 Italiano

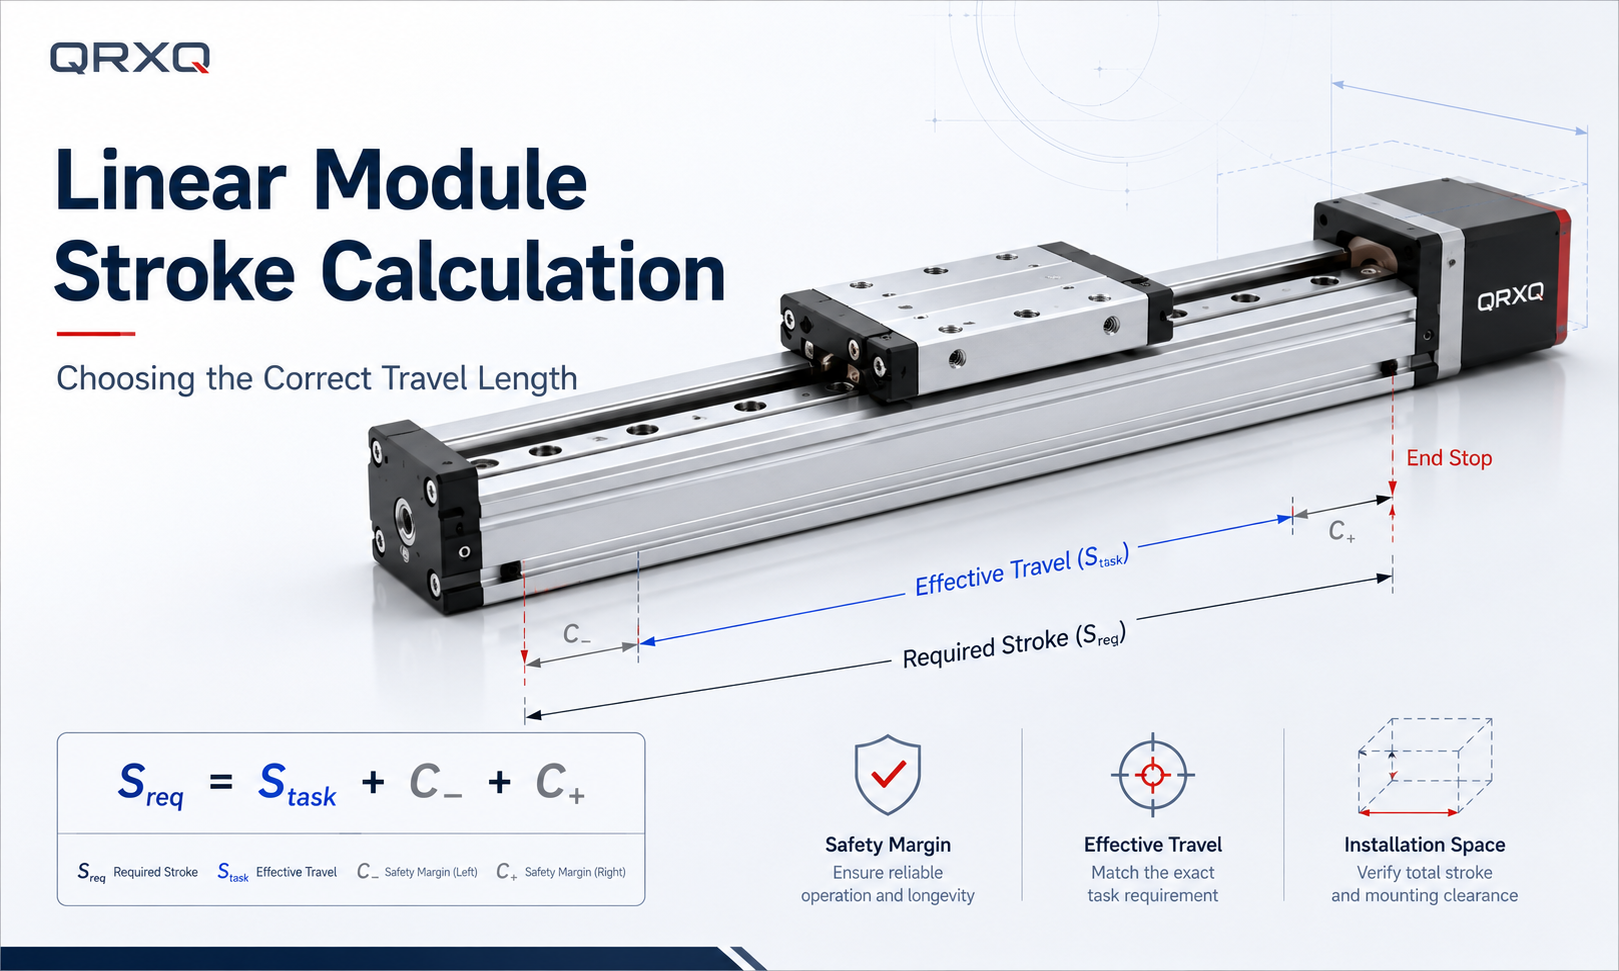
UNmodulo lineareil calcolo della corsa converte il movimento del pezzo, la geometria dell'utensile, le distanze finali, il comportamento di arresto e l'inviluppo della macchina in una lunghezza di corsa richiesta. Il numero non è semplicemente la distanza tra due punti del processo. Il carrello del modulo potrebbe richiedere una corsa extra per l'avvicinamento al prelievo, la distanza dall'utensile, l'homing, l'arresto controllato, la calibrazione e le regolazioni future.
Scegliere una corsa troppo piccola può rendere impossibile la messa in servizio di un modulo altrimenti adatto perché l'utensile non può raggiungere ogni posizione senza entrare in una zona limite o buffer. La scelta di una corsa eccessiva aumenta la lunghezza del modulo, la massa in movimento, la distanza della vite o della cinghia, lo spazio di installazione, la corsa del portacavi e spesso i costi. Su assi lunghi con viti a ricircolo di sfere può anche rendere più impegnativi i controlli di velocità critica e di deformazione.
Questa guida crea la corsa richiesta da un sistema di coordinate comune, mostra come allocare i margini su entrambe le estremità, calcola un margine di arresto dipendente dalla velocità e completa un esempio didattico pratico. Tutti i dati numerici nell'esempio sono ipotetici e dimostrano solo il metodo; non sono specifiche per un prodotto QRXQ, risultati di test o dati di un progetto del cliente.
Cosa significa corsa su un modulo lineare?
Corsa nominaleè la corsa dichiarata per una configurazione di modulo.Viaggio efficaceè la porzione che la macchina può effettivamente utilizzare dopo aver considerato le posizioni limite, i respingenti, gli arresti forzati, la strategia di homing, le distanze degli utensili e qualsiasi zona finale limitata.Viaggio di processoè il movimento del carrello necessario per completare l'attività stessa.
Questi termini non devono essere trattati come intercambiabili. Un modulo con corsa nominale di 900 mm non fornisce automaticamente uno spostamento sicuro del processo di 900 mm. L'intervallo utilizzabile dipende dal disegno esatto del prodotto, dalla disposizione degli interruttori, dalla geometria dell'arresto, dalle impostazioni di controllo, dall'installazione e dall'involucro dell'attrezzatura.
| Termine | Significato ingegneristico | Fonte tipica |
|---|---|---|
| Posizioni del processo | Tutte le coordinate del centro utensile o del pezzo richieste da ogni ricetta operativa | Layout della macchina e piano di processo |
| Posizioni del carrello | Posizioni del processo trasformate nel dato del carrello del modulo | Geometria degli utensili e modello di coordinate |
| Viaggio di processo | Differenza tra le posizioni massime e minime richieste del carrello | Calcolato dall'elenco delle posizioni |
| Fine indennità | Corsa riservata oltre l'intervallo del processo a ciascuna estremità | Requisiti di processo, controllo, arresto e servizio |
| Colpo richiesto | Viaggio di processo più indennità giustificate separatamente ad entrambe le estremità | Calcolo ingegneristico |
| Corsa nominale | Valore di catalogo o di disegno per una configurazione di modulo selezionabile | Documentazione del produttore confermata |
| Busta di installazione | Spazio occupato dal modulo completo, motore, cavi, connettori e accesso per la manutenzione | Disegno del prodotto e layout della macchina |
Inizia con un sistema di coordinate e il punto utensile reale
Definire un asse di coordinate macchina prima di aggiungere margini. Registra ogni posizione di processo richiesta nello stesso sistema di coordinate, comprese le posizioni di carico, scarico, ispezione, scarto, pulizia e manutenzione quando fanno parte del normale movimento automatico. Utilizzando solo la distanza nominale tra due stazioni si può perdere una maggiore distanza dall'utensile o una posizione di servizio.
Le specifiche del processo solitamente descrivono il punto centrale dell'utensile, le dita della pinza, l'ugello, il centro del campo della telecamera o il riferimento del pezzo anziché il riferimento del carrello del modulo. Convertire ciascuna posizione dell'utensile richiesta nella posizione del carrello:
Coordinate del trasporto:x_c,i = x_utensile,i - o_i
Qui, x_c,i è la coordinata del dato del carrello per lo stato i, x_tool,i è la coordinata del punto dell'utensile richiesta e o_i è l'offset con segno dal dato del carrello al punto dell'utensile. I segnali devono seguire la direzione delle coordinate selezionate.
Se l'offset utensile è costante, modifica il posizionamento assoluto del modulo ma annulla l'intervallo punto a punto di base. Se l'utensile ruota, cambia pinza, estende una slitta o trasporta prodotti di diverse lunghezze, o_i può cambiare. Ogni stato rilevante deve quindi essere trasformato separatamente prima di calcolare l'intervallo.
La corsa minima dell'attività è l'intervallo di tutte le coordinate del carrello richieste:
Viaggio di lavoro:S_attività = max(x_c,i) - min(x_c,i)
Questo metodo di intervallo è più sicuro rispetto all'aggiunta di movimenti individuali perché la corsa è governata dalle due posizioni estreme del carrello, non dalla somma delle distanze percorse durante un ciclo.
Costruisci le due tolleranze finali in base ai requisiti fisici
Prenotare separatamente il sovrametallo lato negativo C_- e il sovrametallo lato positivo C_+. Non devono essere uguali. Un lato di carico potrebbe richiedere una distanza di arretramento della pinza, mentre il lato opposto potrebbe richiedere una distanza di arresto, uno spazio libero per il connettore o una corsa di ispezione maggiore.
| Componente indennità | Perché potrebbe consumare i viaggi | Come determinarlo |
|---|---|---|
| Approccio al processo o back-off | Lo strumento deve avvicinarsi, ritrarsi, liberare un dispositivo o spostarsi oltre un punto di rilevamento | Sequenza del processo, modello di utensileria e studio delle collisioni |
| Tolleranza della parte e dell'attrezzatura | Il punto richiesto può spostarsi in base alle dimensioni del prodotto, alla regolazione del nido o alla variazione della configurazione | Stack di tolleranza e intervallo della ricetta |
| Zona di homing e finecorsa | La carrozza necessita di una sequenza home ripetibile senza entrare in una regione proibita | Disposizione dei sensori, logica di controllo e disegno del prodotto |
| Indennità di arresto controllata | L'asse in movimento si sposta durante la reazione al comando e la decelerazione | Velocità, tempo di reazione, decelerazione e condizione di carico convalidati |
| Spazio buffer o hard-stop | Il funzionamento normale deve rimanere fuori dall'impegno dei finecorsa meccanici | Disegno del produttore e concetto di sicurezza |
| Riserva termica o di calibrazione | La correzione delle coordinate o l'aumento termico possono spostare la posizione richiesta del carrello | Bilancio degli errori e analisi ambientale |
| Adeguamento futuro del processo | Una gamma di famiglie di prodotti nota può richiedere un intervallo operativo più ampio | Specifiche della macchina approvate, non una percentuale arbitraria |
Non aggiungere la stessa incertezza più di una volta. Ad esempio, se l'intervallo di coordinate di processo include già tutte le dimensioni del prodotto, l'aggiunta di una seconda tolleranza per le dimensioni complete del prodotto lo conterebbe doppio. Ogni margine dovrebbe avere un proprietario, una ragione fisica e un valore documentato.
Quando la velocità influisce sul margine finale richiesto
La corsa è un requisito geometrico, ma la distanza di sicurezza tra la posizione finale normale e una zona finale ristretta può dipendere dalla velocità. Per una verifica preliminare a decelerazione costante, lo spazio di arresto controllato può essere stimato come:
Spazio di arresto controllato:d_stop = v × t_r + v² ÷ (2 × a_d)
| Simbolo | Senso | Unità |
|---|---|---|
| d_stop | Distanza percorsa durante la reazione e la decelerazione controllata | m o mm |
| v | Velocità dell'asse quando inizia il comando di arresto | m/s o mm/s |
| t_r | Tempo di reazione totale convalidato prima che venga stabilita la decelerazione presunta | S |
| a.D | Entità della decelerazione disponibile in base al carico valutato e alle condizioni di guida | m/s² o mm/s² |
Questa formula presuppone che la velocità sia costante durante l'intervallo di reazione e che la decelerazione sia quindi costante. Non sostituisce la valutazione della sicurezza della macchina, le prestazioni di arresto verificate di un servoazionamento o i limiti di finecorsa del produttore. La perdita di potenza, i guasti dell'azionamento, i carichi verticali, i tempi di frenatura, i limiti rigenerativi, i profili limitati dagli strappi, il tempo di scansione del controller e il ritardo di comunicazione possono richiedere un modello diverso e una distanza convalidata maggiore.
È necessario pianificare l'arresto del normale movimento del processo prima del limite del software. I limiti software dovrebbero normalmente trovarsi all'interno delle posizioni dei finecorsa hardware e i buffer meccanici o gli arresti fisici dovrebbero rimanere al di fuori della normale zona di controllo. L'ordine e le distanze esatti devono seguire il modulo selezionato, i controlli e la valutazione del rischio.
Calcolare la corsa richiesta
Dopo aver noto le posizioni estreme del carrello e le tolleranze finali giustificate, calcolare:
Corsa richiesta:S_richiesta = S_attività + C_- + C_+
| Simbolo | Senso | Unità | Regola di calcolo |
|---|---|---|---|
| x_utensile,i | Coordinata del punto utensile richiesta per lo stato i | mm | Input dal layout del processo |
| o_i | Offset utensile con segno dal dato del carrello per lo stato i | mm | Input dal modello di utensili |
| x_c,i | Coordinata del carrello richiesta per lo stato i | mm | x_utensile,i - o_i |
| S_attività | Viaggio tra le posizioni estreme del carrello richieste | mm | massimo(x_c,i) - minimo(x_c,i) |
| C_- | Indennità totale giustificata all'estremità negativa | mm | Somma dei requisiti di estremità negativa non sovrapposti |
| C_+ | Indennità totale giustificata all'estremità positiva | mm | Somma dei requisiti di estremità positiva non sovrapposti |
| S_rich | Corsa effettiva minima richiesta | mm | S_attività + C_- + C_+ |
| S_nome | Corsa nominale di catalogo selezionata | mm | Valore disponibile confermato non inferiore a S_req |
Selezionare una corsa nominale disponibile per la famiglia di prodotti effettiva e non inferiore a S_req. Non dare per scontato che ogni lunghezza arbitraria sia producibili. Dopo la selezione, allocare intenzionalmente la corsa in eccesso tra le due estremità e aggiornare le coordinate di montaggio del modulo.
Per diverse ricette macchina, calcolare x_c,i per ogni ricetta e utilizzare il minimo e il massimo globali. Se l'utensileria viene modificata manualmente, includere la peggiore configurazione approvata o definire un'impostazione controllata che impedisca l'utilizzo di un utensile incompatibile con l'asse selezionato.
Esempio realizzato: asse pick-and-place con margini finali disuguali
Dichiarazione dei dati didattici:I seguenti valori sono ipotetici e vengono utilizzati solo per dimostrare il dimensionamento della corsa del modulo lineare. Non rappresentano un modello QRXQ, una dimensione del catalogo, una distanza di arresto verificata o una macchina del cliente.
Posizioni di input e stati degli utensili
Un asse pick-and-place orizzontale sposta una pinza tra diverse coordinate della macchina. Il viaggio positivo è a destra. In tutti gli stati elencati il centro della pinza si trova 40 mm a destra del riferimento del carrello.
| Stato | Coordinata punto utensile x_tool,i | Correzione utensile o_i | Coordinata del carrello x_c,i |
|---|---|---|---|
| Scegli l'approccio | 120 mm | 40 mm | 80 mm |
| Scegli ritrazione | 165 mm | 40 mm | 125 mm |
| Ispezione della vista | 510 mm | 40 mm | 470 mm |
| Posizione del posto | 870 mm | 40 mm | 830 mm |
Passaggio 1: calcolare il viaggio dell'attività
Le posizioni estreme del carrello sono 80 mm e 830 mm:
S_attività = 830 - 80 =750 mm
Le posizioni intermedie influiscono sul profilo di movimento e sul tempo ciclo, ma non aumentano la corsa perché si trovano all'interno dei due estremi.
Passaggio 2: calcolare una distanza di arresto controllata preliminare
Supponiamo che l'avvicinamento al fine corsa possa avvenire a 0,30 m/s, che il tempo di reazione del controllo convalidato sia 0,020 s e che l'entità della decelerazione controllata disponibile sia 2,5 m/s² sotto il carico valutato:
Distanza di reazione = 0,30 × 0,020 = 0,006 m =6 mm
Spazio di decelerazione = 0,30² ÷ (2 × 2,5) = 0,018 m =18 mm
d_stop = 6 + 18 =24 mm
Per questo esempio didattico, il team di ingegneri riserva 30 mm per il componente di arresto controllato con estremità positiva. I 6 mm extra rappresentano un margine di progetto esplicito per la variazione del modello e dell'ambientazione; non è un fattore di sicurezza universale.
Passaggio 3: costruire le quote finali negative e positive
| FINE | Componente indennità | Valore |
|---|---|---|
| Negativo | Avvicinamento pick-side e distanza dall'attrezzatura | 20 mm |
| Negativo | Separazione dei limiti di casa e hardware | 25 mm |
| Negativo | Riserva di calibrazione | 5 mm |
| Positivo | Ritiro lato luogo e adeguamento della famiglia di prodotti | 35 mm |
| Positivo | Componente di arresto controllato | 30 mm |
| Positivo | Riserva di calibrazione | 5 mm |
C_- = 20 + 25 + 5 =50 mm
C_+ = 35 + 30 + 5 =70 mm
Passaggio 4: calcolare e selezionare la corsa
S_richiesta = 750 + 50 + 70 =870 mm
Supponiamo che la famiglia di prodotti candidata offra una corsa nominale confermata di 900 mm. La selezione preliminare è quindi:
S_nome =900 mm, che lascia 900 - 870 =30 mmdi viaggi aggiuntivi.
Se l'intervallo dell'attività viene posizionato dalle coordinate del modulo da 50 mm a 800 mm, il lato negativo conserva 50 mm e il lato positivo conserva 100 mm. Ciò soddisfa i limiti previsti di 50 mm e 70 mm e assegna i 30 mm extra al lato positivo, dove l'arresto e la futura regolazione del prodotto sono più impegnativi.
Passaggio 5: verificare la busta di installazione della macchina
Il tratto da solo non dimostra che il modulo sia adatto. Supponiamo che un disegno ipotetico per la configurazione candidata mostri un ingombro completo del modulo di 1.180 mm inclusa la disposizione del motore selezionata. Il layout della macchina richiede inoltre 120 mm di accesso al gruppo dal lato comando e 60 mm di accesso per la manutenzione dall'estremità opposta:
Lunghezza baia richiesta = 1.180 + 120 + 60 =1.360 mm
Se lo spazio disponibile è 1.420 mm, il controllo della lunghezza statica viene interrotto60 mm. Il progetto non viene rilasciato finché non vengono controllati anche il raggio di curvatura del cavo, il percorso di rimozione del connettore, l'anello mobile del cavo, lo spostamento della pinza, le protezioni, i dispositivi di fissaggio e l'attrezzatura adiacente nel modello di movimento completo.
La corsa effettiva deve rimanere al di fuori delle end zone limitate
Dopo aver selezionato S_nom, procurarsi il disegno quotato del costruttore e individuare i punti di riferimento per la corsa nominale. Confermare se i punti finali indicati si riferiscono alle posizioni centrali del carrello, alle posizioni dei contatti meccanici, alle posizioni degli interruttori o ad un altro dato. Non dedurre mai l'intervallo utilizzabile dalla lunghezza dell'estrusione o dalla lunghezza complessiva del modulo.
Creare una pianificazione delle posizioni con almeno le seguenti coordinate:
- Limite negativo meccanico o posizione del contatto buffer.
- Posizione negativa del finecorsa hardware.
- Limite software negativo.
- Posizione minima del processo normale.
- Posizione massima del processo normale.
- Limite software positivo.
- Posizione positiva del finecorsa hardware.
- Limite positivo meccanico o posizione del contatto buffer.
L'ordine deve essere fisicamente e logicamente coerente nella direzione delle coordinate selezionate. L'esatta separazione tra queste posizioni dipende dal prodotto e dal controllo. Verificare la ripetibilità dell'interruttore, la larghezza dell'attuatore, la geometria della bandiera di rilevamento, il comportamento di frenata e la capacità di recuperare da una corsa eccessiva senza creare una nuova collisione.
In che modo il tipo di azionamento modifica i controlli di selezione della corsa
Il calcolo geometrico è comune agli assi con vite a ricircolo di sfere, a cinghia, a cremagliera e con motore lineare, ma una corsa selezionata più lunga modifica diversi limiti meccanici.
| Tipo di azionamento | Controlli relativi alla corsa dopo il completamento della geometria | Preoccupazione comune per la progettazione |
|---|---|---|
| Vite a ricircolo di sfere | Lunghezza disponibile della vite, disposizione del supporto, velocità critica, deformazione in compressione, precisione del passo, lubrificazione e durata | Una vite più lunga può ridurre la velocità di rotazione o la rigidità consentita |
| Cinghia di distribuzione | Lunghezza della cinghia, tensione, impegno dei denti, carichi delle pulegge, allungamento elastico, frequenza naturale e ripetibilità sull'intervallo | I lunghi viaggi possono aumentare la compliance e i tempi di assestamento |
| Cremagliera e pignone | Giunti delle sezioni della cremagliera, lubrificazione, classificazione dei denti, carico del cambio, gioco e allineamento strutturale | Gli assi lunghi richiedono un attento allineamento delle cremagliere e una gestione dei giunti |
| Motore lineare | Segmentazione della traccia magnetica, corsa del cavo, scala dell'encoder, comportamento termico, forza continua ed energia di fine corsa | Non è presente una trasmissione rotativa, ma i lunghi viaggi con trasmissione diretta necessitano comunque di una guida accurata e di una gestione dei cavi |
Un'installazione verticale o inclinata solitamente non modifica l'intervallo geometrico del processo, ma può modificare la distanza di arresto, il comportamento del freno, la corsa del guasto e la progettazione della zona finale sicura. Il movimento verso il basso assistito dalla gravità e le condizioni di perdita di potenza richiedono un’analisi specifica. Un contrappeso può anche creare il proprio inviluppo di viaggio e collisione.
Controllare lo spazio di installazione separatamente dalla lunghezza della corsa
La lunghezza complessiva del modulo selezionato è normalmente maggiore della sua corsa perché comprende supporti terminali, supporti motore, alloggiamenti dei cuscinetti, coperchi e altre strutture. L'orientamento del motore può modificare lo spazio richiesto all'estremità della trasmissione: le disposizioni in linea, con cinghia piegata, montate lateralmente o con riduttore possono avere ingombri diversi anche quando la corsa nominale è identica.
L'involucro mobile completo deve includere il pezzo in lavorazione, le dita della pinza, i tubi flessibili, i connettori elettrici, il portacavi, i target dei sensori e qualsiasi utensile che si estende verticalmente o lateralmente. Controllare la busta nelle posizioni intermedie e su entrambe le estremità. Uno strumento può liberarsi dalla macchina nei suoi punti finali e comunque scontrarsi durante una rotazione o un movimento diagonale tra di essi.
Fornire accesso di servizio per l'installazione del giunto, la lubrificazione, il tensionamento della cinghia, la regolazione degli interruttori, la rimozione del coperchio, gli strumenti di fissaggio e la sostituzione del motore. Se la manutenzione richiede la rimozione dell'intero asse, registrarlo come una strategia di manutenzione deliberata anziché scoprirlo dopo il montaggio.
Verificare il tratto selezionato prima di rilasciare il disegno
- Controlla ogni ricetta operativa:confermare che le coordinate globali minime e massime del trasporto includano tutti i prodotti, gli strumenti, gli scarti, le posizioni di pulizia e i movimenti di recupero approvati.
- Esegui un controllo delle collisioni 3D:spazzare l'intero gruppo mobile attraverso l'intervallo calcolato, comprese le buste di cavi e tubi flessibili.
- Conferma la geometria della zona finale:individuare i limiti software, gli switch hardware, i buffer e gli arresti fisici da disegni reali anziché da offset assunti.
- Convalidare il comportamento di arresto:testare la velocità, il carico, il tempo di reazione, la decelerazione, il comportamento del freno e i limiti rigenerativi previsti in condizioni di messa in servizio controllate.
- Controlla la trasmissione:verificare che la corsa e la velocità scelte rispettino i limiti di vite, cinghia, cremagliera, motore lineare, guida, cuscinetto e struttura.
- Controlla la precisione su tutta la gamma:confermare l'accuratezza del posizionamento, la ripetibilità, la rettilineità, la rigidità e gli effetti termici nelle posizioni di lavoro effettive.
- Misurare la corsa effettiva durante la messa in servizio:registrare l'intervallo di processo utilizzabile finale e conservarlo con le impostazioni del limite software e dell'offset iniziale.
Errori comuni nel calcolo della corsa del modulo lineare
- Utilizzando la distanza tra gli assi della stazione senza trasformare il punto utensile reale nel dato del carrello.
- Aggiungendo tutti i movimenti in un ciclo invece di utilizzare la differenza tra le coordinate estreme del carrello richieste.
- Trattare la corsa nominale, la corsa effettiva, la corsa del processo, la lunghezza di estrusione e la lunghezza complessiva del modulo come la stessa dimensione.
- Applicare un margine percentuale arbitrario senza identificare il requisito fisico che copre.
- Utilizzare margini uguali su entrambe le estremità quando il processo, l'homing, l'arresto o le condizioni di servizio sono asimmetrici.
- Ignorare la modifica dell'offset dell'utensile causata dalla rotazione della pinza, dall'estensione, dal cambio dell'utensile o dalla variazione delle dimensioni del prodotto.
- Utilizzando una formula per la distanza di arresto senza tempo di reazione verificato, decelerazione dipendente dal carico, comportamento dell'asse verticale o condizioni di guasto.
- Consentire alle normali posizioni del processo di sovrapporsi ai limiti software, agli interruttori hardware, ai buffer o agli arresti meccanici.
- Selezione della corsa nominale successiva senza verificare se il modulo completo e il motore sono adatti al vano macchina.
- Controllo solo delle collisioni dei punti finali e mancanza dello spostamento intermedio di utensili, cavi, tubi flessibili o un pezzo in rotazione.
- Aumento della corsa della vite a ricircolo di sfere senza controllare la velocità critica, la deformazione, la disposizione del supporto e la durata.
- Lasciare la corsa di riserva non assegnata, il che rende ambigue le coordinate di montaggio del modulo e le distanze finali.
Dati per preparare il dimensionamento finale della corsa
- Convenzione delle coordinate macchina e dato di riferimento del carrello selezionato.
- Tutte le posizioni necessarie di centro utensile, pezzo in lavorazione, ispezione, scarto, pulizia, homing e ripristino.
- Offset utensile per ogni pinza, prodotto, orientamento utensile e stato di estensione.
- Intervalli di tolleranza di dispositivi e prodotti che possono spostare le coordinate richieste.
- Velocità massima a ciascuna estremità, profilo di movimento, tempo di reazione convalidato, decelerazione disponibile e intervallo di carico.
- Posizioni di limite software, interruttore hardware, buffer e arresto forzato da disegni confermati e requisiti di controllo.
- Tipo di azionamento selezionato, opzioni di corsa nominale, dimensioni complessive del modulo, orientamento del motore e disposizione del supporto.
- Raggio di curvatura del portacavi, involucri di tubi e connettori e accesso per la manutenzione richiesta.
- Dimensioni disponibili del vano macchina e modello di collisione 3D completo.
- Requisiti di precisione, ripetibilità, rigidità, termici, ambientali, di durata e di sicurezza per l'intera corsa.
Conclusione della selezione
Un calcolo della corsa del modulo lineare difendibile inizia con ogni posizione dell'utensile richiesta, converte tali posizioni nel dato del carrello, trova le coordinate estreme del carrello e aggiunge quote giustificate separatamente alle estremità negativa e positiva. Il risultato viene quindi arrotondato per eccesso solo alla corsa nominale disponibile confermata, con l'eventuale corsa in eccesso deliberatamente assegnata.
Nell'esempio ipotetico, la corsa dell'attività è 750 mm, le due tolleranze finali sono 50 mm e 70 mm e la corsa richiesta è 870 mm. Un'opzione nominale confermata di 900 mm soddisferebbe il requisito geometrico preliminare e lascerebbe 30 mm di corsa aggiuntiva. La selezione non è completa finché non sono stati verificati il disegno effettivo del modulo, le zone terminali limitate, il comportamento di arresto controllato, i limiti di trasmissione, l'involucro di installazione completo, lo spostamento del cavo, la precisione e le funzioni di sicurezza.
