 Русский

Алинейный модульРасчет хода преобразует движение заготовки, геометрию инструмента, торцевые зазоры, поведение при остановке и диапазон станка в одну требуемую длину перемещения. Число — это не просто расстояние между двумя точками процесса. Каретке модуля может потребоваться дополнительный ход для подхода к захвату, зазора инструмента, возврата в исходное положение, контролируемой остановки, калибровки и будущей регулировки.
Выбор слишком малого хода может сделать невозможным ввод в эксплуатацию подходящего модуля, поскольку инструмент не может достичь каждой позиции без входа в предельную или буферную зону. Выбор чрезмерного хода увеличивает длину модуля, движущуюся массу, длину винта или ремня, пространство для установки, ход кабельного носителя и часто стоимость. На длинных шарико-винтовых передачах это также может усложнить проверку критической скорости и потери устойчивости.
Это руководство строит необходимый ход на основе общей системы координат, показывает, как распределить поля на обоих концах, рассчитывает допуск на остановку в зависимости от скорости и завершает проработанный обучающий пример. Все числовые данные в примере являются гипотетическими и лишь демонстрируют метод; они не являются спецификациями продукта QRXQ, результатами испытаний или данными проекта клиента.
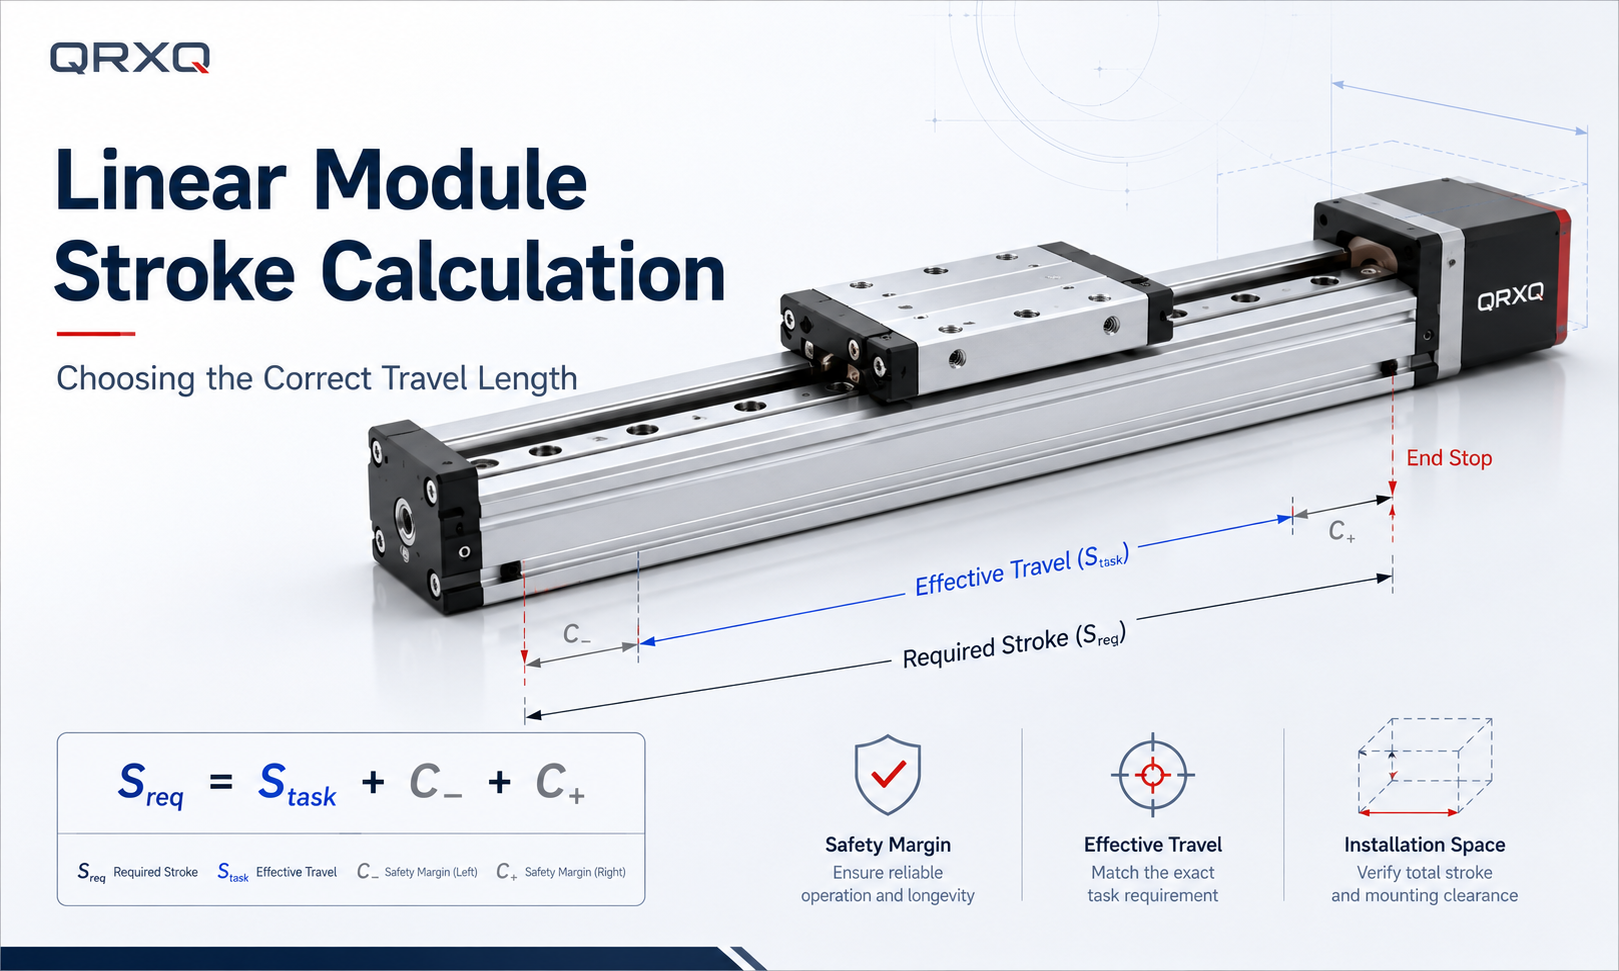
Что означает штрих на линейном модуле?
Номинальный ход— это ход, указанный для конфигурации модуля.Эффективное путешествие— это та часть, которую машина может фактически использовать после учета предельных положений, буферов, жестких остановок, стратегии возврата в исходное положение, зазоров между инструментами и любых ограниченных конечных зон.Процесс путешествия— это движение каретки, необходимое для выполнения самой задачи.
Эти термины не следует рассматривать как взаимозаменяемые. Модуль с номинальным ходом 900 мм не обеспечивает автоматически безопасное технологическое перемещение на 900 мм. Используемый интервал зависит от точного чертежа изделия, расположения переключателей, геометрии упора, настроек управления, установки и набора инструментов.
| Срок | Инженерное значение | Типичный источник |
|---|---|---|
| Позиции процесса | Все координаты центра инструмента или заготовки, необходимые для каждого рабочего рецепта. | Компоновка машины и план технологического процесса |
| Позиции каретки | Позиции процесса преобразованы в точку отсчета каретки модуля | Геометрия инструмента и координатная модель |
| Процесс путешествия | Разница между максимальным и минимальным необходимым положением каретки | Рассчитывается из списка позиций |
| Конечный припуск | Зарезервированный выход за пределы диапазона процесса на каждом конце | Требования к процессам, управлению, остановке и обслуживанию |
| Требуемый ход | Технологические поездки плюс отдельно обоснованные надбавки на обоих концах | Инженерный расчет |
| Номинальный ход | Значение по каталогу или чертежу для выбираемой конфигурации модуля | Подтвержденная документация производителя. |
| Монтажный конверт | Пространство, занимаемое полным модулем, двигателем, кабелями, разъемами и доступом для обслуживания. | Чертеж изделия и компоновка машины |
Начните с одной системы координат и реальной точки инструмента.
Прежде чем добавлять поля, определите ось координат станка. Записывайте все необходимые позиции процесса в одной и той же системе координат, включая позиции загрузки, разгрузки, проверки, отбраковки, очистки и технического обслуживания, когда они являются частью обычного автоматического движения. Использование только номинального расстояния между двумя станциями может привести к упущению более дальнего расстояния до инструмента или положения для обслуживания.
В спецификации процесса обычно описываются центральная точка инструмента, пальцы захвата, сопло, центр поля камеры или базовая точка заготовки, а не базовая точка каретки модуля. Преобразуйте каждую требуемую позицию инструмента в позицию каретки:
Координата перевозки:x_c,i = x_tool,i - o_i
Здесь x_c,i — координата опорной точки каретки для состояния i, x_tool,i — требуемая координата точки инструмента, а o_i — смещение со знаком от опорной точки каретки до точки инструмента. Знаки должны следовать выбранному координатному направлению.
Если смещение инструмента является постоянным, оно изменяет абсолютное размещение модуля, но исключает базовый диапазон от точки к точке. Если инструмент вращается, меняет захваты, выдвигает суппорт или переносит продукты разной длины, o_i может измениться. Каждое соответствующее состояние должно быть преобразовано отдельно перед вычислением диапазона.
Минимальный ход задачи — это диапазон всех необходимых координат каретки:
Задача поездки:S_task = max(x_c,i) - min(x_c,i)
Этот метод диапазона безопаснее, чем добавление отдельных ходов, поскольку ход определяется двумя крайними положениями каретки, а не суммой расстояний, пройденных за цикл.
Создайте два торцевых припуска на основании физических требований.
Зарезервируйте припуск отрицательного конца C_- и припуск положительного конца C_+ отдельно. Они не обязательно должны быть равными. Стороне загрузки может потребоваться расстояние отвода захвата, тогда как противоположной стороне может потребоваться больший тормозной путь, зазор соединителя или контрольный перебег.
| Компонент пособия | Почему это может занять путешествие | Как это определить |
|---|---|---|
| Процессный подход или откат | Инструмент должен приближаться, втягиваться, очищать приспособление или выходить за пределы точки измерения. | Последовательность процесса, модель инструмента и исследование столкновений |
| Допуск детали и приспособления | Требуемая точка может смещаться в зависимости от размера продукта, регулировки раскроя или изменения настройки. | Стек допусков и диапазон рецептов |
| Зона возврата в исходное положение и концевого выключателя | Карете требуется повторяемая последовательность действий «домой», не заходя в запретную зону. | Расположение датчиков, логика управления и чертеж изделия |
| Контролируемый допуск на остановку | Движущаяся ось перемещается во время реакции на команду и замедления. | Подтвержденная скорость, время реакции, замедление и состояние нагрузки. |
| Буфер или зазор жесткого упора | Нормальная работа должна оставаться вне зацепления механического концевого упора. | Чертеж производителя и концепция безопасности |
| Термический или калибровочный резерв | Коррекция координат или температурный рост могут сместить требуемое положение каретки. | Бюджет ошибок и анализ окружающей среды |
| Будущая корректировка процесса | Для известного семейства продуктов может потребоваться более широкий интервал эксплуатации. | Утвержденная спецификация машины, а не произвольный процент |
Не добавляйте одну и ту же неопределенность более одного раза. Например, если диапазон координат процесса уже включает каждый размер продукта, добавление второго припуска на полный размер продукта приведет к двойному учету. У каждой маржи должен быть владелец, физическая причина и документированная стоимость.
Когда скорость влияет на требуемый конечный запас
Ход является геометрическим требованием, но безопасное расстояние между нормальным конечным положением и ограниченной конечной зоной может зависеть от скорости. Для предварительной проверки постоянного замедления контролируемый тормозной путь можно оценить как:
Контролируемый тормозной путь:d_stop = v × t_r + v² ÷ (2 × a_d)
| Символ | Значение | Единица |
|---|---|---|
| д_стоп | Расстояние, пройденное во время реакции и контролируемого замедления | м или мм |
| в | Скорость оси при подаче команды остановки | м/с или мм/с |
| т_р | Общее подтвержденное время реакции до установления предполагаемого замедления | с |
| объявление | Доступная величина замедления при оцененной нагрузке и условиях движения. | м/с² или мм/с² |
Эта формула предполагает, что скорость постоянна в течение интервала реакции, а затем постоянно и замедление. Это не заменяет оценку безопасности машины, проверенные характеристики останова сервопривода или пределы конечного останова, установленные производителем. Потеря мощности, неисправности привода, вертикальные нагрузки, время торможения, пределы рекуперации, профили ограничения рывков, время сканирования контроллера и задержка связи могут потребовать другой модели и большего подтвержденного расстояния.
Нормальное движение процесса должно быть запланировано на остановку до достижения программного ограничения. Программные ограничения обычно должны находиться внутри положений аппаратного концевого выключателя, а механические буферы или жесткие ограничители должны оставаться за пределами нормальной зоны управления. Точный порядок и расстояния должны соответствовать выбранному модулю, средствам управления и оценке рисков.
Рассчитайте необходимый ход
После того как известны крайние положения каретки и обоснованные припуски на торцы, рассчитайте:
Требуемый ход:S_req = S_task + C_- + C_+
| Символ | Значение | Единица | Правило расчета |
|---|---|---|---|
| x_tool, я | Требуемая координата точки инструмента для состояния i | мм | Ввод из схемы процесса |
| о_и | Смещение инструмента со знаком от точки отсчета каретки для состояния i | мм | Входные данные из модели инструмента |
| х_с, я | Требуемые координаты каретки для состояния i | мм | x_tool,я - о_и |
| С_задача | Перемещение между крайними необходимыми положениями каретки | мм | макс(x_c,i) - мин(x_c,i) |
| С_- | Общий обоснованный резерв на отрицательном конце | мм | Сумма непересекающихся отрицательных требований |
| С_+ | Общий обоснованный резерв на положительном конце | мм | Сумма непересекающихся положительных требований |
| S_req | Минимально необходимый эффективный ход | мм | S_task + C_- + C_+ |
| S_имя | Выбранный номинальный ход по каталогу | мм | Подтвержденное доступное значение не менее S_req |
Выберите номинальный ход, доступный для фактического семейства продуктов и не меньше S_req. Не предполагайте, что любая произвольная длина может быть изготовлена. После выбора намеренно распределите лишний ход между двумя концами и обновите координату монтажа модуля.
Для нескольких рецептов машины вычислите x_c,i для каждого рецепта и используйте глобальный минимум и максимум. Если инструмент меняется вручную, включите наихудшую одобренную конфигурацию или определите контролируемую настройку, которая предотвратит использование несовместимого инструмента с выбранной осью.
Рабочий пример: ось захвата и размещения с неравными конечными полями
Заявление об обучающих данных:Следующие значения являются гипотетическими и используются только для демонстрации размера хода линейного модуля. Они не представляют модель QRXQ, размеры по каталогу, проверенный тормозной путь или машину клиента.
Входные позиции и состояния инструментов
Горизонтальная ось захвата перемещает захват между несколькими координатами станка. Позитивное путешествие – вправо. Во всех перечисленных состояниях центр захвата находится на 40 мм вправо от базовой точки каретки.
| Состояние | Координата точки инструмента x_tool,i | Коррекция инструмента o_i | Координата каретки x_c,i |
|---|---|---|---|
| Выберите подход | 120 мм | 40 мм | 80 мм |
| Выберите отвод | 165 мм | 40 мм | 125 мм |
| Визуальный осмотр | 510 мм | 40 мм | 470 мм |
| Позиция места | 870 мм | 40 мм | 830 мм |
Шаг 1: рассчитайте перемещение задачи
Крайние положения каретки — 80 мм и 830 мм:
S_task = 830 - 80 =750 мм
Промежуточные положения влияют на профиль движения и время цикла, но не увеличивают ход, поскольку лежат внутри двух крайних положений.
Шаг 2: рассчитать предварительно контролируемый тормозной путь
Предположим, что подход к положительному концу может произойти при скорости 0,30 м/с, подтвержденное время реакции управления составляет 0,020 с, а доступная величина управляемого замедления составляет 2,5 м/с² при расчетной нагрузке:
Расстояние реакции = 0,30 × 0,020 = 0,006 м =6 мм
Расстояние замедления = 0,30² ÷ (2 × 2,5) = 0,018 м =18 мм
d_stop = 6 + 18 =24 мм
В этом обучающем примере команда инженеров резервирует 30 мм для компонента управляемой остановки с положительного конца. Дополнительные 6 мм — это явный допуск на изменение модели и настроек; это не универсальный фактор безопасности.
Шаг 3: создайте отрицательные и положительные конечные припуски.
| Конец | Компонент пособия | Ценить |
|---|---|---|
| Отрицательный | Подход со стороны выбора и зазор между приспособлениями | 20 мм |
| Отрицательный | Разделение домашних и аппаратных ограничений | 25 мм |
| Отрицательный | Калибровочный резерв | 5 мм |
| Позитивный | Втягивание со стороны места и регулировка семейства продуктов | 35 мм |
| Позитивный | Компонент контролируемой остановки | 30 мм |
| Позитивный | Калибровочный резерв | 5 мм |
С_- = 20 + 25 + 5 =50 мм
С_+ = 35 + 30 + 5 =70 мм
Шаг 4: рассчитаем и выберем обводку
S_req = 750 + 50 + 70 =870 мм
Предположим, что семейство продуктов-кандидатов предлагает подтвержденный номинальный ход 900 мм. Таким образом, предварительный отбор таков:
S_name =900 мм, что оставляет 900 - 870 =30 ммдополнительных поездок.
Если интервал задачи размещен от координаты модуля от 50 мм до 800 мм, отрицательная сторона сохранит 50 мм, а положительная сторона сохранит 100 мм. Это удовлетворяет запланированным припускам в 50 мм и 70 мм и выделяет дополнительные 30 мм на положительную сторону, где остановка и будущая регулировка продукта более сложны.
Шаг 5: проверьте конверт для установки машины
Сам по себе штрих не доказывает, что модуль подходит. Предположим, что на гипотетическом чертеже потенциальной конфигурации показан полный размер модуля шириной 1180 мм, включая выбранную компоновку двигателя. Компоновка машины также требует 120 мм доступа к приводному узлу и 60 мм доступа для обслуживания на противоположной стороне:
Требуемая длина отсека = 1180 + 120 + 60 =1360 мм
Если доступный отсек составляет 1420 мм, проверка статической длины уходит60 мм. Конструкция не деблокируется до тех пор, пока в полнодвижущей модели не будут проверены радиус изгиба кабеля, путь удаления разъема, подвижная петля кабеля, захват захвата, ограждения, крепления и прилегающее оборудование.
Эффективное перемещение должно оставаться за пределами ограниченных конечных зон.
После выбора S_nom получите чертеж производителя с размерами и определите опорные точки для номинального хода. Убедитесь, что указанные конечные точки относятся к положениям центра каретки, положениям механических контактов, положениям переключателей или другим исходным данным. Никогда не делайте вывод о полезном диапазоне по длине экструзии или общей длине модуля.
Создайте график позиций как минимум со следующими координатами:
- Механический отрицательный предел или положение буферного контакта.
- Отрицательное положение аппаратного концевого выключателя.
- Отрицательный лимит программного обеспечения.
- Минимальное нормальное положение процесса.
- Максимально нормальное технологическое положение.
- Положительный лимит программного обеспечения.
- Положительное положение аппаратного концевого выключателя.
- Механический положительный предел или положение буферного контакта.
Порядок должен быть физически и логически последовательным в выбранном направлении координат. Точное разделение этих позиций зависит от продукта и средства управления. Проверьте повторяемость переключения, ширину привода, геометрию сенсорного флажка, поведение при торможении и способность восстанавливаться после перебега, не создавая нового столкновения.
Как тип привода влияет на проверки выбора хода
Геометрический расчет является общим для осей с шарико-винтовой передачей, ременным приводом, реечной передачей и линейным двигателем, но более длинный выбранный ход изменяет различные механические ограничения.
| Тип привода | Проверки, связанные с ходом, после завершения геометрии | Общая проблема дизайна |
|---|---|---|
| Шариковый винт | Доступная длина винта, расположение опоры, критическая скорость, потеря устойчивости при сжатии, точность шага, смазка и срок службы. | Более длинный винт может снизить допустимую скорость вращения или жесткость. |
| Ремень ГРМ | Длина ремня, натяжение, зацепление зубьев, нагрузки на шкивы, упругое растяжение, собственная частота и повторяемость на протяжении всего диапазона. | Длительные поездки могут увеличить соблюдение требований и время урегулирования |
| Реечный механизм | Соединения секций рейки, смазка, номинал зубьев, нагрузка на коробку передач, люфт и выравнивание конструкции. | Длинные оси требуют тщательного выравнивания стоек и управления соединениями. |
| Линейный двигатель | Сегментация магнитных дорожек, перемещение кабеля, шкала энкодера, тепловое поведение, постоянная сила и энергия конечного упора. | Поворотной трансмиссии нет, но длинный ход с прямым приводом по-прежнему требует точного управления и прокладки кабелей. |
Вертикальная или наклонная установка обычно не меняет геометрический диапазон процесса, но может изменить тормозной путь, поведение тормоза, перемещение при повреждении и конструкцию безопасной конечной зоны. Движение вниз под действием силы тяжести и условия потери мощности требуют специального анализа. Противовес также может создавать собственную зону перемещения и столкновения.
Проверьте место для установки отдельно от длины хода.
Общая длина выбранного модуля обычно превышает его ход, поскольку он включает концевые опоры, опоры двигателя, корпуса подшипников, крышки и другие конструкции. Ориентация двигателя может изменить требуемое пространство со стороны привода: рядные, ременные, боковые или редукторные конструкции могут иметь разные размеры, даже если номинальный ход идентичен.
Полная подвижная оболочка должна включать заготовку, пальцы захвата, шланги, электрические разъемы, кабельный держатель, мишени датчиков и любые вертикально или боковые инструменты. Проверьте конверт в промежуточных положениях, а также на обоих концах. Инструмент может покинуть станок в его конечных точках и при этом столкнуться во время вращения или диагонального движения между ними.
Обеспечьте доступ для обслуживания для установки муфты, смазки, натяжения ремня, регулировки переключателя, снятия крышки, инструментов для крепления и замены двигателя. Если для обслуживания требуется снять всю ось, запишите это как намеренную стратегию обслуживания, а не обнаруживайте это после сборки.
Проверьте выбранный штрих, прежде чем выпускать дизайн.
- Аудит каждого рабочего рецепта:подтвердите, что глобальные минимальные и максимальные координаты перевозки включают все утвержденные продукты, инструменты, бракованные товары, позиции очистки и перемещения по возврату.
- Запустите проверку 3D-столкновений:проведите весь подвижный узел через расчетный интервал, включая оболочки кабелей и шлангов.
- Подтвердите геометрию конечной зоны:найдите программные ограничения, аппаратные переключатели, буферы и жесткие остановки на основе реальных чертежей, а не предполагаемых смещений.
- Подтвердите поведение остановки:проверьте заданную скорость, нагрузку, время реакции, замедление, характеристики торможения и пределы рекуперации в контролируемых условиях ввода в эксплуатацию.
- Проверьте передачу:Убедитесь, что выбранный ход и скорость соответствуют ограничениям на винт, ремень, рейку, линейный двигатель, направляющую, подшипник и конструкцию.
- Проверьте точность во всем диапазоне:подтвердите точность позиционирования, повторяемость, прямолинейность, жесткость и тепловые эффекты в фактических рабочих положениях.
- Измерьте эффективный ход во время ввода в эксплуатацию:запишите окончательный полезный интервал процесса и сохраните его с настройками программного ограничения и исходного смещения.
Распространенные ошибки при расчете хода линейного модуля
- Использование расстояния между осями станции без преобразования реальной точки инструмента в базу каретки.
- Добавление всех ходов за цикл вместо использования разницы между крайними необходимыми координатами каретки.
- Номинальный ход, эффективный ход, технологический ход, длина экструзии и общая длина модуля рассматриваются как одинаковые размеры.
- Применение одной произвольной процентной маржи без указания физических требований, которые она покрывает.
- Использование равных запасов на обоих концах, когда условия процесса, возврата в исходное положение, остановки или обслуживания асимметричны.
- Игнорирование изменения смещения инструмента, вызванного вращением захвата, выдвижением, сменой инструмента или изменением размера продукта.
- Использование формулы тормозного пути без проверенного времени реакции, замедления в зависимости от нагрузки, поведения вертикальной оси или условий неисправности.
- Разрешение нормальным положениям процесса перекрывать программные ограничения, аппаратные переключатели, буферы или механические остановки.
- Выбор следующего номинального хода без проверки соответствия всего модуля и двигателя машинному отсеку.
- Проверка только столкновений конечных точек и отсутствие промежуточного смещения инструментов, кабелей, шлангов или вращающейся заготовки.
- Увеличение хода ШВП без проверки критической скорости, коробления, расположения опор и срока службы.
- Оставление запасного хода нераспределенным, что делает неоднозначными координаты крепления модуля и торцевые зазоры.
Данные для подготовки к окончательному определению размера штриха
- Соглашение о координатах станка и выбранная опорная точка каретки.
- Все необходимые позиции инструментального центра, заготовки, осмотра, отбраковки, очистки, возврата в исходное положение и восстановления.
- Смещения инструмента для каждого захвата, продукта, ориентации инструмента и состояния расширения.
- Диапазоны допусков приспособлений и изделий, позволяющие перемещать необходимые координаты.
- Максимальная скорость на каждом конце, профиль движения, подтвержденное время реакции, доступное замедление и диапазон нагрузки.
- Положения программного ограничения, аппаратного переключения, буфера и жесткого останова взяты из подтвержденных чертежей и требований управления.
- Выбранный тип привода, варианты номинального хода, габаритные размеры модуля, ориентация двигателя и расположение опор.
- Радиус изгиба кабельной опоры, оболочки шлангов и разъемов, а также необходимый доступ для обслуживания.
- Доступны размеры машинного отсека и полная 3D-модель столкновения.
- Точность, повторяемость, жесткость, температурные, экологические, жизненные и безопасные требования на протяжении всего хода.
Заключение выбора
Надежный расчет хода линейного модуля начинается с каждого требуемого положения инструмента, преобразует эти положения в базовую точку каретки, находит крайние координаты каретки и добавляет отдельно обоснованные припуски на отрицательном и положительном концах. Затем результат округляется только до подтвержденного доступного номинального хода, при этом любой лишний ход намеренно распределяется.
В гипотетическом примере ход задания составляет 750 мм, два концевых припуска — 50 мм и 70 мм, а требуемый ход — 870 мм. Подтвержденный номинальный вариант 900 мм удовлетворит предварительные геометрические требования и оставит дополнительный ход 30 мм. Выбор не является завершенным до тех пор, пока не будут проверены фактический чертеж модуля, ограниченные конечные зоны, управляемое остановочное поведение, пределы передачи, полный диапазон установки, ширина кабеля, точность и функции безопасности.
