 Português

UMmódulo linearO cálculo do curso converte o movimento da peça, a geometria da ferramenta, as folgas finais, o comportamento de parada e o envelope da máquina em um comprimento de percurso necessário. O número não é simplesmente a distância entre dois pontos do processo. O carro do módulo pode precisar de deslocamento extra para aproximação de partida, folga da ferramenta, retorno à posição inicial, parada controlada, calibração e ajustes futuros.
Escolher um curso muito pequeno pode impossibilitar o comissionamento de um módulo adequado porque a ferramenta não pode alcançar todas as posições sem entrar em um limite ou zona tampão. A escolha do curso excessivo aumenta o comprimento do módulo, a massa móvel, a extensão do parafuso ou da correia, o espaço de instalação, o deslocamento do transportador de cabos e, muitas vezes, o custo. Em eixos de fuso de esferas longos, também pode tornar as verificações de velocidade crítica e de flambagem mais exigentes.
Este guia cria o curso necessário a partir de um sistema de coordenadas comum, mostra como alocar margens em ambas as extremidades, calcula uma margem de parada dependente da velocidade e completa um exemplo prático de ensino. Todos os dados numéricos no exemplo são hipotéticos e demonstram apenas o método; não são especificações de um produto QRXQ, resultados de testes ou dados de um projeto de cliente.
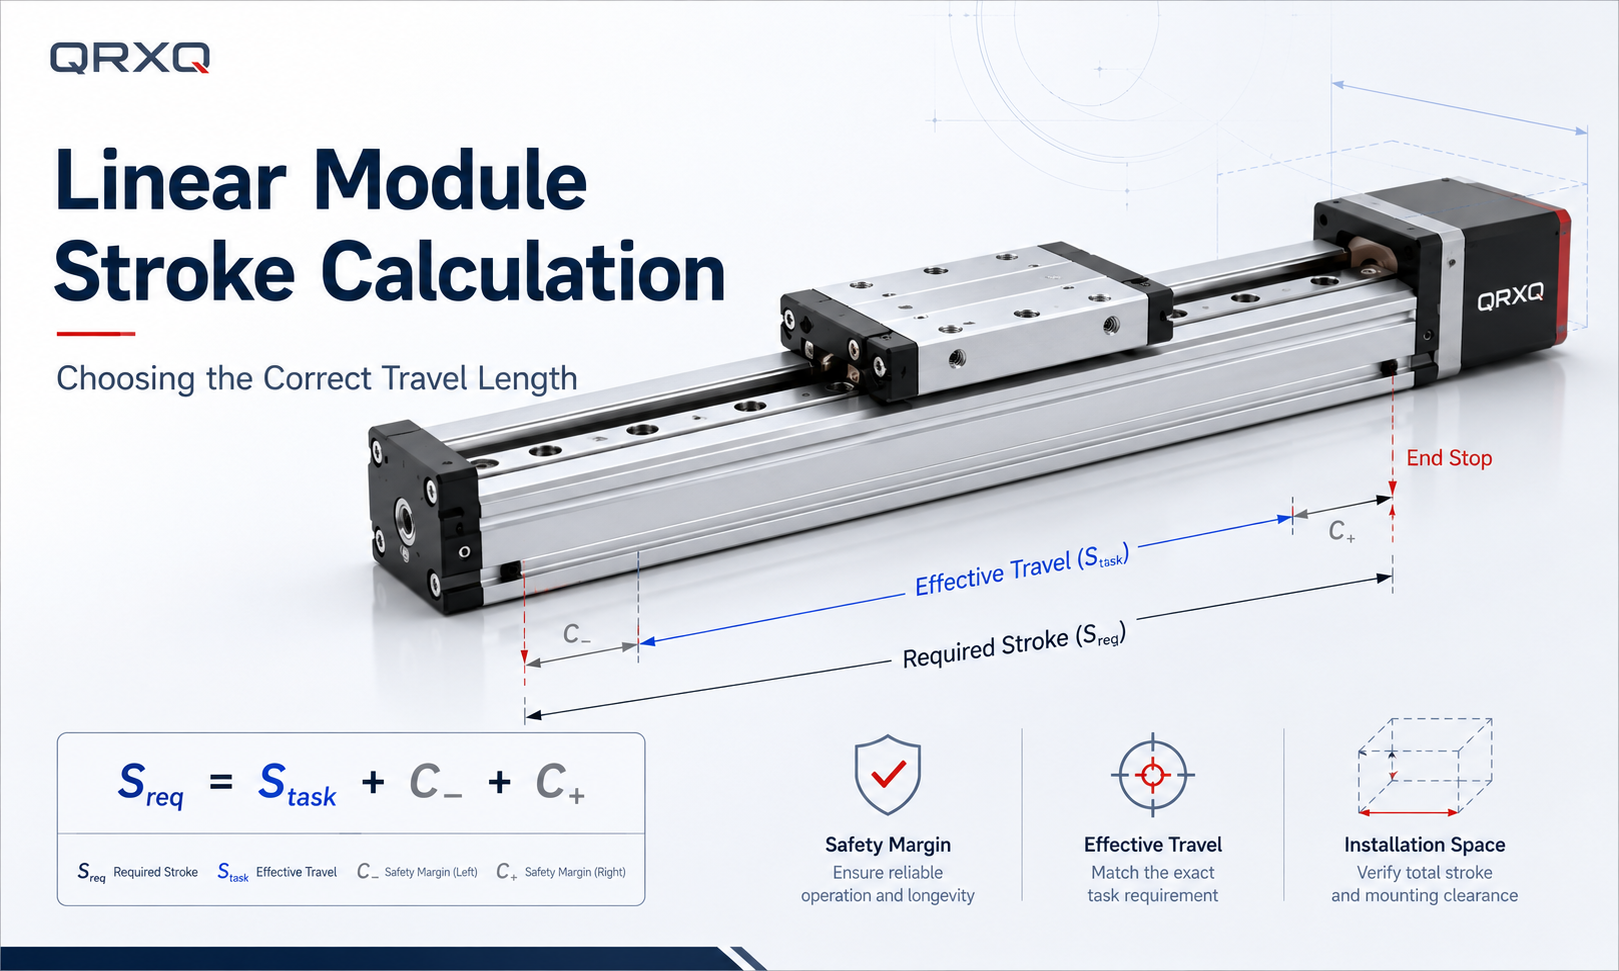
O que significa acidente vascular cerebral em um módulo linear?
Curso nominalé o percurso indicado para uma configuração de módulo.Viagem eficazé a parte que a máquina pode realmente usar após contabilizar posições limites, buffers, paradas bruscas, estratégia de retorno à posição inicial, folgas de ferramentas e quaisquer zonas finais restritas.Viagem de processoé o movimento do carro necessário para completar a tarefa em si.
Estes termos não devem ser tratados como intercambiáveis. Um módulo com curso nominal de 900 mm não fornece automaticamente um movimento seguro do processo de 900 mm. O intervalo utilizável depende do desenho exato do produto, disposição dos interruptores, geometria do batente, configurações de controle, instalação e envelope de ferramentas.
| Prazo | Significado de engenharia | Fonte típica |
|---|---|---|
| Posições de processo | Todas as coordenadas do centro da ferramenta ou da peça exigidas por cada receita operacional | Layout da máquina e plano de processo |
| Posições de transporte | Posições do processo transformadas no dado do carro do módulo | Geometria da ferramenta e modelo de coordenadas |
| Viagem de processo | Diferença entre as posições máxima e mínima exigidas do carro | Calculado a partir da lista de posições |
| Fim do subsídio | Viagem reservada além da faixa do processo em cada extremidade | Requisitos de processo, controle, parada e serviço |
| Curso necessário | Processar viagens mais os subsídios justificados separadamente em ambas as extremidades | Cálculo de engenharia |
| Curso nominal | Valor de catálogo ou desenho para uma configuração de módulo selecionável | Documentação confirmada do fabricante |
| Envelope de instalação | Espaço ocupado pelo módulo completo, motor, cabos, conectores e acesso para serviço | Desenho do produto e layout da máquina |
Comece com um sistema de coordenadas e o ponto de ferramenta real
Defina um eixo de coordenadas da máquina antes de adicionar margens. Registre todas as posições de processo necessárias no mesmo sistema de coordenadas, incluindo posições de carga, descarga, inspeção, rejeição, limpeza e manutenção quando fizerem parte do movimento automático normal. Usar apenas a distância nominal entre duas estações pode perder uma folga maior da ferramenta ou uma posição de serviço.
A especificação do processo geralmente descreve o ponto central da ferramenta, os dedos da garra, o bico, o centro do campo da câmera ou o ponto de referência da peça de trabalho, em vez do ponto de referência do carro do módulo. Converta cada posição de ferramenta necessária na posição do carro:
Coordenada de transporte:x_c,i = x_ferramenta,i - o_i
Aqui, x_c,i é a coordenada do ponto de referência do carro para o estado i, x_tool,i é a coordenada do ponto-ferramenta necessária e o_i é o deslocamento assinado do ponto de referência do carro até o ponto da ferramenta. Os sinais devem seguir a direção da coordenada selecionada.
Se o deslocamento da ferramenta for constante, ele altera o posicionamento absoluto do módulo, mas cancela a extensão básica ponto a ponto. Se a ferramenta girar, mudar de garra, estender um slide ou transportar produtos de comprimentos diferentes, o_i poderá mudar. Cada estado relevante deve então ser transformado separadamente antes de calcular o intervalo.
O percurso mínimo da tarefa é o intervalo de todas as coordenadas de transporte necessárias:
Viagem de tarefa:S_tarefa = max(x_c,i) - min(x_c,i)
Este método de alcance é mais seguro do que adicionar movimentos individuais porque o curso é governado pelas duas posições extremas do carro, e não pela soma das distâncias percorridas durante um ciclo.
Construa as duas permissões finais a partir dos requisitos físicos
Reserve a provisão final negativa C_- e a provisão final positiva C_+ separadamente. Eles não precisam ser iguais. Um lado de carregamento pode exigir uma distância de recuo da garra, enquanto o lado oposto pode precisar de uma distância de parada maior, folga do conector ou deslocamento de inspeção.
| Componente de subsídio | Por que isso pode consumir viagens | Como determinar isso |
|---|---|---|
| Abordagem de processo ou back-off | A ferramenta deve aproximar-se, retrair-se, passar por um dispositivo fixo ou mover-se além de um ponto de detecção | Sequência de processo, modelo de ferramental e estudo de colisão |
| Tolerância de peças e acessórios | O ponto necessário pode mudar com o tamanho do produto, ajuste de agrupamento ou variação de configuração | Pilha de tolerância e faixa de receita |
| Zona de retorno e interruptor de limite | A carruagem precisa de uma sequência inicial repetível sem entrar em uma região proibida | Arranjo do sensor, lógica de controle e desenho do produto |
| Permissão de parada controlada | O eixo móvel se desloca durante a reação do comando e a desaceleração | Velocidade validada, tempo de reação, desaceleração e condição de carga |
| Folga de buffer ou parada brusca | A operação normal deve permanecer fora do engate do fim de curso mecânico | Desenho do fabricante e conceito de segurança |
| Reserva térmica ou de calibração | A correção de coordenadas ou o crescimento térmico podem alterar a posição necessária do carro | Erro no orçamento e na análise ambiental |
| Ajuste futuro do processo | Uma gama de família de produtos conhecida pode exigir um intervalo operacional mais amplo | Especificação de máquina aprovada, não uma porcentagem arbitrária |
Não adicione a mesma incerteza mais de uma vez. Por exemplo, se a faixa de coordenadas do processo já inclui todos os tamanhos de produto, adicionar uma segunda margem total de tamanho de produto seria contabilizá-la duas vezes. Cada margem deve ter um proprietário, uma razão física e um valor documentado.
Quando a velocidade afeta a margem final necessária
O curso é um requisito geométrico, mas a distância segura entre a posição final normal e uma zona final restrita pode depender da velocidade. Para uma verificação preliminar de desaceleração constante, a distância de parada controlada pode ser estimada como:
Distância de parada controlada:d_stop = v × t_r + v² ÷ (2 × a_d)
| Símbolo | Significado | Unidade |
|---|---|---|
| d_parar | Distância percorrida durante a reação e desaceleração controlada | m ou mm |
| v | Velocidade do eixo quando o comando de parada começa | m/s ou mm/s |
| t_r | Tempo de reação total validado antes que a desaceleração assumida seja estabelecida | é |
| anúncio | Magnitude de desaceleração disponível sob a carga avaliada e condição de acionamento | m/s² ou mm/s² |
Esta fórmula assume que a velocidade é constante durante o intervalo de reação e a desaceleração é então constante. Ele não substitui uma avaliação de segurança da máquina, o desempenho de parada verificado de um servoconversor ou os limites de parada final do fabricante. Perda de potência, falhas do inversor, cargas verticais, tempo de frenagem, limites regenerativos, perfis limitados por solavancos, tempo de varredura do controlador e atraso de comunicação podem exigir um modelo diferente e uma distância validada maior.
O movimento normal do processo deve ser planejado para parar antes do limite do software. Os limites de software normalmente devem estar dentro das posições da chave limitadora de hardware e os buffers mecânicos ou paradas bruscas devem permanecer fora da zona de controle normal. A ordem e as distâncias exatas devem seguir o módulo selecionado, os controles e a avaliação de risco.
Calcule o curso necessário
Depois que as posições extremas do carro e as tolerâncias finais justificadas forem conhecidas, calcule:
Curso necessário:S_req = S_tarefa + C_- + C_+
| Símbolo | Significado | Unidade | Regra de cálculo |
|---|---|---|---|
| x_tool,eu | Coordenada de ponto de ferramenta necessária para o estado i | milímetros | Entrada do layout do processo |
| o_i | Deslocamento de ferramenta assinado a partir do ponto de referência do carro para o estado i | milímetros | Entrada do modelo de ferramentas |
| x_c,eu | Coordenada de transporte necessária para o estado i | milímetros | x_tool,i - o_i |
| S_task | Viaje entre as posições extremas exigidas do carro | milímetros | máximo(x_c,eu) - min(x_c,eu) |
| C_- | Provisão total justificada no extremo negativo | milímetros | Soma dos requisitos de extremidade negativa não sobrepostos |
| C_+ | Provisão total justificada no final positivo | milímetros | Soma dos requisitos finais positivos não sobrepostos |
| S_req | Curso efetivo mínimo necessário | milímetros | S_tarefa + C_- + C_+ |
| S_nome | Curso nominal de catálogo selecionado | milímetros | Valor disponível confirmado não inferior a S_req |
Selecione um curso nominal que esteja disponível para a família de produtos real e que não seja inferior a S_req. Não presuma que todo comprimento arbitrário é fabricável. Após a seleção, aloque intencionalmente o excesso de curso entre as duas extremidades e atualize a coordenada de montagem do módulo.
Para diversas receitas de máquina, calcule x_c,i para cada receita e use o mínimo e o máximo globais. Se o ferramental for alterado manualmente, inclua a pior configuração aprovada ou defina um setup controlado que evite que uma ferramenta incompatível seja utilizada com o eixo selecionado.
Exemplo resolvido: eixo pick-and-place com margens finais desiguais
Declaração de dados de ensino:Os valores a seguir são hipotéticos e são usados apenas para demonstrar o dimensionamento do curso do módulo linear. Eles não representam um modelo QRXQ, dimensão de catálogo, distância de parada verificada ou máquina do cliente.
Posições de entrada e estados de ferramentas
Um eixo pick-and-place horizontal move uma pinça entre diversas coordenadas da máquina. A viagem positiva é para a direita. O centro da garra está 40 mm à direita do ponto de referência do carro em todos os estados listados.
| Estado | Coordenada do ponto ferramenta x_tool,i | Correção da ferramenta o_i | Coordenada de transporte x_c,i |
|---|---|---|---|
| Escolha a abordagem | 120 milímetros | 40mm | 80mm |
| Escolha retrair | 165 milímetros | 40mm | 125 milímetros |
| Inspeção visual | 510 milímetros | 40mm | 470 milímetros |
| Posição do lugar | 870 milímetros | 40mm | 830 milímetros |
Etapa 1: calcular o deslocamento da tarefa
As posições extremas do carro são 80 mm e 830 mm:
S_tarefa = 830 - 80 =750 milímetros
As posições intermediárias afetam o perfil do movimento e o tempo do ciclo, mas não aumentam o curso porque estão dentro dos dois extremos.
Passo 2: calcular uma distância de parada controlada preliminar
Suponha que a aproximação final positiva possa ocorrer a 0,30 m/s, o tempo de reação de controle validado seja de 0,020 s e a magnitude de desaceleração controlada disponível seja de 2,5 m/s² sob a carga avaliada:
Distância de reação = 0,30 × 0,020 = 0,006 m =6mm
Distância de desaceleração = 0,30² ÷ (2 × 2,5) = 0,018 m =18mm
d_parada = 6 + 18 =24mm
Para este exemplo de ensino, a equipe de engenharia reserva 30 mm para o componente de parada controlada pela extremidade positiva. Os 6 mm extras são uma permissão explícita do projeto para variação de modelo e configuração; não é um fator de segurança universal.
Etapa 3: construir as licenças finais negativas e positivas
| Fim | Componente de subsídio | Valor |
|---|---|---|
| Negativo | Abordagem do lado da seleção e liberação do equipamento | 20mm |
| Negativo | Separação de limite inicial e de hardware | 25mm |
| Negativo | Reserva de calibração | 5mm |
| Positivo | Retração no local e ajuste da família de produtos | 35mm |
| Positivo | Componente de parada controlada | 30mm |
| Positivo | Reserva de calibração | 5mm |
C_- = 20 + 25 + 5 =50mm
C_+ = 35 + 30 + 5 =70mm
Passo 4: calcule e selecione o traço
S_req = 750 + 50 + 70 =870 milímetros
Suponha que a família de produtos candidata ofereça um curso nominal confirmado de 900 mm. A seleção preliminar é, portanto:
S_nome =900 milímetros, o que deixa 900 - 870 =30mmde viagens adicionais.
Se o intervalo da tarefa for colocado da coordenada do módulo 50 mm a 800 mm, o lado negativo retém 50 mm e o lado positivo retém 100 mm. Isto satisfaz as tolerâncias planejadas de 50 mm e 70 mm e atribui os 30 mm extras ao lado positivo, onde a parada e o ajuste futuro do produto são mais exigentes.
Etapa 5: verifique o envelope de instalação da máquina
O AVC por si só não prova que o módulo se ajusta. Suponha que um desenho hipotético para a configuração candidata mostre um envelope completo do módulo de 1.180 mm, incluindo o arranjo do motor selecionado. O layout da máquina também requer 120 mm de acesso de montagem na extremidade da unidade e 60 mm de acesso de serviço na extremidade oposta:
Comprimento necessário do compartimento = 1.180 + 120 + 60 =1.360 milímetros
Se o vão disponível for 1.420 mm, a verificação do comprimento estático deixa60mm. O projeto não é liberado até que o raio de curvatura do cabo, o caminho de remoção do conector, o laço do cabo móvel, a varredura da garra, as proteções, os fixadores e os equipamentos adjacentes também sejam verificados no modelo de movimento total.
A viagem eficaz deve permanecer fora das zonas finais restritas
Após selecionar S_nom, obtenha o desenho cotado do fabricante e identifique os pontos de referência para curso nominal. Confirme se os pontos finais indicados referem-se a posições centrais do carro, posições de contato mecânico, posições de chave ou outro ponto de referência. Nunca deduza a faixa utilizável do comprimento de extrusão ou do comprimento total do módulo.
Crie uma tabela de posição com pelo menos as seguintes coordenadas:
- Limite negativo mecânico ou posição de contato do buffer.
- Posição negativa do interruptor de limite de hardware.
- Limite de software negativo.
- Posição normal mínima do processo.
- Posição normal máxima do processo.
- Limite de software positivo.
- Posição positiva do interruptor de limite de hardware.
- Limite positivo mecânico ou posição de contato intermediário.
A ordem deve ser física e logicamente consistente na direção de coordenadas selecionada. A separação exata entre essas posições é específica do produto e do controle. Verifique a repetibilidade da chave, a largura do atuador, a geometria do sinalizador de detecção, o comportamento de frenagem e a capacidade de recuperação de uma ultrapassagem sem criar uma nova colisão.
Como o tipo de acionamento altera as verificações de seleção de curso
O cálculo geométrico é comum para eixos de fuso de esfera, acionados por correia, pinhão e cremalheira e motores lineares, mas um curso selecionado mais longo altera diferentes limites mecânicos.
| Tipo de acionamento | Verificações relacionadas ao traçado após a conclusão da geometria | Preocupação comum de design |
|---|---|---|
| Fuso de esferas | Comprimento disponível do parafuso, disposição do suporte, velocidade crítica, flambagem por compressão, precisão do avanço, lubrificação e vida útil | Um parafuso mais longo pode reduzir a velocidade de rotação permitida ou a rigidez |
| Correia de distribuição | Comprimento da correia, tensão, engate dos dentes, cargas da polia, estiramento elástico, frequência natural e repetibilidade ao longo do vão | Viagens longas podem aumentar a conformidade e o tempo de acomodação |
| Cremalheira e pinhão | Juntas de seção de cremalheira, lubrificação, classificação dos dentes, carga da caixa de engrenagens, folga e alinhamento estrutural | Eixos longos exigem alinhamento cuidadoso do rack e gerenciamento conjunto |
| Motor linear | Segmentação de trilha magnética, deslocamento do cabo, escala do codificador, comportamento térmico, força contínua e energia de parada final | Não há transmissão rotativa, mas o longo percurso de acionamento direto ainda precisa de orientação precisa e gerenciamento de cabos |
Uma instalação vertical ou inclinada geralmente não altera a extensão geométrica do processo, mas pode alterar a distância de parada, o comportamento do freio, o deslocamento da falta e o projeto seguro da zona final. O movimento descendente assistido pela gravidade e as condições de perda de potência requerem uma análise específica. Um contrapeso também pode criar seu próprio envelope de deslocamento e colisão.
Verifique o espaço de instalação separadamente do comprimento do percurso
O comprimento total do módulo selecionado é normalmente maior que seu curso porque inclui suportes finais, suportes de motor, caixas de rolamentos, tampas e outras estruturas. A orientação do motor pode alterar o espaço necessário na extremidade do acionamento: arranjos em linha, correia dobrada, montagem lateral ou caixa de engrenagens podem ter envelopes diferentes, mesmo quando o curso nominal é idêntico.
O envelope móvel completo deve incluir a peça de trabalho, dedos da garra, mangueiras, conectores elétricos, transportador de cabos, alvos de sensores e qualquer ferramenta que se estenda vertical ou lateralmente. Verifique o envelope nas posições intermediárias e também em ambas as extremidades. Uma ferramenta pode ultrapassar a máquina em suas extremidades e ainda assim colidir durante uma rotação ou movimento diagonal entre elas.
Forneça acesso de serviço para instalação do acoplamento, lubrificação, tensionamento da correia, ajuste da chave, remoção da tampa, ferramentas de fixação e substituição do motor. Se a manutenção exigir a remoção de todo o eixo, registre isso como uma estratégia de manutenção deliberada, em vez de descobri-lo após a montagem.
Verifique o traço selecionado antes de liberar o desenho
- Audite cada receita operacional:confirme se as coordenadas globais mínimas e máximas de transporte incluem todos os produtos, ferramentas, rejeitos, posições de limpeza e movimentos de recuperação aprovados.
- Execute uma verificação de colisão 3D:varra todo o conjunto móvel através do intervalo calculado, incluindo envelopes de cabos e mangueiras.
- Confirme a geometria da zona final:localize limites de software, switches de hardware, buffers e paradas bruscas a partir de desenhos reais, em vez de deslocamentos presumidos.
- Valide o comportamento de parada:teste a velocidade, carga, tempo de reação, desaceleração, comportamento do freio e limites regenerativos pretendidos sob condições de comissionamento controladas.
- Verifique a transmissão:verifique se o curso e a velocidade escolhidos estão em conformidade com os limites do parafuso, da correia, da cremalheira, do motor linear, da guia, do rolamento e da estrutura.
- Verifique a precisão em toda a faixa:confirme a precisão do posicionamento, repetibilidade, retilineidade, rigidez e efeitos térmicos nas posições de trabalho reais.
- Meça o deslocamento efetivo durante o comissionamento:registre o intervalo final do processo utilizável e guarde-o com as configurações de limite de software e deslocamento inicial.
Erros comuns no cálculo do curso do módulo linear
- Utilizar a distância entre as linhas centrais da estação sem transformar o ponto real da ferramenta no ponto de referência do carro.
- Adicionando todos os movimentos em um ciclo em vez de usar a diferença entre as coordenadas extremas do carro necessárias.
- Tratando o curso nominal, o deslocamento efetivo, o deslocamento do processo, o comprimento de extrusão e o comprimento total do módulo como a mesma dimensão.
- Aplicar uma margem percentual arbitrária sem identificar o requisito físico que cobre.
- Usar margens iguais em ambas as extremidades quando as condições de processo, retorno, parada ou serviço são assimétricas.
- Ignorar uma alteração no deslocamento da ferramenta causada pela rotação da garra, extensão, troca de ferramenta ou variação do tamanho do produto.
- Usando uma fórmula de distância de parada sem tempo de reação verificado, desaceleração dependente da carga, comportamento do eixo vertical ou condições de falha.
- Permitir que as posições normais do processo se sobreponham aos limites de software, interruptores de hardware, buffers ou paradas mecânicas.
- Selecionar o próximo curso nominal sem verificar se o módulo completo e o motor cabem no compartimento da máquina.
- Verificando apenas colisões de extremidade e faltando varredura intermediária de ferramentas, cabos, mangueiras ou peça rotativa.
- Aumentar o curso do fuso de esferas sem verificar a velocidade crítica, a flambagem, a disposição do suporte e a vida útil.
- Deixando o curso sobressalente não alocado, o que torna a coordenada de montagem do módulo e as folgas finais ambíguas.
Dados para preparar o dimensionamento final do curso
- Convenção de coordenadas da máquina e o dado de referência do carro selecionado.
- Todas as posições necessárias de centro de ferramentas, peça de trabalho, inspeção, rejeição, limpeza, retorno e recuperação.
- Deslocamentos de ferramenta para cada pinça, produto, orientação de ferramenta e estado de extensão.
- Faixas de tolerância de acessórios e produtos que podem mover as coordenadas necessárias.
- Velocidade máxima em cada extremidade, perfil de movimento, tempo de reação validado, desaceleração disponível e faixa de carga.
- Posições de limite de software, chave de hardware, buffer e parada brusca a partir de desenhos confirmados e requisitos de controle.
- Tipo de inversor selecionado, opções de curso nominal, dimensões gerais do módulo, orientação do motor e disposição do suporte.
- Raio de curvatura do transportador de cabos, envelopes de mangueiras e conectores e acesso de serviço necessário.
- Dimensões disponíveis do compartimento da máquina e modelo de colisão 3D completo.
- Precisão, repetibilidade, rigidez, requisitos térmicos, ambientais, de vida e de segurança durante todo o percurso.
Conclusão da seleção
Um cálculo de curso de módulo linear defensável começa com cada posição de ferramenta necessária, converte essas posições no ponto de referência do carro, encontra as coordenadas extremas do carro e adiciona tolerâncias justificadas separadamente nas extremidades negativas e positivas. O resultado é então arredondado apenas para um curso nominal disponível confirmado, com qualquer deslocamento excedente alocado deliberadamente.
No exemplo hipotético, o percurso da tarefa é de 750 mm, as duas tolerâncias finais são de 50 mm e 70 mm e o curso necessário é de 870 mm. Uma opção nominal confirmada de 900 mm satisfaria o requisito geométrico preliminar e deixaria 30 mm de curso adicional. A seleção não estará completa até que o desenho real do módulo, as zonas finais restritas, o comportamento de parada controlada, os limites de transmissão, o envelope de instalação completo, a varredura do cabo, a precisão e as funções de segurança tenham sido verificados.
