 Italiano

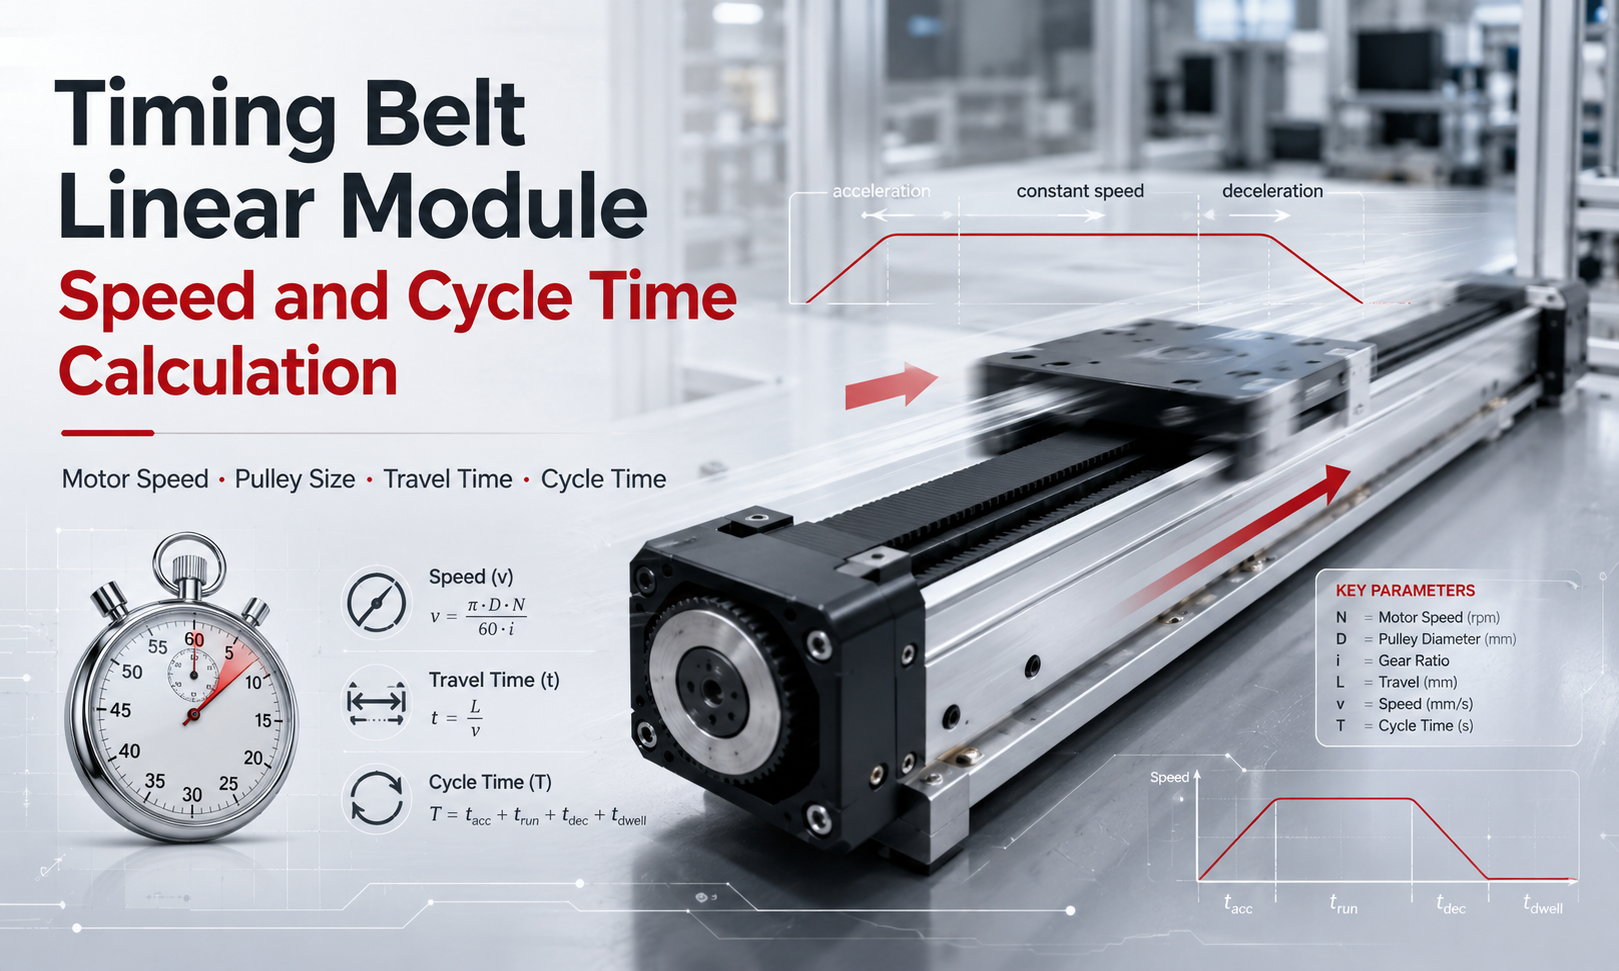
I moduli lineari con cinghia di distribuzione sono ampiamente utilizzati nell'automazione industriale perché possono fornire movimento lineare ad alta velocità e corsa lunga. Tuttavia, la selezione di un motore o di una puleggia basata solo sulla velocità massima pubblicizzata del modulo può comportare un'accelerazione insufficiente, stime imprecise del tempo di ciclo, vibrazioni eccessive o sovraccarico del motore.
Una cinghia di distribuzione completamodulo lineareil calcolo della velocità dovrebbe considerare la velocità del motore, il diametro primitivo della puleggia, il numero dei denti della puleggia, il passo della cinghia, il rapporto di trasmissione, l'accelerazione, la decelerazione, la distanza percorsa e il tempo del processo ausiliario. Questa guida spiega le formule principali e fornisce esempi pratici di calcolo per la selezione ingegneristica.
1. Parametri chiave utilizzati nei calcoli della velocità
Prima di calcolare la velocità lineare e il tempo ciclo, definire i seguenti parametri:
| Simbolo | Parametro | Unità tipica |
|---|---|---|
| NM | Velocità di rotazione del motore | giri/min |
| NP | Velocità di rotazione della puleggia motrice | giri/min |
| DP | Diametro primitivo della puleggia | mm |
| z | Numero di denti della puleggia | denti |
| P | Passo della cinghia di distribuzione | mm |
| io | Rapporto di riduzione della trasmissione | senza dimensioni |
| v | Velocità di spostamento lineare | mm/s o m/s |
| UN | Accelerazione | m/s² |
| D | Decelerazione | m/s² |
| l | Distanza di viaggio | mm o m |
| T | Tempo di viaggio o di ciclo | S |
In questo articolo, il rapporto di trasmissione è definito come:
i = giri del motore ÷ giri della puleggia
Ad esempio, un rapporto di riduzione 2:1 significa che il motore ruota due volte mentre la puleggia motrice ruota una voltaio = 2.
2. Relazione tra velocità del motore e velocità della puleggia
Quando il motore aziona direttamente la puleggia dentata, la velocità della puleggia è uguale alla velocità del motore:
NP=nM
Quando è installato un riduttore, una riduzione a cinghia o un altro meccanismo di trasmissione, la velocità della puleggia è:
NP=nM÷ i
Dove:
NMè la velocità del motore in giri al minuto.NPè la velocità della puleggia motrice in giri al minuto.ioè il rapporto di riduzione.
Un rapporto di riduzione maggiore riduce la velocità lineare ma aumenta la coppia disponibile sulla puleggia motrice. Pertanto, il rapporto di trasmissione deve essere selezionato considerando sia i requisiti di velocità che quelli di carico.
3. Velocità lineare basata sul diametro primitivo della puleggia
Ogni giro della puleggia motrice sposta la cinghia di distribuzione di una circonferenza primitiva. La velocità lineare teorica è calcolata come:
v = π × DP×nP ÷ 60
Se il diametro primitivo della puleggia viene inserito in millimetri, il risultato sarà in millimetri al secondo:
v = π × DP×nM÷ (60 × i)
Per convertire millimetri al secondo in metri al secondo:
v (m/s) = π × DP×nM÷ (60 × i × 1000)
Esempio
Assumere le seguenti condizioni:
- Velocità del motore: 3000 giri/min
- Diametro primitivo della puleggia: 31,83 mm
- Azionamento diretto:
io = 1
La velocità lineare teorica è:
v = π × 31,83 × 3000 ÷ 60
v ≈ 5000 mm/s = 5 m/s
Questa è la velocità teorica del nastro. La velocità operativa consentita può essere inferiore a causa del carico utile, della capacità della guida, della classificazione della cinghia, della lunghezza della corsa, della rigidità strutturale e della coppia del motore.
4. Velocità lineare basata sul passo della cinghia e sui denti della puleggia
Nei calcoli pratici di ingegneria, spesso è più semplice e preciso utilizzare il passo della cinghia di distribuzione e il numero dei denti della puleggia.
La corsa della cinghia per giro della puleggia è:
Srev= z × p
Pertanto la velocità lineare è:
v = z × p × nP ÷ 60
Compreso il rapporto di trasmissione:
v = z × p × nM÷ (60 × i)
Dove:
zè il numero di denti della puleggia.Pè il passo della cinghia di distribuzione in millimetri.NMè la velocità del motore in giri al minuto.
Esempio
Consideriamo amodulo cinghia di distribuzioneutilizzando:
- Puleggia motrice da 20 denti
- Passo della cinghia 5 mm
- Velocità del motore 3000 giri/min
- Azionamento diretto
La corsa del nastro per giro è:
Srev= 20 × 5 = 100 mm/giro
La velocità teorica è:
v = 20 × 5 × 3000 ÷ 60
v = 5000 mm/s = 5 m/s
Questo risultato equivale al calcolo basato su un diametro primitivo della puleggia di 31,83 mm perché:
DP= z × p ÷ π
Utilizzare sempre il diametro primitivo della puleggia anziché il diametro esterno della puleggia. Il diametro esterno non rappresenta direttamente la corsa effettiva del nastro per giro.
5. Calcolo della velocità del motore richiesta
Una volta nota la velocità lineare richiesta, la velocità del motore può essere calcolata al contrario.
NM= 60 × v × i ÷ (z × p)
Se la velocità lineare viene inserita in metri al secondo:
NM= 60 × v × 1000 × i ÷ (z × p)
Esempio
Un modulo cinghia di distribuzione deve funzionare a 2,5 m/s. Utilizza una puleggia da 20 denti, una cinghia con passo da 5 mm e un rapporto di riduzione 2:1.
NM = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
NM= 3000 giri/min
Il servomotore selezionato deve quindi essere in grado di mantenere circa 3000 giri al minuto erogando la coppia richiesta.
6. Velocità massima teorica e velocità operativa effettiva
La velocità calcolata dal numero di giri del motore e dalle dimensioni della puleggia è solo la velocità di trasmissione teorica. La velocità operativa massima effettiva dovrebbe essere determinata dal limite più basso nell'intero sistema di movimento:
vmassimo= minimo(vmotore, vcintura, vguida, vstruttura, vprocesso)
I principali fattori limitanti includono:
- Velocità massima continua e di picco del motore
- Coppia motore disponibile ad alta velocità
- Velocità consentita e innesto dei denti della cinghia di distribuzione
- Diametro della puleggia e velocità del cuscinetto
- Velocità della guida lineare e condizioni di lubrificazione
- Massa del carico utile e orientamento dell'installazione
- Corsa del modulo e vibrazioni strutturali
- Precisione di posizionamento e tempo di assestamento richiesti
- Limiti di velocità delle catene portacavi e dei componenti esterni
- Requisiti di processo quali erogazione, ispezione o stabilità pick-and-place
Un motore può raggiungere la velocità nominale senza trasportare un carico, ma potrebbe non fornire una coppia sufficiente per accelerare il carico utile effettivo a quella velocità. È quindi necessario verificare le caratteristiche coppia-velocità del motore insieme al calcolo della velocità.
7. Tempo di accelerazione e decelerazione
Un modulo cinghia di distribuzione non può raggiungere immediatamente la velocità comandata. Richiede una fase di accelerazione e una fase di decelerazione.
Per un'accelerazione costante da velocità zero:
TUN= v÷a
La distanza di accelerazione è:
lUN= v² ÷ (2a)
Per una decelerazione costante fino alla velocità zero:
TD= v÷d
Lo spazio di decelerazione è:
lD= v² ÷ (2d)
Dove:
TUNè il tempo di accelerazione.TDè il tempo di decelerazione.lUNè la distanza di accelerazione.lDè la distanza di decelerazione.
Queste formule descrivono un profilo di movimento trapezoidale semplificato. I servosistemi utilizzano spesso l'accelerazione con curva a S per ridurre urti e vibrazioni. Un profilo con curva a S richiede normalmente più tempo rispetto al calcolo ideale dell'accelerazione costante perché lo strappo è limitato.
8. Tempo di percorrenza del profilo di movimento trapezoidale
Un profilo di movimento trapezoidale contiene tre fasi:
- Accelerazione
- Viaggio a velocità costante
- Decelerazione
Il modulo può raggiungere la velocità comandata quando la distanza percorsa soddisfa:
L ≥ LUN+LD
La distanza percorsa a velocità costante è:
lC= L-LUN-LD
Il tempo di percorrenza a velocità costante è:
TC= lC÷ v
Il tempo di percorrenza teorico totale è:
Tviaggio=tUN+tC+tD
Esempio di calcolo
Supponiamo che un modulo lineare della cinghia di distribuzione abbia i seguenti requisiti di movimento:
- Distanza da percorrere: 1,2 m
- Velocità comandata: 2 m/s
- Accelerazione: 4 m/s²
- Decelerazione: 5 m/s²
Tempo di accelerazione:
TUN= 2 ÷ 4 = 0,5 s
Distanza di accelerazione:
lUN= 2² ÷ (2 × 4) = 0,5 m
Tempo di decelerazione:
TD= 2 ÷ 5 = 0,4 s
Distanza di decelerazione:
lD= 2² ÷ (2 × 5) = 0,4 m
Distanza a velocità costante:
lC= 1,2 - 0,5 - 0,4 = 0,3 metri
Tempo a velocità costante:
TC= 0,3 ÷ 2 = 0,15 s
Tempo di percorrenza teorico totale:
Tviaggio= 0,5 + 0,15 + 0,4 = 1,05 s
Il modulo richiede quindi circa 1,05 secondi per completare il movimento unidirezionale, esclusi il tempo di assestamento del posizionamento, il ritardo del controller e il tempo di processo.
9. Profilo di movimento triangolare per corse brevi
Per una corsa breve, il modulo potrebbe iniziare a decelerare prima di raggiungere la velocità massima comandata. In questo caso, il profilo di velocità è triangolare anziché trapezoidale.
Quando le velocità iniziale e finale sono pari a zero, la velocità di picco raggiungibile è:
vpicco= √(2 × L × a × d ÷ (a + d))
Il tempo di percorrenza è:
Tviaggio= vpicco÷ e + vpicco÷ d
La velocità di picco calcolata deve essere confrontata con la velocità comandata:
- Se
vpicco≥ v, utilizzare il calcolo del profilo trapezoidale. - Se
vpicco< v, il modulo non può raggiungere la velocità comandata entro la corsa disponibile.
Questo è il motivo per cui l'aumento della velocità massima programmata può avere scarso effetto sul tempo di ciclo in un'applicazione a corsa breve. Un'accelerazione più elevata può fornire un miglioramento del tempo di ciclo maggiore rispetto a una velocità massima più elevata.
10. Calcolo completo del tempo di ciclo
Il tempo del ciclo di produzione comprende più del tempo di viaggio del modulo. Un ciclo completo può includere il viaggio di andata, il tempo di processo, il viaggio di ritorno, la stabilizzazione del posizionamento, il bloccaggio e i ritardi del controller.
Una formula generale del tempo di ciclo è:
Tciclo= tfuori+Tprocesso+Tritorno+Tassestamento+Tausiliario
Il tempo ausiliario può includere:
- Bloccaggio e rilascio del pezzo
- Apertura e chiusura della pinza
- Generazione e conferma del vuoto
- Ispezione della vista
- Erogazione, saldatura o marcatura
- Ritardo di comunicazione del PLC
- Conferma del sensore
- Posizionamento e assestamento dei servi
Esempio di tempo di ciclo
Utilizzando il precedente tempo di viaggio di sola andata di 1,05 secondi:
- Viaggio di andata: 1,05 s
- Permanenza del processo: 0,20 s
- Viaggio di andata e ritorno: 1,05 s
- Permanenza nella posizione iniziale: 0,10 s
Il tempo del ciclo completo è:
Tciclo= 1,05 + 0,20 + 1,05 + 0,10 = 2,40 s
Il tasso di produzione teorico è:
Cicli orari = 3600 ÷ Tciclo
Cicli orari = 3600 ÷ 2,40 = 1500 cicli/ora
Il tasso di produzione effettivo dovrebbe includere la disponibilità delle attrezzature, la fornitura di materiale, l'intervento dell'operatore, i ritardi di ispezione e altre perdite di processo.
11. Effetto della dimensione della puleggia sulla velocità del modulo
Una puleggia motrice più grande muove una quantità maggiore di nastro per giro, aumentando la velocità lineare allo stesso numero di giri del motore. Tuttavia, l’aumento delle dimensioni della puleggia modifica anche i requisiti di coppia e accelerazione.
La forza motrice disponibile dalla puleggia è approssimativamente:
F = T ÷ r
Dove:
Fè la forza motrice tangenziale.Tè la coppia della puleggia.Rè il raggio primitivo della puleggia.
A parità di coppia del motore, un raggio della puleggia maggiore produce una forza di azionamento lineare inferiore. Perciò:
- Una puleggia più grande aumenta la velocità lineare.
- Una puleggia più piccola aumenta la forza lineare disponibile.
- Una puleggia più grande potrebbe richiedere un motore con una coppia più elevata.
- Una puleggia troppo piccola può ridurre la durata della cinghia a causa di un'eccessiva flessione.
La selezione della puleggia deve bilanciare velocità, coppia, accelerazione, durata della cinghia, impegno dei denti e dimensioni del modulo.
12. Effetto del rapporto di trasmissione
Un riduttore modifica sia la velocità della puleggia che la coppia di uscita.
La velocità della puleggia è:
NP=nM÷ i
Tralasciando le perdite di rendimento, la coppia della puleggia è pari a circa:
TP= tM× i
Considerando l'efficienza della trasmissione:
TP= tM× io × n
DoveOè l'efficienza di trasmissione.
Un rapporto di riduzione più elevato migliora la coppia di uscita e la capacità di accelerazione ma riduce la velocità lineare massima. Un rapporto di riduzione inferiore aumenta la velocità ma richiede che il motore fornisca direttamente più coppia.
13. Perché il tempo di ciclo effettivo può differire dal calcolo
Le formule teoriche sono utili per il dimensionamento iniziale, ma il movimento effettivo potrebbe richiedere più tempo a causa di:
- Impostazioni del jerk della curva a S
- Risposta del servocontrollo
- Tolleranza di posizionamento e tempo di assestamento
- Limitazioni della coppia del motore
- Variazione del carico utile
- Elasticità della cintura
- Guida attrito e lubrificazione
- Trascinamento del cavo
- Tempo di scansione del controller
- Ritardi di comunicazione e sensori
- Vibrazioni meccaniche ad alta velocità
Per la progettazione preliminare è consigliabile aggiungere un margine di tempo ciclo. Il margine richiesto dipende dal sistema di controllo, dalla complessità del processo e dai requisiti di stabilità dell'applicazione.
14. Errori comuni nel calcolo della velocità
Utilizzando il diametro esterno della puleggia
La velocità lineare deve essere calcolata utilizzando il diametro primitivo della puleggia o il prodotto del passo della cinghia e del numero di denti della puleggia. L'utilizzo del diametro esterno introduce errori di calcolo.
Ignorando la distanza di accelerazione
La divisione della corsa per la velocità massima presuppone una corsa a velocità costante lungo l'intera corsa. Ciò sottostima notevolmente il tempo di percorrenza nelle applicazioni a corsa breve.
Utilizzando la velocità a vuoto del motore
Il motore potrebbe non mantenere il numero di giri massimo sotto carico. La curva coppia-velocità deve essere controllata nel punto operativo richiesto.
Ignorando il rapporto di trasmissione
Un riduttore o una riduzione a cinghia esterna modificano la velocità della puleggia. Il rapporto di riduzione deve essere incluso nel calcolo della velocità lineare.
Ignorando il tempo di restituzione e di elaborazione
Il tempo di movimento unidirezionale non è uguale al tempo del ciclo di produzione completo. È necessario includere il movimento di ritorno, il tempo di permanenza, l'azione della pinza e la stabilizzazione del posizionamento.
Assumendo una velocità più elevata si riduce sempre il tempo di ciclo
Nelle applicazioni a corsa breve il modulo potrebbe non raggiungere mai la velocità massima programmata. Aumentare l’accelerazione o ridurre il ritardo del processo può essere più efficace.
15. Procedura di selezione della velocità consigliata
- Definire la corsa, il carico utile, l'orientamento e il tempo di ciclo richiesto.
- Calcolare la velocità lineare richiesta dal processo.
- Selezionare il passo della cinghia di distribuzione e il numero di denti della puleggia.
- Calcolare la velocità della puleggia e del motore richiesta.
- Controllare la curva coppia-velocità del motore.
- Calcolare le distanze di accelerazione e decelerazione.
- Determina se il profilo di movimento è trapezoidale o triangolare.
- Calcola il tempo di viaggio di sola andata e di ritorno.
- Aggiungere tempo di processo, sosta, assestamento e controllore.
- Verificare il carico del nastro, il carico della guida, le vibrazioni e la precisione del posizionamento.
- Applicare un adeguato margine di sicurezza tecnica.
- Confermare il risultato attraverso un test di movimento reale.
16. Riepilogo delle formule principali
| Calcolo | Formula |
|---|---|
| Velocità della puleggia | NP=nM÷ i |
| Corsa per giro della puleggia | Srev= z × p |
| Velocità lineare | v = z × p × nM÷ (60 × i) |
| Velocità del motore richiesta | NM= 60 × v × i ÷ (z × p) |
| Tempo di accelerazione | TUN= v÷a |
| Distanza di accelerazione | lUN= v² ÷ (2a) |
| Tempo di decelerazione | TD= v÷d |
| Distanza di decelerazione | lD= v² ÷ (2d) |
| Velocità di picco con profilo triangolare | vpicco= √(2 × L × a × d ÷ (a + d)) |
| Tasso di produzione | Cicli orari = 3600 ÷ Tciclo |
17. Domande frequenti
Come viene calcolata la velocità del modulo lineare della cinghia di distribuzione?
Moltiplicare il numero dei denti della puleggia per il passo della cinghia e la velocità di rotazione della puleggia, quindi dividere per 60. Se si utilizza un riduttore, dividere la velocità del motore per il rapporto di trasmissione prima di calcolare la velocità lineare.
È necessario utilizzare il diametro esterno o il diametro primitivo della puleggia?
Utilizzare il diametro primitivo della puleggia. In alternativa, calcolare la corsa della cinghia per giro utilizzando il numero dei denti della puleggia moltiplicato per il passo della cinghia.
Perché il modulo non raggiunge la velocità massima programmata?
La corsa potrebbe essere troppo breve per completare la fase di accelerazione oppure il motore potrebbe avere una coppia insufficiente ad alta velocità. Anche l'accelerazione del controller, lo strappo e le impostazioni del carico possono limitare la velocità raggiungibile.
Come si può ridurre il tempo ciclo?
Il tempo di ciclo può essere ridotto ottimizzando l'accelerazione, la decelerazione, la corsa, la sosta del processo, il tempo di assestamento del posizionamento e le azioni ausiliarie. Il solo aumento della velocità massima potrebbe non migliorare in modo significativo il movimento a corsa breve.
Una puleggia più grande fornisce sempre prestazioni migliori?
No. Una puleggia più grande aumenta la velocità lineare ma riduce la forza lineare disponibile dalla stessa coppia del motore. Potrebbe anche aumentare i requisiti di coppia del motore e le dimensioni del modulo.
Quanto margine dovrebbe essere aggiunto al tempo di ciclo calcolato?
Il margine dipende dacontrollore di movimento, variazione del carico utile, requisiti del processo e precisione di sedimentazione. I calcoli teorici dovrebbero essere verificati attraverso il dimensionamento del servo e il test effettivo della macchina.
Conclusione
La velocità del modulo lineare della cinghia di distribuzione è determinata principalmente dalla velocità del motore, dalla circonferenza del passo della puleggia e dal rapporto di trasmissione. Tuttavia, un calcolo accurato del tempo di ciclo deve includere anche l'accelerazione, la decelerazione, la lunghezza della corsa, il profilo di movimento, la corsa di ritorno e il tempo del processo ausiliario.
Per i movimenti a corsa lunga, la velocità massima può avere una notevole influenza sul tempo di ciclo. Per i movimenti a corsa breve, l'accelerazione e la decelerazione solitamente hanno un effetto maggiore. La selezione finale deve essere verificata controllando la coppia del motore, la capacità della cinghia, le prestazioni della guida, le vibrazioni, la precisione del posizionamento e le condizioni operative effettive.
