 日本語

タイミングベルトのストロークリニアモジュールキャリッジが軸に沿ってどこまで移動できるかを決定します。正しいストロークの選択は、単にモジュールのストロークを必要な移動距離に合わせるだけではありません。エンジニアは、有効ストローク、安全マージン、キャリッジ長さ、エンドクリアランス、設置スペース、ロングストロークの動作制限も考慮する必要があります。
選択したストロークが短すぎる場合、必要なプロセスが完了する前にキャリッジが機械的限界に達する可能性があります。ストロークが不必要に長いと、モジュールがより多くの設置スペースを占有し、ベルトの振動が増加し、システム全体のコストが上昇する可能性があります。適切なストロークは、剛性、速度、位置の安定性、取り付け効率を維持しながら、十分な使用可能な移動量を提供する必要があります。
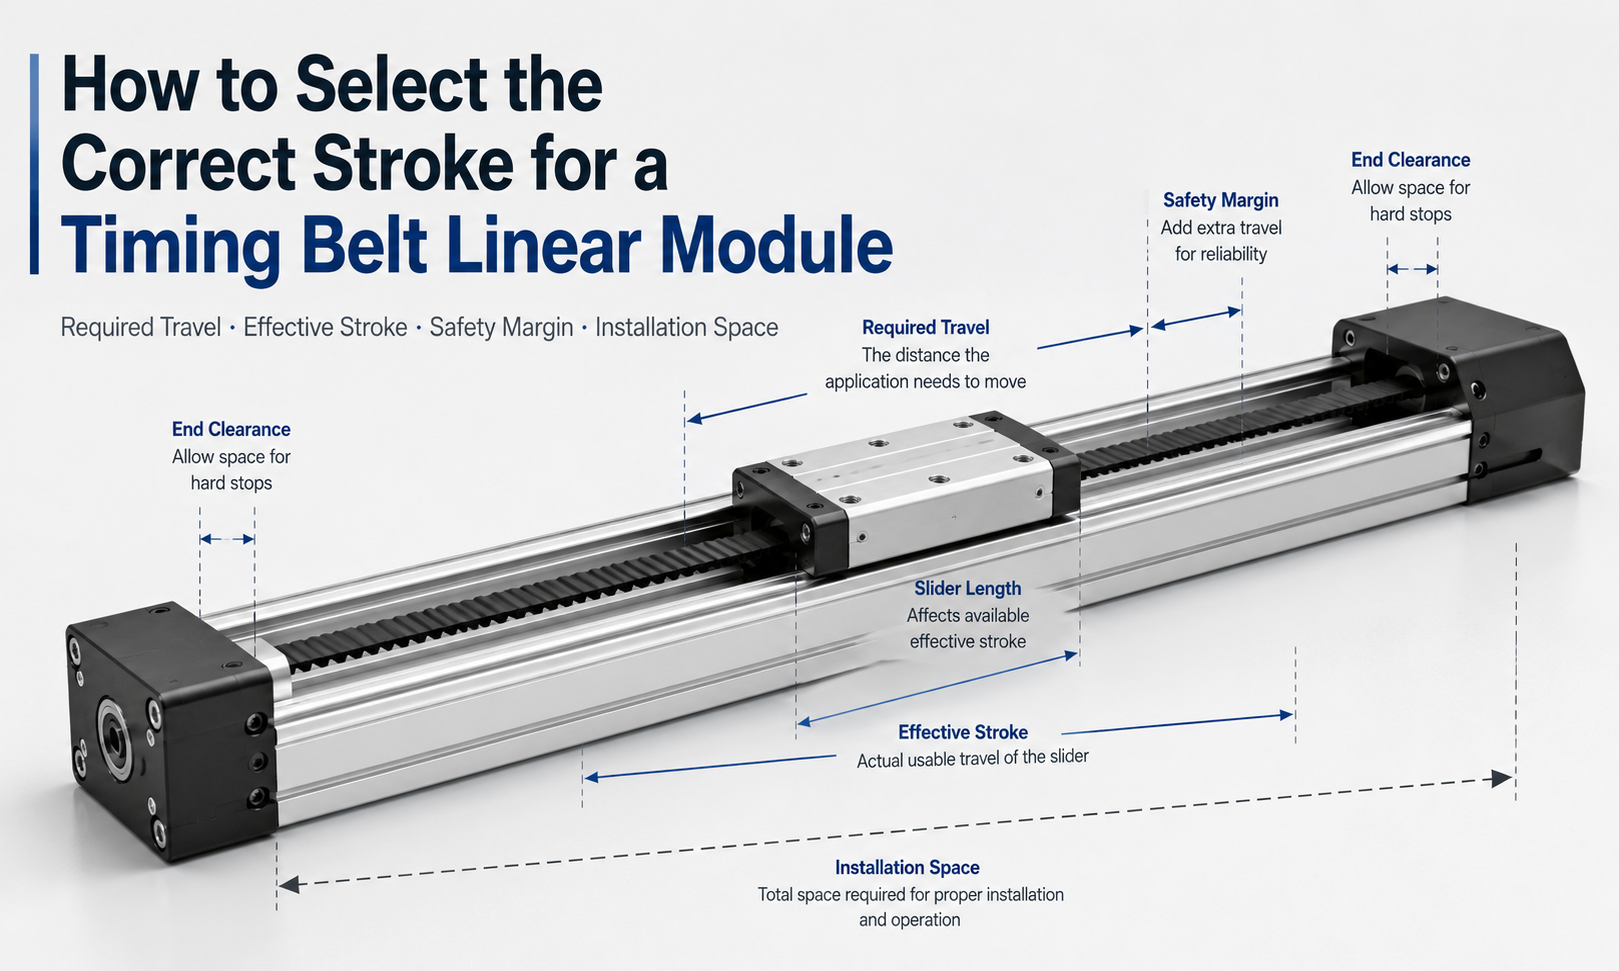
タイミングベルトリニアモジュールのストロークとは何ですか?
タイミング ベルト リニア モジュールのストロークは、許容端位置間で移動キャリッジが利用できる最大直線移動距離です。通常、ミリメートル単位で指定され、移動長または作動移動量として記述されることもあります。
ストロークをリニアモジュールの全長と混同しないでください。完全なモジュールには、キャリッジ、プーリー ハウジング、モーター取り付け構造、張力コンポーネント、エンド クリアランスも含まれています。したがって、モジュールの全長は常に公称ストロークよりも大きくなります。
この関係は、次のように簡略化して表すことができます。
モジュール全長 ≈ ストローク + キャリッジ長さ + エンド構造長さ
正確な寸法は、モジュールのシリーズ、プーリーの配置、モーターの取り付け方法、保護構造によって異なります。
必要な移動量と有効ストローク
タイミングベルトリニアモジュールストローク選択の最初のステップは、アプリケーションに必要な実際の移動距離を決定することです。
必要な移動距離は、キャリッジの開始位置と最終動作位置の間の距離です。これには、すべてのプロセス位置、ロード位置、アンロード位置、検査ポイント、およびツールのアプローチ距離が含まれる必要があります。
有効ストローク通常の動作中に安全に使用できるモジュールストロークの部分です。日常の停止位置として使用すべきではない機械端付近の領域は除外されます。
基本的な選択関係は次のとおりです。
選択したストローク ≥ 必要な移動量 + 安全マージン
たとえば、ピックアンドプレイス機構で実際の移動距離が 1,200 mm 必要な場合、ストロークがちょうど 1,200 mm のモジュールを選択すると、位置調整、減速、取り付けのずれが許容されなくなります。通常は、より長い公称ストロークを選択する必要があります。
安全マージンが必要な理由
あタイミングベルトモジュール絶対的な機械的移動限界で繰り返し動作させてはなりません。適切な安全マージンは、キャリッジが端部構造に接触するのを防ぎ、減速、センサーの取り付け、および将来の位置調整のためのスペースを提供します。
安全マージンは以下をカバーする必要がある場合があります。
- 加減速距離
- 位置決め公差
- リミットスイッチとセンサーの作動距離
- 機械組立のずれ
- ワークサイズバリエーション
- ツールまたはグリッパーのオーバーハング
- 今後の工程調整
予備的なサイジングのために、エンジニアは必要な移動量の一部を予約したり、両端に固定の許容値を追加したりすることができます。最終マージンは速度、加速度、制御方式、可搬質量、停止精度に応じて決定してください。
高速アプリケーションでは、通常、低速アプリケーションよりも多くの減速距離が必要です。ペイロードが大きいシステムや慣性が大きいシステムでは、追加のエンドクリアランスが必要になる場合もあります。
推奨ストロークの算出方法
実際の予備計算は次のように表すことができます。
推奨ストローク=必要ストローク+左端マージン+右端マージン
安全マージンをパーセンテージで指定する場合:
推奨ストローク=必要ストローク×(1+安全余裕率)
ストロークの選択例
自動転送システムには次の要件があると仮定します。
- 必要移動距離:1,500mm
- 左端安全マージン:75mm
- 右端安全マージン:75mm
推奨される最小ストロークは次のとおりです。
1,500mm+75mm+75mm=1,650mm
メーカーが標準ストローク増分を提供している場合は、1,650 mm を超える次に利用可能な標準ストロークを選択する必要があります。たとえば、製品シリーズによっては 1,700 mm または 1,800 mm のストロークが適切な場合があります。
一般に、次に大きな標準ストロークを選択することは、短いストロークを選択して機械的限界近くで動作させるよりも安全です。
キャリッジの長さを考慮する
キャリッジの長さは、使用可能な取り付け領域とリニアモジュールの全長の両方に影響します。キャリッジを長くすると荷重分散が改善され、取り付け治具、ロボット、グリッパー、または二次軸のためのスペースが増える可能性があります。ただし、設置全長も長くなります。
必要な設置範囲を決定する際、エンジニアは以下を考慮する必要があります。
- 公称ストローク
- キャリッジの長さ
- ドライブエンドハウジングの長さ
- テンションエンドハウジング長さ
- モーターとギアボックスの寸法
- カップリングまたはモーターアダプターの長さ
- ケーブルベアの曲げ半径
公称ストロークが同じ 2 つのモジュールは、キャリッジとエンド構造が異なるため、全長が異なる場合があります。設置スペースを決定する前に、必ず寸法図を確認してください。
十分なエンドクリアランスを確保する
エンドクリアランスは、通常の停止位置とモジュールの機械的端の間の予約された距離です。このスペースは、キャリッジ、タイミング ベルト、プーリー システム、およびエンド コンポーネントを衝撃から保護するのに役立ちます。
キャリッジは通常、機械的限界に達する前にプログラムされた減速で停止する必要があります。限界センサーとソフトウェア限界は、通常のプロセス停止ポイントとして使用するのではなく、保護手段として設定する必要があります。
エンドクリアランスを選択するときは、次の点を考慮してください。
- 最高動作速度
- 加速および減速設定
- ペイロードと移動質量
- 緊急停止距離
- サーボチューニング性能
- センサー応答距離
- コントローラの位置決め精度
高速、重負荷軸は、通常、低速、軽負荷軸よりも長い停止距離を必要とします。
設置可能なスペースを確認する
ストロークの選択は実機のレイアウトに合わせて行う必要があります。モジュールは、設置時だけでなく、動作サイクル全体を通して、利用可能なスペース内に収まる必要があります。
設置スペースには、以下のためのスペースが必要です。
- 完成したリニアモジュール本体
- モーターとギアボックス
- ケーブルキャリアと空気圧チューブ
- 電気コネクタ
- 取付ボルト・調整工具
- 潤滑およびメンテナンスへのアクセス
- 治具やワークの移動
コンパクトな機械の場合、モーターの向きが必要なスペースに大きく影響する可能性があります。機械の全長を短縮するために、インライン、折り畳み、またはサイドマウントのモーター構成を評価できます。
スペースが限られている場合は、必要な安全マージンを減らしてモジュールを短くしないでください。通常、別の取り付け方向、キャリッジ設計、またはモーター配置を使用する方が、より良い解決策となります。
ストロークとタイミングベルト長さの関係
ストロークが大きくなると、必要なタイミングベルトの長さも長くなります。ベルトはドライブ プーリーとテンション プーリーの周りを移動し、モジュールの設計に従って両端が可動キャリッジに接続または作用します。
簡略化したベルトの長さの概念は次のとおりです。
タイミングベルト長さ ≒ 2 × プーリ中心距離 + プーリ巻き長さ + 張り代
実際のベルト長さは、プーリのピッチ径、ベルトの取り回し、キャリッジの接続方法、張力構造に応じて計算する必要があります。公称ストロークのみから推定するのではなく、メーカーの設計データを用いてご確認ください。
ベルトが長いほど弾性変形が大きくなります。加速、減速度、負荷の変化により、この変形が位置決めの安定性や整定時間に影響を与える場合があります。
ロングストロークタイミングベルトモジュールの制限事項
タイミング ベルト リニア モジュールは、ストロークが長く高速の用途に適していますが、ストロークを増やすと、追加のエンジニアリング上の考慮事項が必要になります。
1. ベルトの弾力性
タイミングベルトが長いほど、負荷がかかったときに弾性伸びが大きくなります。ベルトの歯は通常のトランスミッションのスリップを防ぎますが、ベルトの伸びは動的位置決めの精度と応答に影響を与える可能性があります。
2. ベルトの振動
サポートされていない長いベルト部分は高速で振動する可能性があります。不適切なベルト張力、急激な加速、または不適切な動作プロファイルにより、騒音や振動が増加する可能性があります。
3. 構造的なたわみ
モジュールが長くなると、アルミニウムのプロファイルまたは支持ビームが曲がる可能性があります。この効果は、モジュールが限られた支持点で水平に取り付けられている場合に、より顕著になります。
4. 許容加速度の低下
ロングストローク システムでは、ベルトの振動、キャリッジの衝撃、構造振動を制御するために、より低い加速度が必要な場合があります。したがって、最大速度と最大加速度は個別に評価する必要があります。
5. 位置決めの安定性
非常に長い移動距離や厳しい位置決め要件の場合、ベルトの弾性、フレームの変形、熱膨張がさまざまな位置での再現性に影響を与える可能性があります。
6. ケーブル管理
長距離の移動には、より長いケーブルキャリア、電気ケーブル、および空気圧チューブシステムが必要です。追加の抗力は移動荷重の計算に含める必要があります。
7. 取り付け位置の調整
長いモジュールには、真っ直ぐで水平な取り付け面が必要です。ベースの平坦度が低いか、位置が正しくないと、ガイドの抵抗、騒音、不均一な摩耗が増加する可能性があります。
ロングストロークモジュール対応
長いタイミング ベルト リニア モジュールは、メーカーが推奨する取り付け間隔に従ってサポートする必要があります。両端のみに依存すると、プロファイルのたわみが発生し、動作精度が低下する可能性があります。
一般的なサポート方法は次のとおりです。
- モジュールベースに沿った継続的なサポート
- プロファイルに沿った複数の取り付けポイント
- 剛鋼フレームへの設置
- 長いスパン用の追加サポートブラケット
- 幅広または重量のある可動構造物用の並列モジュール
取り付け面は十分な平面度、剛性、強度を備えている必要があります。ガントリー システムの場合、2 つの軸間の平行度と高さの差も制御する必要があります。
標準ストロークかカスタムストロークか?
多くのタイミング ベルト リニア モジュールは、設定可能またはカスタマイズされたストローク長で利用できます。ただし、標準ストロークを選択すると、製造、配送、交換、将来のメンテナンスが簡素化されます。
標準ストロークは、次のような場合に適していることがよくあります。
- アプリケーションのレイアウトは多少調整可能
- 短納期は重要です
- 将来の交換が便利になるはずです
- 機械は標準化されたコンポーネントを使用しています
次の場合には、カスタマイズされたストロークが必要になる場合があります。
- 設置スペースは厳しく制限されています
- 移動距離が異常に長い
- 機械には固定された構造エンベロープがあります
- モジュールは既存の生産ラインに適合する必要があります
- 特別なキャリッジまたはエンド構造が必要です
カスタマイズされたモジュールの場合でも、十分なエンドクリアランスとメンテナンススペースを確保する必要があります。
さまざまな用途に合わせたストロークの選択
| 応用 | ストローク選択フォーカス | 主な考慮事項 |
|---|---|---|
| ピックアンドプレイス | ピックアップポイントと配置ポイントの間の距離 | グリッパ幅と加速距離と位置決め余裕 |
| マテリアルトランスファー | 生産ステーション間の距離 | ワーク長さ、積載隙間、サイクルタイム |
| 視覚検査 | カメラの完全なスキャン範囲 | 視野、重なり合う距離、ケーブルの動き |
| 調剤 | 最大処理領域 | ツールオフセット、パス境界および減速スペース |
| ガントリーロボット | 機械の作業幅または長さ | ビーム剛性、2軸同期、エンドクリアランス |
| 包装設備 | 製品搬送と位置決め距離 | 製品のサイズバリエーションと生産切り替え |
よくあるストローク選択の間違い
必要なストロークに等しいストロークの選択
これにより、減速、センサーの作動、または設置調整に対する安全マージンがなくなります。
モジュールの合計長を無視する
公称ストロークには、キャリッジおよびエンド構造全体は含まれません。モジュールが計画されたマシンスペースに収まらない可能性があります。
機械的停止を通常の停止位置として使用する
端に頻繁に衝撃を与えると、キャリッジ、ベルト接続、ベアリング、およびプーリーのコンポーネントが損傷する可能性があります。
ツールとワークピースの寸法を無視する
キャリッジの位置だけでは、完全な動きの範囲を表すことはできません。グリッパー、治具、ワークピースがキャリッジを超えて伸びる場合があります。
すべてのロングストロークが最大加速度で実行できると仮定した場合
モジュールは高速に対応できますが、ベルトの振動、フレームの剛性、または移動負荷により加速度を下げる必要があります。
メンテナンススペースの予約に失敗する
アクセスが不十分な場合、ベルトの張力調整、モーターの交換、センサーのメンテナンスが困難になる可能性があります。
タイミングベルトリニアモジュールのストローク選択プロセス
- 必要な作業位置をすべて特定します。
- 極端な位置間の最大距離を計算します。
- ツール、治具、ワークピースのオーバーハングを含みます。
- 加速、減速、位置決めマージンを追加します。
- 次に適切な標準ストロークまたはカスタマイズされたストロークを選択します。
- モジュールの完全な取り付け長さを計算します。
- モーター、ギアボックス、ケーブルキャリアのスペースを確認してください。
- 長いストロークにおけるベルトの振動と構造剛性を評価します。
- 積載量、速度、加速度、位置決めの要件を確認します。
- メーカーの技術図面を使用して最終寸法を確認してください。
よくある質問
モジュールのストロークと有効作動距離は同じですか?
いつもではありません。公称ストロークは利用可能な機械的移動量ですが、有効作動距離には両端付近に確保されている安全クリアランスは含まれません。
必要な移動量にどの程度の安全マージンを追加する必要がありますか?
マージンは速度、加速度、可搬質量、停止精度、センサーの配置によって異なります。これは、両端での固定距離として、または必要な移動量のパーセンテージとして追加される場合があります。高速かつ高慣性のシステムでは、通常、より大きなマージンが必要です。
タイミングベルトモジュールはストロークをカスタマイズして製造できますか?
はい。多くのタイミング ベルト モジュールは、プロファイルとベルトの長さをカスタマイズして製造できます。実際の最大ストロークは、プロファイルの剛性、ベルトの動作、荷重、速度、取り付け条件によって異なります。
ストロークが長くなると位置決め精度が低下しますか?
ストロークが長くても自動的に位置決めが悪くなるわけではありませんが、移動量が増加するにつれて、ベルトの弾性、構造的なたわみ、振動、熱膨張がより顕著になります。システム設計時にこれらの要素を考慮する必要があります。
キャリッジはモジュールの機械的な端で停止する必要がありますか?
いいえ、通常の停止位置は機械的制限内にとどまる必要があります。ソフトウェア リミット、リミット スイッチ、およびプログラムされた減速度により、キャリッジが端部構造に接触するのを防ぐ必要があります。
ロングストロークモジュールを注文する際に必要な情報は何ですか?
重要な情報には、必要な移動量、積載量、取り付け方向、速度、加速度、位置決め要件、デューティ サイクル、モーター配置、設置スペース、サポート条件が含まれます。
結論
タイミング ベルト リニア モジュール ストロークの正しい選択は、実際の移動距離から始まりますが、安全マージン、キャリッジの寸法、エンド クリアランス、および完全な設置範囲も考慮する必要があります。ロングストロークの用途では、ベルトの弾性、振動、プロファイルのたわみ、ケーブル管理、取り付けサポートを合わせて評価する必要があります。
信頼できる選択方法は、必要な移動量を計算し、両端に適切なマージンを追加し、次に適切な標準ストロークを選択してから、技術図面を使用してモジュール全体の寸法を確認することです。このアプローチは、不十分な移動、機械的衝撃、取り付けの干渉、および不必要なシステムの長さを防ぐのに役立ちます。
