 Português

Cálculo da velocidade do módulo linearnão é simplesmente uma questão de dividir a distância percorrida pelo tempo de movimento, e a velocidade alcançável não pode ser determinada apenas a partir da velocidade nominal do motor. Um cálculo completo deve considerar o curso, o tempo de ciclo alvo, a aceleração, a desaceleração, o perfil de movimento, o tipo de transmissão, a massa em movimento, a velocidade do motor e os limites mecânicos do eixo montado.
A velocidade real de deslocamento de ummódulo linearé determinado pelo mecanismo de acionamento, motor e sistema de controle juntos. O motor fornece velocidade de rotação e torque, enquanto um parafuso de esfera, correia dentada, cremalheira e pinhão ou motor linear produz movimento linear. O sistema de guia transporta a carga e mantém a precisão do movimento, e o controlador gerencia a aceleração, deslocamento em velocidade constante, desaceleração e posicionamento final.
Este guia explica como calcular a velocidade linear teórica, a distância de aceleração, a distância de desaceleração, o tempo de viagem e a velocidade necessária do motor. Ele também abrange perfis de movimento triangulares, trapezoidais e de curva S, bem como os limites de velocidade máxima associados a diferentes sistemas de acionamento de módulos lineares.
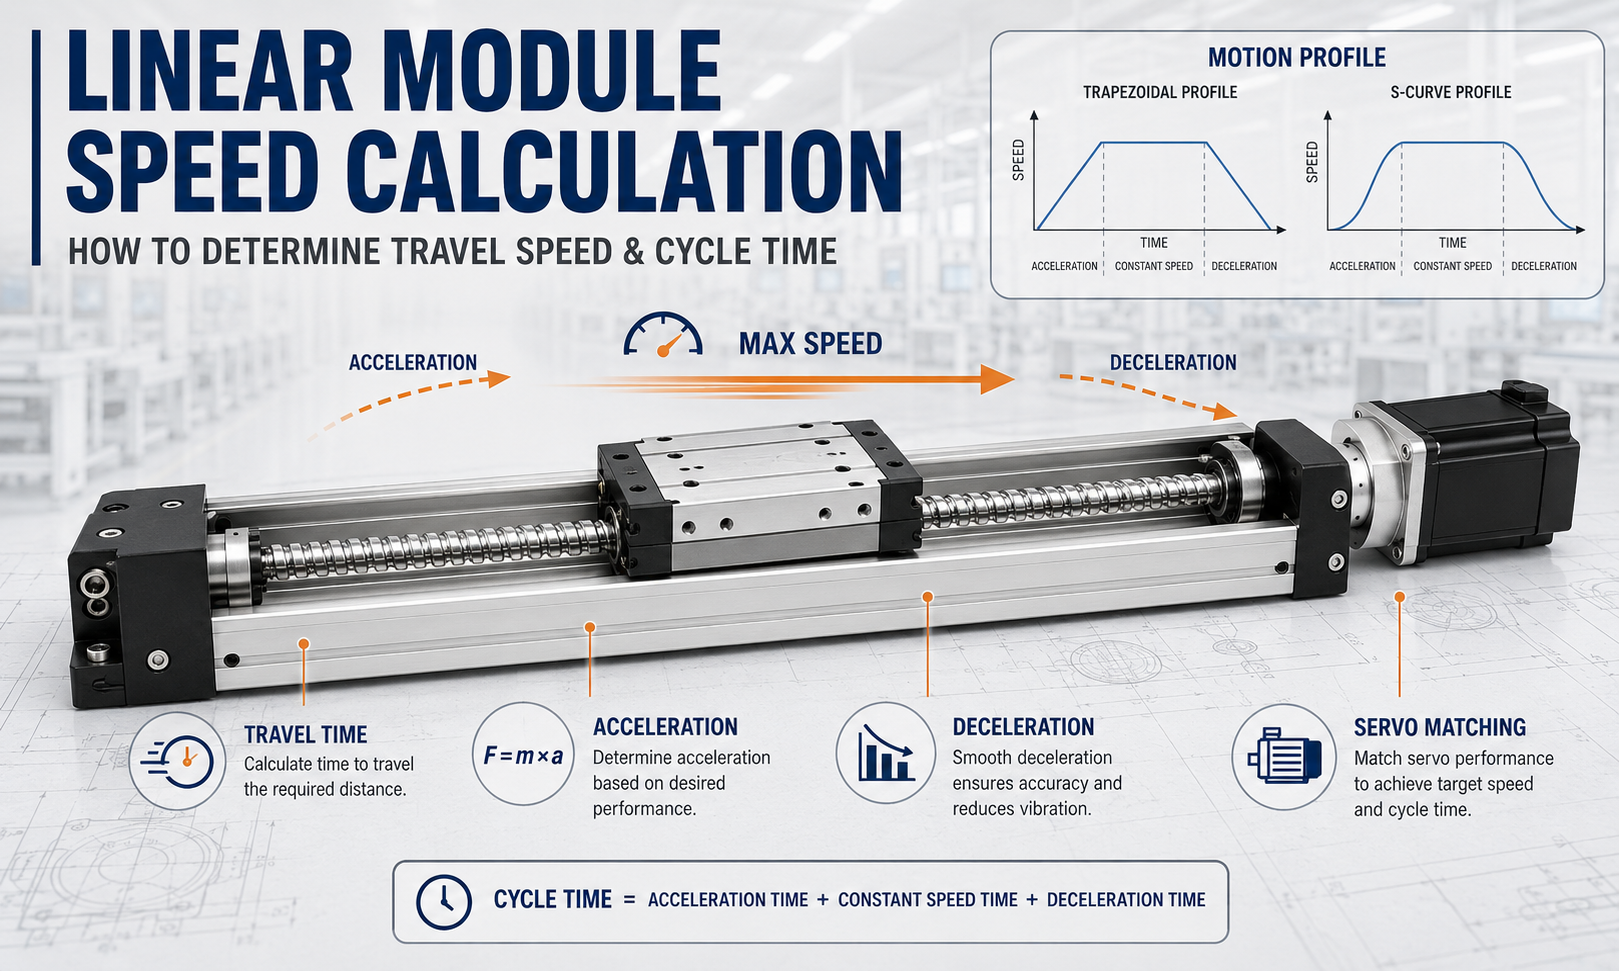
O que um cálculo de velocidade de módulo linear deve determinar?
Um cálculo completo da velocidade deve fazer mais do que produzir um valor de velocidade máxima. Ele deve determinar se o eixo pode acelerar, deslocar-se, desacelerar e estabilizar dentro do curso disponível e do tempo de ciclo necessário.
O cálculo deve responder às seguintes questões:
- Que velocidade média e velocidade máxima são necessárias para o curso e o tempo de viagem especificados?
- Existe distância suficiente para o eixo completar a aceleração e desaceleração?
- O movimento usará um perfil de velocidade triangular ou trapezoidal?
- Qual velocidade de rotação é necessária para o fuso de esferas, polia, pinhão ou motor?
- O motor pode fornecer torque suficiente na velocidade de rotação necessária?
- A velocidade crítica do fuso de esferas, o limite de velocidade linear da correia e a velocidade de engrenamento da engrenagem são aceitáveis?
- Quanto tempo adicional um perfil de curva S adicionará?
- A aceleração, desaceleração, acomodação, processo e tempo de espera foram incluídos no ciclo da máquina?
Caminho de cálculo:definir o curso, o tempo alvo e o perfil de movimento; calcular distância de aceleração, distância de desaceleração e velocidade máxima; converter velocidade linear em transmissão e velocidade do motor; e finalmente verificar o motor, mecanismo de acionamento, sistema de guia e limites do controlador.
Definir as entradas de cálculo
Antes de iniciar o cálculo, defina as condições reais de operação do eixo. Além da distância percorrida e da velocidade alvo, considere a carga útil, a orientação de montagem, as ações do processo, o tempo de permanência e as configurações do perfil de movimento usadas pelo controlador.
| Símbolo | Significado | Unidade Típica |
|---|---|---|
| eu | Distância efetiva de viagem | milímetros |
| t | Tempo de viagem | é |
| v | Velocidade de deslocamento linear | mm/s ou m/s |
| vmax | Velocidade máxima atingida durante o movimento | mm/s |
| um | Aceleração | mm/s² ou m/s² |
| d | Magnitude da desaceleração | mm/s² ou m/s² |
| enfrentando | Tempo de aceleração | é |
| tc | Tempo de velocidade constante | é |
| td | Tempo de desaceleração | é |
| sobre | Distância de aceleração | milímetros |
| Sc | Distância de velocidade constante | milímetros |
| SD | Distância de desaceleração | milímetros |
| n | Parafuso de esfera, polia, pinhão ou velocidade do motor | rpm |
| p | Fuso de esfera | mm/rotação |
| z | Número de dentes da polia de distribuição | Dentes |
| Pb | Passo da correia dentada | milímetros |
| D | Diâmetro primitivo da polia ou pinhão | milímetros |
| eu | Massa móvel total | kg |
| F | Impulso de acionamento necessário | N |
Use unidades consistentes em todo o cálculo. Por exemplo, se a velocidade for expressa em mm/s, a distância percorrida e a aceleração deverão normalmente ser expressas em mm e mm/s². A inconsistência de unidades é uma das causas mais comuns de cálculos de movimento incorretos.
Distinguir velocidade média, velocidade de pico e velocidade máxima permitida
A velocidade média, a velocidade máxima e a velocidade máxima permitida descrevem valores diferentes e não devem ser usadas de forma intercambiável.
Velocidade média
Se a aceleração, a desaceleração e o tempo de permanência forem ignorados, a velocidade média pode ser estimada como:
v_média = L/t
Esta fórmula é adequada apenas para uma estimativa inicial. Num movimento de posicionamento, o eixo não pode atingir a velocidade máxima instantaneamente, portanto a velocidade de pico necessária é normalmente superior à velocidade média calculada.
Velocidade máxima
A velocidade máxima é a velocidade linear real mais alta alcançada durante um movimento. Depende da distância percorrida, aceleração, desaceleração, tempo de viagem alvo e do perfil de movimento selecionado.
Durante um movimento curto, o eixo pode ter que começar a desacelerar imediatamente após a aceleração. Neste caso, não atinge a velocidade máxima informada no controlador.
Velocidade máxima permitida
A velocidade máxima permitida é o limite operacional confiável de todo o sistema mecânico e de controle. Deve ser baseado no limite mais baixo verificado:
v_allowable = min(limite de velocidade do motor, limite de transmissão, limite de guia, limite de rolamento, limite do controlador, limite de estabilidade do processo)
A velocidade real comandada também deve manter margem para temperatura, condição de lubrificação, variação de carga útil, erro de montagem e desgaste a longo prazo.
Como a aceleração afeta o tempo de viagem
A aceleração determina quanto tempo e distância o eixo requer para atingir a velocidade alvo. Aumentar a aceleração encurta o período de aceleração, mas também aumenta o empuxo do motor, a carga de transmissão, o momento guia e a vibração estrutural.
Ao acelerar do repouso para a velocidadev:
onde = v / uma
A distância de aceleração é:
Sa = v² / (2a)
A força inercial gerada durante a aceleração é:
F_inércia = ma
F_inércia = ma
Se o centro de gravidade da carga estiver acima ou desviado do carro, a força inercial também gera um momento dinâmico:
M_dinâmico = F_inércia × e
A aceleração deve, portanto, ser verificada em relação ao pico de torque do motor, à capacidade de transmissão, ao momento guia permitido e à rigidez da estrutura de montagem, em vez de ser selecionada apenas a partir do tempo de ciclo.
Condições de desaceleração e frenagem
A desaceleração determina o tempo e a distância necessários para reduzir o eixo da sua velocidade de deslocamento a zero. Embora a aceleração e a desaceleração utilizem equações de movimento semelhantes, as condições de operação do motor e os efeitos mecânicos não são idênticos.
Ao reduzir a velocidadevpara zero:
td = v/d
A distância de desaceleração é:
Sd=v²/(2d)
A magnitude da força inercial gerada durante a desaceleração é:
F_desaceleração = md
Durante a desaceleração, a força inercial atua no sentido oposto ao sentido de deslocamento. Num eixo horizontal, o motor normalmente absorve a energia cinética da carga. Num eixo vertical, a desaceleração ascendente e a desaceleração descendente também devem ser avaliadas com a gravidade incluída.
A desaceleração excessiva pode causar:
- Torque de frenagem de pico do motor insuficiente
- Sobretensão do servoconversor ou alarmes regenerativos
- Impacto de dente da correia dentada ou salto de dente
- Carga de choque do fuso de esferas, acoplamento e rolamentos
- Movimento da carga útil ou deslizamento do dispositivo
- Vibração no corpo do módulo ou na estrutura de montagem
- Maior tempo de acomodação após a parada do eixo
A desaceleração normal da produção e a desaceleração da parada de emergência devem ser definidas separadamente. A parada de emergência é uma condição de segurança e não deve usar automaticamente as mesmas configurações do ciclo de movimento normal.
Determine se o perfil de movimento é triangular ou trapezoidal
Perfis comuns de velocidade de módulo linear incluem perfis triangulares, trapezoidais e de curva S. Perfis triangulares e trapezoidais podem ser calculados usando equações básicas de aceleração constante.
Perfil de movimento trapezoidal
Um perfil trapezoidal contém segmentos de aceleração, velocidade constante e desaceleração. O eixo acelera até a velocidade comandada, viaja nessa velocidade por uma distância definida e depois desacelera até zero.
Para uma velocidade de pico alvov, aceleraçãoume desaceleraçãod:
Sa = v² / (2a)
Sd=v²/(2d)
Se:
Sa + Sd ≤ L
o movimento tem distância suficiente para completar a aceleração e desaceleração, e pode existir um segmento de velocidade constante.
A distância em velocidade constante é:
Sc = L - Sa - Sd
Os tempos correspondentes são:
onde = v / uma
tc = Sc/v
td = v/d
O tempo total de viagem é:
t_total = ta + tc + td
Perfil de movimento triangular
Se as distâncias de aceleração e desaceleração necessárias excederem o percurso disponível, o eixo não poderá atingir a velocidade máxima comandada. O movimento torna-se triangular, com o eixo iniciando a desaceleração imediatamente após atingir seu pico de velocidade real.
Quando as velocidades inicial e final são zero, a velocidade de pico real é:
v_pico = √[2Lad / (a + d)]
Os tempos de aceleração e desaceleração são:
ta = v_pico / a
td = v_pico / d
O tempo total de viagem é:
t_total = ta + td
Quando a aceleração e a desaceleração são iguais, entãouma = d, as equações simplificam para:
v_pico = √(aL)
t_total = 2√(L/a)
Perfis de curva S e limitação de jerk
Um perfil de curva S limita a taxa na qual a aceleração muda. Essa taxa é conhecida como jerk. Ao suavizar as transições de entrada e saída de aceleração e desaceleração, uma curva S pode reduzir o choque mecânico, a vibração estrutural, a deformação da correia dentada e a oscilação da carga útil.
O movimento da curva S é particularmente útil para:
- Cargas suspensas ou com centro de gravidade alto
- Manuseio de líquidos e materiais instáveis
- Inspeção visual e posicionamento preciso
- Sistemas pick-and-place de alta velocidade
- Estruturas multieixos flexíveis
- Aplicações que requerem curto tempo de acomodação
Sob os mesmos limites máximos de velocidade e aceleração, um perfil de curva S geralmente requer mais distância ou tempo do que um perfil trapezoidal ideal. O tempo real de viagem deve, portanto, ser recalculado ou simulado usando a configuração de jerk do controlador, o tempo de suavização ou a porcentagem da curva S.
Converta velocidade linear para diferentes sistemas de acionamento
Após calcular a velocidade linear necessária, converta-a na velocidade de rotação da transmissão e do motor. O método de conversão depende do tipo de acionamento do módulo linear.
Módulo Linear de Fuso de Esferas
Cada revolução do fuso de esferas move o carro em um avanço do parafuso. A velocidade linear é calculada como:
v = np/60
Onde:
- vé a velocidade linear em mm/s.
- né a velocidade de rotação do parafuso esférico em r/min.
- pé o avanço do parafuso esférico em mm/rot.
Para calcular a velocidade necessária da rosca a partir da velocidade linear alvo:
n=60v/p
Por exemplo, com uma velocidade alvo de 1000 mm/s e um avanço do fuso de esferas de 20 mm/rot:
n = 60 × 1000/20 = 3000 r/min
Após calcular a velocidade necessária da rosca, verifique:
- Velocidade máxima permitida do motor
- Velocidade crítica do fuso de esfera
- Diâmetro do parafuso e comprimento sem suporte
- Arranjo de suporte de fuso de esfera
- Velocidade da porca esférica ou limite do valor DN
- Velocidade permitida do rolamento
- Vibração, ruído e aumento de temperatura em alta velocidade
Um fuso de esfera longo pode sofrer vibração, flexão ou chicoteamento em alta velocidade de rotação. Atender ao requisito teórico de velocidade do motor não prova que o sistema de parafuso montado possa operar com segurança.
Módulo Linear de Correia dentada
Para uma transmissão por correia dentada, o deslocamento linear por revolução da polia é igual ao número de dentes da polia multiplicado pelo passo da correia:
v=zPbn/60
Onde:
- zé o número de dentes na polia motriz.
- Pbé o passo da correia dentada em mm.
- né a velocidade da polia motriz em r/min.
Se o diâmetro primitivo da polia for conhecido, a velocidade linear também pode ser calculada como:
v=πDn/60
A velocidade máxima de ummódulo de correia dentadatambém é limitado por:
- Velocidade linear permitida da correia
- Número de dentes da polia engatados
- Capacidade de cisalhamento dos dentes da correia
- Pré-tensão do cinto
- Vibração da correia de longo curso
- Limites de velocidade da polia e do rolamento
- Estiramento elástico da correia durante a reversão rápida
Módulo Linear de Cremalheira e Pinhão
Para um acionamento por cremalheira e pinhão, a velocidade linear pode ser calculada a partir do diâmetro primitivo do pinhão:
v=πDn/60
Se uma caixa de engrenagens for instalada entre o motor e o pinhão, primeiro calcule a velocidade real do pinhão a partir da velocidade do motor e da relação da caixa de engrenagens.
Os limites de velocidade da cremalheira e do pinhão podem depender de:
- Velocidade máxima do motor e da caixa de velocidades
- Velocidade da linha de passo do pinhão
- Força de contato dos dentes da engrenagem
- Precisão de engrenamento de cremalheira e pinhão
- Ruído operacional em alta velocidade
- Condição de lubrificação
- Retidão de instalação de longo curso
Módulo de motor linear
Um motor linear não usa fuso de esferas, correia ou cremalheira para converter movimento rotativo em deslocamento linear. Sua velocidade é limitada principalmente pela capacidade eletromagnética do motor, saída do servo-drive, frequência de realimentação do encoder, desempenho da guia e sistema de cabos.
Os motores lineares podem fornecer alta velocidade e aceleração, mas o projeto ainda deve verificar o empuxo contínuo, o empuxo máximo, a temperatura da bobina, o comprimento da trilha magnética, a resolução de feedback e a velocidade permitida dos cabos em movimento.
Calcule o impulso da unidade e os requisitos do motor
Após definir o perfil de velocidade, calcule a força necessária para produzir a aceleração especificada. Para um eixo horizontal, um modelo de força geral é:
F_horizontal = ma + F_fricção + F_cabo + F_processo
Para aceleração ascendente em um eixo vertical:
F_vertical = m(g + a) + F_fricção + F_processo
Um empuxo necessário mais alto produz um pico de torque do motor mais alto. Para um fuso de esferas, o empuxo linear pode ser convertido em torque do parafuso usando:
T_parafuso = Fp / (2πη)
Ondeoué a eficiência da transmissão. O parafuso de chumbopdeve ser expresso em m/rot para obter um resultado de torque em N·m.
A correspondência do servo motor não deve ser baseada apenas na potência nominal. Verificar:
- Pico de torque durante aceleração e desaceleração
- Torque RMS durante todo o ciclo
- Velocidade do motor necessária para a velocidade linear alvo
- Torque disponível do motor na velocidade necessária
- Relação de inércia motor-carga
- Energia regenerativa durante a desaceleração
- Requisitos de freio para eixos verticais
- Compatibilidade com codificador, servodrive e controlador
Um motor pode fornecer torque adequado em baixa velocidade, mas tornar-se incapaz de produzir o torque necessário próximo à sua velocidade máxima. A verificação final deve, portanto, usar a curva real de velocidade-torque do motor.
Exemplo de cálculo de velocidade de módulo linear trabalhado
O exemplo a seguir demonstra como calcular a velocidade, o tempo de deslocamento e a velocidade de rotação do fuso de esferas. Todos os valores são hipotéticos e são fornecidos apenas para explicar o método de engenharia. Eles não representam um modelo de produto QRXQ específico ou aplicação de cliente.
Condições Operacionais
| Parâmetro | Valor |
|---|---|
| Distância efetiva de viagem | 800 milímetros |
| Velocidade máxima comandada | 1000 mm/s |
| Aceleração | 2500mm/s² |
| Desaceleração | 2500mm/s² |
| Fuso de esfera | 20 mm/rotação |
| Velocidade inicial | 0mm/s |
| Velocidade final | 0mm/s |
Etapa 1: calcular o tempo de aceleração
onde = v / uma
ta = 1000/2500 = 0,4 s
Passo 2: Calcular a distância de aceleração
Sa = v² / (2a)
Em = 1000² / (2 × 2500) = 200 mm
Etapa 3: Calcular o tempo e a distância de desaceleração
Como a aceleração e a desaceleração são iguais:
td = 1000/2500 = 0,4 s
Sd = 1000² / (2 × 2500) = 200 mm
Etapa 4: determinar o perfil de movimento
Sa + Sd = 200 + 200 = 400 mm
O curso total é de 800 mm, portanto restam 400 mm para movimento em velocidade constante:
Sc = 800 - 200 - 200 = 400 mm
PorqueScfor maior que zero, o movimento usa umperfil de velocidade trapezoidal.
Etapa 5: calcular o tempo de velocidade constante
tc = Sc/v
tc = 400 / 1000 = 0.4 s
Etapa 6: calcular o tempo total de viagem
t_total = ta + tc + td
t_total = 0,4 + 0,4 + 0,4 = 1,2 s
Sob condições ideais, sem suavização da curva S, atraso do controlador ou tempo de acomodação, o tempo de viagem teórico é1,2 segundos.
Etapa 7: Calcular a velocidade do fuso de esferas
n=60v/p
n = 60 × 1000/20 = 3000 r/min
O fuso de esferas e um motor diretamente acoplado devem, portanto, atingir aproximadamente3000 rpm.
Etapa 8: Conclua a verificação do limite de velocidade
| Requisito calculado | Resultado | Catálogo ou verificação de design |
|---|---|---|
| Velocidade linear máxima | 1000 mm/s | Velocidade máxima permitida do módulo |
| Distância de aceleração | 200 milímetros | Curso disponível e posições limite |
| Distância de desaceleração | 200 milímetros | Distância de parada normal e de emergência |
| Tempo teórico de viagem | 1,2s | Perfil real de movimento do controlador |
| Velocidade do fuso de esfera | 3000 rpm | Velocidade crítica, valor DN e velocidade do rolamento |
| Velocidade do motor | Aproximadamente 3.000 rpm | Velocidade máxima do motor e torque de alta velocidade |
Mesmo que o motor possa operar a 3.000 rpm, o projeto ainda não pode ser aprovado. O cálculo também deve verificar a velocidade crítica do fuso de esferas para o comprimento real do parafuso e disposição do suporte, o limite de velocidade da porca esférica, a lubrificação da guia, o torque do motor em alta velocidade e a vibração do módulo montado.
Exemplo de movimento triangular de curso curto
Suponha que sejam usadas as mesmas configurações de aceleração, desaceleração e velocidade máxima, mas o deslocamento efetivo seja reduzido para 200 mm:
Sa + Sd = 400 mm > 200 mm
O movimento não tem distância suficiente para atingir 1000 mm/s, então o movimento se torna triangular.
Como a aceleração e a desaceleração são iguais:
v_pico = √(aL)
v_pico = √(2500 × 200) = 707,1 mm/s
O tempo de aceleração é:
ta = 707,1 / 2500 = 0,283 s
O tempo de desaceleração é igual, então:
t_total = 0,283 + 0,283 = 0,566 s
A velocidade correspondente do fuso de esferas é:
n = 60 × 707,1/20 = 2.121,3 r/min
Este exemplo mostra que mesmo quando o controlador está definido para 1000 mm/s, um movimento de curso curto pode atingir apenas aproximadamente 707 mm/s porque a distância de aceleração e desaceleração disponível é insuficiente.
Tempo adicional necessário em um ciclo completo da máquina
O tempo teórico de percurso do módulo linear é geralmente apenas uma parte do ciclo completo do equipamento. O tempo real do ciclo da máquina também pode incluir:
- Tempo de resposta do comando do controlador
- Tempo adicional causado pela suavização da curva S
- Tempo de ajuste de posição
- Tempo de abertura e fechamento da pinça
- Geração de vácuo e tempo de confirmação
- Exposição da câmera e tempo de processamento de visão
- Tempo de processo de dispensação, soldagem ou prensagem
- Tempo de confirmação do sensor
- Espera entre eixos e tempo de intertravamento
- Viagem de retorno para casa ou retorno vazio
O ciclo completo da máquina pode, portanto, ser expresso como:
t_ciclo = t_motion + t_settling + t_process + t_waiting + t_return
Calcular o tempo de ciclo dividindo a distância percorrida pela velocidade máxima normalmente subestimará o tempo real de operação.
Erros comuns de cálculo de velocidade do módulo linear
- Dividindo a distância percorrida pela velocidade máxima sem incluir aceleração e desaceleração.
- Tratar a velocidade média como o pico de velocidade alcançado durante o movimento.
- Não conseguir determinar se o perfil é triangular ou trapezoidal.
- Supondo que a velocidade comandada pelo controlador seja sempre alcançada.
- Verificando apenas a velocidade máxima do motor sem verificar o torque disponível nessa velocidade.
- Cálculo de uma velocidade aceitável do fuso de esferas sem verificar a velocidade crítica e os limites DN.
- Verifica apenas a velocidade da polia em um módulo de correia dentada, ignorando a velocidade da correia, o engate dos dentes e a vibração.
- Ignorando a energia regenerativa e a sobretensão do servoconversor durante a desaceleração.
- Usando o mesmo cálculo de empuxo para eixos horizontais e verticais.
- Ignorando momentos dinâmicos causados por um centro de gravidade de carga útil deslocado.
- Usando um cálculo de perfil trapezoidal ideal enquanto a forte suavização da curva S está habilitada no controlador.
- Falha na verificação de velocidade, temperatura, vibração e posicionamento sob a carga útil real.
Informações necessárias para seleção de velocidade do módulo linear
Prepare as seguintes informações antes de concluir um cálculo prático da velocidade do módulo linear:
- Distância efetiva de viagem
- Almeje o tempo de viagem só de ida e o ciclo completo da máquina
- Velocidade inicial e final
- Velocidade máxima desejada
- Aceleração e desaceleração
- Configuração de curva S ou jerk
- Massa móvel total
- Posição do centro de gravidade da carga útil
- Orientação de montagem horizontal, vertical ou inclinada
- Força de processo externa
- Parâmetros de avanço do parafuso esférico ou polia e pinhão
- Velocidade máxima do motor e curva velocidade-torque
- Relação e eficiência da caixa de velocidades
- Precisão de posicionamento e requisitos de tempo de acomodação
- Ciclo de trabalho diário e tempo de operação contínuo
- Condições de temperatura, contaminação, lubrificação e manutenção
Conclusão de engenharia
Um confiávelcálculo de velocidade do módulo lineardeve conectar a distância percorrida, o tempo de ciclo alvo, os parâmetros de aceleração, desaceleração e transmissão. A velocidade máxima listada em um catálogo é apenas um limite do produto e não representa diretamente a velocidade que uma máquina pode atingir em um curso e carga útil específicos.
Primeiro determine se o movimento usa um perfil triangular ou trapezoidal. Em seguida, calcule a velocidade máxima, a distância de aceleração, a distância de desaceleração e o tempo teórico de viagem. Converta a velocidade linear necessária em fuso de esfera, polia, pinhão ou velocidade do motor e verifique o torque do motor na velocidade, limites de transmissão, desempenho da guia e o perfil real do controlador.
O resultado final deve ser confirmado sob a carga útil real e documentado com os valores de entrada, unidades, perfil de movimento, fórmulas, limites de catálogo, margens de projeto e método de aceitação. Isso mantém o resultado da seleção de velocidade rastreável durante o projeto da máquina, comissionamento, manutenção e otimização futura do tempo de ciclo.
