 日本語

タイミングベルトリニアモジュールを選択する際には、正しい荷重計算が不可欠です。モジュールはペイロードをサポートするだけでなく、加速力、プロセス力、重力、オフセット荷重、および繰り返される動作サイクルにも耐える必要があります。
したがって、ペイロード値だけではベルト駆動リニアモジュールが適切かどうかを判断するのに十分ではありません。設置方向、加速度、移動速度、重心位置、デューティサイクル、安全率をすべて考慮する必要があります。
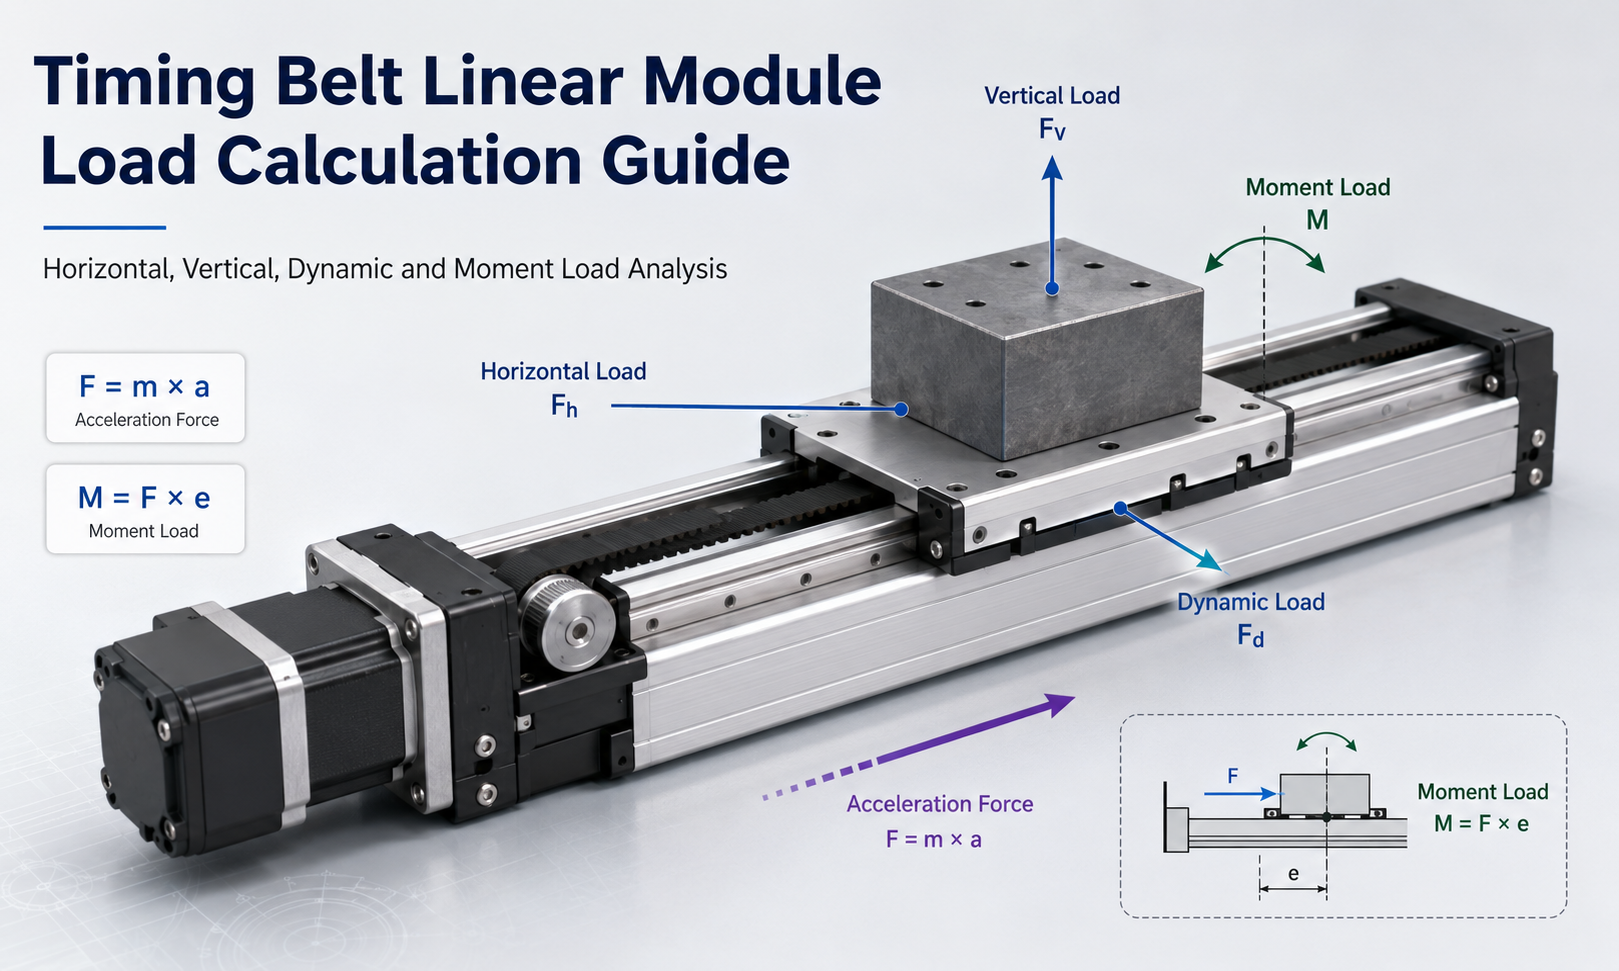
このガイドでは、タイミングベルトリニアモジュールのサイジングにおける水平荷重、垂直荷重、静荷重、動荷重、モーメント荷重、加速力の計算方法について説明します。
1. タイミングベルトリニアモジュールの負荷計算が重要な理由
タイミング ベルト リニア モジュールは、ピック アンド プレース装置、包装機械、組立ライン、マテリアル ハンドリング システム、外観検査装置、多軸自動化システムで一般的に使用されています。
これらの用途では、多くの場合、長いストロークと高速動作が必要となります。加速中および減速中にキャリッジに作用する力は、定速走行中に発生する力よりもはるかに大きくなる場合があります。
荷重計算が正しくないと、次のような問題が発生する可能性があります。
- モーターのトルク不足
- ベルトの歯飛びやベルトの滑り
- ベルトの過度の伸び
- 繰返し位置決め精度の低下
- キャリッジの振動
- ガイドまたはベアリングの早期摩耗
- モーター過負荷アラーム
- 寿命の短縮
- 垂直軸上の制御不能な動き
したがって、負荷計算では次の 2 つの異なる側面を評価する必要があります。
- ガイドとキャリッジの容量:機械構造が加えられた力とモーメントをサポートできるかどうか。
- 駆動力要件:モーター、ギアボックス、プーリー、タイミング ベルトがシステムを必要な加速度および速度で動かすことができるかどうか。
2. 基本パラメータと記号
| シンボル | 説明 | 代表的なユニット |
|---|---|---|
| メートル | 総移動質量 | kg |
| メートルp | ペイロード質量 | kg |
| メートルt | ツーリング、治具、およびキャリッジの移動質量 | kg |
| g | 重力加速度、約9.81 | m/s² |
| ある | 直線加速度 | m/s² |
| Fある | 加速度または慣性力 | N |
| Ff | 摩擦抵抗 | N |
| Fe | 外部プロセス力 | N |
| Fd | 総必要駆動力 | N |
| M | モーメント荷重 | N・m |
| e | 力と基準点の間の距離 | メートル |
| K | 安全率 | 無次元 |
| r | ドライブプーリーのピッチ半径 | メートル |
| または | 機械伝達効率 | 無次元 |
通常、総移動質量には次のものが含まれます。
m = メートルp+mt
- ワークまたは製品
- グリッパー、吸盤、またはエンドエフェクター
- 取り付けプレートと固定具
- 可動ケーブルベア部
- センサーとブラケット
- 追加の移動軸コンポーネント
公称ペイロードだけではなく、実際の移動質量を使用してください。
3. タイミングベルトリニアモジュールに作用する主な荷重
3.1 水平荷重
水平設置では、重力は進行方向に対して垂直に作用します。ガイドが重量を支え、ベルトドライブが主に加速力、摩擦、外部プロセス抵抗を克服します。
3.2 垂直荷重
垂直設置では、駆動システムは継続的に重力に抵抗する必要があります。したがって、必要な上向きの駆動力は、同等の水平軸に必要な力よりもはるかに大きくなります。
3.3 静荷重
静的荷重は、モジュールが停止しているか、大きな加速なしに一定速度で移動しているときにかかる力です。これには、ペイロード重量、治具重量、および一定の外力が含まれます。
3.4 動的負荷
動的負荷は、加速、減速、方向反転、衝撃または急激な速度変化時に発生します。これは通常、静荷重よりも高く、高速アプリケーションでは重要です。
3.5 モーメント荷重
モーメント荷重は、重心またはプロセス力がキャリッジの中心を通過しない場合に発生します。可搬質量が比較的軽い場合、キャリッジから遠く離れた場所に取り付けると、大きなモーメントが発生する可能性があります。
4. 推奨荷重計算手順
実際のタイミング ベルト リニア モジュールのサイジング プロセスは、次のステップに分割できます。
- 可搬質量と総移動質量を決定します。
- モジュールが水平、垂直、または斜めに取り付けられているかを確認してください。
- 最大加速度と減速度を決定します。
- 加速力を計算します。
- 摩擦と外部プロセス力を追加します。
- 静的および動的モーメント荷重を計算します。
- 適切な安全係数を適用します。
- キャリッジの荷重と許容モーメントを確認してください。
- ベルト駆動力とプーリートルクを確認してください。
- モーターのピークトルク、連続トルク、最高速度を確認してください。
- ストローク、デューティサイクル、使用環境を確認してください。
5. 水平荷重の計算
5.1 加速力
基本加速力は、ニュートンの第 2 法則を使用して計算されます。
Fある= m × a
どこ:
- Fあるニュートン単位の加速力です。
- メートル総移動質量 (キログラム単位) です。
- あるメートル/秒の二乗で表した加速度です。
たとえば、総移動質量が 30 kg、加速度が 2.5 m/s² の場合、次のようになります。
Fある= 30 × 2.5 = 75 N
5.2 総水平駆動力
水平軸の総駆動力は次のように推定できます。
Fd= Fある+Ff+Fe
したがって:
Fd= m × a + Ff+Fe
外力には次のようなものがあります。
- 切断抵抗または押し付け抵抗
- ホースとケーブルの抵抗
- ワーク接触力
- シール抵抗
- 接続されている別の軸からの抵抗
安全係数を適用した後の設計駆動力は次のとおりです。
Fデザイン= Fd×K
5.3 ガイドの通常荷重
水平モジュールの場合、ガイドによってサポートされる垂直重量はおよそ次のとおりです。
F垂直= m × g
この力は主にキャリッジ容量、ガイドベアリング荷重、モーメント荷重を確認するために使用されます。水平駆動力と混同しないでください。
6. 垂直荷重の計算
垂直タイミングベルトモジュール重力は運動軸と同じ方向に作用するため、特別な注意が必要です。
6.1 上向きの加速
キャリッジが上向きに加速すると、次のようになります。
F上= m × (g + a) + Ff+Fe
これは通常、垂直軸の最大駆動力条件を表します。
6.2 等速上向き運動
一定の上昇速度では、加速度はゼロです。
F絶え間ない= m × g + Ff+Fe
6.3 下方向の加速
荷重が下向きに加速し、重力がその動きを補助する場合:
F下= m × (g - a)
重力によって命令された動作よりも速くキャリッジが駆動される場合、実際のモーター トルクは回生的になる可能性があります。この動作条件については、サーボドライブと制動抵抗器をチェックする必要があります。
6.4 保持力
垂直軸が停止しているときでも、システムは引き続き重力に抵抗する必要があります。
F所有= m × g
垂直用途では、モーターブレーキ、カウンターバランス装置、空気圧バランスシリンダー、または機械的落下防止機構を考慮する必要があります。停電時の落下を防ぐために、軸はモーターの保持トルクだけに頼るべきではありません。
6.5 垂直軸の設計力
垂直設計力は通常、上向きの加速条件に基づいています。
Fデザイン= [m × (g + a) + Ff+Fe]×K
7. 静的荷重と動的荷重
7.1 静荷重
静的荷重は通常、重量と一定の外力から決定されます。
F静的= m × g + Fe
静荷重計算は以下を確認するために使用されます。
- キャリッジの変形
- ガイドレール容量
- 軸受接触応力
- 取付板強度
- 静的許容モーメント
7.2 動的荷重
水平軸の場合、単純化された動的駆動力は次のようになります。
F動的= m × a + Ff+Fe
垂直軸が上に移動する場合:
F動的= m × (g + a) + Ff+Fe
平均加速度ではなく、動作プロファイルのピーク加速度値を使用します。短い加速時間と急速な方向反転により、平均動作速度が中程度であっても、高いピーク力が発生する可能性があります。
7.3 二乗平均平方根力
ピーク力は最大トルクの検証に使用され、二乗平均平方根力は連続的なモーター負荷の推定に使用できます。
FRMS= √[(F₁²t₁ + F₂²t₂ + ... + Fn²tn) ÷ (t₁ + t₂ + ... + tn)]
ここで、各力の値は 1 つの動作サイクル内の対応する期間に作用します。
選択した駆動システムは次の両方を満たす必要があります。
- ピーク力またはピークトルクの要件
- 連続 RMS 力または連続トルク要件
8. モーメント荷重の計算
タイミングベルトリニアモジュールの耐荷重はペイロードの重心に大きく影響されます。荷重がキャリッジの中心からオフセットされると、モーメントが発生します。
M = F × e
重力の影響を受けるペイロードの場合:
M静的= m × g × e
どこ:
- MはN・m単位のモーメントです。
- Fは N 単位で加えられる力です。
- eメートル単位の垂直オフセット距離です。
8.1 加速度による動的モーメント
ペイロードの重心が運動線からオフセットされている場合、加速により追加のモーメントが発生します。
M動的= m × a × e
合計モーメントには、重力効果と加速度効果の両方が含まれる場合があります。
M合計=M静的+M動的+Mプロセス
それぞれの瞬間の方向を考慮する必要があります。モジュールの向きに応じて、力は同じ方向に作用するか、部分的に互いに打ち消し合う場合があります。
8.2 ピッチ、ヨー、ロールモーメント
リニア モジュール キャリッジは、次の 3 つの主なモーメント方向を受ける可能性があります。
- ピッチモーメント:横軸を中心とした回転。
- ヨーモーメント:垂直軸を中心とした回転。
- ロールモーメント:長手方向の移動軸を中心とした回転。
軸の定義はメーカーによって異なる場合があります。計算されたモーメントと製品仕様に示されている対応する許容モーメントを必ず比較してください。
8.3 力とモーメントの組み合わせのチェック
複数の荷重が同時に作用する場合、保守的な結合荷重チェックは次のように表すことができます。
U = F₁/F₁許可する+ F₂/F₂許可する+M×/M×、許可する+My/Mはい、許可します+Mz/Mz、許可します
組み合わせた使用率の値は通常 1 未満にとどまる必要があります。
U ≤ 1
これは保守的な予備的な方法です。最終的な計算は、リニアモジュールメーカー.
9. 安全率の選択
安全率は、不確実な積載量データ、予期せぬ抵抗、組み立て公差、振動、衝撃、動作条件の変化を補償します。
| 動作状態 | 推奨される予備安全係数 |
|---|---|
| スムーズな動作、低加速、安定した負荷 | 1.2–1.5 |
| 通常の産業オートメーション | 1.5–2.0 |
| 頻繁な加速と方向反転 | 1.8–2.5 |
| 垂直動作または人員に敏感な機器 | 2.0以上 |
| 衝撃、衝撃、または不確実な外力 | 2.5~3.0以上 |
これらの値は、普遍的な制限ではなく、予備的なエンジニアリング基準です。最終的な安全係数は、メーカーの仕様、機械のリスク評価、および実際の動作条件に従って選択する必要があります。
安全係数をペイロード質量にのみ適用するだけでは、必ずしも十分とは限りません。一般に、最初に実際の力とモーメントを計算してから、結果として得られる設計荷重に安全係数を適用することをお勧めします。
10. 駆動力をプーリートルクに換算する
設計駆動力を計算した後、必要なプーリー トルクは次のように推定できます。
T滑車= Fデザイン× r ÷ n
どこ:
- T滑車プーリートルク(N・m)です。
- FデザインN における設計駆動力です。
- rプーリーのピッチ半径(メートル単位)です。
- または伝達効率です。
ギアボックスを使用する場合:
Tモーター= T滑車÷ (i × ng)
どこ:
- 私はギアボックスの減速比です。
- またはgギアボックス効率です。
モーターの選択には次の点も考慮する必要があります。
- モーターとプーリーの回転慣性
- ギアボックスの慣性
- モーターのピークトルク
- 連続モータートルク
- モーターの最大速度
- サーボ過負荷期間
- 減速時の制動エネルギー
11. タイミングベルト容量の検証
計算された駆動力は、タイミング ベルトとプーリー システムの許容作動負荷内に収まっていなければなりません。
次の項目を確認してください。
- 許容ベルト張力
- 許容歯せん断力
- プーリーと噛み合うベルトの歯数
- ベルトの初期張力
- プーリー径
- ベルト幅
- ベルト材質と張力コードの種類
- ベルトの最高速度
- 加速周波数
- 動作温度
ベルト幅を増やすと力の容量は向上しますが、ガイド モーメントやキャリッジの剛性の問題は自動的に解決されません。ベルト駆動能力とガイド負荷能力は個別に確認する必要があります。
12. 水平荷重計算例
次の条件の水平タイミング ベルト リニア モジュールを考えてみましょう。
- 積載質量:25kg
- ツーリングおよび移動治具の質量: 8 kg
- 最大加速度: 3 m/s²
- 推定摩擦抵抗:40N
- 外部プロセス力: 60 N
- 安全係数: 1.5
- ペイロード重心オフセット:0.18m
- 動線から重心までの垂直距離:0.12m
12.1 総移動質量
m = 25 + 8 = 33kg
12.2 加速力
Fある= 33 × 3 = 99N
12.3 総駆動力
Fd= 99 + 40 + 60 = 199N
12.4 設計駆動力
Fデザイン= 199 × 1.5 = 298.5N
したがって、ベルトドライブ、プーリー、ギアボックス、モーターは、指定された動作条件下で少なくとも 298.5 N の設計駆動力を提供する必要があります。
12.5 ペイロード重量からの静的モーメント
M静的=25×9.81×0.18=44.15N・m
12.6 加速度による動的モーメント
M動的=25×3×0.12=9N・m
両方のモーメントが同じ方向に作用する場合:
M合計= 44.15 + 9 = 53.15 N・m
選択したモジュールは、298.5 N の設計駆動力要件と該当する許容モーメント要件の両方を満たしている必要があります。
13. 垂直荷重計算例
次のパラメータを持つ垂直タイミング ベルト リニア モジュールを考えてみましょう。
- 積載質量:12kg
- ツーリングおよび移動治具の質量: 5 kg
- 上向き加速度: 2 m/s²
- 摩擦抵抗:25N
- 安全係数: 2.0
- プーリーピッチ半径:0.025m
- 伝達効率:90%
13.1 総移動質量
m = 12 + 5 = 17 kg
13.2 上向きの駆動力
F上 = 17 × (9.81 + 2) + 25
F上= 225.77N
13.3 設計駆動力
Fデザイン= 225.77 × 2.0 = 451.54 N
13.4 必要プーリートルク
T滑車 = 451.54 × 0.025 ÷ 0.90
T滑車= 12.54N・m
13.5 静的保持力
F所有= 17 × 9.81 = 166.77 N
ブレーキおよび落下防止機構は、モーターが停止したとき、または電源が失われたときに、垂直移動アセンブリを安全に保持できなければなりません。
14. 負荷に対する加速時間の影響
加速度は、速度変化と加速時間から計算することもできます。
a = (v₂ - v₁) ÷ t
モジュールが 0.2 秒以内に 0 から 2 m/s まで加速すると、次のようになります。
a = 2 ÷ 0.2 = 10 m/s²
0.5 秒以内に同じ速度に達する場合:
a = 2 ÷ 0.5 = 4 m/s²
加速時間が短いと、慣性力、モータートルク、ベルト張力、モーメント負荷が大幅に増加します。多くの場合、加速時間と減速時間を延長することは、必要なモジュール サイズを削減する効果的な方法です。
15. 傾斜設置の計算
水平から角度 θ で設置されたモジュールの場合、動作方向に沿って作用する重力は次のとおりです。
F重力軸= m × g × sinθ
おおよその上向きの駆動力は次のとおりです。
Fd= m × a + m × g × sinθ + Ff+Fe
θが0°の場合は水平設置となります。 θが90°の場合は垂直設置となります。
16. よくある負荷計算の間違い
16.1 ペイロード質量を駆動力として使用する
ペイロードはキログラム単位で測定され、駆動力はニュートン単位で測定されます。質量は加速度や設置方向に応じて力に変換する必要があります。
16.2 治具とツーリングの質量の無視
グリッパー、取り付けプレート、センサー、ケーブルキャリア、および二次軸は、総移動質量のかなりの部分を占める場合があります。
16.3 平均加速度の使用
最大加速度と減速度の値は、ピーク力の計算に使用する必要があります。
16.4 重心オフセットの無視
可搬質量が小さく、オーバーハングが大きい場合は、公称可搬質量以下であっても、許容搬送モーメントを超える場合があります。
16.5 水平荷重と垂直荷重を等しいものとして扱う
垂直軸は重力に打ち勝つ必要があり、通常はブレーキ、追加の安全係数、および制動エネルギーの検証が必要です。
16.6 モータートルクのみを確認する
強力なモーターは、ベルト、キャリッジ、ガイド レール、または取り付け構造が加えられる荷重に耐えられることを保証するものではありません。
16.7 デューティサイクルの無視
高速サイクルを繰り返すと、個々のピーク負荷が制限内であっても、モーターの加熱、ベアリングの摩耗、ベルトの温度上昇が発生する可能性があります。
16.8 緊急減速の無視
緊急停止により、通常の動作プロファイルよりも高い加速度およびモーメント負荷が発生する可能性があります。
17. タイミングベルトリニアモジュール選択チェックリスト
ベルト駆動リニアモジュールを選択する前に、次の情報を確認してください。
- 総移動質量
- 積載物の重心位置
- 水平、垂直、傾斜設置
- 必要ストローク
- 最高走行速度
- 最大加速度および最大減速度
- モーションサイクルとデューティサイクル
- 外部プロセスの力
- 要求される繰返し位置決め精度
- 許容ピッチ、ヨー、ロールモーメント
- モーターのピークと連続トルク
- ベルトの許容張力と歯荷重
- 非常停止減速
- 動作温度と汚染レベル
- 必要寿命
- 垂直軸ブレーキと落下防止の要件
18. よくある質問
タイミングベルトリニアモジュールの負荷はどのように計算しますか?
まず総移動質量を計算し、次の式で加速力を決定します。F = m × a。取り付け方向に応じて、摩擦、重力、および外部プロセス力が追加されます。重心オフセットからモーメント荷重を計算し、適切な安全率を適用します。
定格可搬質量と許容駆動力は同じですか?
いいえ。定格積載質量は、指定された条件下でキャリッジとガイドによって支持される荷重を表します。許容駆動力は、ベルトと駆動システムが伝達できる力を表します。両方の値をチェックする必要があります。
垂直タイミングベルトモジュールはどのように計算されますか?
上向きの加速には、次を使用します。F = m × (g + a)、次に摩擦と外力を加えます。より高い安全率を適用し、モーターブレーキ、落下防止機構、回生ブレーキ容量を検証してください。
加速度はモジュールの負荷容量にどのような影響を与えますか?
加速度が高くなると、加速度に正比例して慣性力も増加します。また、モーターのトルク、ベルトの張力、動的モーメント負荷も増加します。
モーメント荷重はどのように計算されますか?
モーメント荷重は次のように計算されます。M = F × eここで、F は加えられる力、e は力とキャリッジ基準点の間の垂直距離です。
どのような安全係数を使用する必要がありますか?
通常の自動化では、予備係数 1.5 ~ 2.0 が一般的に使用されます。垂直、衝撃、または高周波用途では、メーカーの仕様と機械のリスク評価に応じて、2.0 ~ 3.0 以上が必要になる場合があります。
モーターの出力を増やすと過負荷の問題は解決できますか?
必ずしもそうとは限りません。モーターを大きくすると駆動力は大きくなりますが、キャリッジの許容モーメントやガイド、ベルト、取付板の構造容量を大きくすることはできません。
19. 結論
タイミング ベルト リニア モジュールの負荷計算には、ペイロード質量の確認以上のものが必要です。完全な計算では、総移動質量、設置方向、加速力、摩擦、プロセス抵抗、静的荷重、動的荷重、モーメント荷重、および安全率を考慮する必要があります。
水平軸は主に加速度と外部抵抗の影響を受けますが、垂直軸も重力に打ち勝ち、安全な荷重保持を提供する必要があります。オフセットペイロードは、ピッチ、ヨー、ロールモーメントに従って評価する必要があります。
設計力とモーメントを決定したら、許容キャリッジ荷重、ガイドモーメント、ベルト容量、プーリートルク、モーター性能と比較します。この体系的なアプローチは、過負荷、ベルトの滑り、振動、位置決めエラー、コンポーネントの早期故障を防止するのに役立ちます。
