 বাংলা

টাইমিং বেল্ট রৈখিক মডিউল নির্বাচন করার সময় সঠিক লোড গণনা অপরিহার্য। মডিউলটি শুধুমাত্র পেলোডকে সমর্থন করবে না বরং ত্বরণ শক্তি, প্রক্রিয়া শক্তি, মাধ্যাকর্ষণ, অফসেট লোড এবং পুনরাবৃত্তি গতি চক্রকেও প্রতিরোধ করবে।
তাই বেল্ট চালিত রৈখিক মডিউল উপযুক্ত কিনা তা নির্ধারণ করার জন্য একা একটি পেলোড মান যথেষ্ট নয়। ইনস্টলেশনের দিক, ত্বরণ, ভ্রমণের গতি, কেন্দ্র-অভিকর্ষ অবস্থান, দায়িত্ব চক্র এবং নিরাপত্তা ফ্যাক্টর সব বিবেচনা করা আবশ্যক।
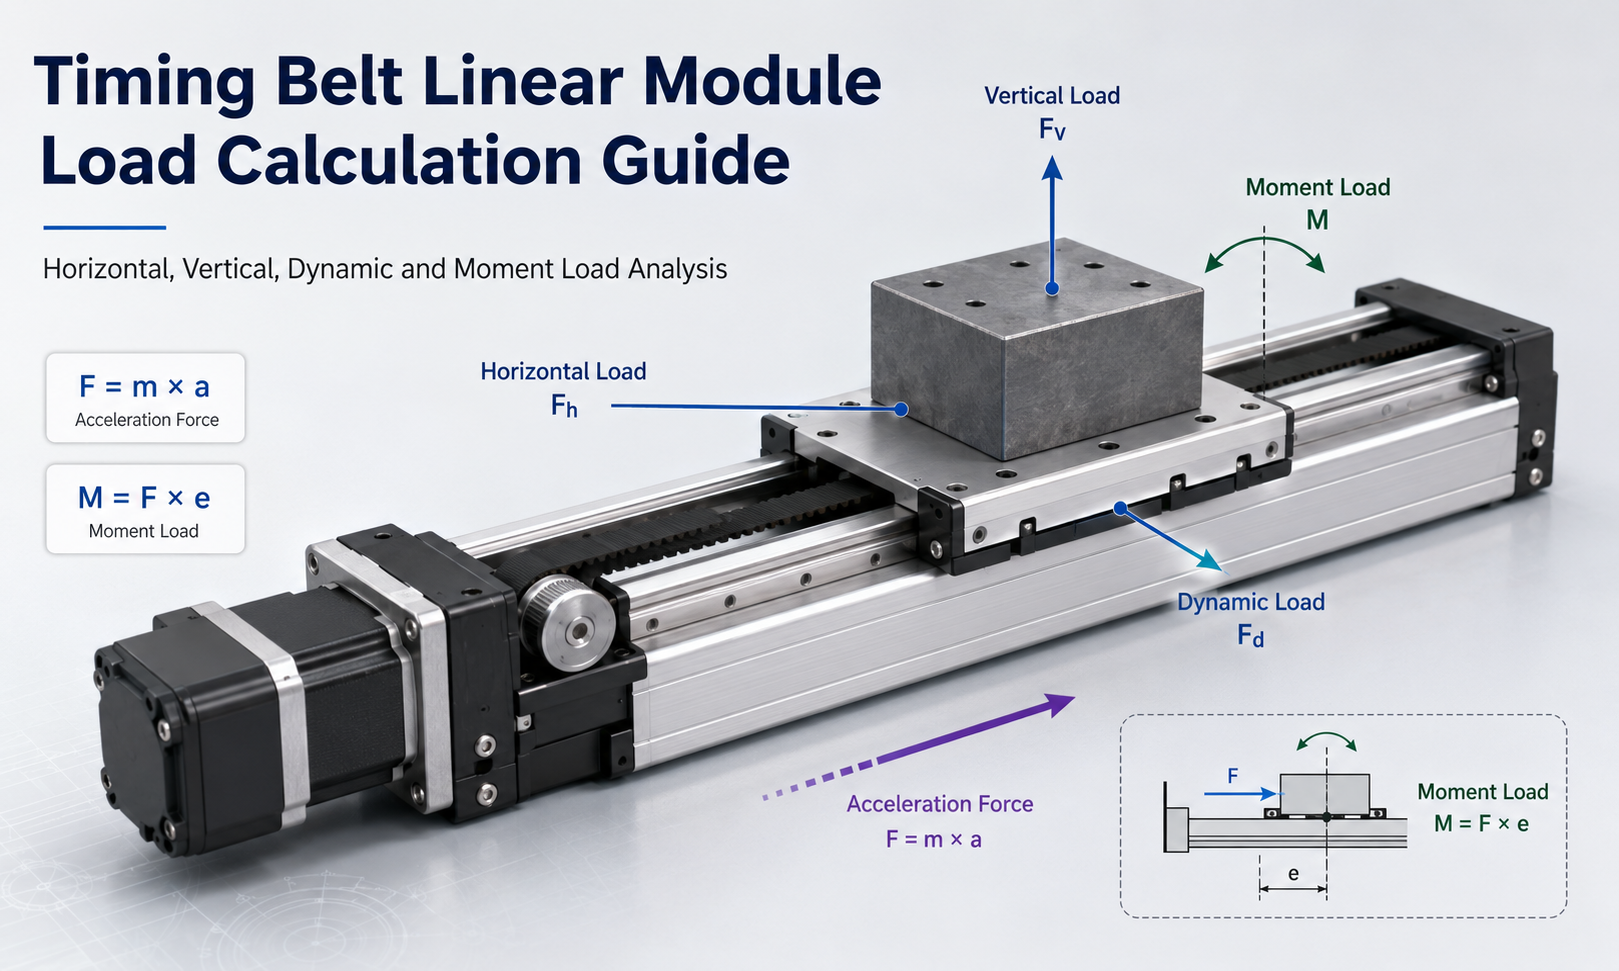
এই নির্দেশিকা ব্যাখ্যা করে কিভাবে অনুভূমিক লোড, উল্লম্ব লোড, স্ট্যাটিক লোড, গতিশীল লোড, মুহূর্ত লোড এবং টাইমিং বেল্ট রৈখিক মডিউল সাইজিংয়ের জন্য ত্বরণ বল গণনা করা যায়।
1. কেন টাইমিং বেল্ট রৈখিক মডিউল লোড গণনার বিষয়
টাইমিং বেল্টলিনিয়ার মডিউলসাধারণত পিক-এন্ড-প্লেস সরঞ্জাম, প্যাকেজিং মেশিন, সমাবেশ লাইন, উপাদান হ্যান্ডলিং সিস্টেম, ভিজ্যুয়াল পরিদর্শন সরঞ্জাম এবং মাল্টি-অক্ষ অটোমেশন সিস্টেমে ব্যবহৃত হয়।
এই অ্যাপ্লিকেশনগুলির জন্য প্রায়ই দীর্ঘ স্ট্রোক এবং উচ্চ-গতির গতির প্রয়োজন হয়। ত্বরণ এবং হ্রাসের সময়, গাড়ির উপর যে শক্তি কাজ করে তা ধ্রুব-গতির ভ্রমণের সময় উত্পন্ন শক্তির চেয়ে অনেক বেশি হতে পারে।
ভুল লোড গণনা হতে পারে:
- অপর্যাপ্ত মোটর টর্ক
- বেল্ট টুথ স্কিপিং বা বেল্ট স্লিপেজ
- অত্যধিক বেল্ট প্রসারিত
- পজিশনিং পুনরাবৃত্তিযোগ্যতা হ্রাস
- গাড়ির কম্পন
- অকাল গাইড বা ভারবহন পরিধান
- মোটর ওভারলোড অ্যালার্ম
- সেবা জীবন হ্রাস
- উল্লম্ব অক্ষের উপর অনিয়ন্ত্রিত আন্দোলন
লোড গণনা তাই দুটি ভিন্ন দিক মূল্যায়ন করা উচিত:
- গাইড এবং ক্যারেজ ক্ষমতা:যান্ত্রিক গঠন প্রয়োগ করা শক্তি এবং মুহূর্ত সমর্থন করতে পারে কিনা।
- ড্রাইভ ফোর্স প্রয়োজনীয়তা:মোটর, গিয়ারবক্স, পুলি এবং টাইমিং বেল্ট সিস্টেমটিকে প্রয়োজনীয় ত্বরণ এবং গতিতে সরাতে পারে কিনা।
2. মৌলিক পরামিতি এবং প্রতীক
| প্রতীক | বর্ণনা | সাধারণ ইউনিট |
|---|---|---|
| মি | মোট চলমান ভর | কেজি |
| মিপি | পেলোড ভর | কেজি |
| মিt | টুলিং, ফিক্সচার এবং ক্যারেজ মুভিং ভর | কেজি |
| g | মহাকর্ষীয় ত্বরণ, প্রায় 9.81 | m/s² |
| ক | রৈখিক ত্বরণ | m/s² |
| চক | ত্বরণ বা জড় বল | এন |
| চচ | ঘর্ষণ প্রতিরোধের | এন |
| চe | বাহ্যিক প্রক্রিয়া বল | এন |
| চd | মোট প্রয়োজনীয় ড্রাইভ ফোর্স | এন |
| এম | মুহূর্ত লোড | N·m |
| e | বল এবং রেফারেন্স পয়েন্টের মধ্যে দূরত্ব | মি |
| কে | নিরাপত্তা ফ্যাক্টর | মাত্রাহীন |
| r | ড্রাইভ কপিকল পিচ ব্যাসার্ধ | মি |
| বা | যান্ত্রিক সংক্রমণ দক্ষতা | মাত্রাহীন |
মোট চলমান ভর সাধারণত অন্তর্ভুক্ত করে:
m = মিপি+ মিt
- ওয়ার্কপিস বা পণ্য
- গ্রিপার, সাকশন কাপ বা এন্ড ইফেক্টর
- মাউন্ট প্লেট এবং ফিক্সচার
- চলন্ত তারের ক্যারিয়ার বিভাগ
- সেন্সর এবং বন্ধনী
- অতিরিক্ত চলন্ত-অক্ষ উপাদান
শুধুমাত্র নামমাত্র পেলোডের পরিবর্তে প্রকৃত চলমান ভর ব্যবহার করুন।
3. প্রধান লোড একটি টাইমিং বেল্ট রৈখিক মডিউলে কাজ করে
3.1 অনুভূমিক লোড
একটি অনুভূমিক ইনস্টলেশনে, মহাকর্ষ ভ্রমণের দিকে লম্বভাবে কাজ করে। গাইড ওজন সমর্থন করে, যখন বেল্ট ড্রাইভ প্রধানত ত্বরণ বল, ঘর্ষণ এবং বাহ্যিক প্রক্রিয়া প্রতিরোধকে অতিক্রম করে।
3.2 উল্লম্ব লোড
একটি উল্লম্ব ইনস্টলেশনে, ড্রাইভ সিস্টেমকে অবিচ্ছিন্নভাবে মাধ্যাকর্ষণ প্রতিরোধ করতে হবে। প্রয়োজনীয় ঊর্ধ্বগামী চালিকা শক্তি তাই তুলনামূলক অনুভূমিক অক্ষের জন্য প্রয়োজনীয় শক্তির চেয়ে অনেক বেশি।
3.3 স্ট্যাটিক লোড
স্ট্যাটিক লোড হল এমন বল প্রয়োগ করা হয় যখন মডিউলটি থামানো হয় বা উল্লেখযোগ্য ত্বরণ ছাড়াই ধ্রুব গতিতে চলে। এতে পেলোডের ওজন, ফিক্সচারের ওজন এবং যেকোনো স্থির বাহ্যিক শক্তি অন্তর্ভুক্ত রয়েছে।
3.4 ডাইনামিক লোড
গতিশীল লোড ত্বরণ, হ্রাস, দিক বিপরীত, প্রভাব বা দ্রুত গতি পরিবর্তনের সময় ঘটে। এটি সাধারণত স্ট্যাটিক লোডের চেয়ে বেশি এবং উচ্চ-গতির অ্যাপ্লিকেশনের জন্য গুরুত্বপূর্ণ।
3.5 মোমেন্ট লোড
একটি মুহূর্ত লোড ঘটে যখন মাধ্যাকর্ষণ কেন্দ্র বা প্রক্রিয়া বল গাড়ির কেন্দ্রের মধ্য দিয়ে যায় না। একটি অপেক্ষাকৃত হালকা পেলোড একটি বড় মুহূর্ত তৈরি করতে পারে যদি এটি গাড়ি থেকে অনেক দূরে মাউন্ট করা হয়।
4. প্রস্তাবিত লোড গণনা পদ্ধতি
একটি ব্যবহারিক টাইমিং বেল্ট রৈখিক মডিউল সাইজিং প্রক্রিয়া নিম্নলিখিত ধাপে বিভক্ত করা যেতে পারে:
- পেলোড এবং মোট চলমান ভর নির্ধারণ করুন।
- মডিউলটি অনুভূমিকভাবে, উল্লম্বভাবে বা একটি কোণে ইনস্টল করা আছে কিনা তা নিশ্চিত করুন।
- সর্বাধিক ত্বরণ এবং হ্রাস নির্ধারণ করুন।
- ত্বরণ বল গণনা করুন।
- ঘর্ষণ এবং বাহ্যিক প্রক্রিয়া বল যোগ করুন।
- স্ট্যাটিক এবং গতিশীল মুহূর্ত লোড গণনা.
- একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর প্রয়োগ করুন.
- গাড়ির লোড এবং অনুমতিযোগ্য মুহূর্তগুলি পরীক্ষা করুন।
- বেল্ট ড্রাইভ ফোর্স এবং পুলি টর্ক পরীক্ষা করুন।
- মোটর পিক টর্ক, ক্রমাগত টর্ক এবং সর্বোচ্চ গতি পরীক্ষা করুন।
- স্ট্রোক, ডিউটি চক্র এবং অপারেটিং পরিবেশ যাচাই করুন।
5. অনুভূমিক লোড গণনা
5.1 ত্বরণ বল
নিউটনের দ্বিতীয় সূত্র ব্যবহার করে মৌলিক ত্বরণ বল গণনা করা হয়:
চক= মি × ক
কোথায়:
- চকনিউটনে ত্বরণ বল।
- মিকিলোগ্রামে মোট চলমান ভর।
- কপ্রতি সেকেন্ড বর্গ মিটারে ত্বরণ।
উদাহরণস্বরূপ, যদি মোট চলমান ভর 30 কেজি হয় এবং ত্বরণ 2.5 m/s² হয়:
চক= 30 × 2.5 = 75 N
5.2 মোট অনুভূমিক ড্রাইভ ফোর্স
একটি অনুভূমিক অক্ষের জন্য মোট ড্রাইভ ফোর্স অনুমান করা যেতে পারে:
চd= Fক+ চচ+ চe
অতএব:
চd= m × a + Fচ+ চe
বহিরাগত শক্তি অন্তর্ভুক্ত হতে পারে:
- কাটা বা টিপে প্রতিরোধ
- পায়ের পাতার মোজাবিশেষ এবং তারের টানুন
- ওয়ার্কপিস যোগাযোগ বল
- সীল প্রতিরোধের
- অন্য সংযুক্ত অক্ষ থেকে প্রতিরোধ
সুরক্ষা ফ্যাক্টর প্রয়োগ করার পরে ডিজাইন ড্রাইভ ফোর্স হল:
চনকশা= Fd× কে
5.3 গাইডে সাধারণ লোড
একটি অনুভূমিক মডিউলের জন্য, গাইড দ্বারা সমর্থিত উল্লম্ব ওজন প্রায়:
চউল্লম্ব= m × g
এই ফোর্সটি মূলত ক্যারেজ ক্যাপাসিটি, গাইড ভারবহন লোড এবং মোমেন্ট লোড পরীক্ষা করতে ব্যবহৃত হয়। এটি অনুভূমিক ড্রাইভ শক্তির সাথে বিভ্রান্ত করা উচিত নয়।
6. উল্লম্ব লোড গণনা
উল্লম্বটাইমিং বেল্ট মডিউলবিশেষ মনোযোগ প্রয়োজন কারণ মহাকর্ষ গতি অক্ষের মতো একই দিকে কাজ করে।
6.1 ঊর্ধ্বগামী ত্বরণ
যখন গাড়িটি উপরের দিকে ত্বরান্বিত হয়:
চআপ= m × (g + a) + Fচ+ চe
এটি সাধারণত একটি উল্লম্ব অক্ষের জন্য সর্বোচ্চ ড্রাইভ-ফোর্স অবস্থার প্রতিনিধিত্ব করে।
6.2 ধ্রুবক-গতি ঊর্ধ্বমুখী গতি
ধ্রুব ঊর্ধ্বগামী গতিতে, ত্বরণ শূন্য:
চধ্রুবক= m × g + Fচ+ চe
6.3 নিম্নগামী ত্বরণ
যখন লোড নিচের দিকে ত্বরান্বিত হয় এবং মাধ্যাকর্ষণ গতিতে সহায়তা করে:
চনিচে= m × (g - a)
প্রকৃত মোটর টর্ক পুনরুজ্জীবিত হতে পারে যদি অভিকর্ষ নির্দেশিত গতির চেয়ে দ্রুত গাড়ি চালায়। এই অপারেটিং অবস্থার জন্য সার্ভো ড্রাইভ এবং ব্রেকিং প্রতিরোধক অবশ্যই পরীক্ষা করা উচিত।
6.4 হোল্ডিং ফোর্স
যখন উল্লম্ব অক্ষ বন্ধ করা হয়, তখন সিস্টেমটিকে অবশ্যই মাধ্যাকর্ষণ প্রতিরোধ করতে হবে:
চরাখা= m × g
উল্লম্ব অ্যাপ্লিকেশনের জন্য একটি মোটর ব্রেক, কাউন্টারব্যালেন্স ডিভাইস, বায়ুসংক্রান্ত ব্যালেন্সিং সিলিন্ডার বা যান্ত্রিক অ্যান্টি-ফল মেকানিজম বিবেচনা করা উচিত। পাওয়ার ব্যর্থতার সময় পতন রোধ করতে অক্ষের শুধুমাত্র মোটর ধারণ টর্কের উপর নির্ভর করা উচিত নয়।
6.5 একটি উল্লম্ব অক্ষের জন্য নকশা বল
উল্লম্ব নকশা বল সাধারণত ঊর্ধ্বমুখী ত্বরণ অবস্থার উপর ভিত্তি করে:
চনকশা= [m × (g + a) + Fচ+ চe] × কে
7. স্ট্যাটিক লোড এবং ডাইনামিক লোড
7.1 স্ট্যাটিক লোড
স্ট্যাটিক লোড সাধারণত ওজন এবং ধ্রুবক বাহ্যিক বল থেকে নির্ধারিত হয়:
চস্থির= m × g + Fe
স্ট্যাটিক লোড গণনা চেক করতে ব্যবহৃত হয়:
- গাড়ির বিকৃতি
- গাইড রেল ক্ষমতা
- যোগাযোগের চাপ সহ্য করা
- মাউন্ট প্লেট শক্তি
- অনুমোদিত স্থির মুহূর্ত
7.2 ডাইনামিক লোড
একটি অনুভূমিক অক্ষের জন্য, একটি সরলীকৃত গতিশীল ড্রাইভ বল হল:
চগতিশীল= m × a + Fচ+ চe
একটি উল্লম্ব অক্ষ ঊর্ধ্বমুখী হওয়ার জন্য:
চগতিশীল= m × (g + a) + Fচ+ চe
মোশন প্রোফাইল থেকে সর্বোচ্চ ত্বরণ মান ব্যবহার করুন, গড় ত্বরণ নয়। সংক্ষিপ্ত ত্বরণ সময় এবং দ্রুত দিক পরিবর্তন উচ্চ শিখর শক্তি তৈরি করতে পারে এমনকি যখন গড় অপারেটিং গতি মাঝারি হয়।
7.3 রুট মিন স্কয়ার ফোর্স
সর্বোচ্চ টর্ক যাচাইকরণের জন্য পিক ফোর্স ব্যবহার করা হয়, যখন রুট গড় বর্গাকার বলটি ক্রমাগত মোটর লোডিং অনুমান করতে ব্যবহার করা যেতে পারে:
চআরএমএস= √[(F₁²t₁ + F₂²t₂ + ... + Fn²tn)÷ (t₁ + t₂ + ... + tn)]
যেখানে প্রতিটি বল মান একটি গতি চক্রের মধ্যে একটি সংশ্লিষ্ট সময়ের জন্য কাজ করে।
নির্বাচিত ড্রাইভ সিস্টেম উভয়ই সন্তুষ্ট করা উচিত:
- পিক ফোর্স বা পিক টর্কের প্রয়োজনীয়তা
- ক্রমাগত RMS বল বা ক্রমাগত ঘূর্ণন সঁচারক বল প্রয়োজন
8. মুহূর্ত লোড গণনা
টাইমিং বেল্ট রৈখিক মডিউল লোড ক্ষমতা দৃঢ়ভাবে অভিকর্ষের পেলোড কেন্দ্র দ্বারা প্রভাবিত হয়। যখন গাড়ির কেন্দ্র থেকে লোড অফসেট হয়, এটি একটি মুহূর্ত তৈরি করে:
M = F × e
মাধ্যাকর্ষণ দ্বারা প্রভাবিত একটি পেলোডের জন্য:
এমস্থির= m × g × e
কোথায়:
- এমN·m মধ্যে মুহূর্ত।
- চN-এ প্রয়োগ করা শক্তি।
- eমিটারে লম্ব অফসেট দূরত্ব।
8.1 ত্বরণ দ্বারা সৃষ্ট গতিশীল মুহূর্ত
যদি মহাকর্ষের পেলোড কেন্দ্রটি গতির রেখা থেকে অফসেট হয়, ত্বরণ একটি অতিরিক্ত মুহূর্ত তৈরি করে:
এমগতিশীল= m × a × e
মোট মুহূর্ত উভয়ই অভিকর্ষ এবং ত্বরণ প্রভাব অন্তর্ভুক্ত করতে পারে:
এমমোট= এমস্থির+ এমগতিশীল+ এমপ্রক্রিয়া
প্রতিটি মুহূর্তের দিক বিবেচনা করতে হবে। মডিউল অভিযোজনের উপর নির্ভর করে, বাহিনী একই দিকে কাজ করতে পারে বা একে অপরকে আংশিকভাবে বাতিল করতে পারে।
8.2 পিচ, ইয়াও এবং রোল মোমেন্টস
একটি রৈখিক মডিউল ক্যারেজ তিনটি প্রধান মুহূর্তের দিকনির্দেশ অনুভব করতে পারে:
- পিচ মুহূর্ত:অনুপ্রস্থ অক্ষের চারপাশে ঘূর্ণন।
- ইয়াৰ মুহূর্ত:উল্লম্ব অক্ষের চারপাশে ঘূর্ণন।
- রোল মুহূর্ত:অনুদৈর্ঘ্য ভ্রমণ অক্ষের চারপাশে ঘূর্ণন।
অক্ষের সংজ্ঞা নির্মাতাদের মধ্যে পরিবর্তিত হতে পারে। সর্বদা গণনা করা মুহূর্তটিকে পণ্যের স্পেসিফিকেশনে দেখানো সংশ্লিষ্ট অনুমোদনযোগ্য মুহুর্তের সাথে তুলনা করুন।
8.3 সম্মিলিত বল এবং মুহূর্ত পরীক্ষা
যখন একাধিক লোড একই সাথে কাজ করে, তখন একটি রক্ষণশীল সম্মিলিত-লোড চেককে এভাবে প্রকাশ করা যেতে পারে:
U = F₁/F₁অনুমতি+ F₂/F₂অনুমতি+ এমx/এমx, অনুমতি দিন+ এমy/এমy, অনুমতি দিন+ এমz/এমz, অনুমতি দিন
সম্মিলিত ব্যবহারের মান সাধারণত 1 এর নিচে থাকা উচিত:
U ≤ 1
এটি একটি রক্ষণশীল প্রাথমিক পদ্ধতি। চূড়ান্ত গণনা রৈখিক মডিউল প্রস্তুতকারকের দ্বারা প্রদত্ত সম্মিলিত-লোড সূত্র অনুসরণ করা উচিত।
9. একটি নিরাপত্তা ফ্যাক্টর নির্বাচন
একটি নিরাপত্তা ফ্যাক্টর অনিশ্চিত পেলোড ডেটা, অপ্রত্যাশিত প্রতিরোধ, সমাবেশ সহনশীলতা, কম্পন, প্রভাব এবং অপারেটিং অবস্থার পরিবর্তনের জন্য ক্ষতিপূরণ দেয়।
| অপারেটিং অবস্থা | প্রস্তাবিত প্রাথমিক নিরাপত্তা ফ্যাক্টর |
|---|---|
| মসৃণ গতি, কম ত্বরণ, স্থিতিশীল লোড | 1.2–1.5 |
| সাধারণ শিল্প অটোমেশন | 1.5–2.0 |
| ঘন ঘন ত্বরণ এবং দিক বিপরীত | 1.8–2.5 |
| উল্লম্ব গতি বা কর্মী-সংবেদনশীল সরঞ্জাম | 2.0 বা উচ্চতর |
| প্রভাব, শক বা অনিশ্চিত বাহ্যিক শক্তি | 2.5-3.0 বা উচ্চতর |
এই মানগুলি সর্বজনীন সীমার পরিবর্তে প্রাথমিক প্রকৌশল উল্লেখ। চূড়ান্ত নিরাপত্তা ফ্যাক্টর প্রস্তুতকারকের নির্দিষ্টকরণ, মেশিন ঝুঁকি মূল্যায়ন এবং প্রকৃত অপারেটিং শর্ত অনুযায়ী নির্বাচন করা উচিত।
শুধুমাত্র পেলোড ভরে একটি নিরাপত্তা ফ্যাক্টর প্রয়োগ করা সবসময় যথেষ্ট নয়। প্রথমে প্রকৃত শক্তি এবং মুহূর্তগুলি গণনা করা এবং তারপরে নকশার লোডগুলিতে সুরক্ষা ফ্যাক্টর প্রয়োগ করা সাধারণত ভাল।
10. ড্রাইভ ফোর্সকে পুলি টর্কে রূপান্তর করা
ডিজাইন ড্রাইভ ফোর্স গণনা করার পরে, প্রয়োজনীয় পুলি টর্ক অনুমান করা যেতে পারে:
টিকপিকল= Fনকশা× r ÷ n
কোথায়:
- টিকপিকলN·m মধ্যে পুলি টর্ক হয়।
- চনকশাN-এ ডিজাইন ড্রাইভ ফোর্স।
- rমিটারে পুলি পিচ ব্যাসার্ধ।
- বাট্রান্সমিশন দক্ষতা।
যদি একটি গিয়ারবক্স ব্যবহার করা হয়:
টিমোটর= টিকপিকল÷ (i × ng)
কোথায়:
- iগিয়ারবক্স হ্রাস অনুপাত।
- বাgগিয়ারবক্সের দক্ষতা।
মোটর নির্বাচন এছাড়াও বিবেচনা করা আবশ্যক:
- মোটর এবং কপিকল ঘূর্ণন জড়তা
- গিয়ারবক্স জড়তা
- পিক মোটর টর্ক
- ক্রমাগত মোটর টর্ক
- সর্বাধিক মোটর গতি
- সার্ভো ওভারলোড সময়কাল
- মন্দার সময় ব্রেকিং শক্তি
11. টাইমিং বেল্ট ক্যাপাসিটি যাচাইকরণ
গণনাকৃত ড্রাইভ ফোর্স অবশ্যই টাইমিং বেল্ট এবং পুলি সিস্টেমের অনুমোদিত কাজের লোডের মধ্যে থাকতে হবে।
নিম্নলিখিত আইটেম যাচাই করুন:
- অনুমোদিত বেল্ট প্রসার্য বল
- অনুমোদিত দাঁত শিয়ার বল
- পুলির সাথে নিযুক্ত বেল্টের দাঁতের সংখ্যা
- প্রাথমিক বেল্ট টান
- পুলি ব্যাস
- বেল্টের প্রস্থ
- বেল্ট উপাদান এবং প্রসার্য কর্ড টাইপ
- বেল্টের সর্বোচ্চ গতি
- ত্বরণ ফ্রিকোয়েন্সি
- কার্যকরী তাপমাত্রা
বেল্টের প্রস্থ বাড়ানো জোর ক্ষমতা উন্নত করতে পারে, তবে এটি স্বয়ংক্রিয়ভাবে গাইড মুহূর্ত বা গাড়ির অনমনীয়তার সমস্যার সমাধান করে না। বেল্ট ড্রাইভ ক্ষমতা এবং গাইড লোড ক্ষমতা আলাদাভাবে পরীক্ষা করা আবশ্যক।
12. অনুভূমিক লোড গণনার উদাহরণ
নিম্নলিখিত শর্তগুলির সাথে একটি অনুভূমিক টাইমিং বেল্ট রৈখিক মডিউল বিবেচনা করুন:
- পেলোড ভর: 25 কেজি
- টুলিং এবং চলন্ত ফিক্সচার ভর: 8 কেজি
- সর্বোচ্চ ত্বরণ: 3 m/s²
- আনুমানিক ঘর্ষণ প্রতিরোধের: 40 N
- বাহ্যিক প্রক্রিয়া বল: 60 N
- নিরাপত্তা ফ্যাক্টর: 1.5
- পেলোড সেন্টার-অফ-গ্রাভিটি অফসেট: 0.18 মি
- গতি রেখা থেকে মাধ্যাকর্ষণ কেন্দ্রের উল্লম্ব দূরত্ব: 0.12 মি
12.1 মোট চলমান ভর
m = 25 + 8 = 33 kg
12.2 ত্বরণ বল
চক= 33 × 3 = 99 N
12.3 মোট ড্রাইভ ফোর্স
চd= 99 + 40 + 60 = 199 N
12.4 ডিজাইন ড্রাইভ ফোর্স
চনকশা= 199 × 1.5 = 298.5 N
বেল্ট ড্রাইভ, পুলি, গিয়ারবক্স এবং মোটর তাই নির্দিষ্ট অপারেটিং অবস্থার অধীনে কমপক্ষে 298.5 N ডিজাইন ড্রাইভ ফোর্স প্রদান করা উচিত।
পেলোড ওজন থেকে 12.5 স্ট্যাটিক মোমেন্ট
এমস্থির= 25 × 9.81 × 0.18 = 44.15 N·m
12.6 ত্বরণ থেকে গতিশীল মুহূর্ত
এমগতিশীল= 25 × 3 × 0.12 = 9 N·m
যদি উভয় মুহূর্ত একই দিকে কাজ করে:
এমমোট= 44.15 + 9 = 53.15 N·m
নির্বাচিত মডিউলটি অবশ্যই 298.5 N ডিজাইন ড্রাইভ-ফোর্স প্রয়োজনীয়তা এবং প্রযোজ্য অনুমোদিত মুহুর্তের প্রয়োজনীয়তা উভয়ই পূরণ করবে।
13. উল্লম্ব লোড গণনার উদাহরণ
নিম্নলিখিত পরামিতি সহ একটি উল্লম্ব টাইমিং বেল্ট রৈখিক মডিউল বিবেচনা করুন:
- পেলোড ভর: 12 কেজি
- টুলিং এবং চলন্ত ফিক্সচার ভর: 5 কেজি
- ঊর্ধ্বমুখী ত্বরণ: 2 m/s²
- ঘর্ষণ প্রতিরোধের: 25 N
- নিরাপত্তা ফ্যাক্টর: 2.0
- পুলি পিচ ব্যাসার্ধ: 0.025 মি
- ট্রান্সমিশন দক্ষতা: 90%
13.1 মোট চলমান ভর
m = 12 + 5 = 17 kg
13.2 ঊর্ধ্বগামী ড্রাইভ ফোর্স
চআপ = 17 × (9.81 + 2) + 25
চআপ= 225.77 N
13.3 ডিজাইন ড্রাইভ ফোর্স
চনকশা= 225.77 × 2.0 = 451.54 N
13.4 প্রয়োজনীয় পুলি টর্ক
টিকপিকল = 451.54 × 0.025 ÷ 0.90
টিকপিকল= 12.54 N·m
13.5 স্ট্যাটিক হোল্ডিং ফোর্স
চরাখা= 17 × 9.81 = 166.77 N
মোটর বন্ধ হয়ে গেলে বা শক্তি হারিয়ে গেলে ব্রেক এবং অ্যান্টি-ফল মেকানিজম অবশ্যই উল্লম্ব চলন্ত সমাবেশটিকে নিরাপদে ধরে রাখতে সক্ষম হতে হবে।
14. লোডের উপর ত্বরণ সময়ের প্রভাব
গতি পরিবর্তন এবং ত্বরণের সময় থেকেও ত্বরণ গণনা করা যেতে পারে:
a = (v₂ - v₁) ÷ t
যদি একটি মডিউল 0.2 সেকেন্ডের মধ্যে 0 থেকে 2 m/s পর্যন্ত ত্বরান্বিত হয়:
a = 2 ÷ 0.2 = 10 m/s²
যদি একই গতি 0.5 সেকেন্ডে পৌঁছে যায়:
a = 2 ÷ 0.5 = 4 m/s²
একটি সংক্ষিপ্ত ত্বরণ সময় উল্লেখযোগ্যভাবে জড় বল, মোটর টর্ক, বেল্ট টান এবং মুহূর্তের লোড বৃদ্ধি করে। ত্বরণ এবং হ্রাসের সময় বাড়ানো প্রায়শই প্রয়োজনীয় মডিউল আকার হ্রাস করার একটি কার্যকর উপায়।
15. আনত ইনস্টলেশন গণনা
অনুভূমিক থেকে θ কোণে ইনস্টল করা একটি মডিউলের জন্য, গতির দিক বরাবর কাজ করে অভিকর্ষ বল হল:
চঅভিকর্ষ-অক্ষ= m × g × sin θ
আনুমানিক ঊর্ধ্বগামী ড্রাইভ ফোর্স হল:
চd= m × a + m × g × sin θ + Fচ+ চe
যখন θ 0° হয়, তখন ইনস্টলেশনটি অনুভূমিক হয়। যখন θ 90° হয়, তখন ইনস্টলেশন উল্লম্ব হয়।
16. সাধারণ লোড গণনা ভুল
16.1 ড্রাইভ ফোর্স হিসাবে পেলোড ভর ব্যবহার করা
পেলোড কিলোগ্রামে পরিমাপ করা হয়, যখন ড্রাইভ ফোর্স নিউটনে পরিমাপ করা হয়। ত্বরণ এবং ইনস্টলেশন অভিযোজন অনুযায়ী ভরকে শক্তিতে রূপান্তর করতে হবে।
16.2 ফিক্সচার এবং টুলিং ভর উপেক্ষা করা
গ্রিপার, মাউন্টিং প্লেট, সেন্সর, ক্যাবল ক্যারিয়ার এবং সেকেন্ডারি এক্সেস মোট চলমান ভরের একটি উল্লেখযোগ্য অংশ উপস্থাপন করতে পারে।
16.3 গড় ত্বরণ ব্যবহার করা
সর্বোচ্চ ত্বরণ এবং হ্রাসের মান সর্বোচ্চ শক্তি গণনার জন্য ব্যবহার করা উচিত।
16.4 কেন্দ্র-অব-গ্রাভিটি অফসেট উপেক্ষা করা
একটি বড় ওভারহ্যাং সহ একটি ছোট পেলোড অনুমোদিত ক্যারেজ মুহূর্ত অতিক্রম করতে পারে এমনকি যখন এর ওজন নামমাত্র লোড ক্ষমতার কম হয়।
16.5 অনুভূমিক এবং উল্লম্ব লোডগুলিকে সমান হিসাবে বিবেচনা করা
একটি উল্লম্ব অক্ষকে অবশ্যই মাধ্যাকর্ষণ অতিক্রম করতে হবে এবং সাধারণত একটি ব্রেক, অতিরিক্ত নিরাপত্তা ফ্যাক্টর এবং ব্রেকিং-এনার্জি যাচাইকরণের প্রয়োজন হয়।
16.6 শুধুমাত্র মোটর টর্ক পরীক্ষা করা হচ্ছে
একটি শক্তিশালী মোটর গ্যারান্টি দেয় না যে বেল্ট, ক্যারেজ, গাইড রেল বা মাউন্টিং কাঠামো প্রয়োগ করা লোড সহ্য করতে পারে।
16.7 ডিউটি সাইকেল উপেক্ষা করা
বারবার হাই-স্পিড সাইকেল মোটর হিটিং, বিয়ারিং পরিধান এবং বেল্টের তাপমাত্রা বৃদ্ধির কারণ হতে পারে এমনকি স্বতন্ত্র সর্বোচ্চ লোড সীমার মধ্যে থাকলেও।
16.8 জরুরী অবনতি উপেক্ষা করা
জরুরী স্টপিং স্বাভাবিক গতি প্রোফাইলের তুলনায় ত্বরণ এবং মুহূর্তের লোড তৈরি করতে পারে।
17. টাইমিং বেল্ট লিনিয়ার মডিউল নির্বাচন চেকলিস্ট
একটি বেল্ট চালিত রৈখিক মডিউল নির্বাচন করার আগে, নিম্নলিখিত তথ্য নিশ্চিত করুন:
- মোট চলমান ভর
- পেলোড সেন্টার-অফ-গ্রাভিটি অবস্থান
- অনুভূমিক, উল্লম্ব বা আনত ইনস্টলেশন
- প্রয়োজনীয় স্ট্রোক
- সর্বোচ্চ ভ্রমণ গতি
- সর্বাধিক ত্বরণ এবং হ্রাস
- গতি চক্র এবং কর্তব্য চক্র
- বাহ্যিক প্রক্রিয়া বাহিনী
- প্রয়োজনীয় অবস্থানের পুনরাবৃত্তিযোগ্যতা
- অনুমোদিত পিচ, ইয়াও এবং রোল মুহূর্ত
- মোটর শিখর এবং ক্রমাগত ঘূর্ণন সঁচারক বল
- বেল্ট অনুমোদিত প্রসার্য এবং দাঁত লোড
- ইমার্জেন্সি-স্টপ মন্থরতা
- অপারেটিং তাপমাত্রা এবং দূষণ স্তর
- প্রয়োজনীয় সেবা জীবন
- উল্লম্ব-অক্ষ ব্রেক এবং বিরোধী পতন প্রয়োজনীয়তা
18. প্রায়শই জিজ্ঞাসিত প্রশ্ন
আপনি কিভাবে একটি টাইমিং বেল্ট রৈখিক মডিউল লোড গণনা করবেন?
প্রথমে মোট চলমান ভর গণনা করুন, তারপর ব্যবহার করে ত্বরণ বল নির্ধারণ করুনF = m × a. ইনস্টলেশনের দিক অনুযায়ী ঘর্ষণ, মাধ্যাকর্ষণ এবং বহিরাগত প্রক্রিয়া বল যোগ করুন। সেন্টার-অফ-গ্রাভিটি অফসেট থেকে মুহূর্ত লোড গণনা করুন এবং একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর প্রয়োগ করুন।
রেট করা পেলোড কি অনুমোদিত ড্রাইভ ফোর্সের মতোই?
না। রেটেড পেলোড নির্দিষ্ট অবস্থার অধীনে ক্যারেজ এবং গাইড দ্বারা সমর্থিত লোড বর্ণনা করে। বেল্ট এবং ড্রাইভ সিস্টেম যে শক্তি প্রেরণ করতে পারে তা অনুমোদনযোগ্য ড্রাইভ ফোর্স বর্ণনা করে। উভয় মান পরীক্ষা করা আবশ্যক.
কিভাবে একটি উল্লম্ব টাইমিং বেল্ট মডিউল গণনা করা হয়?
ঊর্ধ্বগামী ত্বরণের জন্য, ব্যবহার করুনF = m × (g + a), তারপর ঘর্ষণ এবং বাহ্যিক শক্তি যোগ করুন। একটি উচ্চতর নিরাপত্তা ফ্যাক্টর প্রয়োগ করুন এবং মোটর ব্রেক, অ্যান্টি-ফল মেকানিজম এবং রিজেনারেটিভ ব্রেকিং ক্ষমতা যাচাই করুন।
কিভাবে ত্বরণ মডিউল লোড ক্ষমতা প্রভাবিত করে?
উচ্চতর ত্বরণ ত্বরণের সরাসরি অনুপাতে জড়ীয় বল বৃদ্ধি করে। এটি মোটর টর্ক, বেল্টের টান এবং গতিশীল মোমেন্ট লোড বাড়ায়।
কিভাবে মুহূর্ত লোড গণনা করা হয়?
মুহূর্ত লোড ব্যবহার করে গণনা করা হয়M = F × e, যেখানে F হল প্রযুক্ত বল এবং e হল বল এবং ক্যারেজ রেফারেন্স বিন্দুর মধ্যে লম্ব দূরত্ব।
কি নিরাপত্তা ফ্যাক্টর ব্যবহার করা উচিত?
1.5 থেকে 2.0 এর একটি প্রাথমিক ফ্যাক্টর সাধারণত স্বাভাবিক অটোমেশনের জন্য ব্যবহৃত হয়। উল্লম্ব, প্রভাব বা উচ্চ-ফ্রিকোয়েন্সি অ্যাপ্লিকেশনগুলির জন্য 2.0 থেকে 3.0 বা তার বেশি প্রয়োজন হতে পারে, যা প্রস্তুতকারকের নির্দিষ্টকরণ এবং মেশিনের ঝুঁকি মূল্যায়নের উপর নির্ভর করে।
মোটর শক্তি বৃদ্ধি একটি ওভারলোড সমস্যা সমাধান করতে পারে?
অগত্যা. একটি বৃহত্তর মোটর আরো ড্রাইভ ফোর্স প্রদান করতে পারে, কিন্তু এটি ক্যারেজের অনুমতিযোগ্য মুহূর্ত বা গাইড, বেল্ট এবং মাউন্টিং প্লেটের কাঠামোগত ক্ষমতা বাড়াতে পারে না।
19. উপসংহার
টাইমিং বেল্ট রৈখিক মডিউল লোড গণনার জন্য পেলোড ভর পরীক্ষা করার চেয়ে বেশি প্রয়োজন। একটি সম্পূর্ণ গণনার মোট চলমান ভর, ইনস্টলেশন অভিযোজন, ত্বরণ বল, ঘর্ষণ, প্রক্রিয়া প্রতিরোধ, স্ট্যাটিক লোড, গতিশীল লোড, মোমেন্ট লোড এবং সুরক্ষা ফ্যাক্টর বিবেচনা করা উচিত।
অনুভূমিক অক্ষগুলি প্রধানত ত্বরণ এবং বাহ্যিক প্রতিরোধের দ্বারা প্রভাবিত হয়, অন্যদিকে উল্লম্ব অক্ষগুলিকে অবশ্যই মাধ্যাকর্ষণ অতিক্রম করতে হবে এবং নিরাপদ লোড ধারণ করতে হবে। অফসেট পেলোডগুলি অবশ্যই পিচ, ইয়াও এবং রোল মোমেন্ট অনুযায়ী মূল্যায়ন করা উচিত।
নকশা শক্তি এবং মুহূর্তগুলি নির্ধারণ করার পরে, অনুমতিযোগ্য ক্যারেজ লোড, গাইড মোমেন্ট, বেল্টের ক্ষমতা, পুলি টর্ক এবং মোটর পারফরম্যান্সের সাথে তুলনা করুন। এই পদ্ধতিগত পদ্ধতি ওভারলোড, বেল্ট স্লিপেজ, কম্পন, অবস্থানগত ত্রুটি এবং অকাল উপাদান ব্যর্থতা প্রতিরোধ করতে সাহায্য করে।
