 Français

Les modules linéaires à courroie de distribution sont largement utilisés dans l'automatisation industrielle car ils peuvent fournir un mouvement linéaire à grande vitesse et à longue course. Cependant, la sélection d'un moteur ou d'une poulie basée uniquement sur la vitesse maximale annoncée du module peut entraîner une accélération insuffisante, des estimations de temps de cycle inexactes, des vibrations excessives ou une surcharge du moteur.
Une courroie de distribution complètemodule linéaireLe calcul de la vitesse doit prendre en compte la vitesse du moteur, le diamètre du pas de la poulie, le nombre de dents de la poulie, le pas de la courroie, le rapport de transmission, l'accélération, la décélération, la distance de déplacement et le temps de traitement auxiliaire. Ce guide explique les principales formules et fournit des exemples de calcul pratiques pour la sélection technique.
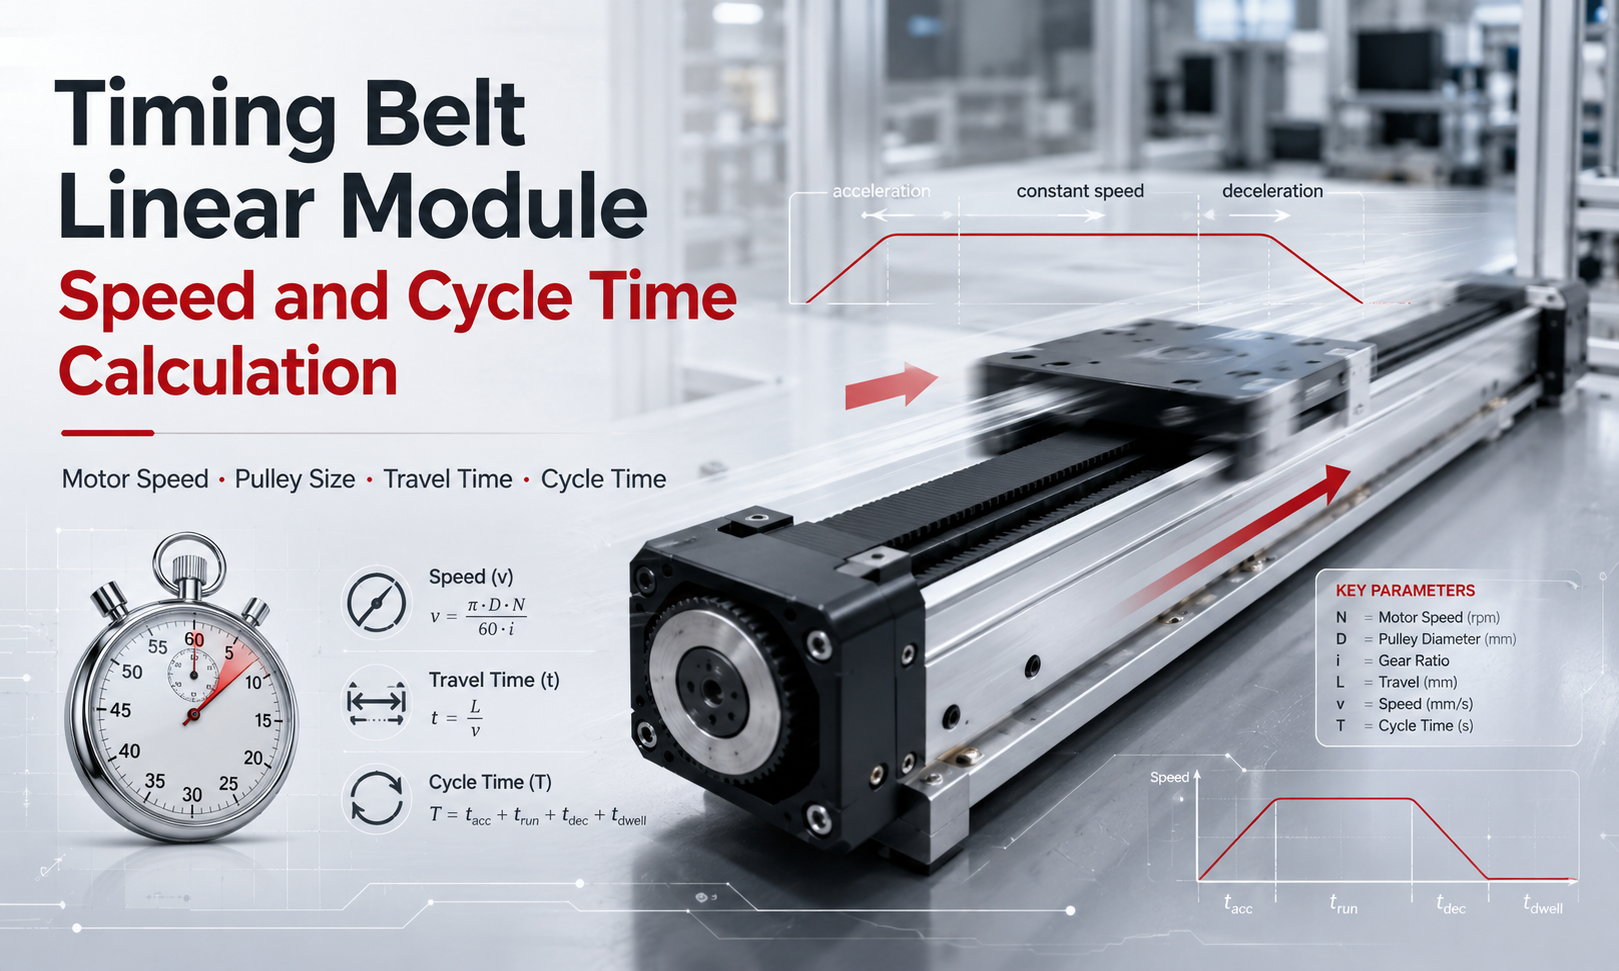
1. Paramètres clés utilisés dans les calculs de vitesse
Avant de calculer la vitesse linéaire et le temps de cycle, définissez les paramètres suivants :
| Symbole | Paramètre | Unité typique |
|---|---|---|
| nm | Vitesse de rotation du moteur | tr/min |
| np | Vitesse de rotation de la poulie motrice | tr/min |
| Dp | Diamètre primitif de la poulie | mm |
| z | Nombre de dents de poulie | dents |
| p | Pas de courroie de distribution | mm |
| je | Rapport de réduction de transmission | sans dimension |
| v | Vitesse de déplacement linéaire | mm/s ou m/s |
| un | Accélération | m/s² |
| d | Ralentissement | m/s² |
| L | Distance parcourue | mm ou m |
| T | Temps de trajet ou de cycle | s |
Dans cet article, le rapport de transmission est défini comme :
i = tours du moteur ÷ tours de la poulie
Par exemple, un rapport de réduction de 2:1 signifie que le moteur tourne deux fois tandis que la poulie motrice tourne une fois.je = 2.
2. Relation entre la vitesse du moteur et la vitesse de la poulie
Lorsque le moteur entraîne directement la poulie de distribution, la vitesse de la poulie est égale à la vitesse du moteur :
np= nm
Lorsqu'une boîte de vitesses, un réducteur par courroie ou un autre mécanisme de transmission est installé, la vitesse de la poulie est :
np= nm÷ je
Où:
nmest la vitesse du moteur en tr/min.npest la vitesse de la poulie motrice en tr/min.jeest le rapport de réduction.
Un rapport de réduction plus important réduit la vitesse linéaire mais augmente le couple disponible au niveau de la poulie motrice. Par conséquent, le rapport de transmission doit être sélectionné en tenant compte à la fois des exigences de vitesse et de charge.
3. Vitesse linéaire basée sur le diamètre de pas de poulie
Chaque tour de la poulie motrice déplace la courroie de distribution d'une circonférence primitive. La vitesse linéaire théorique est calculée comme suit :
v = π × Dp×np ÷ 60
Si le diamètre primitif de la poulie est renseigné en millimètres, le résultat est en millimètres par seconde :
v = π × Dp×nm÷ (60 × je)
Pour convertir des millimètres par seconde en mètres par seconde :
v (m/s) = π × Dp×nm÷ (60 × je × 1000)
Exemple
Supposons les conditions suivantes :
- Vitesse du moteur : 3000 tr/min
- Diamètre au pas de poulie : 31,83 mm
- Entraînement direct :
je = 1
La vitesse linéaire théorique est :
v = π × 31,83 × 3 000 ÷ 60
v ≈ 5000 mm/s = 5 m/s
Il s'agit de la vitesse théorique de la courroie. La vitesse de fonctionnement autorisée peut être inférieure en raison de la charge utile, de la capacité de guidage, de la capacité nominale de la courroie, de la longueur de course, de la rigidité structurelle et du couple du moteur.
4. Vitesse linéaire basée sur le pas de la courroie et les dents de la poulie
Dans les calculs techniques pratiques, il est souvent plus facile et plus précis d'utiliser le pas de la courroie de distribution et le nombre de dents de la poulie.
La course de la courroie par tour de poulie est :
Stour= z × p
La vitesse linéaire est donc :
v = z × p × np ÷ 60
Y compris le rapport de transmission :
v = z × p × nm÷ (60 × je)
Où:
zest le nombre de dents de la poulie.pest le pas de la courroie de distribution en millimètres.nmest la vitesse du moteur en tr/min.
Exemple
Considérez unmodule de courroie de distributionen utilisant:
- Poulie motrice à 20 dents
- Pas de courroie de 5 mm
- Vitesse moteur 3000 tr/min
- Entraînement direct
La course de la courroie par tour est :
Stour= 20 × 5 = 100 mm/tour
La vitesse théorique est :
v = 20 × 5 × 3 000 ÷ 60
v = 5 000 mm/s = 5 m/s
Ce résultat est équivalent au calcul basé sur un diamètre primitif de poulie de 31,83 mm car :
Dp= z × p ÷ π
Utilisez toujours le diamètre primitif de la poulie plutôt que le diamètre extérieur de la poulie. Le diamètre extérieur ne représente pas directement la course effective de la courroie par tour.
5. Calcul de la vitesse du moteur requise
Lorsque la vitesse linéaire requise est connue, la vitesse du moteur peut être calculée en sens inverse.
nm= 60 × v × je ÷ (z × p)
Si la vitesse linéaire est saisie en mètres par seconde :
nm= 60 × v × 1000 × je ÷ (z × p)
Exemple
Un module de courroie de distribution doit fonctionner à 2,5 m/s. Il utilise une poulie à 20 dents, une courroie à pas de 5 mm et un rapport de réduction de 2:1.
nm = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
nm= 3000 tr/min
Le servomoteur sélectionné doit donc être capable de maintenir environ 3000 tr/min tout en délivrant le couple requis.
6. Vitesse maximale théorique et vitesse de fonctionnement réelle
La vitesse calculée à partir du régime du moteur et de la taille de la poulie correspond uniquement à la vitesse de transmission théorique. La vitesse de fonctionnement maximale réelle doit être déterminée par la limite la plus basse de l'ensemble du système de mouvement :
vmaximum= min(vmoteur, vceinture, vguide, vstructure, vprocessus)
Les principaux facteurs limitants comprennent :
- Vitesse maximale continue et maximale du moteur
- Couple moteur disponible à grande vitesse
- Vitesse admissible de la courroie de distribution et engagement des dents
- Diamètre de la poulie et vitesse du roulement
- Vitesse de guidage linéaire et état de lubrification
- Masse de la charge utile et orientation de l'installation
- Course du module et vibration structurelle
- Précision de positionnement et temps de stabilisation requis
- Limites de vitesse des chaînes de câbles et des composants externes
- Exigences de processus telles que la stabilité de la distribution, de l'inspection ou du prélèvement et du placement
Un moteur peut atteindre sa vitesse nominale sans supporter de charge, mais il peut ne pas fournir suffisamment de couple pour accélérer la charge utile réelle à cette vitesse. Les caractéristiques couple-vitesse du moteur doivent donc être vérifiées en même temps que le calcul de la vitesse.
7. Temps d'accélération et de décélération
Un module de courroie de distribution ne peut pas atteindre instantanément sa vitesse commandée. Cela nécessite une étape d’accélération et une étape de décélération.
Pour une accélération constante à partir d’une vitesse nulle :
tun= v ÷ une
La distance d'accélération est :
Lun= v² ÷ (2a)
Pour une décélération constante jusqu’à vitesse nulle :
td= v ÷ ré
La distance de décélération est :
Ld= v² ÷ (2d)
Où:
tunest le temps d'accélération.tdest le temps de décélération.Lunest la distance d'accélération.Ldest la distance de décélération.
Ces formules décrivent un profil de mouvement trapézoïdal simplifié. Les systèmes servo utilisent fréquemment l’accélération en courbe en S pour réduire les chocs et les vibrations. Un profil de courbe en S nécessite normalement plus de temps que le calcul idéal d’accélération constante car les à-coups sont limités.
8. Temps de déplacement du profil de mouvement trapézoïdal
Un profil de mouvement trapézoïdal contient trois étapes :
- Accélération
- Déplacement à vitesse constante
- Ralentissement
Le module peut atteindre la vitesse commandée lorsque la distance de déplacement satisfait :
L ≥ Lun+Ld
La distance parcourue à vitesse constante est :
Lc= L - Lun-Ld
Le temps de trajet à vitesse constante est :
tc= Lc÷v
La durée totale théorique du trajet est de :
Tvoyage=tun+tc+td
Exemple de calcul
Supposons qu'un module linéaire de courroie de distribution présente les exigences de mouvement suivantes :
- Distance de déplacement : 1,2 m
- Vitesse commandée : 2 m/s
- Accélération : 4 m/s²
- Décélération : 5 m/s²
Temps d'accélération :
tun= 2 ÷ 4 = 0,5 s
Distance d'accélération :
Lun= 2² ÷ (2 × 4) = 0,5 m
Temps de décélération :
td= 2 ÷ 5 = 0,4 s
Distance de décélération :
Ld= 2² ÷ (2 × 5) = 0,4 m
Distance à vitesse constante :
Lc= 1,2 - 0,5 - 0,4 = 0,3 m
Temps à vitesse constante :
tc= 0,3 ÷ 2 = 0,15 s
Temps de trajet théorique total :
Tvoyage= 0,5 + 0,15 + 0,4 = 1,05 s
Le module a donc besoin d'environ 1,05 seconde pour effectuer le mouvement unidirectionnel, sans compter le temps de stabilisation du positionnement, le délai du contrôleur et le temps de processus.
9. Profil de mouvement triangulaire pour les courses courtes
Pour une course courte, le module peut commencer à décélérer avant d'atteindre la vitesse maximale commandée. Dans ce cas, le profil de vitesse est triangulaire plutôt que trapézoïdal.
Lorsque les vitesses de début et de fin sont nulles, la vitesse de pointe réalisable est :
vculminer= √(2 × L × une × ré ÷ (une + ré))
Le temps de trajet est de :
Tvoyage=vculminer÷ et + vculminer÷d
La vitesse de pointe calculée doit être comparée à la vitesse commandée :
- Si
vculminer≥v, utilisez le calcul du profil trapézoïdal. - Si
vculminer
C'est pourquoi l'augmentation de la vitesse maximale programmée peut avoir peu d'effet sur le temps de cycle dans une application à course courte. Une accélération plus élevée peut apporter une plus grande amélioration du temps de cycle qu'une vitesse maximale plus élevée.
10. Calcul complet du temps de cycle
Le temps de cycle de production comprend plus que le temps de trajet du module. Un cycle complet peut inclure le trajet aller, le temps de traitement, le trajet retour, la stabilisation du positionnement, le serrage et les retards du contrôleur.
Une formule générale de temps de cycle est :
Tfaire du vélo=Tdehors+Tprocessus+Tretour+Trèglement+Tauxiliaire
Le temps auxiliaire peut inclure :
- Serrage et desserrage de la pièce
- Ouverture et fermeture des pinces
- Génération et confirmation du vide
- Inspection visuelle
- Dépose, soudure ou marquage
- Retard de communication automate
- Confirmation du capteur
- Positionnement et réglage des servos
Exemple de temps de cycle
En utilisant le temps de trajet aller simple précédent de 1,05 seconde :
- Déplacement aller : 1,05 s
- Temporisation du processus : 0,20 s
- Aller-retour : 1,05 s
- Temporisation en position initiale : 0,10 s
Le temps de cycle complet est :
Tfaire du vélo= 1,05 + 0,20 + 1,05 + 0,10 = 2,40 s
La cadence théorique de production est :
Cycles par heure = 3600 ÷ Tfaire du vélo
Cycles par heure = 3600 ÷ 2,40 = 1500 cycles/heure
Le taux de production réel doit inclure la disponibilité des équipements, l'approvisionnement en matériaux, l'intervention de l'opérateur, les retards d'inspection et autres pertes de processus.
11. Effet de la taille de la poulie sur la vitesse du module
Une poulie d'entraînement plus grande déplace plus de courroie par tour, augmentant ainsi la vitesse linéaire au même régime moteur. Cependant, l’augmentation de la taille des poulies modifie également les exigences de couple et d’accélération.
La force motrice disponible de la poulie est d’environ :
F = T÷r
Où:
Fest la force motrice tangentielle.Test le couple de la poulie.rest le rayon primitif de la poulie.
Pour le même couple moteur, un rayon de poulie plus grand produit moins de force d’entraînement linéaire. Donc:
- Une poulie plus grande augmente la vitesse linéaire.
- Une poulie plus petite augmente la force linéaire disponible.
- Une poulie plus grande peut nécessiter un moteur à couple plus élevé.
- Une poulie trop petite peut réduire la durée de vie de la courroie en raison d'une flexion excessive.
La sélection de la poulie doit équilibrer la vitesse, le couple, l'accélération, la durée de vie de la courroie, l'engagement des dents et les dimensions du module.
12. Effet du rapport de transmission
Un réducteur modifie à la fois la vitesse de la poulie et le couple de sortie.
La vitesse de la poulie est :
np= nm÷ je
En ignorant les pertes d'efficacité, le couple de la poulie est d'environ :
Tp=Tm× je
Compte tenu de l’efficacité de la transmission :
Tp=Tm× je × n
Oùouest l’efficacité de la transmission.
Un rapport de réduction plus élevé améliore le couple de sortie et la capacité d'accélération, mais réduit la vitesse linéaire maximale. Un rapport de réduction plus faible augmente la vitesse mais nécessite que le moteur fournisse directement plus de couple.
13. Pourquoi la durée de cycle réelle peut différer du calcul
Les formules théoriques sont utiles pour le dimensionnement initial, mais le mouvement réel peut prendre plus de temps pour les raisons suivantes :
- Paramètres de secousse en courbe en S
- Réponse du servocommande
- Tolérance de positionnement et temps de stabilisation
- Limites de couple moteur
- Variation de la charge utile
- Élasticité de la ceinture
- Frottement et lubrification des guides
- Glissement du câble
- Temps de scrutation du contrôleur
- Retards de communication et de capteur
- Vibration mécanique à grande vitesse
Pour une conception préliminaire, il est conseillé d’ajouter une marge de temps de cycle. La marge requise dépend du système de contrôle, de la complexité du processus et des exigences de stabilité de l'application.
14. Erreurs courantes de calcul de vitesse
Utilisation du diamètre extérieur de la poulie
La vitesse linéaire doit être calculée en utilisant le diamètre primitif de la poulie ou le produit du pas de la courroie et du nombre de dents de la poulie. L'utilisation du diamètre extérieur introduit des erreurs de calcul.
Ignorer la distance d'accélération
La division de la course par la vitesse maximale suppose un déplacement à vitesse constante sur toute la course. Cela sous-estime considérablement le temps de trajet dans les applications à course courte.
Utilisation de la vitesse à vide du moteur
Le moteur peut ne pas maintenir son régime maximum sous charge. La courbe couple-vitesse doit être vérifiée au point de fonctionnement souhaité.
Ignorer le rapport de transmission
Une boîte de vitesses ou une réduction par courroie externe modifie la vitesse de la poulie. Le rapport de réduction doit être inclus dans le calcul de la vitesse linéaire.
Ignorer le temps de retour et de traitement
Le temps de déplacement dans un sens n'est pas égal au temps de cycle de production complet. Le mouvement de retour, le temps de séjour, l'action de la pince et la stabilisation du positionnement doivent être inclus.
En supposant qu'une vitesse plus élevée réduit toujours le temps de cycle
Dans les applications à course courte, le module peut ne jamais atteindre la vitesse maximale programmée. Augmenter l’accélération ou réduire les retards du processus peut être plus efficace.
15. Procédure de sélection de vitesse recommandée
- Définissez la course, la charge utile, l’orientation et le temps de cycle requis.
- Calculez la vitesse linéaire requise par le processus.
- Sélectionnez le pas de la courroie de distribution et le nombre de dents de la poulie.
- Calculez la poulie et la vitesse du moteur requises.
- Vérifier la courbe couple-vitesse du moteur.
- Calculez les distances d'accélération et de décélération.
- Déterminez si le profil de mouvement est trapézoïdal ou triangulaire.
- Calculez le temps de trajet aller simple et aller-retour.
- Ajoutez du temps de processus, de maintien, de stabilisation et de contrôleur.
- Vérifiez la charge de la courroie, la charge du guide, les vibrations et la précision du positionnement.
- Appliquer une marge de sécurité technique appropriée.
- Confirmez le résultat grâce à des tests de mouvement réels.
16. Résumé des principales formules
| Calcul | Formule |
|---|---|
| Vitesse de poulie | np= nm÷ je |
| Déplacement par tour de poulie | Stour= z × p |
| Vitesse linéaire | v = z × p × nm÷ (60 × je) |
| Vitesse moteur requise | nm= 60 × v × je ÷ (z × p) |
| Temps d'accélération | tun= v ÷ une |
| Distance d'accélération | Lun= v² ÷ (2a) |
| Temps de décélération | td= v ÷ ré |
| Distance de décélération | Ld= v² ÷ (2d) |
| Vitesse de pointe à profil triangulaire | vculminer= √(2 × L × une × ré ÷ (une + ré)) |
| Taux de production | Cycles par heure = 3600 ÷ Tfaire du vélo |
17. Questions fréquemment posées
Comment la vitesse du module linéaire de la courroie de distribution est-elle calculée ?
Multipliez le nombre de dents de la poulie par le pas de la courroie et la vitesse de rotation de la poulie, puis divisez par 60. Si un réducteur est utilisé, divisez la vitesse du moteur par le rapport de transmission avant de calculer la vitesse linéaire.
Faut-il utiliser le diamètre extérieur de la poulie ou le diamètre primitif ?
Utilisez le diamètre primitif de la poulie. Vous pouvez également calculer la course de la courroie par tour en utilisant le nombre de dents de la poulie multiplié par le pas de la courroie.
Pourquoi le module n'atteint-il pas la vitesse maximale programmée ?
La course peut être trop courte pour terminer la phase d'accélération, ou le moteur peut avoir un couple insuffisant à grande vitesse. Les paramètres d’accélération, d’à-coup et de charge du contrôleur peuvent également limiter la vitesse atteignable.
Comment réduire le temps de cycle ?
Le temps de cycle peut être réduit en optimisant l'accélération, la décélération, la course, le temps d'arrêt du processus, le temps de stabilisation du positionnement et les actions auxiliaires. L'augmentation de la vitesse maximale à elle seule ne peut pas améliorer de manière significative les mouvements à course courte.
Une poulie plus grande offre-t-elle toujours de meilleures performances ?
Non. Une poulie plus grande augmente la vitesse linéaire mais réduit la force linéaire disponible à partir du même couple moteur. Cela peut également augmenter les exigences en matière de couple moteur et les dimensions des modules.
Quelle marge faut-il ajouter au temps de cycle calculé ?
La marge dépend ducontrôleur de mouvement, la variation de la charge utile, les exigences du processus et la précision du réglage. Les calculs théoriques doivent être vérifiés par le dimensionnement des servos et des tests réels de la machine.
Conclusion
La vitesse du module linéaire de la courroie de distribution est principalement déterminée par la vitesse du moteur, la circonférence du pas de la poulie et le rapport de transmission. Cependant, un calcul précis du temps de cycle doit également inclure l'accélération, la décélération, la longueur de course, le profil de mouvement, le trajet aller-retour et le temps de processus auxiliaire.
Pour les mouvements à course longue, la vitesse maximale peut avoir une influence majeure sur le temps de cycle. Pour les mouvements à course courte, l’accélération et la décélération ont généralement un effet plus important. La sélection finale doit être vérifiée en vérifiant le couple du moteur, la capacité de la courroie, les performances du guidage, les vibrations, la précision du positionnement et les conditions de fonctionnement réelles.
