 हिंदी

समय का चयन करते समय सही लोड गणना आवश्यक हैबेल्ट रैखिक मॉड्यूल. मॉड्यूल को न केवल पेलोड का समर्थन करना चाहिए बल्कि त्वरण बलों, प्रक्रिया बलों, गुरुत्वाकर्षण, ऑफसेट भार और बार-बार गति चक्रों का भी सामना करना चाहिए।
इसलिए अकेले पेलोड मान यह निर्धारित करने के लिए पर्याप्त नहीं है कि बेल्ट संचालित रैखिक मॉड्यूल उपयुक्त है या नहीं। स्थापना की दिशा, त्वरण, यात्रा की गति, गुरुत्वाकर्षण के केंद्र की स्थिति, कर्तव्य चक्र और सुरक्षा कारक सभी पर विचार किया जाना चाहिए।
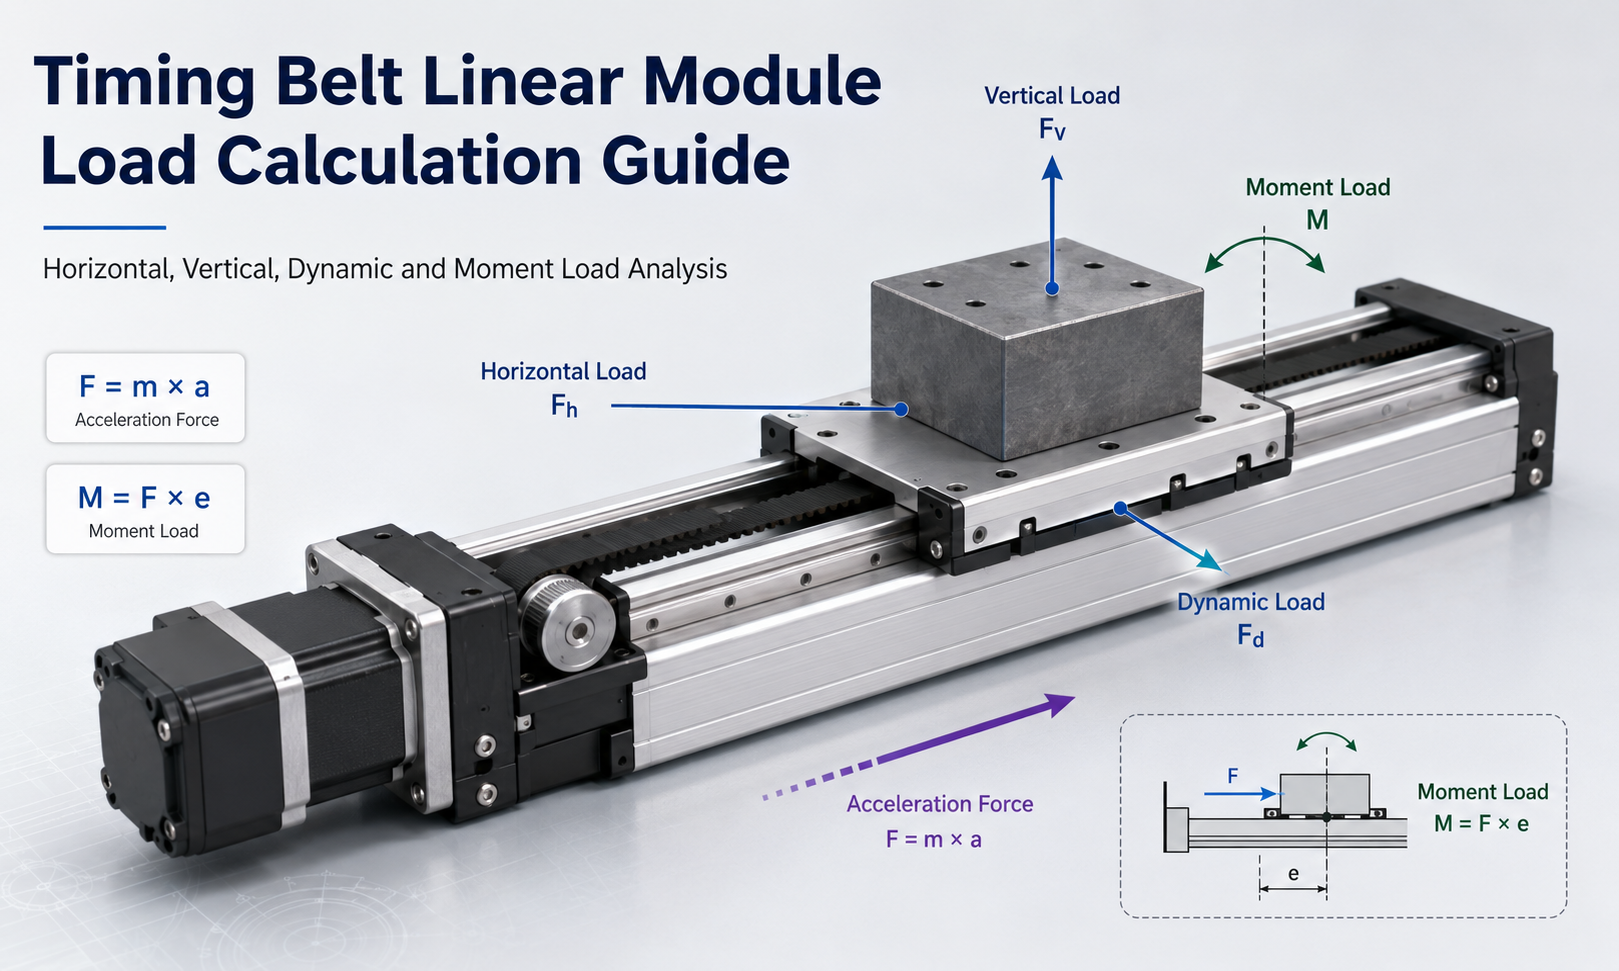
यह मार्गदर्शिका बताती है कि टाइमिंग बेल्ट रैखिक मॉड्यूल आकार के लिए क्षैतिज भार, ऊर्ध्वाधर भार, स्थैतिक भार, गतिशील भार, क्षण भार और त्वरण बल की गणना कैसे करें।
1. टाइमिंग बेल्ट लीनियर मॉड्यूल लोड गणना क्यों मायने रखती है
टाइमिंग बेल्ट रैखिक मॉड्यूल आमतौर पर पिक-एंड-प्लेस उपकरण, पैकेजिंग मशीन, असेंबली लाइन, सामग्री हैंडलिंग सिस्टम, दृश्य निरीक्षण उपकरण और मल्टी-एक्सिस ऑटोमेशन सिस्टम में उपयोग किए जाते हैं।
इन अनुप्रयोगों के लिए अक्सर लंबे स्ट्रोक और उच्च गति गति की आवश्यकता होती है। त्वरण और मंदी के दौरान, गाड़ी पर लगने वाला बल स्थिर-गति यात्रा के दौरान उत्पन्न बल की तुलना में बहुत अधिक हो सकता है।
गलत लोड गणना के कारण हो सकते हैं:
- अपर्याप्त मोटर टॉर्क
- बेल्ट टूथ स्किपिंग या बेल्ट स्लिपेज
- अत्यधिक बेल्ट बढ़ाव
- स्थिति की पुनरावृत्ति में कमी
- गाड़ी का कंपन
- समय से पहले गाइड या बेयरिंग का घिस जाना
- मोटर अधिभार अलार्म
- सेवा जीवन में कमी
- ऊर्ध्वाधर अक्षों पर अनियंत्रित गति
इसलिए लोड गणना को दो अलग-अलग पहलुओं का मूल्यांकन करना चाहिए:
- गाइड और वहन क्षमता:क्या यांत्रिक संरचना लागू बलों और क्षणों का समर्थन कर सकती है।
- ड्राइव बल की आवश्यकता:क्या मोटर, गियरबॉक्स, पुली और टाइमिंग बेल्ट सिस्टम को आवश्यक त्वरण और गति से चला सकते हैं।
2. मूल पैरामीटर और प्रतीक
| प्रतीक | विवरण | विशिष्ट इकाई |
|---|---|---|
| एम | कुल गतिमान द्रव्यमान | किग्रा |
| एमपी | पेलोड द्रव्यमान | किग्रा |
| एमटी | टूलींग, फिक्स्चर और कैरिज मूविंग मास | किग्रा |
| जी | गुरुत्वीय त्वरण, लगभग 9.81 | एम/एस² |
| ए | रैखिक त्वरण | एम/एस² |
| एफए | त्वरण या जड़त्वीय बल | एन |
| एफएफ | घर्षण प्रतिरोध | एन |
| एफई | बाह्य प्रक्रिया बल | एन |
| एफडी | कुल आवश्यक ड्राइव बल | एन |
| एम | पल भार | एन·एम |
| ई | बल और संदर्भ बिंदु के बीच की दूरी | एम |
| के | सुरक्षा कारक | आयामरहित |
| आर | ड्राइव चरखी पिच त्रिज्या | एम |
| या | यांत्रिक संचरण दक्षता | आयामरहित |
कुल गतिमान द्रव्यमान में आम तौर पर शामिल होते हैं:
म = मपी+ एमटी
- वर्कपीस या उत्पाद
- ग्रिपर, सक्शन कप या अंत प्रभावक
- माउंटिंग प्लेट और फिक्सचर
- गतिशील केबल वाहक अनुभाग
- सेंसर और ब्रैकेट
- अतिरिक्त गतिमान-अक्ष घटक
केवल नाममात्र पेलोड के बजाय वास्तविक गतिशील द्रव्यमान का उपयोग करें।
3. टाइमिंग बेल्ट रैखिक मॉड्यूल पर कार्य करने वाला मुख्य भार
3.1 क्षैतिज भार
क्षैतिज स्थापना में, गुरुत्वाकर्षण यात्रा की दिशा के लंबवत कार्य करता है। गाइड वजन का समर्थन करता है, जबकि बेल्ट ड्राइव मुख्य रूप से त्वरण बल, घर्षण और बाहरी प्रक्रिया प्रतिरोध पर काबू पाता है।
3.2 लंबवत भार
ऊर्ध्वाधर स्थापना में, ड्राइव सिस्टम को लगातार गुरुत्वाकर्षण का विरोध करना चाहिए। इसलिए आवश्यक ऊपर की ओर चलने वाला बल एक तुलनीय क्षैतिज अक्ष के लिए आवश्यक बल से बहुत अधिक है।
3.3 स्थैतिक भार
स्थैतिक भार वह बल है जो मॉड्यूल के रुकने या महत्वपूर्ण त्वरण के बिना स्थिर गति से चलने पर लगाया जाता है। इसमें पेलोड भार, स्थिरता भार और कोई भी स्थिर बाहरी बल शामिल हैं।
3.4 गतिशील भार
गतिशील भार त्वरण, मंदी, दिशा उलटने, प्रभाव या तीव्र गति परिवर्तन के दौरान होता है। यह आमतौर पर स्थैतिक भार से अधिक होता है और उच्च गति अनुप्रयोगों के लिए महत्वपूर्ण है।
3.5 क्षण भार
मोमेंट लोड तब होता है जब गुरुत्वाकर्षण का केंद्र या प्रक्रिया बल गाड़ी के केंद्र से नहीं गुजरता है। एक अपेक्षाकृत हल्का पेलोड यदि गाड़ी से बहुत दूर लगाया जाए तो एक बड़ा क्षण पैदा कर सकता है।
4. अनुशंसित लोड गणना प्रक्रिया
एक व्यावहारिक टाइमिंग बेल्ट रैखिक मॉड्यूल आकार देने की प्रक्रिया को निम्नलिखित चरणों में विभाजित किया जा सकता है:
- पेलोड और कुल गतिमान द्रव्यमान निर्धारित करें।
- पुष्टि करें कि मॉड्यूल क्षैतिज, लंबवत या कोण पर स्थापित है।
- अधिकतम त्वरण और मंदी निर्धारित करें।
- त्वरण बल की गणना करें.
- घर्षण और बाहरी प्रक्रिया बल जोड़ें।
- स्थैतिक और गतिशील क्षण भार की गणना करें।
- उचित सुरक्षा कारक लागू करें.
- गाड़ी के भार और स्वीकार्य क्षणों की जाँच करें।
- बेल्ट ड्राइव बल और चरखी टोक़ की जाँच करें।
- मोटर पीक टॉर्क, निरंतर टॉर्क और अधिकतम गति की जाँच करें।
- स्ट्रोक, कर्तव्य चक्र और परिचालन वातावरण सत्यापित करें।
5. क्षैतिज भार गणना
5.1 त्वरण बल
मूल त्वरण बल की गणना न्यूटन के दूसरे नियम का उपयोग करके की जाती है:
एफए= एम × ए
कहाँ:
- एफएन्यूटन में त्वरण बल है.
- एमकिलोग्राम में कुल गतिमान द्रव्यमान है।
- एत्वरण मीटर प्रति सेकंड वर्ग में है।
उदाहरण के लिए, यदि कुल गतिमान द्रव्यमान 30 किग्रा है और त्वरण 2.5 मी/से² है:
एफए= 30 × 2.5 = 75 एन
5.2 कुल क्षैतिज ड्राइव बल
क्षैतिज अक्ष के लिए कुल ड्राइव बल का अनुमान इस प्रकार लगाया जा सकता है:
एफडी= एफए+ एफएफ+ एफई
इसलिए:
एफडी= एम × ए + एफएफ+ एफई
बाहरी ताकतों में शामिल हो सकते हैं:
- काटने या दबाने का प्रतिरोध
- नली और केबल खींचें
- वर्कपीस संपर्क बल
- सीलिंग प्रतिरोध
- किसी अन्य जुड़े अक्ष से प्रतिरोध
सुरक्षा कारक लागू करने के बाद डिज़ाइन ड्राइव बल है:
एफडिज़ाइन= एफडी× के
5.3 गाइड पर सामान्य भार
एक क्षैतिज मॉड्यूल के लिए, गाइड द्वारा समर्थित ऊर्ध्वाधर वजन लगभग है:
एफखड़ा= एम × जी
इस बल का उपयोग मुख्य रूप से गाड़ी की क्षमता, गाइड बेयरिंग लोड और मोमेंट लोड की जांच करने के लिए किया जाता है। इसे क्षैतिज ड्राइव बल के साथ भ्रमित नहीं किया जाना चाहिए।
6. लंबवत भार गणना
ऊर्ध्वाधर टाइमिंग बेल्ट मॉड्यूल पर विशेष ध्यान देने की आवश्यकता होती है क्योंकि गुरुत्वाकर्षण गति अक्ष के समान दिशा में कार्य करता है।
6.1 ऊपर की ओर त्वरण
जब गाड़ी ऊपर की ओर बढ़ती है:
एफऊपर= एम × (जी + ए) + एफएफ+ एफई
यह सामान्यतः ऊर्ध्वाधर अक्ष के लिए उच्चतम ड्राइव-बल स्थिति का प्रतिनिधित्व करता है।
6.2 निरंतर गति से ऊपर की ओर गति
निरंतर ऊपर की ओर गति पर, त्वरण शून्य है:
एफस्थिर= एम × जी + एफएफ+ एफई
6.3 नीचे की ओर त्वरण
जब भार नीचे की ओर बढ़ता है और गुरुत्वाकर्षण गति में सहायता करता है:
एफनीचे= एम × (जी - ए)
यदि गुरुत्वाकर्षण गाड़ी को निर्देशित गति से अधिक तेजी से चलाता है तो वास्तविक मोटर टॉर्क पुनर्योजी हो सकता है। इस परिचालन स्थिति के लिए सर्वो ड्राइव और ब्रेकिंग रेसिस्टर की जाँच की जानी चाहिए।
6.4 धारण बल
जब ऊर्ध्वाधर अक्ष बंद हो जाता है, तब भी सिस्टम को गुरुत्वाकर्षण का विरोध करना चाहिए:
एफपकड़ना= एम × जी
ऊर्ध्वाधर अनुप्रयोगों के लिए एक मोटर ब्रेक, काउंटरबैलेंस डिवाइस, वायवीय संतुलन सिलेंडर या मैकेनिकल एंटी-फ़ॉल तंत्र पर विचार किया जाना चाहिए। बिजली की विफलता के दौरान गिरने से रोकने के लिए धुरी को केवल मोटर होल्डिंग टॉर्क पर निर्भर नहीं रहना चाहिए।
6.5 ऊर्ध्वाधर अक्ष के लिए डिज़ाइन बल
ऊर्ध्वाधर डिज़ाइन बल सामान्यतः ऊपर की ओर त्वरण की स्थिति पर आधारित होता है:
एफडिज़ाइन= [एम × (जी + ए) + एफएफ+ एफई] × के
7. स्थैतिक भार और गतिशील भार
7.1 स्थैतिक भार
स्थैतिक भार आम तौर पर वजन और निरंतर बाहरी बल से निर्धारित होता है:
एफस्थिर= एम × जी + एफई
स्थैतिक भार गणना का उपयोग जाँचने के लिए किया जाता है:
- गाड़ी की विकृति
- गाइड रेल क्षमता
- संपर्क तनाव सहना
- माउंटिंग प्लेट की ताकत
- स्वीकार्य स्थैतिक क्षण
7.2 गतिशील भार
क्षैतिज अक्ष के लिए, एक सरलीकृत गतिशील ड्राइव बल है:
एफगतिशील= एम × ए + एफएफ+ एफई
ऊपर की ओर बढ़ने वाली ऊर्ध्वाधर धुरी के लिए:
एफगतिशील= एम × (जी + ए) + एफएफ+ एफई
गति प्रोफ़ाइल से चरम त्वरण मान का उपयोग करें, औसत त्वरण का नहीं। औसत परिचालन गति मध्यम होने पर भी कम त्वरण समय और तीव्र दिशा परिवर्तन उच्च शिखर बल बना सकते हैं।
7.3 मूल माध्य वर्ग बल
पीक बल का उपयोग अधिकतम टॉर्क सत्यापन के लिए किया जाता है, जबकि रूट माध्य वर्ग बल का उपयोग निरंतर मोटर लोडिंग का अनुमान लगाने के लिए किया जा सकता है:
एफआरएमएस= √[(F₁²t₁ + F₂²t₂ + ... + Fएन²tएन) ÷ (t₁ + t₂ + ... + tएन)]
जहां प्रत्येक बल मान एक गति चक्र के भीतर संबंधित अवधि के लिए कार्य करता है।
चयनित ड्राइव सिस्टम को दोनों को संतुष्ट करना चाहिए:
- चरम बल या चरम टॉर्क की आवश्यकता
- सतत आरएमएस बल या निरंतर टॉर्क की आवश्यकता
8. क्षण भार गणना
टाइमिंग बेल्ट रैखिक मॉड्यूल लोड क्षमता गुरुत्वाकर्षण के पेलोड केंद्र से दृढ़ता से प्रभावित होती है। जब भार गाड़ी केंद्र से ऑफसेट होता है, तो यह एक क्षण बनाता है:
एम = एफ × ई
गुरुत्वाकर्षण से प्रभावित पेलोड के लिए:
एमस्थिर= एम × जी × ई
कहाँ:
- एमN·m में क्षण है.
- एफN में लगाया गया बल है.
- ईमीटर में लंबवत ऑफसेट दूरी है।
8.1 त्वरण के कारण उत्पन्न गतिशील क्षण
यदि पेलोड का गुरुत्वाकर्षण केंद्र गति की रेखा से ऑफसेट हो जाता है, तो त्वरण एक अतिरिक्त क्षण बनाता है:
एमगतिशील= एम × ए × ई
कुल क्षण में गुरुत्वाकर्षण और त्वरण दोनों प्रभाव शामिल हो सकते हैं:
एमकुल= एमस्थिर+ एमगतिशील+ एमप्रक्रिया
प्रत्येक क्षण की दिशा पर विचार करना चाहिए। मॉड्यूल अभिविन्यास के आधार पर, बल एक ही दिशा में कार्य कर सकते हैं या एक दूसरे को आंशिक रूप से रद्द कर सकते हैं।
8.2 पिच, यॉ और रोल क्षण
एक रैखिक मॉड्यूल कैरिज तीन मुख्य क्षण दिशाओं का अनुभव कर सकता है:
- पिच क्षण:अनुप्रस्थ अक्ष के चारों ओर घूमना।
- यॉ पल:ऊर्ध्वाधर अक्ष के चारों ओर घूमना।
- रोल पल:अनुदैर्ध्य यात्रा अक्ष के चारों ओर घूमना।
निर्माताओं के बीच एक्सिस परिभाषाएँ भिन्न हो सकती हैं। हमेशा परिकलित क्षण की तुलना उत्पाद विनिर्देश में दिखाए गए संगत स्वीकार्य क्षण से करें।
8.3 संयुक्त बल और क्षण जांच
जब कई भार एक साथ कार्य करते हैं, तो एक रूढ़िवादी संयुक्त-लोड जांच को इस प्रकार व्यक्त किया जा सकता है:
यू = एफ₁/एफ₁अनुमति दें+ F₂/F₂अनुमति दें+ एमएक्स/एमएक्स,अनुमति दें+ एमय/एमहाँ, अनुमति दें+ एमजेड/एमz,अनुमति दें
संयुक्त उपयोग मूल्य आम तौर पर 1 से नीचे रहना चाहिए:
यू ≤ 1
यह एक रूढ़िवादी प्रारंभिक विधि है. अंतिम गणना द्वारा प्रदान किए गए संयुक्त-लोड फॉर्मूला का पालन करना चाहिएरैखिक मॉड्यूल निर्माता.
9. सुरक्षा कारक का चयन करना
एक सुरक्षा कारक अनिश्चित पेलोड डेटा, अप्रत्याशित प्रतिरोध, असेंबली सहनशीलता, कंपन, प्रभाव और परिचालन स्थितियों में बदलाव के लिए क्षतिपूर्ति करता है।
| संचालन की स्थिति | सुझाया गया प्रारंभिक सुरक्षा कारक |
|---|---|
| चिकनी गति, कम त्वरण, स्थिर भार | 1.2–1.5 |
| सामान्य औद्योगिक स्वचालन | 1.5–2.0 |
| बार-बार त्वरण और दिशा उलटना | 1.8–2.5 |
| लंबवत गति या कार्मिक-संवेदनशील उपकरण | 2.0 या उच्चतर |
| प्रभाव, झटका या अनिश्चित बाहरी बल | 2.5-3.0 या उच्चतर |
ये मान सार्वभौमिक सीमाओं के बजाय प्रारंभिक इंजीनियरिंग संदर्भ हैं। अंतिम सुरक्षा कारक का चयन निर्माता के विनिर्देशों, मशीन जोखिम मूल्यांकन और वास्तविक परिचालन स्थितियों के अनुसार किया जाना चाहिए।
केवल पेलोड द्रव्यमान पर सुरक्षा कारक लागू करना हमेशा पर्याप्त नहीं होता है। आम तौर पर पहले वास्तविक बलों और क्षणों की गणना करना और फिर परिणामी डिज़ाइन भार पर सुरक्षा कारक लागू करना बेहतर होता है।
10. ड्राइव फोर्स को पुली टॉर्क में परिवर्तित करना
डिज़ाइन ड्राइव बल की गणना के बाद, आवश्यक चरखी टोक़ का अनुमान इस प्रकार लगाया जा सकता है:
टीघिरनी= एफडिज़ाइन× आर ÷ एन
कहाँ:
- टीघिरनीN·m में पुली टॉर्क है।
- एफडिज़ाइनएन में डिज़ाइन ड्राइव बल है।
- आरपुली पिच त्रिज्या मीटर में है।
- याट्रांसमिशन दक्षता है.
यदि गियरबॉक्स का उपयोग किया जाता है:
टीमोटर= टीघिरनी÷ (आई × एनजी)
कहाँ:
- मैंगियरबॉक्स कटौती अनुपात है।
- याजीगियरबॉक्स दक्षता है.
मोटर चयन में निम्नलिखित पर भी विचार करना चाहिए:
- मोटर और चरखी घूर्णी जड़त्व
- गियरबॉक्स जड़ता
- पीक मोटर टॉर्क
- सतत मोटर टोक़
- अधिकतम मोटर गति
- सर्वो अधिभार अवधि
- मंदी के दौरान ब्रेकिंग ऊर्जा
11. टाइमिंग बेल्ट क्षमता सत्यापन
परिकलित ड्राइव बल टाइमिंग बेल्ट और पुली सिस्टम के स्वीकार्य कार्य भार के भीतर रहना चाहिए।
निम्नलिखित आइटम सत्यापित करें:
- स्वीकार्य बेल्ट तन्यता बल
- स्वीकार्य दांत कतरनी बल
- चरखी के साथ लगे बेल्ट के दांतों की संख्या
- प्रारंभिक बेल्ट तनाव
- चरखी का व्यास
- बेल्ट की चौड़ाई
- बेल्ट सामग्री और तन्य कॉर्ड प्रकार
- अधिकतम बेल्ट गति
- त्वरण आवृत्ति
- परिचालन तापमान
बेल्ट की चौड़ाई बढ़ाने से बल क्षमता में सुधार हो सकता है, लेकिन यह गाइड मोमेंट या गाड़ी की कठोरता की समस्याओं को स्वचालित रूप से हल नहीं करता है। बेल्ट ड्राइव क्षमता और गाइड लोड क्षमता की अलग से जाँच की जानी चाहिए।
12. क्षैतिज भार गणना उदाहरण
निम्नलिखित शर्तों के साथ एक क्षैतिज टाइमिंग बेल्ट रैखिक मॉड्यूल पर विचार करें:
- पेलोड द्रव्यमान: 25 किग्रा
- टूलींग और मूविंग फिक्स्चर द्रव्यमान: 8 किलो
- अधिकतम त्वरण: 3 मी/से²
- अनुमानित घर्षण प्रतिरोध: 40 एन
- बाहरी प्रक्रिया बल: 60 एन
- सुरक्षा कारक: 1.5
- पेलोड केंद्र-गुरुत्वाकर्षण ऑफसेट: 0.18 मीटर
- गति रेखा से गुरुत्वाकर्षण के केंद्र तक ऊर्ध्वाधर दूरी: 0.12 मीटर
12.1 कुल गतिमान द्रव्यमान
मी = 25 + 8 = 33 किग्रा
12.2 त्वरण बल
एफए= 33 × 3 = 99 एन
12.3 कुल ड्राइव बल
एफडी= 99 + 40 + 60 = 199 एन
12.4 डिज़ाइन ड्राइव फोर्स
एफडिज़ाइन= 199 × 1.5 = 298.5 एन
इसलिए बेल्ट ड्राइव, पुली, गियरबॉक्स और मोटर को निर्दिष्ट परिचालन स्थिति के तहत कम से कम 298.5 एन डिज़ाइन ड्राइव बल प्रदान करना चाहिए।
12.5 पेलोड भार से स्थिर क्षण
एमस्थिर= 25 × 9.81 × 0.18 = 44.15 एनएम
12.6 त्वरण से गतिशील क्षण
एमगतिशील= 25 × 3 × 0.12 = 9 एनएम
यदि दोनों क्षण एक ही दिशा में कार्य करते हैं:
एमकुल= 44.15 + 9 = 53.15 एनएम
चयनित मॉड्यूल को 298.5 एन डिज़ाइन ड्राइव-फोर्स आवश्यकता और लागू स्वीकार्य पल आवश्यकता दोनों को पूरा करना होगा।
13. लंबवत भार गणना उदाहरण
निम्नलिखित मापदंडों के साथ एक ऊर्ध्वाधर टाइमिंग बेल्ट रैखिक मॉड्यूल पर विचार करें:
- पेलोड द्रव्यमान: 12 किग्रा
- टूलींग और मूविंग फिक्स्चर द्रव्यमान: 5 किलो
- ऊपर की ओर त्वरण: 2 मी/से²
- घर्षण प्रतिरोध: 25 एन
- सुरक्षा कारक: 2.0
- पुली पिच त्रिज्या: 0.025 मीटर
- ट्रांसमिशन दक्षता: 90%
13.1 कुल गतिमान द्रव्यमान
मी = 12 + 5 = 17 किग्रा
13.2 उर्ध्व ड्राइव बल
एफऊपर = 17 × (9.81 + 2) + 25
एफऊपर= 225.77 एन
13.3 डिज़ाइन ड्राइव फोर्स
एफडिज़ाइन= 225.77 × 2.0 = 451.54 एन
13.4 आवश्यक पुली टॉर्क
टीघिरनी = 451.54 × 0.025 ÷ 0.90
टीघिरनी= 12.54 एनएम
13.5 स्थैतिक धारण बल
एफपकड़ना= 17 × 9.81 = 166.77 एन
मोटर बंद होने या बिजली खो जाने पर ब्रेक और एंटी-फ़ॉल तंत्र ऊर्ध्वाधर चलती असेंबली को सुरक्षित रूप से पकड़ने में सक्षम होना चाहिए।
14. भार पर त्वरण समय का प्रभाव
त्वरण की गणना गति परिवर्तन और त्वरण समय से भी की जा सकती है:
ए = (वी₂ - वी₁) ÷ टी
यदि कोई मॉड्यूल 0.2 सेकंड में 0 से 2 मीटर/सेकेंड तक गति करता है:
ए = 2 ÷ 0.2 = 10 मी/से²
यदि समान गति 0.5 सेकंड में पहुँच जाती है:
ए = 2 ÷ 0.5 = 4 मी/से²
कम त्वरण समय से जड़त्वीय बल, मोटर टॉर्क, बेल्ट तनाव और मोमेंट लोड काफी बढ़ जाता है। त्वरण और मंदी का समय बढ़ाना अक्सर आवश्यक मॉड्यूल आकार को कम करने का एक प्रभावी तरीका है।
15. इच्छुक स्थापना गणना
क्षैतिज से कोण θ पर स्थापित मॉड्यूल के लिए, गति दिशा के साथ कार्य करने वाला गुरुत्वाकर्षण बल है:
एफगुरुत्वाकर्षण-अक्ष= एम × जी × पाप θ
अनुमानित उर्ध्वगामी ड्राइव बल है:
एफडी= एम × ए + एम × जी × पाप θ + एफएफ+ एफई
जब θ 0° होता है, तो संस्थापन क्षैतिज होता है। जब θ 90° होता है, तो संस्थापन लंबवत होता है।
16. सामान्य लोड गणना गलतियाँ
16.1 पेलोड मास को ड्राइव फोर्स के रूप में उपयोग करना
पेलोड को किलोग्राम में मापा जाता है, जबकि ड्राइव बल को न्यूटन में मापा जाता है। द्रव्यमान को त्वरण और स्थापना अभिविन्यास के अनुसार बल में परिवर्तित किया जाना चाहिए।
16.2 फिक्स्चर और टूलींग मास की अनदेखी
ग्रिपर, माउंटिंग प्लेट, सेंसर, केबल कैरियर और सेकेंडरी एक्सिस कुल गतिमान द्रव्यमान के एक महत्वपूर्ण हिस्से का प्रतिनिधित्व कर सकते हैं।
16.3 औसत त्वरण का उपयोग करना
चरम बल गणना के लिए अधिकतम त्वरण और मंदी मान का उपयोग किया जाना चाहिए।
16.4 गुरुत्वाकर्षण केंद्र ऑफसेट की अनदेखी
बड़े ओवरहैंग के साथ एक छोटा पेलोड स्वीकार्य कैरिज मोमेंट से अधिक हो सकता है, भले ही उसका वजन नाममात्र भार क्षमता से कम हो।
16.5 क्षैतिज और ऊर्ध्वाधर भार को समान मानना
एक ऊर्ध्वाधर अक्ष को गुरुत्वाकर्षण पर काबू पाना होगा और आमतौर पर ब्रेक, अतिरिक्त सुरक्षा कारक और ब्रेकिंग-ऊर्जा सत्यापन की आवश्यकता होती है।
16.6 केवल मोटर टॉर्क की जाँच करना
एक शक्तिशाली मोटर यह गारंटी नहीं देती है कि बेल्ट, कैरिज, गाइड रेल या माउंटिंग संरचना लागू भार का सामना कर सकती है।
16.7 ड्यूटी चक्र की अनदेखी
बार-बार उच्च गति वाले चक्रों के कारण मोटर गर्म हो सकती है, बीयरिंग खराब हो सकती है और बेल्ट का तापमान बढ़ सकता है, तब भी जब व्यक्तिगत पीक लोड सीमा के भीतर हो।
16.8 आपातकालीन मंदी को नजरअंदाज करना
आपातकालीन रोक से सामान्य गति प्रोफ़ाइल की तुलना में त्वरण और क्षण भार अधिक हो सकता है।
17. टाइमिंग बेल्ट रैखिक मॉड्यूल चयन चेकलिस्ट
बेल्ट चालित रैखिक मॉड्यूल का चयन करने से पहले, निम्नलिखित जानकारी की पुष्टि करें:
- कुल गतिमान द्रव्यमान
- पेलोड केंद्र-गुरुत्वाकर्षण स्थिति
- क्षैतिज, ऊर्ध्वाधर या झुकी हुई स्थापना
- आवश्यक स्ट्रोक
- अधिकतम यात्रा गति
- अधिकतम त्वरण और मंदी
- गति चक्र और कर्तव्य चक्र
- बाहरी प्रक्रिया बल
- आवश्यक स्थिति दोहराव योग्यता
- स्वीकार्य पिच, यॉ और रोल क्षण
- मोटर पीक और निरंतर टॉर्क
- बेल्ट स्वीकार्य तन्यता और दांत भार
- आपातकालीन-रोक मंदी
- ऑपरेटिंग तापमान और संदूषण स्तर
- आवश्यक सेवा जीवन
- लंबवत-अक्ष ब्रेक और गिरावट-रोधी आवश्यकताएँ
18. अक्सर पूछे जाने वाले प्रश्न
आप टाइमिंग बेल्ट रैखिक मॉड्यूल के भार की गणना कैसे करते हैं?
पहले कुल गतिमान द्रव्यमान की गणना करें, फिर त्वरण बल का उपयोग करके निर्धारित करेंएफ = एम × ए. स्थापना दिशा के अनुसार घर्षण, गुरुत्वाकर्षण और बाहरी प्रक्रिया बल जोड़ें। गुरुत्वाकर्षण के केंद्र ऑफसेट से क्षण भार की गणना करें और एक उचित सुरक्षा कारक लागू करें।
क्या रेटेड पेलोड स्वीकार्य ड्राइव बल के समान है?
नहीं, रेटेड पेलोड निर्दिष्ट शर्तों के तहत गाड़ी और गाइड द्वारा समर्थित भार का वर्णन करता है। स्वीकार्य ड्राइव बल उस बल का वर्णन करता है जिसे बेल्ट और ड्राइव सिस्टम संचारित कर सकते हैं। दोनों मानों की जाँच होनी चाहिए.
वर्टिकल टाइमिंग बेल्ट मॉड्यूल की गणना कैसे की जाती है?
ऊर्ध्वगामी त्वरण के लिए, उपयोग करेंएफ = एम × (जी + ए), फिर घर्षण और बाहरी ताकतें जोड़ें। उच्च सुरक्षा कारक लागू करें और मोटर ब्रेक, एंटी-फ़ॉल तंत्र और पुनर्योजी ब्रेकिंग क्षमता को सत्यापित करें।
त्वरण मॉड्यूल भार क्षमता को कैसे प्रभावित करता है?
उच्च त्वरण त्वरण के सीधे अनुपात में जड़त्वीय बल को बढ़ाता है। यह मोटर टॉर्क, बेल्ट तनाव और गतिशील क्षण भार को भी बढ़ाता है।
आघूर्ण भार की गणना कैसे की जाती है?
मोमेंट लोड की गणना का उपयोग करके की जाती हैएम = एफ × ई, जहां F लागू बल है और e बल और गाड़ी संदर्भ बिंदु के बीच लंबवत दूरी है।
किस सुरक्षा कारक का उपयोग किया जाना चाहिए?
सामान्य स्वचालन के लिए आमतौर पर 1.5 से 2.0 का प्रारंभिक कारक उपयोग किया जाता है। निर्माता के विनिर्देशों और मशीन जोखिम मूल्यांकन के आधार पर लंबवत, प्रभाव या उच्च-आवृत्ति अनुप्रयोगों को 2.0 से 3.0 या अधिक की आवश्यकता हो सकती है।
क्या मोटर शक्ति बढ़ाने से ओवरलोड समस्या का समाधान हो सकता है?
आवश्यक रूप से नहीं। एक बड़ी मोटर अधिक ड्राइव बल प्रदान कर सकती है, लेकिन यह गाड़ी के स्वीकार्य क्षण या गाइड, बेल्ट और माउंटिंग प्लेट की संरचनात्मक क्षमता को नहीं बढ़ा सकती है।
19. निष्कर्ष
टाइमिंग बेल्ट लीनियर मॉड्यूल लोड गणना के लिए पेलोड द्रव्यमान की जाँच से अधिक की आवश्यकता होती है। एक पूर्ण गणना में कुल गतिमान द्रव्यमान, स्थापना अभिविन्यास, त्वरण बल, घर्षण, प्रक्रिया प्रतिरोध, स्थैतिक भार, गतिशील भार, क्षण भार और सुरक्षा कारक पर विचार करना चाहिए।
क्षैतिज अक्ष मुख्य रूप से त्वरण और बाहरी प्रतिरोध से प्रभावित होते हैं, जबकि ऊर्ध्वाधर अक्षों को भी गुरुत्वाकर्षण पर काबू पाना होगा और सुरक्षित भार धारण प्रदान करना होगा। ऑफसेट पेलोड का मूल्यांकन पिच, यॉ और रोल क्षणों के अनुसार किया जाना चाहिए।
डिज़ाइन बल और क्षणों का निर्धारण करने के बाद, उनकी तुलना स्वीकार्य गाड़ी भार, गाइड क्षणों, बेल्ट क्षमता, चरखी टोक़ और मोटर प्रदर्शन से करें। यह व्यवस्थित दृष्टिकोण अधिभार, बेल्ट फिसलन, कंपन, स्थिति त्रुटियों और समय से पहले घटक विफलता को रोकने में मदद करता है।
