 Русский

Ремень ГРМлинейные модулишироко используются в промышленной автоматизации, поскольку они могут обеспечить высокоскоростное линейное движение с длинным ходом. Однако выбор двигателя или шкива только на основе заявленной максимальной скорости модуля может привести к недостаточному ускорению, неточной оценке времени цикла, чрезмерной вибрации или перегрузке двигателя.
Полный расчет скорости линейного модуля ремня ГРМ должен учитывать скорость двигателя, диаметр шага шкива, количество зубьев шкива, шаг ремня, передаточное число, ускорение, замедление, расстояние перемещения и время вспомогательного процесса. В этом руководстве объясняются основные формулы и приводятся практические примеры расчетов для инженерного выбора.
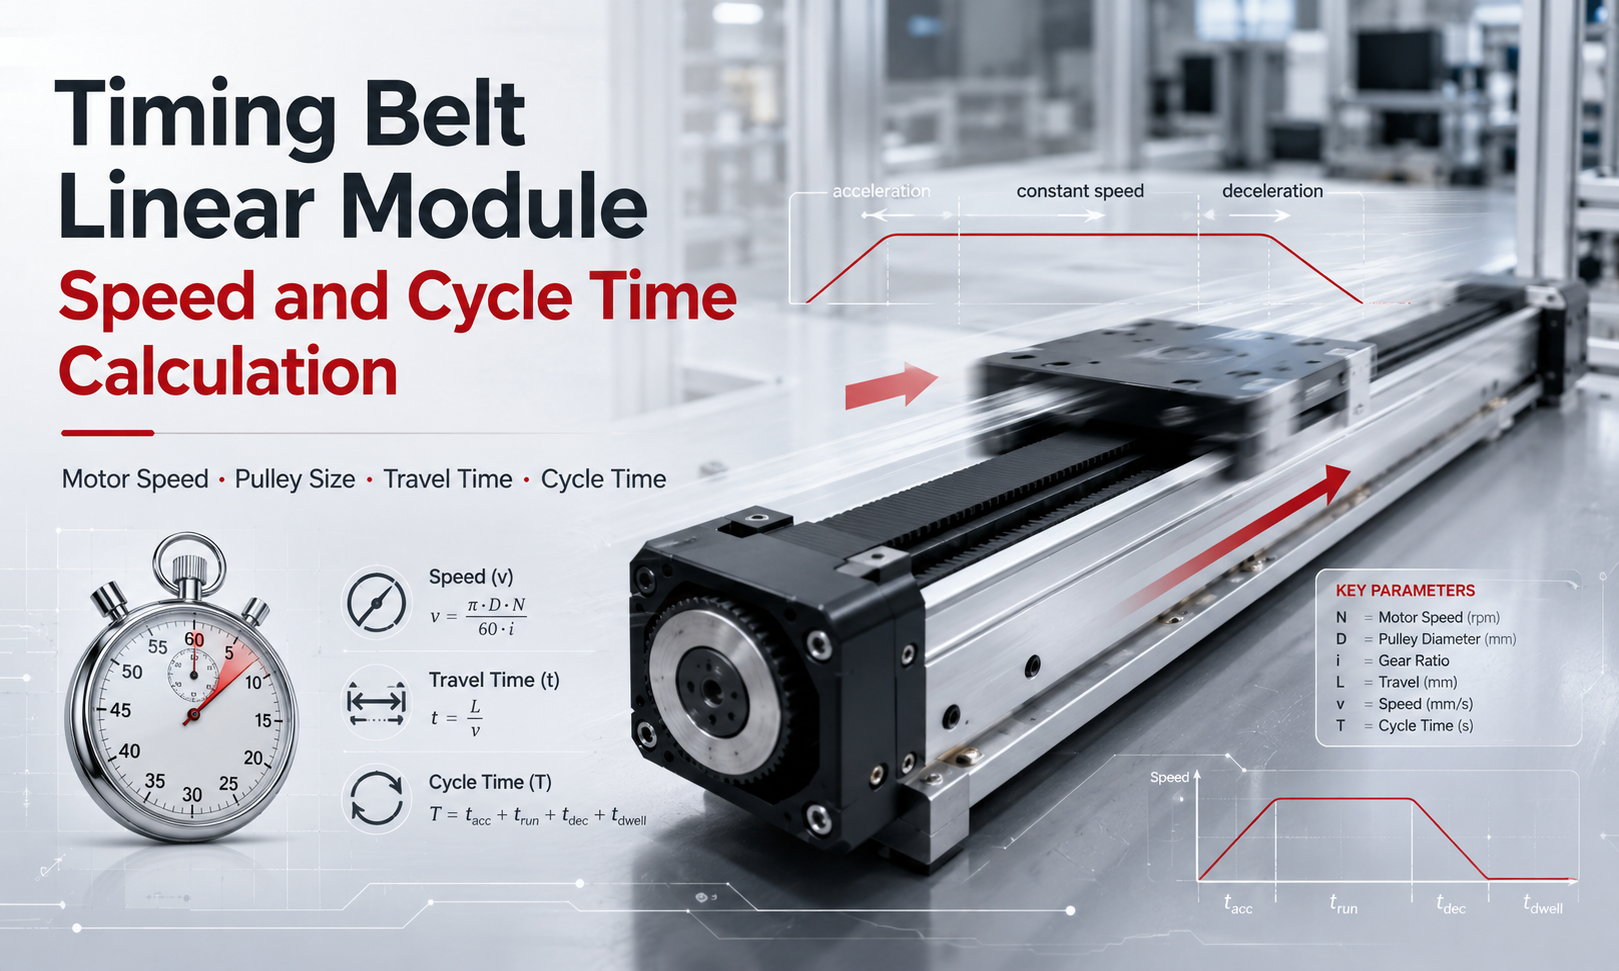
1. Ключевые параметры, используемые при расчете скорости.
Прежде чем рассчитывать линейную скорость и время цикла, определите следующие параметры:
| Символ | Параметр | Типичная единица |
|---|---|---|
| нм | Скорость вращения двигателя | об/мин |
| нп | Скорость вращения ведущего шкива | об/мин |
| Дп | Диаметр шага шкива | мм |
| я | Количество зубьев шкива | зубы |
| п | Шаг ремня ГРМ | мм |
| я | Передаточное отношение передачи | безразмерный |
| в | Линейная скорость перемещения | мм/с или м/с |
| а | Ускорение | м/с² |
| д | Замедление | м/с² |
| л | Расстояние путешествия | мм или м |
| Т | Время в пути или цикле | с |
В этой статье передаточное число определяется как:
i = обороты двигателя ÷ обороты шкива
Например, передаточное число 2:1 означает, что двигатель вращается дважды, а ведущий шкив вращается один раз, поэтомуя = 2.
2. Связь между скоростью двигателя и скоростью шкива.
Когда двигатель напрямую приводит в движение зубчатый шкив, скорость шкива равна скорости двигателя:
нп= пм
Если установлен редуктор, ременный редуктор или другой передаточный механизм, скорость шкива равна:
нп= пм÷ я
Где:
нм— скорость двигателя в об/мин.нп— скорость ведущего шкива в об/мин.яэто коэффициент уменьшения.
Увеличение передаточного числа снижает линейную скорость, но увеличивает крутящий момент на ведущем шкиве. Следовательно, передаточное число должно выбираться с учетом требований скорости и нагрузки.
3. Линейная скорость в зависимости от диаметра шага шкива.
Каждый оборот приводного шкива перемещает ремень ГРМ на одну окружность шага. Теоретическая линейная скорость рассчитывается как:
v = π × Dп× нп ÷ 60
Если шаг шага шкива введен в миллиметрах, результат будет в миллиметрах в секунду:
v = π × Dп× нм÷ (60 × я)
Чтобы преобразовать миллиметры в секунду в метры в секунду:
v (м/с) = π × Dп× нм÷ (60 × i × 1000)
Пример
Предположим следующие условия:
- Скорость двигателя: 3000 об/мин.
- Диаметр шага шкива: 31,83 мм
- Прямой привод:
я = 1
Теоретическая линейная скорость составляет:
v = π × 31,83 × 3000 ÷ 60
v ≈ 5000 мм/с = 5 м/с
Это теоретическая скорость ленты. Допустимая рабочая скорость может быть ниже из-за полезной нагрузки, мощности направляющих, номинала ремня, длины хода, жесткости конструкции и крутящего момента двигателя.
4. Линейная скорость в зависимости от шага ремня и зубьев шкива.
В практических инженерных расчетах зачастую проще и точнее использовать шаг ремня ГРМ и количество зубьев шкива.
Ход ремня за один оборот шкива составляет:
Соборот= г × р
Следовательно, линейная скорость равна:
v = z × p × nп ÷ 60
Включая передаточное число:
v = z × p × nм÷ (60 × я)
Где:
яэто количество зубьев шкива.п— шаг ремня ГРМ в миллиметрах.нм— скорость двигателя в об/мин.
Пример
Рассмотриммодуль ремня ГРМс использованием:
- 20-зубчатый ведущий шкив
- шаг ремня 5 мм
- Скорость двигателя 3000 об/мин.
- Прямой привод
Ход ремня за один оборот составляет:
Соборот= 20 × 5 = 100 мм/об
Теоретическая скорость:
v = 20 × 5 × 3000 ÷ 60
v = 5000 мм/с = 5 м/с
Этот результат эквивалентен расчету, основанному на диаметре шага шкива 31,83 мм, поскольку:
Дп= z × p ÷ π
Всегда используйте диаметр шага шкива, а не внешний диаметр шкива. Внешний диаметр не отражает напрямую эффективный ход ремня за один оборот.
5. Расчет необходимой скорости двигателя.
Если известна требуемая линейная скорость, скорость двигателя можно рассчитать в обратном порядке.
нм= 60 × v × i ÷ (z × p)
Если линейная скорость введена в метрах в секунду:
нм= 60 × v × 1000 × i ÷ (z × p)
Пример
Модуль ремня ГРМ должен работать со скоростью 2,5 м/с. В нем используется шкив с 20 зубьями, ремень с шагом 5 мм и передаточное число 2:1.
нм = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
нм= 3000 об/мин
Поэтому выбранный серводвигатель должен поддерживать скорость около 3000 об/мин, обеспечивая при этом необходимый крутящий момент.
6. Теоретическая максимальная скорость и фактическая рабочая скорость.
Скорость, рассчитанная на основе оборотов двигателя и размера шкива, является лишь теоретической скоростью передачи. Фактическая максимальная рабочая скорость должна определяться по нижнему пределу во всей системе движения:
вМакс= min(vмотор, впояс, вгид, вструктура, впроцесс)
К основным ограничивающим факторам относятся:
- Максимальная продолжительная и пиковая скорость двигателя
- Крутящий момент двигателя доступен на высокой скорости
- Допустимая скорость ремня ГРМ и зацепление зубьев
- Диаметр шкива и скорость подшипника
- Скорость линейной направляющей и состояние смазки
- Масса полезной нагрузки и ориентация установки
- Ход модуля и вибрация конструкции
- Требуемая точность позиционирования и время установления
- Ограничения скорости кабельного носителя и внешних компонентов
- Требования к процессу, такие как дозирование, проверка или стабильность при захвате и размещении.
Двигатель может достичь номинальной скорости без нагрузки, но он может не обеспечить достаточный крутящий момент для ускорения фактической полезной нагрузки на этой скорости. Поэтому характеристики крутящего момента двигателя необходимо проверять вместе с расчетом скорости.
7. Время ускорения и торможения.
Модуль ремня ГРМ не может мгновенно достичь заданной скорости. Для этого требуется стадия ускорения и стадия замедления.
Для постоянного ускорения с нулевой скорости:
та= v ÷ а
Расстояние ускорения составляет:
ла= v² ÷ (2а)
Для постоянного замедления до нулевой скорости:
тд= v ÷ d
Расстояние замедления составляет:
лд= v² ÷ (2d)
Где:
таэто время ускорения.тдэто время торможения.лаэто расстояние ускорения.лдрасстояние замедления.
Эти формулы описывают упрощенный трапециевидный профиль движения. Сервосистемы часто используют ускорение по S-образной кривой для уменьшения ударов и вибрации. Профиль S-образной кривой обычно требует больше времени, чем расчет идеального постоянного ускорения, поскольку рывок ограничен.
8. Время прохождения профиля трапецеидального движения.
Трапециевидный профиль движения содержит три этапа:
- Ускорение
- Путешествие с постоянной скоростью
- Замедление
Модуль может достичь заданной скорости, если расстояние перемещения соответствует:
Л ≥ Ла+ Лд
Расстояние перемещения с постоянной скоростью равно:
лс= Л - Ла- Лд
Время движения с постоянной скоростью равно:
тс= Лс÷ v
Общее теоретическое время в пути составляет:
Тпутешествовать= та+ тс+ тд
Пример расчета
Предположим, что линейный модуль ремня ГРМ предъявляет следующие требования к движению:
- Расстояние перемещения: 1,2 м
- Заданная скорость: 2 м/с.
- Ускорение: 4 м/с²
- Замедление: 5 м/с²
Время ускорения:
та= 2 ÷ 4 = 0,5 с
Расстояние ускорения:
ла= 2² ÷ (2 × 4) = 0,5 м
Время замедления:
тд= 2 ÷ 5 = 0,4 с
Расстояние замедления:
лд= 2² ÷ (2 × 5) = 0,4 м
Расстояние с постоянной скоростью:
лс= 1,2 - 0,5 - 0,4 = 0,3 м
Время постоянной скорости:
тс= 0,3 ÷ 2 = 0,15 с
Общее теоретическое время в пути:
Тпутешествовать= 0,5 + 0,15 + 0,4 = 1,05 с
Таким образом, модулю требуется примерно 1,05 секунды для завершения одностороннего движения, не считая времени установления позиционирования, задержки контроллера и времени процесса.
9. Треугольный профиль движения для коротких ударов
При коротком ходе модуль может начать замедляться до того, как достигнет заданной максимальной скорости. В этом случае профиль скорости имеет треугольную, а не трапециевидную форму.
Когда начальная и конечная скорости равны нулю, достижимая пиковая скорость равна:
впик= √(2 × L × a × d ÷ (a + d))
Время в пути составляет:
Тпутешествовать= vпик÷ и + vпик÷ д
Рассчитанную пиковую скорость необходимо сравнить с заданной скоростью:
- Если
впик≥ v, используйте расчет трапециевидного профиля. - Если
впик<в, модуль не может достичь заданной скорости в пределах доступного хода.
Вот почему увеличение запрограммированной максимальной скорости может мало повлиять на время цикла в приложениях с коротким ходом. Более высокое ускорение может обеспечить большее улучшение времени цикла, чем более высокая максимальная скорость.
10. Полный расчет времени цикла
Время производственного цикла включает в себя больше, чем время перемещения модуля. Полный цикл может включать в себя перемещение отбытия, время обработки, обратное перемещение, стабилизацию позиционирования, фиксацию и задержки контроллера.
Общая формула времени цикла:
Тцикл= Твне+ Тпроцесс+ Твозвращаться+ Турегулирование+ Твспомогательный
Вспомогательное время может включать:
- Зажим и освобождение заготовки
- Захват открывается и закрывается
- Генерация вакуума и подтверждение
- Визуальный осмотр
- Дозирование, сварка или маркировка
- Задержка связи с ПЛК
- Подтверждение датчика
- Позиционирование и установка сервопривода
Пример времени цикла
Используя предыдущее время поездки в одну сторону, равное 1,05 секунды:
- Исходящий ход: 1,05 с.
- Задержка процесса: 0,20 с
- Обратный путь: 1,05 с.
- Задержка в исходном положении: 0,10 с
Полное время цикла составляет:
Тцикл= 1,05 + 0,20 + 1,05 + 0,10 = 2,40 с
Теоретическая производительность составляет:
Циклов в час = 3600 ÷ Tцикл
Циклов в час = 3600 ÷ 2,40 = 1500 циклов/час.
Фактическая производительность должна включать доступность оборудования, поставку материалов, вмешательство оператора, задержки при проверке и другие технологические потери.
11. Влияние размера шкива на скорость модуля.
Приводной шкив большего размера перемещает больший ремень за один оборот, увеличивая линейную скорость при тех же оборотах двигателя. Однако увеличение размера шкива также меняет требования к крутящему моменту и ускорению.
Движущая сила, действующая на шкив, составляет примерно:
F = Т ÷ р
Где:
Ф– тангенциальная движущая сила.Тэто крутящий момент шкива.р- радиус шага шкива.
При том же крутящем моменте двигателя больший радиус шкива создает меньшую линейную движущую силу. Поэтому:
- Шкив большего размера увеличивает линейную скорость.
- Шкив меньшего размера увеличивает доступную линейную силу.
- Для большего шкива может потребоваться двигатель с более высоким крутящим моментом.
- Слишком маленький шкив может сократить срок службы ремня из-за чрезмерного изгиба.
При выборе шкива необходимо учитывать скорость, крутящий момент, ускорение, срок службы ремня, зацепление зубьев и размеры модуля.
12. Влияние коэффициента передачи
Редуктор изменяет как скорость шкива, так и выходной крутящий момент.
Скорость шкива составляет:
нп= пм÷ я
Без учета потерь КПД крутящий момент шкива составляет примерно:
Тп= Тм× я
Учитывая эффективность передачи:
Тп= Тм× я × п
Гдеилиэто эффективность передачи.
Более высокое передаточное число улучшает выходной крутящий момент и возможности ускорения, но снижает максимальную линейную скорость. Более низкое передаточное число увеличивает скорость, но требует, чтобы двигатель напрямую обеспечивал больший крутящий момент.
13. Почему фактическое время цикла может отличаться от расчетного
Теоретические формулы полезны для первоначального определения размеров, но фактическое перемещение может занять больше времени по следующим причинам:
- Настройки рывка S-образной кривой
- Реакция сервоуправления
- Допуск позиционирования и время стабилизации
- Ограничения крутящего момента двигателя
- Вариант полезной нагрузки
- Эластичность ремня
- Направляющее трение и смазка
- Перетаскивание кабеля
- Время сканирования контроллера
- Задержки связи и датчиков
- Механическая вибрация на высокой скорости
Для предварительного проектирования желательно добавить запас времени цикла. Требуемый запас зависит от системы управления, сложности процесса и требований к стабильности приложения.
14. Распространенные ошибки при расчете скорости
Использование шкива по наружному диаметру
Линейную скорость следует рассчитывать, используя диаметр шага шкива или произведение шага ремня и количества зубьев шкива. Использование наружного диаметра приводит к ошибкам в расчетах.
Игнорирование дистанции ускорения
Разделение хода на максимальную скорость предполагает перемещение с постоянной скоростью на протяжении всего хода. Это значительно занижает время перемещения в устройствах с коротким ходом.
Использование скорости двигателя на холостом ходу
Двигатель может не поддерживать максимальные обороты под нагрузкой. Кривую крутящего момента-скорости необходимо проверить в требуемой рабочей точке.
Игнорирование передаточного числа
Редуктор или внешний ременный редуктор изменяют скорость шкива. Передаточное отношение должно быть включено в расчет линейной скорости.
Игнорирование времени возврата и обработки
Время одностороннего движения не равно времени полного производственного цикла. Должны быть включены возвратное движение, время задержки, действие захвата и стабилизация позиционирования.
Предполагая, что более высокая скорость всегда сокращает время цикла
В приложениях с коротким ходом модуль может никогда не достичь запрограммированной максимальной скорости. Увеличение ускорения или сокращение задержки процесса может быть более эффективным.
15. Процедура выбора рекомендуемой скорости.
- Определите ход, полезную нагрузку, ориентацию и необходимое время цикла.
- Рассчитайте линейную скорость, необходимую для процесса.
- Выберите шаг ремня ГРМ и количество зубьев шкива.
- Рассчитайте необходимую скорость шкива и двигателя.
- Проверьте кривую крутящего момента двигателя.
- Рассчитать расстояние ускорения и замедления.
- Определите, является ли профиль движения трапециевидным или треугольным.
- Рассчитайте время в пути в одну сторону и обратно.
- Добавьте время процесса, выдержки, стабилизации и времени контроллера.
- Проверьте нагрузку ремня, направляющую нагрузку, вибрацию и точность позиционирования.
- Примените соответствующий запас инженерной безопасности.
- Подтвердите результат путем фактического тестирования движения.
16. Краткое изложение основных формул.
| Расчет | Формула |
|---|---|
| Скорость шкива | нп= пм÷ я |
| Ход на оборот шкива | Соборот= г × р |
| Линейная скорость | v = z × p × nм÷ (60 × я) |
| Требуемая скорость двигателя | нм= 60 × v × i ÷ (z × p) |
| Время ускорения | та= v ÷ а |
| Расстояние ускорения | ла= v² ÷ (2а) |
| Время замедления | тд= v ÷ d |
| Расстояние замедления | лд= v² ÷ (2d) |
| Пиковая скорость треугольного профиля | впик= √(2 × L × a × d ÷ (a + d)) |
| Производительность | Циклов в час = 3600 ÷ Tцикл |
17. Часто задаваемые вопросы
Как рассчитывается скорость линейного модуля ремня ГРМ?
Умножьте количество зубьев шкива на шаг ремня и скорость вращения шкива, затем разделите на 60. Если используется редуктор, перед расчетом линейной скорости разделите скорость двигателя на передаточное число.
Следует ли использовать наружный диаметр шкива или диаметр шага?
Используйте диаметр шага шкива. Альтернативно, рассчитайте ход ремня за один оборот, умножив количество зубьев шкива на шаг ремня.
Почему модуль не достигает запрограммированной максимальной скорости?
Ход может быть слишком коротким для завершения этапа ускорения, или двигатель может иметь недостаточный крутящий момент на высокой скорости. Настройки ускорения, рывка и нагрузки контроллера также могут ограничивать достижимую скорость.
Как можно сократить время цикла?
Время цикла можно сократить за счет оптимизации ускорения, замедления, хода, задержки процесса, времени стабилизации позиционирования и вспомогательных действий. Увеличение максимальной скорости само по себе не может существенно улучшить движение на коротком ходу.
Всегда ли больший шкив обеспечивает лучшую производительность?
Нет. Шкив большего размера увеличивает линейную скорость, но уменьшает линейную силу, возникающую при том же крутящем моменте двигателя. Это также может увеличить требования к крутящему моменту двигателя и размеры модуля.
Какую маржу следует добавить к рассчитанному времени цикла?
Маржа зависит отконтроллер движения, изменение полезной нагрузки, технологические требования и точность установления. Теоретические расчеты должны быть проверены путем определения размеров сервопривода и реальных машинных испытаний.
Заключение
Скорость линейного модуля ремня ГРМ в основном определяется скоростью двигателя, окружностью шага шкива и передаточным числом. Однако точный расчет времени цикла должен также включать ускорение, замедление, длину хода, профиль движения, обратный путь и время вспомогательного процесса.
При движении с длинным ходом максимальная скорость может иметь большое влияние на время цикла. При движении с коротким ходом ускорение и замедление обычно имеют больший эффект. Окончательный выбор следует проверить путем проверки крутящего момента двигателя, мощности ремня, характеристик направляющих, вибрации, точности позиционирования и реальных условий эксплуатации.
