 हिंदी

समय बेल्टरैखिक मॉड्यूलऔद्योगिक स्वचालन में व्यापक रूप से उपयोग किया जाता है क्योंकि वे उच्च गति, लंबे स्ट्रोक वाली रैखिक गति प्रदान कर सकते हैं। हालाँकि, केवल मॉड्यूल की विज्ञापित अधिकतम गति के आधार पर मोटर या चरखी का चयन करने से अपर्याप्त त्वरण, गलत चक्र-समय अनुमान, अत्यधिक कंपन या मोटर अधिभार हो सकता है।
एक पूरा समयबेल्ट रैखिक मॉड्यूलगति गणना में मोटर गति, चरखी पिच व्यास, चरखी दांतों की गिनती, बेल्ट पिच, ट्रांसमिशन अनुपात, त्वरण, मंदी, यात्रा दूरी और सहायक प्रक्रिया समय पर विचार करना चाहिए। यह मार्गदर्शिका मुख्य सूत्रों की व्याख्या करती है और इंजीनियरिंग चयन के लिए व्यावहारिक गणना उदाहरण प्रदान करती है।
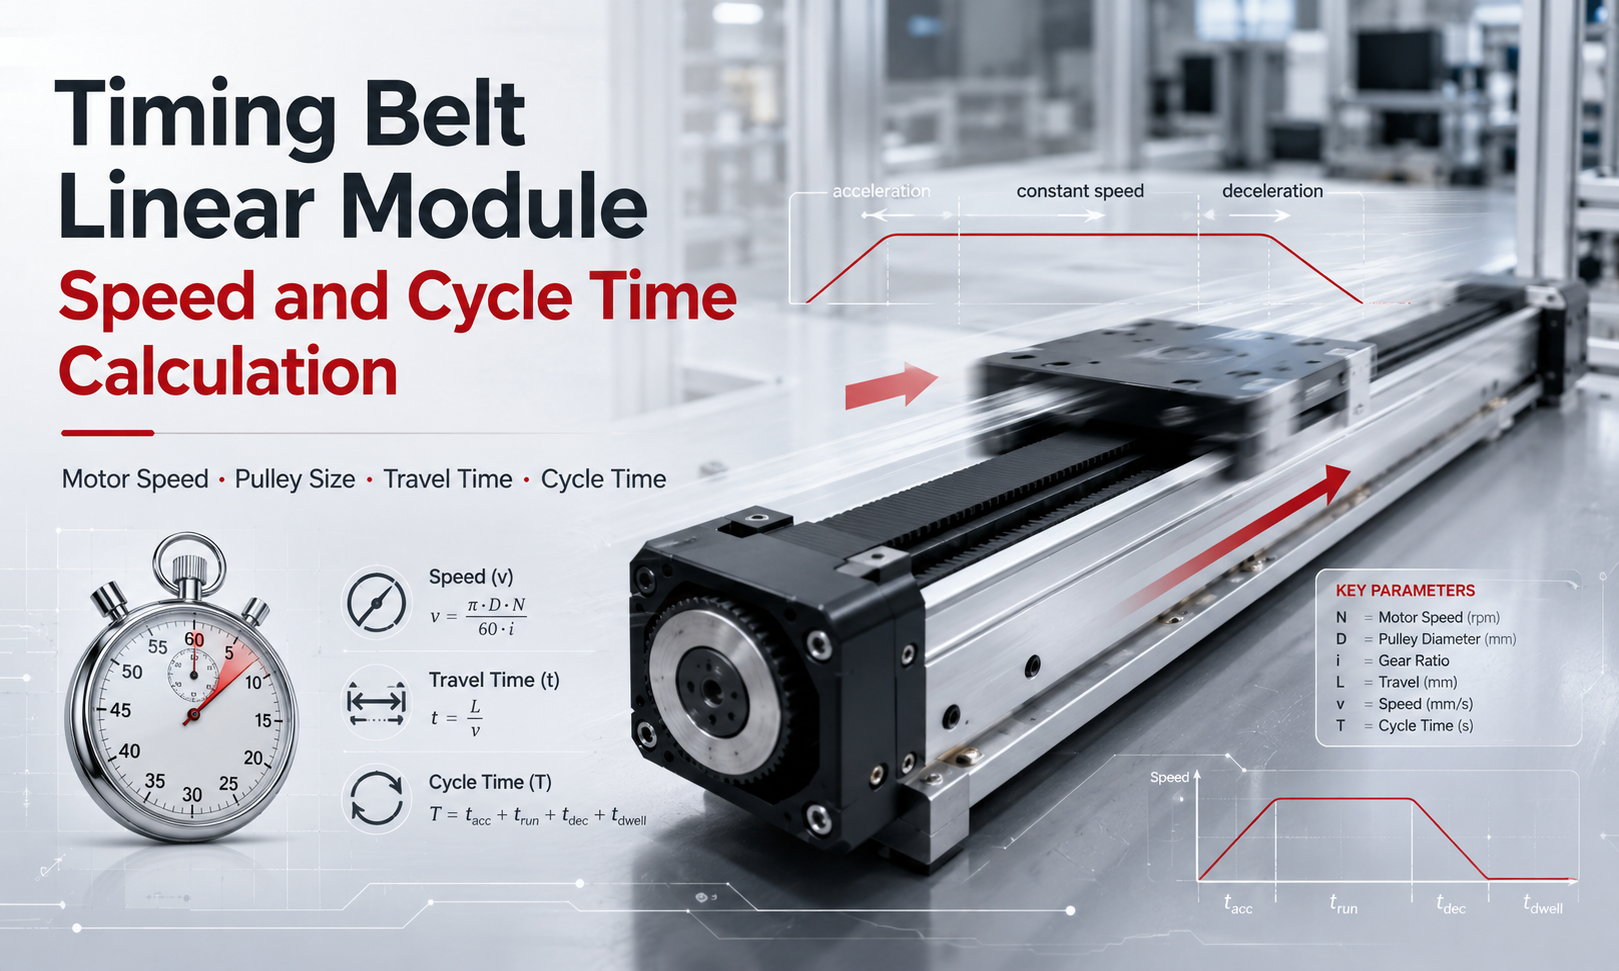
1. गति गणना में प्रयुक्त मुख्य पैरामीटर
रैखिक गति और चक्र समय की गणना करने से पहले, निम्नलिखित मापदंडों को परिभाषित करें:
| प्रतीक | पैरामीटर | विशिष्ट इकाई |
|---|---|---|
| एनएम | मोटर घूर्णी गति | आरपीएम |
| एनपी | ड्राइव चरखी घूर्णी गति | आरपीएम |
| डीपी | चरखी पिच व्यास | मिमी |
| जेड | चरखी दांतों की संख्या | दाँत |
| पी | टाइमिंग बेल्ट पिच | मिमी |
| मैं | ट्रांसमिशन कमी अनुपात | आयामरहित |
| वी | रैखिक यात्रा गति | एमएम/एस या एम/एस |
| ए | त्वरण | एम/एस² |
| डी | मंदी | एम/एस² |
| एल | यात्रा दूरी | मिमी या मी |
| टी | यात्रा या साइकिल का समय | एस |
इस लेख में, ट्रांसमिशन अनुपात को इस प्रकार परिभाषित किया गया है:
i = मोटर क्रांतियाँ ÷ चरखी क्रांतियाँ
उदाहरण के लिए, 2:1 कमी अनुपात का मतलब है कि मोटर दो बार घूमती है जबकि ड्राइव पुली एक बार घूमती हैमैं = 2.
2. मोटर गति और चरखी गति के बीच संबंध
जब मोटर टाइमिंग पुली को सीधे चलाती है, तो पुली की गति मोटर की गति के बराबर होती है:
एनपी= एनएम
जब गियरबॉक्स, बेल्ट रिडक्शन या अन्य ट्रांसमिशन तंत्र स्थापित किया जाता है, तो चरखी की गति होती है:
एनपी= एनएम÷ मैं
कहाँ:
एनएमआरपीएम में मोटर की गति है।एनपीआरपीएम में ड्राइव पुली की गति है।मैंकमी अनुपात है.
एक बड़ा कमी अनुपात रैखिक गति को कम करता है लेकिन ड्राइव चरखी पर उपलब्ध टॉर्क को बढ़ाता है। इसलिए, गति और भार दोनों आवश्यकताओं पर विचार करके ट्रांसमिशन अनुपात का चयन किया जाना चाहिए।
3. चरखी पिच व्यास के आधार पर रैखिक गति
ड्राइव पुली की प्रत्येक क्रांति टाइमिंग बेल्ट को एक पिच परिधि द्वारा स्थानांतरित करती है। सैद्धांतिक रैखिक गति की गणना इस प्रकार की जाती है:
वी = π × डीपी× एनपी ÷ 60
यदि पुली पिच व्यास मिलीमीटर में दर्ज किया गया है, तो परिणाम मिलीमीटर प्रति सेकंड में है:
वी = π × डीपी× एनएम÷ (60 × मैं)
मिलीमीटर प्रति सेकंड को मीटर प्रति सेकंड में बदलने के लिए:
वी (एम/एस) = π × डीपी× एनएम÷ (60 × आई × 1000)
उदाहरण
निम्नलिखित स्थितियाँ मान लें:
- मोटर गति: 3000 आरपीएम
- पुली पिच व्यास: 31.83 मिमी
- प्रत्यक्ष ड्राइव:
मैं = 1
सैद्धांतिक रैखिक गति है:
वी = π × 31.83 × 3000 ÷ 60
v ≈ 5000 mm/s = 5 m/s
यह सैद्धांतिक बेल्ट गति है. पेलोड, गाइड क्षमता, बेल्ट रेटिंग, स्ट्रोक की लंबाई, संरचनात्मक कठोरता और मोटर टॉर्क के कारण स्वीकार्य परिचालन गति कम हो सकती है।
4. बेल्ट पिच और पुली दांत के आधार पर रैखिक गति
व्यावहारिक इंजीनियरिंग गणना में, टाइमिंग बेल्ट पिच और पुली टूथ काउंट का उपयोग करना अक्सर आसान और अधिक सटीक होता है।
प्रति चरखी क्रांति में बेल्ट यात्रा है:
एसफिरना= z × पी
इसलिए, रैखिक गति है:
वी = जेड × पी × एनपी ÷ 60
ट्रांसमिशन अनुपात सहित:
वी = जेड × पी × एनएम÷ (60 × मैं)
कहाँ:
जेडचरखी दांतों की संख्या है.पीमिलीमीटर में टाइमिंग बेल्ट पिच है।एनएमआरपीएम में मोटर की गति है।
उदाहरण
निम्नलिखित का उपयोग करके टाइमिंग बेल्ट मॉड्यूल पर विचार करें:
- 20-टूथ ड्राइव चरखी
- 5 मिमी बेल्ट पिच
- 3000 आरपीएम मोटर गति
- प्रत्यक्ष ड्राइव
प्रति क्रांति बेल्ट यात्रा है:
एसफिरना= 20 × 5 = 100 मिमी/रेव
सैद्धांतिक गति है:
वी = 20 × 5 × 3000 ÷ 60
वी = 5000 मिमी/सेकेंड = 5 मीटर/सेकेंड
यह परिणाम 31.83 मिमी पुली पिच व्यास पर आधारित गणना के बराबर है क्योंकि:
डीपी= z × p ÷ π
हमेशा चरखी के बाहरी व्यास के बजाय चरखी पिच व्यास का उपयोग करें। बाहरी व्यास सीधे प्रति क्रांति प्रभावी बेल्ट यात्रा का प्रतिनिधित्व नहीं करता है।
5. आवश्यक मोटर गति की गणना
जब आवश्यक रैखिक गति ज्ञात हो, तो मोटर गति की गणना रिवर्स में की जा सकती है।
एनएम= 60 × वी × आई ÷ (जेड × पी)
यदि रैखिक गति मीटर प्रति सेकंड में दर्ज की गई है:
एनएम= 60 × v × 1000 × i ÷ (z × p)
उदाहरण
टाइमिंग बेल्ट मॉड्यूल को 2.5 मीटर/सेकेंड पर काम करना चाहिए। इसमें 20-टूथ पुली, 5 मिमी पिच बेल्ट और 2:1 कटौती अनुपात का उपयोग किया जाता है।
एनएम = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
एनएम= 3000 आरपीएम
इसलिए चयनित सर्वो मोटर को आवश्यक टॉर्क प्रदान करते हुए लगभग 3000 आरपीएम बनाए रखने में सक्षम होना चाहिए।
6. सैद्धांतिक अधिकतम गति और वास्तविक परिचालन गति
मोटर आरपीएम और चरखी आकार से गणना की गई गति केवल सैद्धांतिक संचरण गति है। वास्तविक अधिकतम परिचालन गति संपूर्ण गति प्रणाली में निम्नतम सीमा द्वारा निर्धारित की जानी चाहिए:
वीअधिकतम= मिनट(vमोटर, वीबेल्ट, वीमार्गदर्शक, वीसंरचना, वीप्रक्रिया)
मुख्य सीमित कारकों में शामिल हैं:
- अधिकतम निरंतर और चरम मोटर गति
- मोटर टॉर्क उच्च गति पर उपलब्ध है
- टाइमिंग बेल्ट स्वीकार्य गति और दाँत जुड़ाव
- चरखी का व्यास और असर की गति
- रैखिक गाइड गति और स्नेहन स्थिति
- पेलोड द्रव्यमान और स्थापना अभिविन्यास
- मॉड्यूल स्ट्रोक और संरचनात्मक कंपन
- आवश्यक स्थिति सटीकता और निपटान समय
- केबल वाहक और बाहरी घटक गति सीमाएँ
- प्रक्रिया की आवश्यकताएँ जैसे वितरण, निरीक्षण या पिक-एंड-प्लेस स्थिरता
एक मोटर भार उठाए बिना अपनी निर्धारित गति तक पहुंच सकती है, लेकिन यह उस गति पर वास्तविक पेलोड को तेज करने के लिए पर्याप्त टॉर्क प्रदान नहीं कर सकती है। इसलिए गति गणना के साथ-साथ मोटर टॉर्क-स्पीड विशेषताओं की जांच की जानी चाहिए।
7. त्वरण और मंदी का समय
टाइमिंग बेल्ट मॉड्यूल तुरंत अपनी निर्देशित गति तक नहीं पहुंच सकता है। इसके लिए त्वरण चरण और मंदी चरण की आवश्यकता होती है।
शून्य गति से निरंतर त्वरण के लिए:
टीए= वी ÷ ए
त्वरण दूरी है:
एलए= v² ÷ (2ए)
शून्य गति तक निरंतर मंदी के लिए:
टीडी= वी ÷ डी
मंदी की दूरी है:
एलडी= v² ÷ (2डी)
कहाँ:
टीएत्वरण का समय है.टीडीमंदी का समय है.एलएत्वरण दूरी है.एलडीमंदी की दूरी है.
ये सूत्र एक सरलीकृत समलम्बाकार गति प्रोफ़ाइल का वर्णन करते हैं। झटके और कंपन को कम करने के लिए सर्वो सिस्टम अक्सर एस-वक्र त्वरण का उपयोग करते हैं। एस-वक्र प्रोफ़ाइल को आम तौर पर आदर्श स्थिर-त्वरण गणना की तुलना में अधिक समय की आवश्यकता होती है क्योंकि झटका सीमित है।
8. ट्रैपेज़ॉइडल मोशन प्रोफ़ाइल यात्रा समय
एक समलम्बाकार गति प्रोफ़ाइल में तीन चरण होते हैं:
- त्वरण
- निरंतर गति यात्रा
- मंदी
जब यात्रा दूरी संतुष्ट होती है तो मॉड्यूल निर्देशित गति तक पहुंच सकता है:
एल ≥ एलए+ एलडी
स्थिर गति यात्रा दूरी है:
एलसी= एल - एलए- एलडी
स्थिर गति यात्रा का समय है:
टीसी= एलसी÷ वी
कुल सैद्धांतिक यात्रा का समय है:
टीयात्रा= टीए+ टीसी+ टीडी
गणना उदाहरण
मान लें कि टाइमिंग बेल्ट लीनियर मॉड्यूल में निम्नलिखित गति आवश्यकताएँ हैं:
- यात्रा दूरी: 1.2 मीटर
- आदेशित गति: 2 मी/से
- त्वरण: 4 मी/से²
- मंदी: 5 मी/से
त्वरण समय:
टीए= 2 ÷ 4 = 0.5 सेकंड
त्वरण दूरी:
एलए= 2² ÷ (2 × 4) = 0.5 मीटर
मंदी का समय:
टीडी= 2 ÷ 5 = 0.4 सेकंड
मंदी की दूरी:
एलडी= 2² ÷ (2 × 5) = 0.4 मीटर
स्थिर-गति दूरी:
एलसी= 1.2 - 0.5 - 0.4 = 0.3 मीटर
निरंतर-गति समय:
टीसी= 0.3 ÷ 2 = 0.15 सेकंड
कुल सैद्धांतिक यात्रा समय:
टीयात्रा= 0.5 + 0.15 + 0.4 = 1.05 सेकंड
इसलिए मॉड्यूल को पोजिशनिंग सेटलमेंट समय, नियंत्रक विलंब और प्रक्रिया समय को छोड़कर, एक-तरफ़ा आंदोलन को पूरा करने के लिए लगभग 1.05 सेकंड की आवश्यकता होती है।
9. लघु स्ट्रोक के लिए त्रिकोणीय मोशन प्रोफ़ाइल
एक छोटे से स्ट्रोक के लिए, आदेशित अधिकतम गति तक पहुंचने से पहले मॉड्यूल धीमा होना शुरू हो सकता है। इस मामले में, वेग प्रोफ़ाइल समलम्बाकार के बजाय त्रिकोणीय है।
जब आरंभ और समाप्ति गति शून्य होती है, तो प्राप्त करने योग्य चरम गति होती है:
वीचोटी= √(2 × एल × ए × डी ÷ (ए + डी))
यात्रा का समय है:
टीयात्रा= वीचोटी÷ और + वीचोटी÷ डी
गणना की गई चरम गति की तुलना आदेशित गति से की जानी चाहिए:
- अगर
वीचोटी≥ वी, समलम्बाकार प्रोफ़ाइल गणना का उपयोग करें। - अगर
वीचोटी< वी, मॉड्यूल उपलब्ध स्ट्रोक के भीतर कमांड की गई गति तक नहीं पहुंच सकता है।
यही कारण है कि प्रोग्राम की गई अधिकतम गति बढ़ाने से शॉर्ट-स्ट्रोक एप्लिकेशन में चक्र समय पर बहुत कम प्रभाव पड़ सकता है। उच्च त्वरण उच्च अधिकतम गति की तुलना में अधिक चक्र-समय सुधार प्रदान कर सकता है।
10. पूर्ण चक्र समय गणना
उत्पादन चक्र समय में मॉड्यूल यात्रा समय से अधिक शामिल होता है। एक पूर्ण चक्र में आउटबाउंड यात्रा, प्रक्रिया समय, वापसी यात्रा, स्थिति स्थिरीकरण, क्लैंपिंग और नियंत्रक देरी शामिल हो सकती है।
एक सामान्य चक्र-समय सूत्र है:
टीचक्र= टीबाहर+ टीप्रक्रिया+ टीवापस करना+ टीतलछट+ टीसहायक
सहायक समय में शामिल हो सकते हैं:
- वर्कपीस क्लैम्पिंग और रिलीज
- ग्रिपर का खुलना और बंद होना
- वैक्यूम पीढ़ी और पुष्टि
- दृष्टि निरीक्षण
- वितरण, वेल्डिंग या अंकन
- पीएलसी संचार में देरी
- सेंसर पुष्टि
- सर्वो पोजीशनिंग और सेटलमेंट
चक्र-समय उदाहरण
1.05 सेकंड के पिछले एकतरफ़ा यात्रा समय का उपयोग करना:
- आउटबाउंड यात्रा: 1.05 सेकंड
- प्रक्रिया निवास: 0.20 सेकंड
- वापसी यात्रा: 1.05 सेकंड
- गृह-स्थिति निवास: 0.10 सेकंड
पूर्ण चक्र का समय है:
टीचक्र= 1.05 + 0.20 + 1.05 + 0.10 = 2.40 सेकंड
सैद्धांतिक उत्पादन दर है:
चक्र प्रति घंटा = 3600 ÷ टीचक्र
प्रति घंटा साइकिल = 3600 ÷ 2.40 = 1500 साइकिल/घंटा
वास्तविक उत्पादन दर में उपकरण उपलब्धता, सामग्री आपूर्ति, ऑपरेटर हस्तक्षेप, निरीक्षण देरी और अन्य प्रक्रिया हानियां शामिल होनी चाहिए।
11. मॉड्यूल गति पर चरखी के आकार का प्रभाव
एक बड़ी ड्राइव पुली प्रति क्रांति अधिक बेल्ट घुमाती है, जिससे समान मोटर आरपीएम पर रैखिक गति बढ़ जाती है। हालाँकि, चरखी का आकार बढ़ने से टॉर्क और त्वरण आवश्यकताओं में भी बदलाव होता है।
चरखी से उपलब्ध ड्राइव बल लगभग है:
एफ = टी ÷ आर
कहाँ:
एफस्पर्शरेखीय ड्राइव बल है.टीचरखी टोक़ है.आरचरखी पिच त्रिज्या है.
समान मोटर टॉर्क के लिए, एक बड़ा चरखी त्रिज्या कम रैखिक ड्राइव बल उत्पन्न करता है। इसलिए:
- एक बड़ी चरखी रैखिक गति बढ़ाती है।
- एक छोटी चरखी उपलब्ध रैखिक बल को बढ़ाती है।
- एक बड़ी चरखी के लिए उच्च-टोक़ मोटर की आवश्यकता हो सकती है।
- एक चरखी जो बहुत छोटी है, अत्यधिक झुकने के कारण बेल्ट का जीवन कम कर सकती है।
चरखी के चयन में गति, टॉर्क, त्वरण, बेल्ट जीवन, दांतों की व्यस्तता और मॉड्यूल आयामों को संतुलित करना चाहिए।
12. ट्रांसमिशन अनुपात का प्रभाव
एक रेड्यूसर चरखी की गति और आउटपुट टॉर्क दोनों को बदलता है।
चरखी की गति है:
एनपी= एनएम÷ मैं
दक्षता हानियों को नजरअंदाज करते हुए, चरखी टोक़ लगभग है:
टीपी= टीएम× मैं
ट्रांसमिशन दक्षता को ध्यान में रखते हुए:
टीपी= टीएम× मैं × एन
कहाँयाट्रांसमिशन दक्षता है.
उच्च कमी अनुपात आउटपुट टॉर्क और त्वरण क्षमता में सुधार करता है लेकिन अधिकतम रैखिक गति को कम करता है। कम कटौती अनुपात गति बढ़ाता है लेकिन मोटर को सीधे अधिक टॉर्क प्रदान करने की आवश्यकता होती है।
13. वास्तविक चक्र समय गणना से भिन्न क्यों हो सकता है?
प्रारंभिक आकार के लिए सैद्धांतिक सूत्र उपयोगी होते हैं, लेकिन वास्तविक गति में अधिक समय लग सकता है क्योंकि:
- एस-वक्र झटका सेटिंग्स
- सर्वो नियंत्रण प्रतिक्रिया
- स्थिति निर्धारण सहनशीलता और निपटान का समय
- मोटर टॉर्क सीमाएँ
- पेलोड भिन्नता
- बेल्ट की लोच
- घर्षण और स्नेहन का मार्गदर्शन करें
- केबल खींचें
- नियंत्रक स्कैन समय
- संचार और सेंसर में देरी
- उच्च गति पर यांत्रिक कंपन
प्रारंभिक डिज़ाइन के लिए, चक्र-समय मार्जिन जोड़ने की सलाह दी जाती है। आवश्यक मार्जिन नियंत्रण प्रणाली, प्रक्रिया जटिलता और अनुप्रयोग स्थिरता आवश्यकताओं पर निर्भर करता है।
14. सामान्य गति गणना गलतियाँ
बाहरी व्यास वाली चरखी का उपयोग करना
रैखिक गति की गणना पुली पिच व्यास या बेल्ट पिच और पुली टूथ काउंट के उत्पाद का उपयोग करके की जानी चाहिए। बाहरी व्यास का उपयोग करने से गणना संबंधी त्रुटियाँ उत्पन्न होती हैं।
त्वरण दूरी की अनदेखी
स्ट्रोक को अधिकतम गति से विभाजित करने पर पूरे स्ट्रोक में निरंतर गति यात्रा का अनुमान लगाया जाता है। यह शॉर्ट-स्ट्रोक अनुप्रयोगों में यात्रा के समय को काफी कम आंकता है।
मोटर नो-लोड गति का उपयोग करना
लोड के तहत मोटर अपनी अधिकतम आरपीएम बनाए नहीं रख सकती है। आवश्यक परिचालन बिंदु पर टॉर्क-स्पीड वक्र की जाँच की जानी चाहिए।
ट्रांसमिशन अनुपात की अनदेखी
गियरबॉक्स या बाहरी बेल्ट में कमी से चरखी की गति बदल जाती है। कमी अनुपात को रैखिक-गति गणना में शामिल किया जाना चाहिए।
वापसी और प्रक्रिया समय की अनदेखी करना
एक-तरफ़ा गति का समय संपूर्ण उत्पादन चक्र के समय के बराबर नहीं है। वापसी गति, रुकने का समय, ग्रिपर क्रिया और स्थिति स्थिरीकरण को शामिल किया जाना चाहिए।
उच्च गति मानने से चक्र का समय हमेशा कम हो जाता है
शॉर्ट-स्ट्रोक अनुप्रयोगों में, मॉड्यूल कभी भी प्रोग्राम की गई अधिकतम गति तक नहीं पहुंच सकता है। त्वरण बढ़ाना या प्रक्रिया विलंब को कम करना अधिक प्रभावी हो सकता है।
15. अनुशंसित गति चयन प्रक्रिया
- स्ट्रोक, पेलोड, ओरिएंटेशन और आवश्यक चक्र समय को परिभाषित करें।
- प्रक्रिया के लिए आवश्यक रैखिक गति की गणना करें।
- टाइमिंग बेल्ट पिच और पुली टूथ काउंट का चयन करें।
- आवश्यक चरखी और मोटर गति की गणना करें।
- मोटर टॉर्क-स्पीड वक्र की जाँच करें।
- त्वरण और मंदी दूरी की गणना करें।
- निर्धारित करें कि गति प्रोफ़ाइल समलम्बाकार है या त्रिकोणीय।
- एकतरफ़ा और वापसी यात्रा के समय की गणना करें।
- प्रक्रिया, निवास, निपटान और नियंत्रक समय जोड़ें।
- बेल्ट लोड, गाइड लोड, कंपन और स्थिति सटीकता सत्यापित करें।
- उपयुक्त इंजीनियरिंग सुरक्षा मार्जिन लागू करें।
- वास्तविक गति परीक्षण के माध्यम से परिणाम की पुष्टि करें।
16. मुख्य सूत्रों का सारांश
| गणना | FORMULA |
|---|---|
| चरखी की गति | एनपी= एनएम÷ मैं |
| प्रति चरखी क्रांति यात्रा करें | एसफिरना= z × पी |
| रेखीय गति | वी = जेड × पी × एनएम÷ (60 × मैं) |
| आवश्यक मोटर गति | एनएम= 60 × वी × आई ÷ (जेड × पी) |
| त्वरण का समय | टीए= वी ÷ ए |
| त्वरण दूरी | एलए= v² ÷ (2ए) |
| मंदी का समय | टीडी= वी ÷ डी |
| मंदी की दूरी | एलडी= v² ÷ (2डी) |
| त्रिकोणीय प्रोफ़ाइल चरम गति | वीचोटी= √(2 × एल × ए × डी ÷ (ए + डी)) |
| उत्पादन दर | चक्र प्रति घंटा = 3600 ÷ टीचक्र |
17. अक्सर पूछे जाने वाले प्रश्न
टाइमिंग बेल्ट रैखिक मॉड्यूल गति की गणना कैसे की जाती है?
बेल्ट पिच और पुली घूर्णी गति से चरखी दांत की गिनती को गुणा करें, फिर 60 से विभाजित करें। यदि रेड्यूसर का उपयोग किया जाता है, तो रैखिक गति की गणना करने से पहले मोटर गति को ट्रांसमिशन अनुपात से विभाजित करें।
क्या पुली का बाहरी व्यास या पिच व्यास का उपयोग किया जाना चाहिए?
चरखी पिच व्यास का प्रयोग करें. वैकल्पिक रूप से, बेल्ट पिच द्वारा गुणा किए गए पुली टूथ काउंट का उपयोग करके प्रति क्रांति बेल्ट यात्रा की गणना करें।
मॉड्यूल प्रोग्राम की गई अधिकतम गति तक क्यों नहीं पहुँच पाता?
त्वरण चरण को पूरा करने के लिए स्ट्रोक बहुत छोटा हो सकता है, या उच्च गति पर मोटर में अपर्याप्त टॉर्क हो सकता है। नियंत्रक त्वरण, झटका और लोड सेटिंग्स भी प्राप्त गति को सीमित कर सकती हैं।
चक्र का समय कैसे कम किया जा सकता है?
त्वरण, मंदी, स्ट्रोक, प्रक्रिया वास, स्थिति निर्धारण समय और सहायक क्रियाओं को अनुकूलित करके चक्र समय को कम किया जा सकता है। अकेले अधिकतम गति बढ़ाने से शॉर्ट-स्ट्रोक गति में उल्लेखनीय सुधार नहीं हो सकता है।
क्या बड़ी चरखी हमेशा बेहतर प्रदर्शन प्रदान करती है?
नहीं, एक बड़ी चरखी रैखिक गति को बढ़ाती है लेकिन उसी मोटर टॉर्क से उपलब्ध रैखिक बल को कम कर देती है। यह मोटर टॉर्क आवश्यकताओं और मॉड्यूल आयामों को भी बढ़ा सकता है।
परिकलित चक्र समय में कितना मार्जिन जोड़ा जाना चाहिए?
मार्जिन निर्भर करता हैगति नियंत्रक, पेलोड भिन्नता, प्रक्रिया आवश्यकताएं और निपटान सटीकता। सैद्धांतिक गणनाओं को सर्वो साइज़िंग और वास्तविक मशीन परीक्षण के माध्यम से सत्यापित किया जाना चाहिए।
निष्कर्ष
टाइमिंग बेल्ट रैखिक मॉड्यूल गति मुख्य रूप से मोटर गति, चरखी पिच परिधि और ट्रांसमिशन अनुपात द्वारा निर्धारित की जाती है। हालाँकि, सटीक चक्र-समय गणना में त्वरण, मंदी, स्ट्रोक की लंबाई, गति प्रोफ़ाइल, वापसी यात्रा और सहायक प्रक्रिया समय भी शामिल होना चाहिए।
लंबी-स्ट्रोक गति के लिए, अधिकतम गति चक्र समय पर बड़ा प्रभाव डाल सकती है। शॉर्ट-स्ट्रोक गति के लिए, त्वरण और मंदी का आमतौर पर अधिक प्रभाव होता है। अंतिम चयन को मोटर टॉर्क, बेल्ट क्षमता, गाइड प्रदर्शन, कंपन, स्थिति सटीकता और वास्तविक परिचालन स्थितियों की जांच करके सत्यापित किया जाना चाहिए।
