 español

Correa de distribuciónmódulos linealesSe utilizan ampliamente en la automatización industrial porque pueden proporcionar un movimiento lineal de carrera larga y alta velocidad. Sin embargo, seleccionar un motor o polea basándose únicamente en la velocidad máxima anunciada del módulo puede provocar una aceleración insuficiente, estimaciones inexactas del tiempo de ciclo, vibración excesiva o sobrecarga del motor.
Un cálculo completo de la velocidad del módulo lineal de la correa de distribución debe considerar la velocidad del motor, el diámetro del paso de la polea, el número de dientes de la polea, el paso de la correa, la relación de transmisión, la aceleración, la desaceleración, la distancia de recorrido y el tiempo del proceso auxiliar. Esta guía explica las fórmulas principales y proporciona ejemplos de cálculo prácticos para la selección de ingeniería.
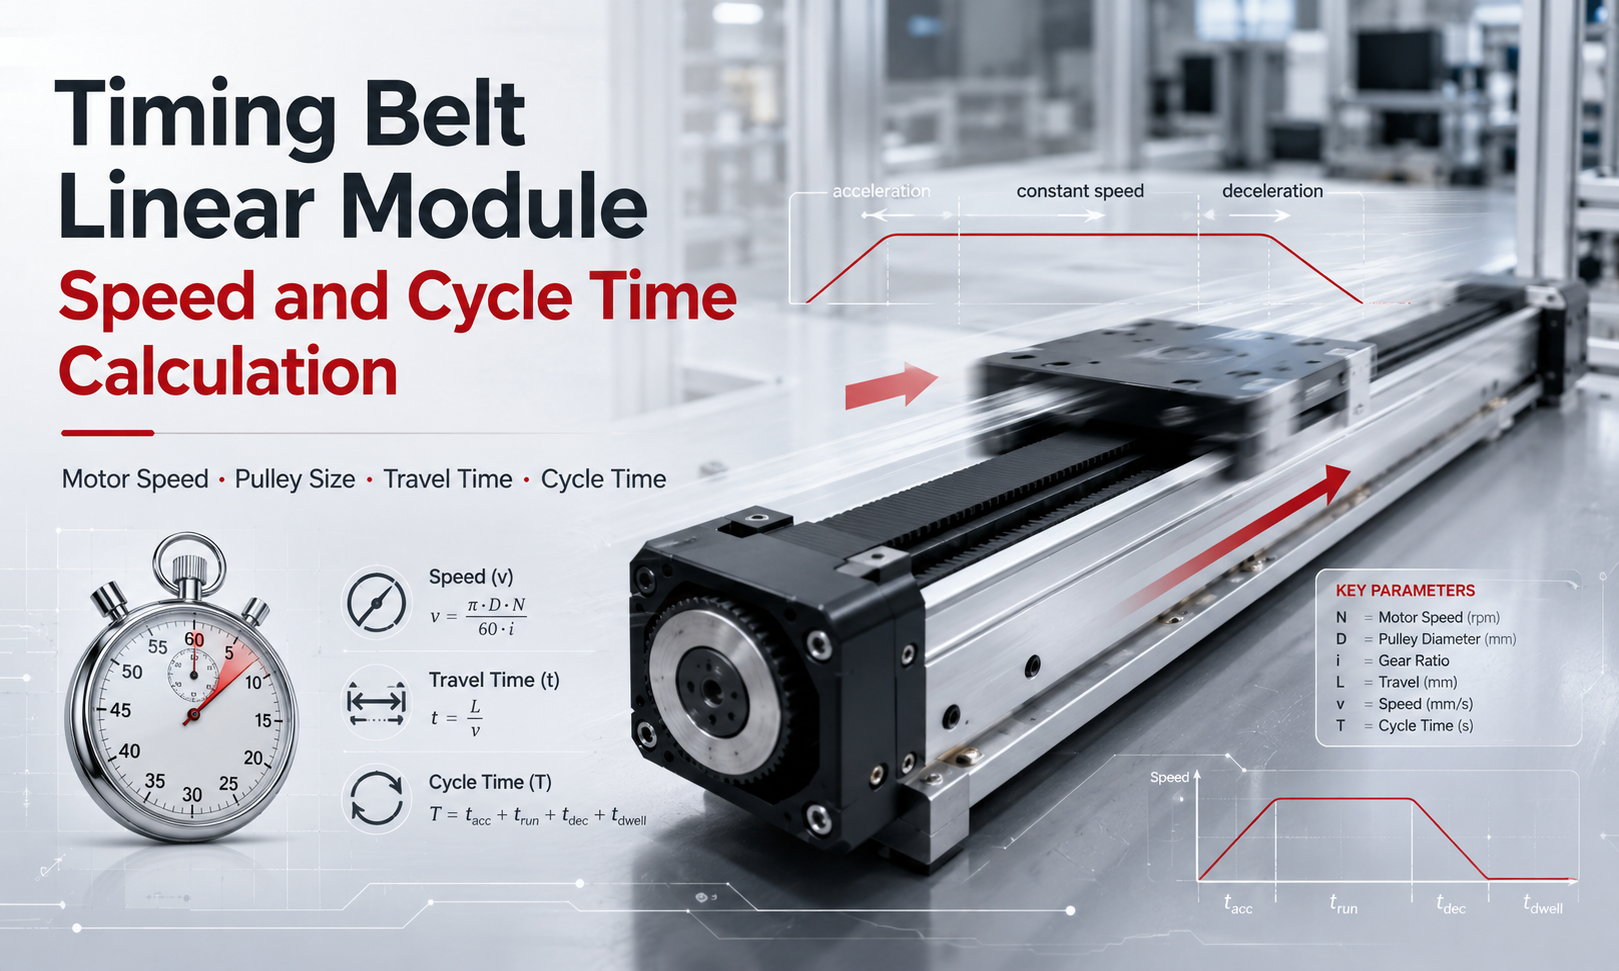
1. Parámetros clave utilizados en los cálculos de velocidad
Antes de calcular la velocidad lineal y el tiempo del ciclo, defina los siguientes parámetros:
| Símbolo | Parámetro | Unidad típica |
|---|---|---|
| nortemetro | Velocidad de rotación del motor | rpm |
| nortepag | Velocidad de rotación de la polea motriz | rpm |
| Dpag | Diámetro de paso de polea | milímetros |
| z | Número de dientes de polea | dientes |
| pag | Paso de la correa de distribución | milímetros |
| i | Relación de reducción de transmisión | sin dimensiones |
| v | Velocidad de desplazamiento lineal | mm/s o m/s |
| a | Aceleración | m/s² |
| d | Desaceleración | m/s² |
| l | Distancia de viaje | mm o m |
| t | Tiempo de viaje o ciclo | s |
En este artículo, la relación de transmisión se define como:
i = revoluciones del motor ÷ revoluciones de la polea
Por ejemplo, una relación de reducción de 2:1 significa que el motor gira dos veces mientras que la polea motriz gira una vez, por lo queyo = 2.
2. Relación entre la velocidad del motor y la velocidad de la polea
Cuando el motor acciona la polea de distribución directamente, la velocidad de la polea es igual a la velocidad del motor:
nortepag= nortemetro
Cuando se instala una caja de cambios, reducción de correa u otro mecanismo de transmisión, la velocidad de la polea es:
nortepag= nortemetro÷ yo
Dónde:
nortemetroes la velocidad del motor en rpm.nortepages la velocidad de la polea motriz en rpm.ies la relación de reducción.
Una relación de reducción mayor reduce la velocidad lineal pero aumenta el par disponible en la polea motriz. Por lo tanto, la relación de transmisión debe seleccionarse considerando tanto los requisitos de velocidad como de carga.
3. Velocidad lineal basada en el diámetro de paso de la polea
Cada revolución de la polea motriz mueve la correa de distribución un paso de circunferencia. La velocidad lineal teórica se calcula como:
v = π×Dpag× nortepag ÷ 60
Si el diámetro del paso de la polea se ingresa en milímetros, el resultado es en milímetros por segundo:
v = π×Dpag× nortemetro÷ (60 × yo)
Para convertir milímetros por segundo a metros por segundo:
v (m/s) = π × Dpag× nortemetro÷ (60 × yo × 1000)
Ejemplo
Suponga las siguientes condiciones:
- Velocidad del motor: 3000 rpm
- Diámetro del paso de la polea: 31,83 mm
- Accionamiento directo:
yo = 1
La velocidad lineal teórica es:
v = π × 31,83 × 3000 ÷ 60
v ≈ 5000 mm/s = 5 m/s
Esta es la velocidad teórica de la correa. La velocidad de operación permitida puede ser menor debido a la carga útil, la capacidad de la guía, la clasificación de la correa, la longitud de la carrera, la rigidez estructural y el torque del motor.
4. Velocidad lineal basada en el paso de la correa y los dientes de la polea
En los cálculos prácticos de ingeniería, suele ser más fácil y preciso utilizar el paso de la correa de distribución y el número de dientes de la polea.
El recorrido de la correa por revolución de la polea es:
SRdo= z×p
Por tanto, la velocidad lineal es:
v = z × p × npag ÷ 60
Incluyendo la relación de transmisión:
v = z × p × nmetro÷ (60 × yo)
Dónde:
zes el número de dientes de la polea.pages el paso de la correa de distribución en milímetros.nortemetroes la velocidad del motor en rpm.
Ejemplo
Considere unmódulo de correa de distribuciónusando:
- polea motriz de 20 dientes
- Paso de correa de 5 mm
- Velocidad del motor de 3000 rpm.
- accionamiento directo
El recorrido de la correa por revolución es:
SRdo= 20 × 5 = 100 mm/revolución
La velocidad teórica es:
v = 20 × 5 × 3000 ÷ 60
v = 5000 mm/s = 5 m/s
Este resultado es equivalente al cálculo basado en un diámetro de paso de polea de 31,83 mm porque:
Dpag= z × p ÷ π
Utilice siempre el diámetro de paso de la polea en lugar del diámetro exterior de la polea. El diámetro exterior no representa directamente el recorrido efectivo de la correa por revolución.
5. Calcular la velocidad requerida del motor
Cuando se conoce la velocidad lineal requerida, la velocidad del motor se puede calcular a la inversa.
nortemetro= 60 × v × i ÷ (z × p)
Si la velocidad lineal se ingresa en metros por segundo:
nortemetro= 60 × v × 1000 × i ÷ (z × p)
Ejemplo
Un módulo de correa de distribución debe funcionar a 2,5 m/s. Utiliza una polea de 20 dientes, una correa de paso de 5 mm y una relación de reducción de 2:1.
nortemetro = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
nortemetro= 3000 rpm
Por lo tanto, el servomotor seleccionado debe ser capaz de mantener aproximadamente 3000 rpm mientras entrega el par requerido.
6. Velocidad máxima teórica y velocidad de funcionamiento real
La velocidad calculada a partir de las rpm del motor y el tamaño de la polea es solo la velocidad de transmisión teórica. La velocidad máxima de funcionamiento real debe estar determinada por el límite más bajo de todo el sistema de movimiento:
vmáximo= mín(vmotor, vcinturón, vguía, vestructura, vproceso)
Los principales factores limitantes incluyen:
- Velocidad máxima continua y máxima del motor
- Par del motor disponible a alta velocidad
- Velocidad permitida de la correa de distribución y engrane de los dientes.
- Diámetro de la polea y velocidad del rodamiento.
- Velocidad de la guía lineal y condición de lubricación.
- Masa de carga útil y orientación de instalación.
- Carrera del módulo y vibración estructural.
- Precisión de posicionamiento requerida y tiempo de estabilización
- Límites de velocidad del transportador de cables y de los componentes externos
- Requisitos de proceso como dispensación, inspección o estabilidad de recogida y colocación.
Un motor puede alcanzar su velocidad nominal sin llevar carga, pero es posible que no proporcione suficiente par para acelerar la carga útil real a esa velocidad. Por lo tanto, las características par-velocidad del motor deben comprobarse junto con el cálculo de la velocidad.
7. Tiempo de aceleración y desaceleración
Un módulo de correa de distribución no puede alcanzar instantáneamente la velocidad ordenada. Requiere una etapa de aceleración y una etapa de desaceleración.
Para aceleración constante desde velocidad cero:
ta= v ÷ a
La distancia de aceleración es:
la= v² ÷ (2a)
Para una desaceleración constante hasta velocidad cero:
td= v ÷ d
La distancia de desaceleración es:
ld= v² ÷ (2d)
Dónde:
taes el tiempo de aceleración.tdes el tiempo de desaceleración.laes la distancia de aceleración.ldes la distancia de desaceleración.
Estas fórmulas describen un perfil de movimiento trapezoidal simplificado. Los sistemas servo utilizan con frecuencia aceleración en curva S para reducir los golpes y las vibraciones. Un perfil de curva en S normalmente requiere más tiempo que el cálculo ideal de aceleración constante porque la sacudida es limitada.
8. Tiempo de viaje del perfil de movimiento trapezoidal
Un perfil de movimiento trapezoidal contiene tres etapas:
- Aceleración
- Viaje a velocidad constante
- Desaceleración
El módulo puede alcanzar la velocidad ordenada cuando la distancia recorrida satisface:
L ≥ La+ld
La distancia recorrida a velocidad constante es:
ldo= L-La-ld
El tiempo de viaje a velocidad constante es:
tdo=Ldo÷v
El tiempo total teórico de viaje es:
tviajar=ta+tdo+td
Ejemplo de cálculo
Suponga que un módulo lineal de correa de distribución tiene los siguientes requisitos de movimiento:
- Distancia de recorrido: 1,2 m
- Velocidad comandada: 2 m/s
- Aceleración: 4 m/s²
- Desaceleración: 5 m/s²
Tiempo de aceleración:
ta= 2 ÷ 4 = 0,5 s
Distancia de aceleración:
la= 2² ÷ (2 × 4) = 0,5 m
Tiempo de desaceleración:
td= 2 ÷ 5 = 0,4 s
Distancia de desaceleración:
ld= 2² ÷ (2 × 5) = 0,4 m
Distancia de velocidad constante:
ldo= 1,2 - 0,5 - 0,4 = 0,3m
Tiempo de velocidad constante:
tdo= 0,3 ÷ 2 = 0,15 s
Tiempo total teórico de viaje:
tviajar= 0,5 + 0,15 + 0,4 = 1,05 s
Por lo tanto, el módulo requiere aproximadamente 1,05 segundos para completar el movimiento unidireccional, excluyendo el tiempo de establecimiento de posicionamiento, el retraso del controlador y el tiempo de proceso.
9. Perfil de movimiento triangular para trazos cortos
Para una carrera corta, el módulo puede comenzar a desacelerar antes de alcanzar la velocidad máxima ordenada. En este caso, el perfil de velocidad es triangular en lugar de trapezoidal.
Cuando las velocidades inicial y final son cero, la velocidad máxima alcanzable es:
vcima= √(2 × L × a × d ÷ (a + d))
El tiempo de viaje es:
tviajar=vcima÷ y +vcima÷ re
La velocidad máxima calculada debe compararse con la velocidad ordenada:
- Si
vcima≥v, utilice el cálculo del perfil trapezoidal. - Si
vcima
Esta es la razón por la que aumentar la velocidad máxima programada puede tener poco efecto en el tiempo del ciclo en una aplicación de carrera corta. Una mayor aceleración puede proporcionar una mayor mejora en el tiempo de ciclo que una mayor velocidad máxima.
10. Cálculo del tiempo de ciclo completo
El tiempo del ciclo de producción incluye más que el tiempo de viaje del módulo. Un ciclo completo puede incluir recorrido de ida, tiempo de proceso, recorrido de regreso, estabilización de posicionamiento, sujeción y retrasos del controlador.
Una fórmula general de tiempo de ciclo es:
tciclo=Tafuera+Tproceso+Tdevolver+Tasentamiento+Tauxiliar
El tiempo auxiliar puede incluir:
- Sujeción y liberación de piezas de trabajo
- Apertura y cierre de pinzas
- Generación y confirmación de vacío.
- Inspección visual
- Dispensación, soldadura o marcado.
- Retardo de comunicación PLC
- Confirmación del sensor
- Posicionamiento y asentamiento de servos.
Ejemplo de tiempo de ciclo
Utilizando el tiempo de viaje de ida anterior de 1,05 segundos:
- Viaje de ida: 1,05 s
- Permanencia del proceso: 0,20 s
- Recorrido de regreso: 1,05 s
- Permanencia en posición inicial: 0,10 s
El tiempo del ciclo completo es:
tciclo= 1,05 + 0,20 + 1,05 + 0,10 = 2,40 s
La tasa de producción teórica es:
Ciclos por hora = 3600 ÷ Tciclo
Ciclos por hora = 3600 ÷ 2,40 = 1500 ciclos/hora
La tasa de producción real debe incluir la disponibilidad de equipos, el suministro de materiales, la intervención del operador, los retrasos en las inspecciones y otras pérdidas del proceso.
11. Efecto del tamaño de la polea sobre la velocidad del módulo
Una polea motriz más grande mueve más correa por revolución, aumentando la velocidad lineal a las mismas rpm del motor. Sin embargo, el aumento del tamaño de la polea también cambia los requisitos de torsión y aceleración.
La fuerza motriz disponible desde la polea es aproximadamente:
F = T ÷ r
Dónde:
Fes la fuerza impulsora tangencial.tes el par de la polea.res el radio de paso de la polea.
Para el mismo par motor, un radio de polea mayor produce menos fuerza motriz lineal. Por lo tanto:
- Una polea más grande aumenta la velocidad lineal.
- Una polea más pequeña aumenta la fuerza lineal disponible.
- Una polea más grande puede requerir un motor de mayor torque.
- Una polea demasiado pequeña puede reducir la vida útil de la correa debido a una flexión excesiva.
La selección de la polea debe equilibrar la velocidad, el par, la aceleración, la vida útil de la correa, el enganche de los dientes y las dimensiones del módulo.
12. Efecto de la relación de transmisión
Un reductor cambia tanto la velocidad de la polea como el par de salida.
La velocidad de la polea es:
nortepag= nortemetro÷ yo
Ignorando las pérdidas de eficiencia, el par de la polea es aproximadamente:
tpag=Tmetro× yo
Considerando la eficiencia de la transmisión:
tpag=Tmetro× yo × n
Dóndeoes la eficiencia de transmisión.
Una relación de reducción más alta mejora el par de salida y la capacidad de aceleración, pero reduce la velocidad lineal máxima. Una relación de reducción más baja aumenta la velocidad pero requiere que el motor proporcione más torque directamente.
13. Por qué el tiempo de ciclo real puede diferir del cálculo
Las fórmulas teóricas son útiles para el dimensionamiento inicial, pero el movimiento real puede tardar más debido a:
- Configuración de sacudidas de curva S
- Respuesta del servocontrol
- Tolerancia de posicionamiento y tiempo de asentamiento.
- Limitaciones del par del motor
- Variación de carga útil
- Elasticidad del cinturón
- Guía de fricción y lubricación.
- Arrastre de cables
- Tiempo de escaneo del controlador
- Retrasos en la comunicación y en los sensores
- Vibración mecánica a alta velocidad.
Para el diseño preliminar, es aconsejable agregar un margen de tiempo de ciclo. El margen requerido depende del sistema de control, la complejidad del proceso y los requisitos de estabilidad de la aplicación.
14. Errores comunes en el cálculo de la velocidad
Usando el diámetro exterior de la polea
La velocidad lineal debe calcularse utilizando el diámetro de paso de la polea o el producto del paso de la correa y el número de dientes de la polea. El uso del diámetro exterior introduce errores de cálculo.
Ignorando la distancia de aceleración
Dividir la carrera por la velocidad máxima supone un desplazamiento a velocidad constante durante toda la carrera. Esto subestima significativamente el tiempo de viaje en aplicaciones de carrera corta.
Uso de la velocidad sin carga del motor
Es posible que el motor no mantenga sus rpm máximas bajo carga. La curva par-velocidad debe comprobarse en el punto de funcionamiento requerido.
Ignorando la relación de transmisión
Una caja de cambios o una reducción de correa externa cambia la velocidad de la polea. La relación de reducción debe incluirse en el cálculo de la velocidad lineal.
Ignorar el tiempo de devolución y proceso
El tiempo de movimiento unidireccional no es igual al tiempo del ciclo de producción completo. Se deben incluir el movimiento de retorno, el tiempo de permanencia, la acción de la pinza y la estabilización del posicionamiento.
Asumir una velocidad más alta siempre reduce el tiempo del ciclo
En aplicaciones de carrera corta, es posible que el módulo nunca alcance la velocidad máxima programada. Aumentar la aceleración o reducir el retraso del proceso puede ser más eficaz.
15. Procedimiento de selección de velocidad recomendada
- Defina la carrera, la carga útil, la orientación y el tiempo de ciclo requerido.
- Calcule la velocidad lineal requerida por el proceso.
- Seleccione el paso de la correa de distribución y el número de dientes de la polea.
- Calcule la velocidad requerida de la polea y del motor.
- Verifique la curva par-velocidad del motor.
- Calcular distancias de aceleración y desaceleración.
- Determine si el perfil de movimiento es trapezoidal o triangular.
- Calcular el tiempo de viaje de ida y vuelta.
- Agregue tiempo de proceso, permanencia, asentamiento y control.
- Verifique la carga de la correa, la carga de la guía, la vibración y la precisión de posicionamiento.
- Aplicar un margen de seguridad de ingeniería adecuado.
- Confirme el resultado mediante pruebas de movimiento reales.
16. Resumen de fórmulas principales
| Cálculo | Fórmula |
|---|---|
| Velocidad de la polea | nortepag= nortemetro÷ yo |
| Recorrido por revolución de polea | SRdo= z×p |
| velocidad lineal | v = z × p × nmetro÷ (60 × yo) |
| Velocidad requerida del motor | nortemetro= 60 × v × i ÷ (z × p) |
| tiempo de aceleración | ta= v ÷ a |
| Distancia de aceleración | la= v² ÷ (2a) |
| tiempo de desaceleración | td= v ÷ d |
| Distancia de desaceleración | ld= v² ÷ (2d) |
| Velocidad máxima del perfil triangular | vcima= √(2 × L × a × d ÷ (a + d)) |
| Tasa de producción | Ciclos por hora = 3600 ÷ Tciclo |
17. Preguntas frecuentes
¿Cómo se calcula la velocidad del módulo lineal de la correa de distribución?
Multiplique el número de dientes de la polea por el paso de la correa y la velocidad de rotación de la polea, luego divida por 60. Si se usa un reductor, divida la velocidad del motor por la relación de transmisión antes de calcular la velocidad lineal.
¿Se debe utilizar el diámetro exterior de la polea o el diámetro de paso?
Utilice el diámetro de paso de la polea. Alternativamente, calcule el recorrido de la correa por revolución usando el número de dientes de la polea multiplicado por el paso de la correa.
¿Por qué el módulo no alcanza la velocidad máxima programada?
La carrera puede ser demasiado corta para completar la etapa de aceleración o el motor puede tener un par insuficiente a alta velocidad. Los ajustes de aceleración, sacudidas y carga del controlador también pueden limitar la velocidad alcanzable.
¿Cómo se puede reducir el tiempo del ciclo?
El tiempo del ciclo se puede reducir optimizando la aceleración, desaceleración, carrera, permanencia del proceso, tiempo de asentamiento del posicionamiento y acciones auxiliares. Es posible que el aumento de la velocidad máxima por sí solo no mejore significativamente el movimiento de carrera corta.
¿Una polea más grande siempre proporciona un mejor rendimiento?
No. Una polea más grande aumenta la velocidad lineal pero reduce la fuerza lineal disponible con el mismo par motor. También puede aumentar los requisitos de par del motor y las dimensiones del módulo.
¿Cuánto margen se debe agregar al tiempo del ciclo calculado?
El margen depende de lacontrolador de movimiento, variación de la carga útil, requisitos del proceso y precisión de asentamiento. Los cálculos teóricos deben verificarse mediante el dimensionamiento del servo y pruebas reales de la máquina.
Conclusión
La velocidad del módulo lineal de la correa de distribución está determinada principalmente por la velocidad del motor, la circunferencia del paso de la polea y la relación de transmisión. Sin embargo, un cálculo preciso del tiempo de ciclo también debe incluir aceleración, desaceleración, longitud de carrera, perfil de movimiento, recorrido de retorno y tiempo de proceso auxiliar.
Para movimientos de carrera larga, la velocidad máxima puede tener una influencia importante en el tiempo del ciclo. Para movimientos de carrera corta, la aceleración y desaceleración suelen tener un efecto mayor. La selección final debe verificarse comprobando el par del motor, la capacidad de la correa, el rendimiento de la guía, la vibración, la precisión del posicionamiento y las condiciones operativas reales.
