 हिंदी

रैखिक मॉड्यूल गति गणनायह केवल यात्रा की दूरी को गति के समय से विभाजित करने का मामला नहीं है, और प्राप्त करने योग्य गति को केवल मोटर की रेटेड गति से निर्धारित नहीं किया जा सकता है। एक पूर्ण गणना में स्ट्रोक, लक्ष्य चक्र समय, त्वरण, मंदी, गति प्रोफ़ाइल, ट्रांसमिशन प्रकार, चलती द्रव्यमान, मोटर गति और इकट्ठे अक्ष की यांत्रिक सीमाओं पर विचार करना चाहिए।
ए की वास्तविक यात्रा गतिरैखिक मॉड्यूलड्राइव तंत्र, मोटर और नियंत्रण प्रणाली द्वारा एक साथ निर्धारित किया जाता है। मोटर घूर्णी गति और टॉर्क की आपूर्ति करती है, जबकि बॉल स्क्रू, टाइमिंग बेल्ट, रैक और पिनियन या रैखिक मोटर रैखिक गति उत्पन्न करती है। गाइड प्रणाली भार वहन करती है और गति सटीकता बनाए रखती है, और नियंत्रक त्वरण, निरंतर गति यात्रा, मंदी और अंतिम स्थिति का प्रबंधन करता है।
यह मार्गदर्शिका बताती है कि सैद्धांतिक रैखिक गति, त्वरण दूरी, मंदी दूरी, यात्रा समय और आवश्यक मोटर गति की गणना कैसे करें। इसमें त्रिकोणीय, समलम्बाकार और एस-वक्र गति प्रोफाइल के साथ-साथ विभिन्न रैखिक मॉड्यूल ड्राइव सिस्टम से जुड़ी अधिकतम गति सीमाएं भी शामिल हैं।
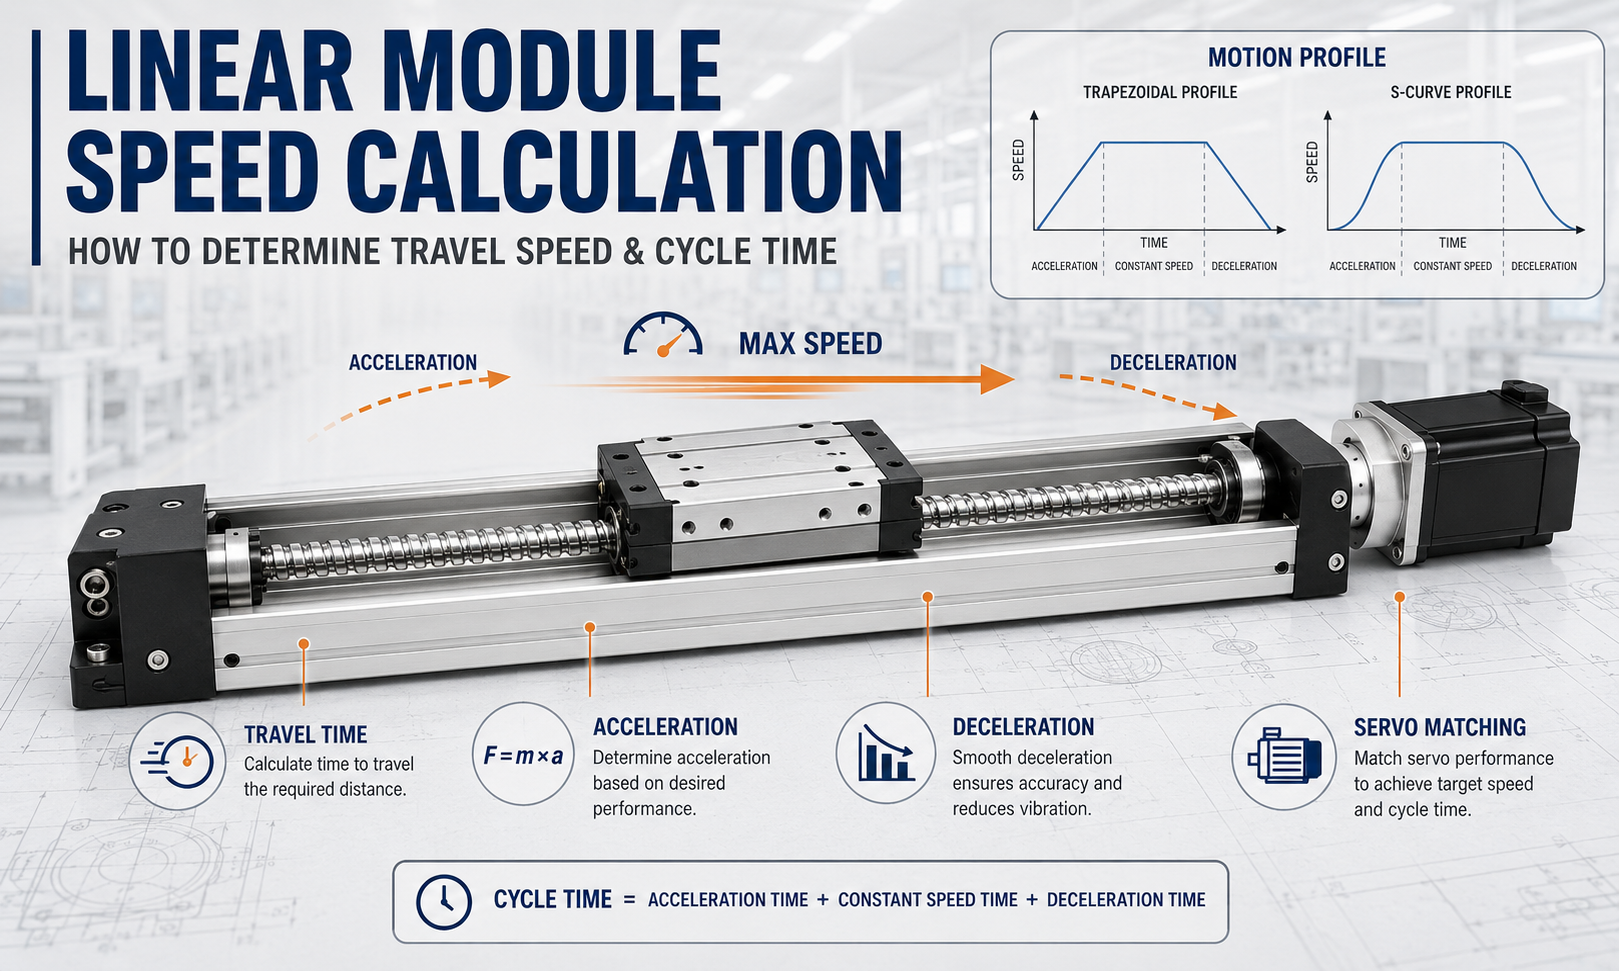
एक रेखीय मॉड्यूल गति गणना को क्या निर्धारित करना चाहिए?
एक पूर्ण गति गणना को अधिकतम गति मान उत्पन्न करने से अधिक कुछ करना चाहिए। इसे यह निर्धारित करना होगा कि क्या अक्ष उपलब्ध स्ट्रोक और आवश्यक चक्र समय के भीतर तेजी ला सकता है, यात्रा कर सकता है, धीमा कर सकता है और स्थिर हो सकता है।
गणना को निम्नलिखित प्रश्नों का उत्तर देना चाहिए:
- निर्दिष्ट स्ट्रोक और यात्रा समय के लिए किस औसत गति और चरम गति की आवश्यकता है?
- क्या धुरी के लिए त्वरण और मंदी को पूरा करने के लिए पर्याप्त दूरी है?
- क्या गति त्रिकोणीय या समलम्बाकार वेग प्रोफ़ाइल का उपयोग करेगी?
- बॉल स्क्रू, पुली, पिनियन या मोटर से किस घूर्णी गति की आवश्यकता होती है?
- क्या मोटर आवश्यक घूर्णी गति पर पर्याप्त टॉर्क प्रदान कर सकती है?
- क्या बॉल स्क्रू क्रिटिकल स्पीड, बेल्ट लीनियर-स्पीड लिमिट और गियर मेशिंग स्पीड स्वीकार्य हैं?
- एस-वक्र प्रोफ़ाइल कितना अतिरिक्त समय जोड़ेगी?
- क्या त्वरण, मंदी, निपटान, प्रक्रिया और प्रतीक्षा समय सभी को मशीन चक्र में शामिल किया गया है?
गणना पथ:स्ट्रोक, लक्ष्य समय और गति प्रोफ़ाइल को परिभाषित करें; त्वरण दूरी, मंदी दूरी और चरम गति की गणना करें; रैखिक गति को ट्रांसमिशन और मोटर गति में परिवर्तित करें; और अंत में मोटर, ड्राइव मैकेनिज्म, गाइड सिस्टम और नियंत्रक सीमाओं को सत्यापित करें।
गणना इनपुट को परिभाषित करें
गणना शुरू करने से पहले, अक्ष की वास्तविक परिचालन स्थितियों को परिभाषित करें। यात्रा दूरी और लक्ष्य गति के अलावा, पेलोड, माउंटिंग ओरिएंटेशन, प्रक्रिया क्रियाएं, रुकने का समय और नियंत्रक द्वारा उपयोग की जाने वाली गति-प्रोफ़ाइल सेटिंग्स पर विचार करें।
| प्रतीक | अर्थ | विशिष्ट इकाई |
|---|---|---|
| एल | प्रभावी यात्रा दूरी | मिमी |
| टी | यात्रा के समय | एस |
| वी | रैखिक यात्रा गति | एमएम/एस या एम/एस |
| वीमैक्स | चाल के दौरान चरम गति पहुंच गई | मिमी/एस |
| ए | त्वरण | mm/s² या m/s² |
| डी | मंदी का परिमाण | mm/s² या m/s² |
| का सामना करना पड़ | त्वरण का समय | एस |
| टीसी | निरंतर-गति समय | एस |
| टीडी | मंदी का समय | एस |
| पर | त्वरण दूरी | मिमी |
| अनुसूचित जाति | निरंतर गति दूरी | मिमी |
| हस्ता | मंदी की दूरी | मिमी |
| एन | बॉल स्क्रू, पुली, पिनियन या मोटर स्पीड | आरपीएम |
| पी | बॉल स्क्रू लीड | मिमी/रेव |
| जेड | समय चरखी दांतों की संख्या | दाँत |
| पंजाब | टाइमिंग बेल्ट पिच | मिमी |
| डी | चरखी या पिनियन पिच व्यास | मिमी |
| एम | कुल गतिमान द्रव्यमान | किग्रा |
| एफ | आवश्यक ड्राइव थ्रस्ट | एन |
संपूर्ण गणना के दौरान सुसंगत इकाइयों का उपयोग करें। उदाहरण के लिए, यदि गति मिमी/सेकेंड में व्यक्त की जाती है, तो यात्रा दूरी और त्वरण सामान्यतः मिमी और मिमी/सेकेंड में व्यक्त किया जाना चाहिए। यूनिट असंगति गलत गति गणना के सबसे सामान्य कारणों में से एक है।
औसत गति, चरम गति और अधिकतम स्वीकार्य गति में अंतर करें
औसत गति, चरम गति और अधिकतम स्वीकार्य गति अलग-अलग मूल्यों का वर्णन करती है और इन्हें परस्पर विनिमय के रूप में उपयोग नहीं किया जाना चाहिए।
औसत गति
यदि त्वरण, मंदी और रुकने के समय को नजरअंदाज कर दिया जाए, तो औसत गति का अनुमान इस प्रकार लगाया जा सकता है:
v_औसत = एल / टी
यह सूत्र केवल प्रारंभिक अनुमान के लिए उपयुक्त है। पोजिशनिंग मूव में, अक्ष तुरंत अधिकतम गति तक नहीं पहुंच सकता है, इसलिए आवश्यक शिखर गति आमतौर पर गणना की गई औसत गति से अधिक होती है।
चरम गति
चरम गति एक चाल के दौरान प्राप्त की गई उच्चतम वास्तविक रैखिक गति है। यह यात्रा दूरी, त्वरण, मंदी, लक्ष्य यात्रा समय और चयनित गति प्रोफ़ाइल पर निर्भर करता है।
एक छोटी सी चाल के दौरान, त्वरण के तुरंत बाद अक्ष की गति धीमी होनी शुरू हो सकती है। इस स्थिति में, यह नियंत्रक में दर्ज अधिकतम गति तक नहीं पहुँच पाता है।
अधिकतम स्वीकार्य गति
अधिकतम स्वीकार्य गति संपूर्ण यांत्रिक और नियंत्रण प्रणाली की विश्वसनीय संचालन सीमा है। यह निम्नतम सत्यापित सीमा पर आधारित होना चाहिए:
v_अनुमति = न्यूनतम (मोटर-गति सीमा, ट्रांसमिशन सीमा, गाइड सीमा, असर सीमा, नियंत्रक सीमा, प्रक्रिया-स्थिरता सीमा)
वास्तविक आदेशित गति में तापमान, स्नेहन स्थिति, पेलोड भिन्नता, बढ़ते त्रुटि और दीर्घकालिक पहनने के लिए मार्जिन भी बनाए रखना चाहिए।
त्वरण यात्रा के समय को कैसे प्रभावित करता है
त्वरण यह निर्धारित करता है कि लक्ष्य गति तक पहुंचने के लिए अक्ष को कितना समय और दूरी की आवश्यकता है। त्वरण बढ़ने से त्वरण अवधि कम हो जाती है, लेकिन मोटर थ्रस्ट, ट्रांसमिशन लोड, गाइड मोमेंट और संरचनात्मक कंपन भी बढ़ जाता है।
आराम से गति की ओर बढ़ते समयवी:
कहां = वी/ए
त्वरण दूरी है:
सा = वी² / (2ए)
त्वरण के दौरान उत्पन्न जड़त्वीय बल है:
F_जड़ता = मा
F_जड़ता = मा
यदि पेलोड का गुरुत्वाकर्षण केंद्र गाड़ी से ऊपर या ऑफसेट है, तो जड़त्वीय बल एक गतिशील क्षण भी उत्पन्न करता है:
M_गतिशील = F_जड़ता × e
इसलिए त्वरण की जांच केवल चक्र समय के आधार पर करने के बजाय मोटर पीक टॉर्क, ट्रांसमिशन क्षमता, स्वीकार्य गाइड मोमेंट और माउंटिंग-स्ट्रक्चर कठोरता के आधार पर की जानी चाहिए।
मंदी और ब्रेकिंग की स्थिति
मंदी अक्ष को उसकी यात्रा गति से शून्य तक कम करने के लिए आवश्यक समय और दूरी निर्धारित करती है। यद्यपि त्वरण और मंदी समान गति समीकरणों का उपयोग करते हैं, उनकी मोटर परिचालन स्थितियां और यांत्रिक प्रभाव समान नहीं हैं।
गति कम करते समयवीशून्य करने के लिए:
टीडी = वी / डी
मंदी की दूरी है:
एसडी = वी² / (2डी)
मंदी के दौरान उत्पन्न जड़त्वीय बल का परिमाण है:
F_मंदी = एमडी
मंदी के दौरान, जड़त्वीय बल यात्रा की दिशा के विपरीत कार्य करता है। क्षैतिज अक्ष पर, मोटर सामान्यतः भार की गतिज ऊर्जा को अवशोषित करती है। ऊर्ध्वाधर अक्ष पर, ऊपर की ओर मंदी और नीचे की ओर मंदी का मूल्यांकन भी गुरुत्वाकर्षण के साथ किया जाना चाहिए।
अत्यधिक मंदी का कारण बन सकता है:
- अपर्याप्त मोटर पीक ब्रेकिंग टॉर्क
- सर्वो ड्राइव ओवरवोल्टेज या पुनर्योजी अलार्म
- टाइमिंग बेल्ट दाँत का प्रभाव या दाँत का उछलना
- बॉल स्क्रू, कपलिंग और बियरिंग्स की शॉक लोडिंग
- पेलोड मूवमेंट या फिक्सचर स्लिपेज
- मॉड्यूल बॉडी या माउंटिंग संरचना में कंपन
- अक्ष के रुकने के बाद स्थिर होने में अधिक समय लगता है
सामान्य उत्पादन मंदी और आपातकालीन-रोक मंदी को अलग-अलग परिभाषित किया जाना चाहिए। आपातकालीन रोक एक सुरक्षा स्थिति है और इसमें स्वचालित रूप से सामान्य गति चक्र के समान सेटिंग्स का उपयोग नहीं किया जाना चाहिए।
निर्धारित करें कि मोशन प्रोफ़ाइल त्रिकोणीय है या ट्रैपेज़ॉइडल
सामान्य रैखिक मॉड्यूल वेग प्रोफाइल में त्रिकोणीय, समलम्बाकार और एस-वक्र प्रोफाइल शामिल हैं। त्रिकोणीय और समलम्बाकार प्रोफाइल की गणना बुनियादी स्थिरांक-त्वरण समीकरणों का उपयोग करके की जा सकती है।
ट्रैपेज़ॉइडल मोशन प्रोफ़ाइल
एक समलम्बाकार प्रोफ़ाइल में त्वरण, स्थिर-गति और मंदी खंड होते हैं। धुरी निर्देशित गति तक त्वरित हो जाती है, एक निर्धारित दूरी तक उस गति से यात्रा करती है और फिर शून्य पर धीमी हो जाती है।
लक्ष्य चरम गति के लिएवी, त्वरणएऔर मंदीडी:
सा = वी² / (2ए)
एसडी = वी² / (2डी)
अगर:
सा + एसडी ≤ एल
चाल में त्वरण और मंदी को पूरा करने के लिए पर्याप्त दूरी है, और एक स्थिर गति खंड मौजूद हो सकता है।
स्थिर-गति दूरी है:
एससी = एल - सा - एसडी
संगत समय हैं:
कहां = वी/ए
टीसी = एससी / वी
टीडी = वी / डी
कुल यात्रा समय है:
t_total = ta + tc + td
त्रिकोणीय मोशन प्रोफ़ाइल
यदि आवश्यक त्वरण और मंदी की दूरी उपलब्ध यात्रा से अधिक है, तो अक्ष आदेशित अधिकतम गति तक नहीं पहुंच सकता है। गति त्रिकोणीय हो जाती है, अपनी वास्तविक चरम गति पर पहुंचने के तुरंत बाद धुरी धीमी होने लगती है।
जब प्रारंभिक और अंतिम गति दोनों शून्य हों, तो वास्तविक चरम गति है:
v_peak = √[2लैड / (ए + डी)]
त्वरण और मंदी के समय हैं:
टा = वी_पीक / ए
टीडी = वी_पीक / डी
कुल यात्रा समय है:
t_कुल = ta + td
जब त्वरण और मंदी बराबर हो, तोए = डी, समीकरणों को सरल बनाया गया है:
v_peak = √(aL)
t_कुल = 2√(L / a)
एस-वक्र प्रोफाइल और जर्क सीमा
एक एस-वक्र प्रोफ़ाइल उस दर को सीमित करती है जिस पर त्वरण बदलता है। इस दर को झटका कहा जाता है। त्वरण और मंदी के अंदर और बाहर संक्रमण को सुचारू करके, एक एस-वक्र यांत्रिक झटके, संरचनात्मक कंपन, टाइमिंग बेल्ट विरूपण और पेलोड दोलन को कम कर सकता है।
एस-वक्र गति विशेष रूप से उपयोगी है:
- उच्च-केंद्र-गुरुत्वाकर्षण या अत्यधिक लटका हुआ भार
- तरल प्रबंधन और अस्थिर सामग्री
- दृष्टि निरीक्षण और सटीक स्थिति
- हाई-स्पीड पिक-एंड-प्लेस सिस्टम
- लचीली बहु-अक्ष संरचनाएँ
- ऐसे आवेदन जिनके निपटारे के लिए कम समय की आवश्यकता होती है
समान अधिकतम गति और त्वरण सीमा के तहत, एक एस-वक्र प्रोफ़ाइल को आमतौर पर एक आदर्श ट्रैपेज़ॉइडल प्रोफ़ाइल की तुलना में अधिक दूरी या समय की आवश्यकता होती है। इसलिए वास्तविक यात्रा समय को नियंत्रक की झटका सेटिंग, स्मूथिंग समय या एस-वक्र प्रतिशत का उपयोग करके पुनर्गणना या अनुकरण किया जाना चाहिए।
विभिन्न ड्राइव सिस्टम के लिए रैखिक गति परिवर्तित करें
आवश्यक रैखिक गति की गणना करने के बाद, इसे ट्रांसमिशन और मोटर की घूर्णी गति में परिवर्तित करें। रूपांतरण विधि रैखिक मॉड्यूल ड्राइव प्रकार पर निर्भर करती है।
बॉल स्क्रू रैखिक मॉड्यूल
प्रत्येक बॉल स्क्रू क्रांति गाड़ी को एक स्क्रू लीड द्वारा आगे बढ़ाती है। रैखिक गति की गणना इस प्रकार की जाती है:
वी = एनपी/60
कहाँ:
- वीमिमी/सेकेंड में रैखिक गति है।
- एनआर/मिनट में बॉल स्क्रू घूर्णी गति है।
- पीमिमी/रेव में बॉल स्क्रू लीड है।
लक्ष्य रैखिक गति से आवश्यक पेंच गति की गणना करने के लिए:
एन = 60 वी/पी
उदाहरण के लिए, 1000 मिमी/सेकंड की लक्ष्य गति और 20 मिमी/रेव की बॉल स्क्रू लीड के साथ:
एन = 60 × 1000/20 = 3000 आर/मिनट
आवश्यक पेंच गति की गणना करने के बाद, सत्यापित करें:
- अधिकतम स्वीकार्य मोटर गति
- गेंद पेंच महत्वपूर्ण गति
- पेंच व्यास और असमर्थित लंबाई
- बॉल स्क्रू सपोर्ट व्यवस्था
- बॉल नट गति या डीएन-मूल्य सीमा
- स्वीकार्य गति धारण करना
- कंपन, शोर और तापमान तेज गति से बढ़ते हैं
एक लंबे बॉल स्क्रू में उच्च घूर्णी गति पर कंपन, झुकने या झटके का अनुभव हो सकता है। सैद्धांतिक मोटर-स्पीड आवश्यकता को पूरा करना यह साबित नहीं करता है कि इकट्ठे स्क्रू सिस्टम सुरक्षित रूप से काम कर सकता है।
टाइमिंग बेल्ट रैखिक मॉड्यूल
टाइमिंग बेल्ट ड्राइव के लिए, प्रति पुली क्रांति रैखिक यात्रा बेल्ट पिच द्वारा गुणा किए गए पुली दांतों की संख्या के बराबर होती है:
वी = जेडपीबी एन/60
कहाँ:
- जेडड्राइव पुली पर दांतों की संख्या है।
- पंजाबमिमी में टाइमिंग बेल्ट पिच है।
- एनआर/मिनट में ड्राइव पुली की गति है।
यदि चरखी पिच व्यास ज्ञात है, तो रैखिक गति की गणना इस प्रकार भी की जा सकती है:
वी = πDn / 60
ए की अधिकतम गतिटाइमिंग बेल्ट मॉड्यूलयह भी सीमित है:
- स्वीकार्य बेल्ट रैखिक गति
- संलग्न चरखी दांतों की संख्या
- बेल्ट टूथ कतरनी क्षमता
- बेल्ट का दिखावा
- लंबे स्ट्रोक वाला बेल्ट कंपन
- चरखी और असर की गति सीमा
- तेजी से उलटने के दौरान इलास्टिक बेल्ट का खिंचाव
रैक और पिनियन रैखिक मॉड्यूल
रैक और पिनियन ड्राइव के लिए, रैखिक गति की गणना पिनियन पिच व्यास से की जा सकती है:
वी = πDn / 60
यदि मोटर और पिनियन के बीच गियरबॉक्स स्थापित है, तो पहले मोटर गति और गियरबॉक्स अनुपात से वास्तविक पिनियन गति की गणना करें।
रैक और पिनियन गति सीमा इस पर निर्भर हो सकती है:
- अधिकतम मोटर और गियरबॉक्स गति
- पिनियन पिच-लाइन वेग
- गियर दांत संपर्क शक्ति
- रैक और पिनियन मेशिंग सटीकता
- हाई-स्पीड ऑपरेटिंग शोर
- स्नेहन की स्थिति
- लॉन्ग-स्ट्रोक इंस्टालेशन सीधापन
रैखिक मोटर मॉड्यूल
एक रैखिक मोटर रोटरी गति को रैखिक यात्रा में परिवर्तित करने के लिए बॉल स्क्रू, बेल्ट या रैक का उपयोग नहीं करती है। इसकी गति मुख्य रूप से मोटर की विद्युत चुम्बकीय क्षमता, सर्वो ड्राइव आउटपुट, एनकोडर फीडबैक आवृत्ति, गाइड प्रदर्शन और केबल सिस्टम द्वारा सीमित है।
रैखिक मोटर्स उच्च गति और त्वरण प्रदान कर सकते हैं, लेकिन डिज़ाइन को अभी भी निरंतर जोर, चरम जोर, कुंडल तापमान, चुंबक-ट्रैक लंबाई, फीडबैक रिज़ॉल्यूशन और चलती केबलों की स्वीकार्य गति को सत्यापित करना होगा।
ड्राइव थ्रस्ट और मोटर आवश्यकताओं की गणना करें
गति प्रोफ़ाइल को परिभाषित करने के बाद, निर्दिष्ट त्वरण उत्पन्न करने के लिए आवश्यक बल की गणना करें। क्षैतिज अक्ष के लिए, एक सामान्य बल मॉडल है:
F_क्षैतिज = ma + F_घर्षण + F_केबल + F_प्रक्रिया
ऊर्ध्वाधर अक्ष पर ऊपर की ओर त्वरण के लिए:
F_वर्टिकल = m(g + a) + F_घर्षण + F_प्रक्रिया
उच्च आवश्यक जोर उच्च शिखर मोटर टॉर्क उत्पन्न करता है। बॉल स्क्रू ड्राइव के लिए, रैखिक थ्रस्ट को स्क्रू टॉर्क में परिवर्तित किया जा सकता है:
टी_स्क्रू = एफपी / (2πη)
कहाँयासंचरण दक्षता है. पेंच का नेतृत्वपीN·m में टॉर्क परिणाम प्राप्त करने के लिए इसे m/rev में व्यक्त किया जाना चाहिए।
सर्वो मोटर मिलान केवल रेटेड पावर पर आधारित नहीं होना चाहिए। सत्यापित करें:
- त्वरण और मंदी के दौरान चरम टॉर्क
- पूरे चक्र पर आरएमएस टॉर्क
- लक्ष्य रैखिक गति के लिए आवश्यक मोटर गति
- आवश्यक गति पर उपलब्ध मोटर टॉर्क
- मोटर-टू-लोड जड़त्व अनुपात
- मंदी के दौरान पुनर्योजी ऊर्जा
- ऊर्ध्वाधर अक्षों के लिए ब्रेक आवश्यकताएँ
- एनकोडर, सर्वो ड्राइव और नियंत्रक संगतता
एक मोटर कम गति पर पर्याप्त टॉर्क प्रदान कर सकती है लेकिन अपनी अधिकतम गति के निकट आवश्यक टॉर्क उत्पन्न करने में असमर्थ हो जाती है। इसलिए अंतिम सत्यापन में वास्तविक मोटर गति-टोक़ वक्र का उपयोग किया जाना चाहिए।
कार्यशील रैखिक मॉड्यूल गति गणना उदाहरण
निम्नलिखित उदाहरण दर्शाता है कि गति, यात्रा समय और बॉल स्क्रू घूर्णी गति की गणना कैसे करें। सभी मान काल्पनिक हैं और केवल इंजीनियरिंग पद्धति को समझाने के लिए प्रदान किए गए हैं। वे किसी विशिष्ट QRXQ उत्पाद मॉडल या ग्राहक एप्लिकेशन का प्रतिनिधित्व नहीं करते हैं।
परिचालन की स्थिति
| पैरामीटर | कीमत |
|---|---|
| प्रभावी यात्रा दूरी | 800 मिमी |
| अधिकतम गति का आदेश दिया | 1000 मिमी/सेकेंड |
| त्वरण | 2500 मिमी/सेकेंड² |
| मंदी | 2500 मिमी/सेकेंड² |
| बॉल स्क्रू लीड | 20 मिमी/रेव |
| प्रारंभिक गति | 0 मिमी/सेकेंड |
| अंतिम गति | 0 मिमी/सेकेंड |
चरण 1: त्वरण समय की गणना करें
कहां = वी/ए
टा = 1000/2500 = 0.4 एस
चरण 2: त्वरण दूरी की गणना करें
सा = वी² / (2ए)
पर = 1000² / (2 × 2500) = 200 मिमी
चरण 3: मंदी के समय और दूरी की गणना करें
क्योंकि त्वरण और मंदी बराबर हैं:
टीडी = 1000/2500 = 0.4 एस
एसडी = 1000² / (2 × 2500) = 200 मिमी
चरण 4: मोशन प्रोफ़ाइल निर्धारित करें
सा + एसडी = 200 + 200 = 400 मिमी
कुल यात्रा 800 मिमी है, इसलिए स्थिर गति गति के लिए 400 मिमी शेष है:
एससी = 800 - 200 - 200 = 400 मिमी
क्योंकिअनुसूचित जातिशून्य से बड़ा है, गति का उपयोग करता हैट्रैपेज़ॉइडल वेग प्रोफ़ाइल.
चरण 5: स्थिर-गति समय की गणना करें
टीसी = एससी / वी
टीसी = 400/1000 = 0.4 एस
चरण 6: कुल यात्रा समय की गणना करें
t_total = ta + tc + td
t_कुल = 0.4 + 0.4 + 0.4 = 1.2 सेकंड
आदर्श परिस्थितियों में, एस-वक्र स्मूथिंग, नियंत्रक विलंब या निपटान समय के बिना, सैद्धांतिक यात्रा समय है1.2 सेकंड.
चरण 7: बॉल स्क्रू स्पीड की गणना करें
एन = 60 वी/पी
एन = 60 × 1000/20 = 3000 आर/मिनट
इसलिए बॉल स्क्रू और सीधे युग्मित मोटर को लगभग पहुंचना चाहिए3000 आर/मिनट.
चरण 8: गति-सीमा जांच पूरी करें
| परिकलित आवश्यकता | परिणाम | कैटलॉग या डिज़ाइन जाँच |
|---|---|---|
| चरम रैखिक गति | 1000 मिमी/सेकेंड | मॉड्यूल अधिकतम स्वीकार्य गति |
| त्वरण दूरी | 200 मिमी | उपलब्ध स्ट्रोक और सीमा स्थिति |
| मंदी की दूरी | 200 मिमी | सामान्य और आपातकालीन रोक दूरी |
| सैद्धांतिक यात्रा का समय | 1.2 एस | वास्तविक नियंत्रक गति प्रोफ़ाइल |
| गेंद पेंच गति | 3000 आर/मिनट | क्रांतिक गति, डीएन मान और असर गति |
| मोटर की गति | लगभग 3000 आर/मिनट | अधिकतम मोटर गति और उच्च गति टॉर्क |
भले ही मोटर 3000 आर/मिनट पर काम कर सकती है, फिर भी डिज़ाइन को मंजूरी नहीं दी जा सकती है। गणना में वास्तविक स्क्रू लंबाई और समर्थन व्यवस्था, बॉल नट गति सीमा, गाइड स्नेहन, उच्च गति पर मोटर टॉर्क और इकट्ठे मॉड्यूल के कंपन के लिए बॉल स्क्रू महत्वपूर्ण गति को भी सत्यापित करना चाहिए।
शॉर्ट-स्ट्रोक त्रिकोणीय गति उदाहरण
मान लें कि समान त्वरण, मंदी और अधिकतम गति सेटिंग्स का उपयोग किया जाता है, लेकिन प्रभावी यात्रा 200 मिमी तक कम हो जाती है:
सा + एसडी = 400 मिमी > 200 मिमी
चाल में 1000 मिमी/सेकेंड तक पहुंचने के लिए पर्याप्त दूरी नहीं है, इसलिए गति त्रिकोणीय हो जाती है।
क्योंकि त्वरण और मंदी बराबर हैं:
v_peak = √(aL)
v_peak = √(2500 × 200) = 707.1 मिमी/सेकेंड
त्वरण समय है:
टा = 707.1/2500 = 0.283 एस
मंदी का समय बराबर है, इसलिए:
t_कुल = 0.283 + 0.283 = 0.566 सेकंड
संबंधित बॉल स्क्रू गति है:
एन = 60 × 707.1 / 20 = 2121.3 आर/मिनट
यह उदाहरण दिखाता है कि जब नियंत्रक 1000 मिमी/सेकेंड पर सेट होता है, तब भी एक शॉर्ट-स्ट्रोक चाल केवल लगभग 707 मिमी/सेकेंड तक पहुंच सकती है क्योंकि उपलब्ध त्वरण और मंदी की दूरी अपर्याप्त है।
एक पूर्ण मशीन चक्र में आवश्यक अतिरिक्त समय
सैद्धांतिक रैखिक मॉड्यूल यात्रा समय आमतौर पर संपूर्ण उपकरण चक्र का केवल एक हिस्सा होता है। वास्तविक मशीन-चक्र समय में ये भी शामिल हो सकते हैं:
- नियंत्रक आदेश प्रतिक्रिया समय
- एस-वक्र स्मूथिंग के कारण अतिरिक्त समय
- पद निर्धारण का समय
- ग्रिपर के खुलने और बंद होने का समय
- वैक्यूम उत्पादन और पुष्टिकरण समय
- कैमरा एक्सपोज़र और दृष्टि-प्रसंस्करण समय
- वितरण, वेल्डिंग या दबाने की प्रक्रिया का समय
- सेंसर पुष्टिकरण समय
- अंतर-अक्ष प्रतीक्षा और इंटरलॉक समय
- घर वापसी या खाली वापसी यात्रा
संपूर्ण मशीन चक्र को इस प्रकार व्यक्त किया जा सकता है:
t_cycle = t_motion + t_settting + t_process + t_waiting + t_return
यात्रा दूरी को अधिकतम गति से विभाजित करके चक्र समय की गणना करने से आमतौर पर वास्तविक परिचालन समय कम आंका जाएगा।
सामान्य रैखिक मॉड्यूल गति गणना गलतियाँ
- त्वरण और मंदी को शामिल किए बिना यात्रा दूरी को अधिकतम गति से विभाजित करना।
- औसत गति को चाल के दौरान पहुंची चरम गति के रूप में मानना।
- यह निर्धारित करने में विफल रहा कि प्रोफ़ाइल त्रिकोणीय है या समलम्बाकार।
- यह मानते हुए कि आदेशित नियंत्रक गति हमेशा पहुँच जाती है।
- उस गति पर उपलब्ध टॉर्क की जाँच किए बिना केवल अधिकतम मोटर गति की जाँच करना।
- महत्वपूर्ण गति और डीएन सीमाओं की जांच किए बिना स्वीकार्य बॉल स्क्रू गति की गणना करना।
- टाइमिंग बेल्ट मॉड्यूल पर केवल चरखी की गति की जाँच करना, जबकि बेल्ट की गति, दांतों की व्यस्तता और कंपन की अनदेखी करना।
- मंदी के दौरान पुनर्योजी ऊर्जा और सर्वो-ड्राइव ओवरवॉल्टेज को नजरअंदाज करना।
- क्षैतिज और ऊर्ध्वाधर अक्षों के लिए समान जोर गणना का उपयोग करना।
- गुरुत्वाकर्षण के ऑफसेट पेलोड केंद्र के कारण होने वाले गतिशील क्षणों को अनदेखा करना।
- नियंत्रक में मजबूत एस-वक्र स्मूथिंग सक्षम होने पर एक आदर्श ट्रैपेज़ॉइडल प्रोफ़ाइल गणना का उपयोग करना।
- वास्तविक पेलोड के तहत गति, तापमान, कंपन और स्थिति को सत्यापित करने में विफल होना।
रैखिक मॉड्यूल गति चयन के लिए आवश्यक जानकारी
व्यावहारिक रैखिक मॉड्यूल गति गणना को पूरा करने से पहले निम्नलिखित जानकारी तैयार करें:
- प्रभावी यात्रा दूरी
- एकतरफ़ा यात्रा समय और पूर्ण मशीन चक्र का लक्ष्य रखें
- प्रारंभिक और अंतिम गति
- लक्ष्य अधिकतम गति
- त्वरण और मंदी
- एस-वक्र या झटका सेटिंग
- कुल गतिमान द्रव्यमान
- पेलोड केंद्र-गुरुत्वाकर्षण स्थिति
- क्षैतिज, ऊर्ध्वाधर या झुका हुआ माउंटिंग अभिविन्यास
- बाह्य प्रक्रिया बल
- बॉल स्क्रू लीड या पुली और पिनियन पैरामीटर
- मोटर की अधिकतम गति और गति-टोक़ वक्र
- गियरबॉक्स अनुपात और दक्षता
- स्थिति निर्धारण सटीकता और निपटान-समय की आवश्यकताएं
- दैनिक कर्तव्य चक्र और निरंतर परिचालन समय
- तापमान, संदूषण, स्नेहन और रखरखाव की स्थिति
इंजीनियरिंग टेकअवे
एक विश्वसनीयरैखिक मॉड्यूल गति गणनायात्रा दूरी, लक्ष्य चक्र समय, त्वरण, मंदी और ट्रांसमिशन मापदंडों को जोड़ना होगा। कैटलॉग में सूचीबद्ध अधिकतम गति केवल एक उत्पाद सीमा है और यह सीधे उस गति का प्रतिनिधित्व नहीं करती है जो एक मशीन एक विशिष्ट स्ट्रोक और पेलोड पर प्राप्त कर सकती है।
पहले यह निर्धारित करें कि क्या चाल त्रिकोणीय या समलम्बाकार प्रोफ़ाइल का उपयोग करती है। फिर चरम गति, त्वरण दूरी, मंदी दूरी और सैद्धांतिक यात्रा समय की गणना करें। आवश्यक रैखिक गति को बॉल स्क्रू, पुली, पिनियन या मोटर गति में परिवर्तित करें, और गति, ट्रांसमिशन सीमा, गाइड प्रदर्शन और वास्तविक नियंत्रक प्रोफ़ाइल पर मोटर टॉर्क को सत्यापित करें।
अंतिम परिणाम की पुष्टि वास्तविक पेलोड के तहत की जानी चाहिए और इनपुट मूल्यों, इकाइयों, गति प्रोफ़ाइल, सूत्रों, कैटलॉग सीमाओं, डिज़ाइन मार्जिन और स्वीकृति विधि के साथ दस्तावेजीकरण किया जाना चाहिए। यह मशीन डिज़ाइन, कमीशनिंग, रखरखाव और भविष्य के चक्र-समय अनुकूलन के दौरान गति-चयन परिणाम का पता लगाने योग्य रखता है।
