 বাংলা

রৈখিক মডিউল গতি গণনাশুধুমাত্র গতির সময় দ্বারা ভ্রমণ দূরত্ব ভাগ করার বিষয় নয়, এবং কেবলমাত্র মোটরের রেট করা গতি থেকে অর্জনযোগ্য গতি নির্ধারণ করা যায় না। একটি সম্পূর্ণ গণনার জন্য অবশ্যই স্ট্রোক, লক্ষ্য চক্রের সময়, ত্বরণ, হ্রাস, গতি প্রোফাইল, সংক্রমণের ধরন, চলমান ভর, মোটর গতি এবং একত্রিত অক্ষের যান্ত্রিক সীমা বিবেচনা করতে হবে।
প্রকৃত ভ্রমণ গতি aলিনিয়ার মডিউলএকসাথে ড্রাইভ প্রক্রিয়া, মোটর এবং নিয়ন্ত্রণ ব্যবস্থা দ্বারা নির্ধারিত হয়। মোটর ঘূর্ণন গতি এবং টর্ক সরবরাহ করে, যখন একটি বল স্ক্রু, টাইমিং বেল্ট, র্যাক এবং পিনিয়ন বা রৈখিক মোটর রৈখিক গতি তৈরি করে। গাইড সিস্টেম লোড বহন করে এবং গতির নির্ভুলতা বজায় রাখে, এবং নিয়ামক ত্বরণ, ধ্রুব-গতি ভ্রমণ, হ্রাস এবং চূড়ান্ত অবস্থান পরিচালনা করে।
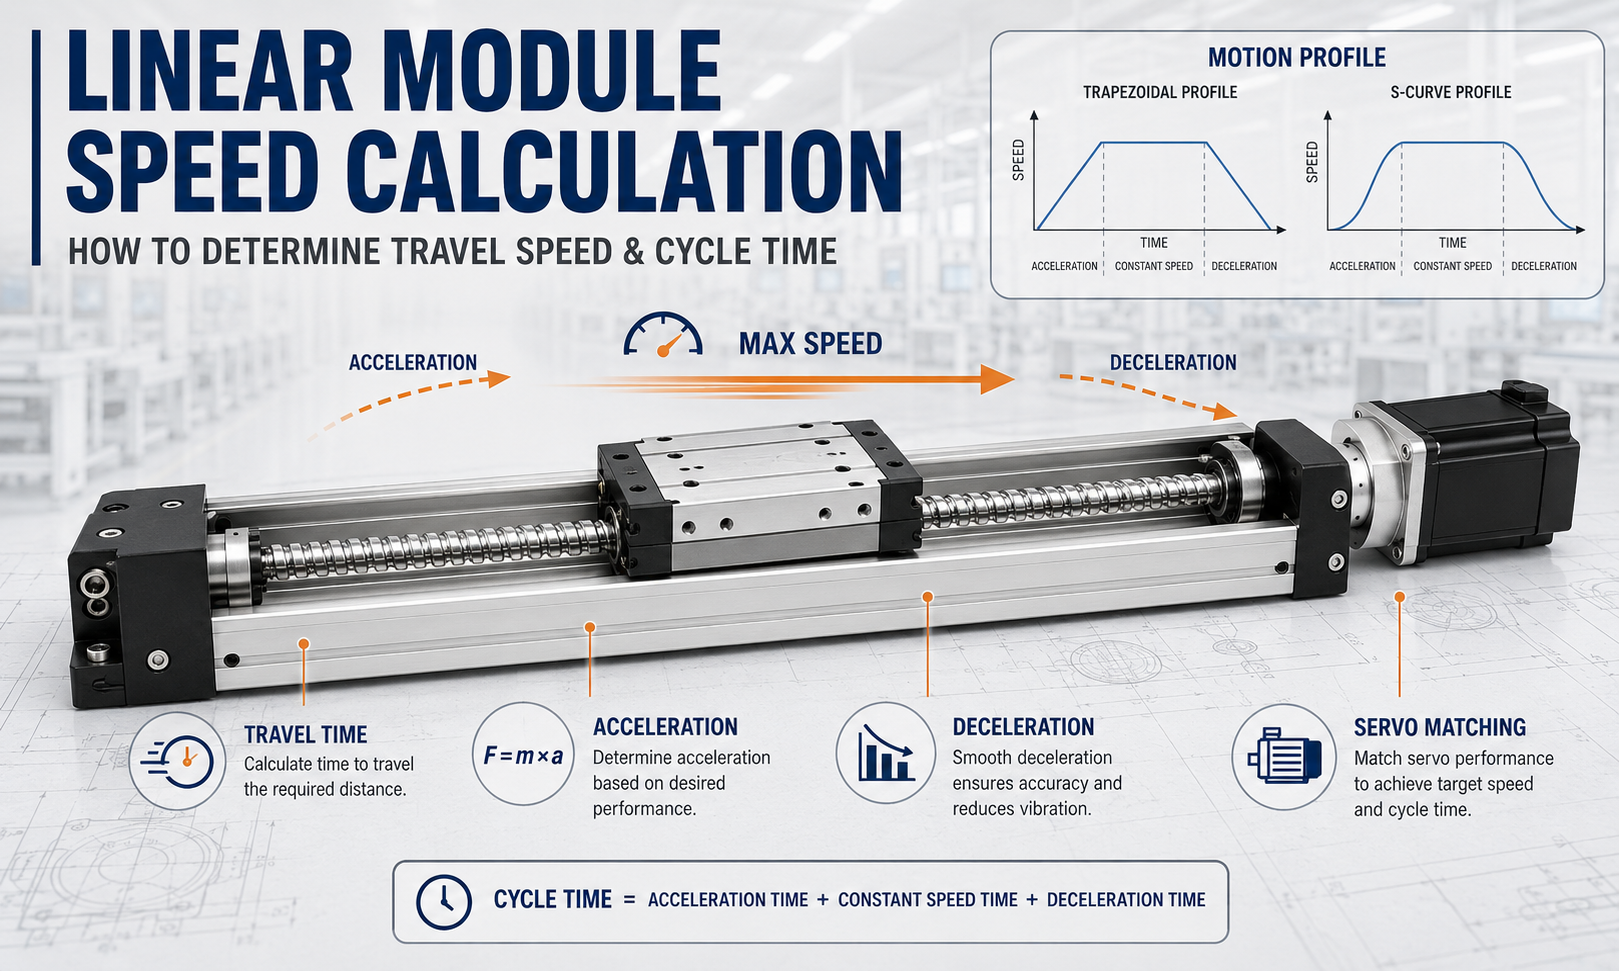
এই নির্দেশিকা ব্যাখ্যা করে কিভাবে তাত্ত্বিক রৈখিক গতি, ত্বরণ দূরত্ব, হ্রাস দূরত্ব, ভ্রমণের সময় এবং প্রয়োজনীয় মোটর গতি গণনা করা যায়। এটি ত্রিভুজাকার, ট্র্যাপিজয়েডাল এবং এস-বক্ররেখা মোশন প্রোফাইলগুলিকেও কভার করে, পাশাপাশি বিভিন্ন রৈখিক মডিউল ড্রাইভ সিস্টেমের সাথে যুক্ত সর্বাধিক-গতির সীমাগুলিও কভার করে।
একটি রৈখিক মডিউল গতি গণনা কি নির্ধারণ করতে হবে?
একটি সম্পূর্ণ গতির গণনা একটি সর্বোচ্চ-গতির মান তৈরি করার চেয়ে আরও বেশি কিছু করা উচিত। এটি অবশ্যই নির্ধারণ করতে হবে যে উপলব্ধ স্ট্রোক এবং প্রয়োজনীয় চক্র সময়ের মধ্যে অক্ষটি ত্বরান্বিত করতে পারে, ভ্রমণ করতে পারে, হ্রাস করতে পারে এবং স্থির করতে পারে।
গণনার নিম্নলিখিত প্রশ্নের উত্তর দেওয়া উচিত:
- নির্দিষ্ট স্ট্রোক এবং ভ্রমণ সময়ের জন্য কত গড় গতি এবং সর্বোচ্চ গতির প্রয়োজন?
- ত্বরণ এবং হ্রাস সম্পূর্ণ করার জন্য অক্ষের জন্য যথেষ্ট দূরত্ব আছে কি?
- গতি একটি ত্রিভুজাকার বা trapezoidal বেগ প্রোফাইল ব্যবহার করবে?
- বল স্ক্রু, পুলি, পিনিয়ন বা মোটর থেকে কোন ঘূর্ণন গতির প্রয়োজন?
- মোটর কি প্রয়োজনীয় ঘূর্ণন গতিতে পর্যাপ্ত টর্ক প্রদান করতে পারে?
- বল স্ক্রু সমালোচনামূলক গতি, বেল্ট রৈখিক-গতির সীমা এবং গিয়ার মেশিং গতি গ্রহণযোগ্য?
- একটি S- কার্ভ প্রোফাইল কত অতিরিক্ত সময় যোগ করবে?
- ত্বরণ, ক্ষয়, নিষ্পত্তি, প্রক্রিয়া এবং অপেক্ষার সময় সবই কি মেশিন চক্রের অন্তর্ভুক্ত হয়েছে?
গণনার পথ:স্ট্রোক, লক্ষ্য সময় এবং গতি প্রোফাইল সংজ্ঞায়িত করুন; ত্বরণ দূরত্ব, হ্রাস দূরত্ব এবং সর্বোচ্চ গতি গণনা করুন; রৈখিক গতিকে ট্রান্সমিশন এবং মোটর গতিতে রূপান্তর করুন; এবং অবশেষে মোটর, ড্রাইভ প্রক্রিয়া, গাইড সিস্টেম এবং কন্ট্রোলার সীমা যাচাই করুন।
গণনা ইনপুট সংজ্ঞায়িত করুন
গণনা শুরু করার আগে, অক্ষের প্রকৃত অপারেটিং শর্তগুলি সংজ্ঞায়িত করুন। ভ্রমণের দূরত্ব এবং লক্ষ্য গতির পাশাপাশি, পেলোড, মাউন্টিং ওরিয়েন্টেশন, প্রক্রিয়া ক্রিয়া, থাকার সময় এবং নিয়ামক দ্বারা ব্যবহৃত গতি-প্রোফাইল সেটিংস বিবেচনা করুন।
| প্রতীক | অর্থ | সাধারণ ইউনিট |
|---|---|---|
| এল | কার্যকর ভ্রমণ দূরত্ব | মিমি |
| t | ভ্রমণের সময় | s |
| v | রৈখিক ভ্রমণ গতি | mm/s বা m/s |
| vmax | সরানোর সময় সর্বোচ্চ গতি পৌঁছেছে | মিমি/সেকেন্ড |
| ক | ত্বরণ | mm/s² বা m/s² |
| d | হ্রাসের মাত্রা | mm/s² বা m/s² |
| সম্মুখীন | ত্বরণ সময় | s |
| tc | ধ্রুব-গতি সময় | s |
| td | মন্দার সময় | s |
| অন | ত্বরণ দূরত্ব | মিমি |
| Sc | ধ্রুব-গতির দূরত্ব | মিমি |
| এসডি | ক্ষয় দূরত্ব | মিমি |
| n | বলের স্ক্রু, কপিকল, পিনিয়ন বা মোটরের গতি | আরপিএম |
| পি | বল স্ক্রু সীসা | মিমি/রেভ |
| z | টাইমিং পুলি দাঁতের সংখ্যা | দাঁত |
| পবি | টাইমিং বেল্ট পিচ | মিমি |
| ডি | পুলি বা পিনিয়ন পিচ ব্যাস | মিমি |
| মি | মোট চলমান ভর | কেজি |
| চ | প্রয়োজনীয় ড্রাইভ থ্রাস্ট | এন |
গণনা জুড়ে সামঞ্জস্যপূর্ণ একক ব্যবহার করুন। উদাহরণস্বরূপ, যদি গতি মিমি/সেকেন্ডে প্রকাশ করা হয়, তবে ভ্রমণের দূরত্ব এবং ত্বরণকে সাধারণত মিমি এবং মিমি/সেকেন্ডে প্রকাশ করা উচিত। ইউনিটের অসঙ্গতি ভুল গতি গণনার সবচেয়ে সাধারণ কারণগুলির মধ্যে একটি।
গড় গতি, সর্বোচ্চ গতি এবং সর্বাধিক অনুমোদিত গতির পার্থক্য করুন
গড় গতি, সর্বোচ্চ গতি এবং সর্বাধিক অনুমোদিত গতি বিভিন্ন মান বর্ণনা করে এবং একে অপরের সাথে ব্যবহার করা উচিত নয়।
গড় গতি
যদি ত্বরণ, হ্রাস এবং থাকার সময় উপেক্ষা করা হয়, গড় গতি অনুমান করা যেতে পারে:
v_average = L/t
এই সূত্রটি শুধুমাত্র একটি প্রাথমিক অনুমানের জন্য উপযুক্ত। পজিশনিং চালনায়, অক্ষ তাৎক্ষণিকভাবে সর্বোচ্চ গতিতে পৌঁছাতে পারে না, তাই প্রয়োজনীয় সর্বোচ্চ গতি সাধারণত গণনা করা গড় গতির চেয়ে বেশি হয়।
পিক স্পিড
পিক স্পিড হল সর্বোচ্চ প্রকৃত রৈখিক গতি যা এক মুভের সময় পৌঁছেছে। এটি ভ্রমণের দূরত্ব, ত্বরণ, মন্থরতা, লক্ষ্য ভ্রমণের সময় এবং নির্বাচিত গতি প্রোফাইলের উপর নির্ভর করে।
একটি সংক্ষিপ্ত পদক্ষেপের সময়, অক্ষটিকে ত্বরণের সাথে সাথেই ক্ষয় করা শুরু করতে হতে পারে। এই ক্ষেত্রে, এটি কন্ট্রোলারে প্রবেশ করা সর্বোচ্চ গতিতে পৌঁছায় না।
সর্বাধিক অনুমোদিত গতি
সর্বাধিক অনুমোদিত গতি সম্পূর্ণ যান্ত্রিক এবং নিয়ন্ত্রণ ব্যবস্থার নির্ভরযোগ্য অপারেটিং সীমা। এটি সর্বনিম্ন যাচাইকৃত সীমার উপর ভিত্তি করে হওয়া উচিত:
v_allowable = মিনিট (মোটর-স্পিড লিমিট, ট্রান্সমিশন লিমিট, গাইড লিমিট, ভারবহন লিমিট, কন্ট্রোলার লিমিট, প্রসেস- স্টেবিলিটি লিমিট)
প্রকৃত নির্দেশিত গতিতে তাপমাত্রা, তৈলাক্তকরণ অবস্থা, পেলোডের ভিন্নতা, মাউন্টিং ত্রুটি এবং দীর্ঘমেয়াদী পরিধানের জন্য মার্জিন বজায় রাখা উচিত।
কীভাবে ত্বরণ ভ্রমণের সময়কে প্রভাবিত করে
ত্বরণ নির্ধারণ করে যে অক্ষের লক্ষ্য গতিতে পৌঁছাতে কত সময় এবং দূরত্ব প্রয়োজন। ত্বরণ বৃদ্ধি ত্বরণ সময়কে সংক্ষিপ্ত করে, তবে মোটর থ্রাস্ট, ট্রান্সমিশন লোড, গাইড মোমেন্ট এবং কাঠামোগত কম্পনও বৃদ্ধি করে।
যখন বিশ্রাম থেকে গতিতে ত্বরান্বিত হয়v:
যেখানে = v/a
ত্বরণ দূরত্ব হল:
সা = v² / (2a)
ত্বরণের সময় উত্পন্ন জড় বল হল:
F_inertia = ma
F_inertia = ma
যদি মহাকর্ষের পেলোড কেন্দ্র ক্যারেজ থেকে উপরে থাকে বা অফসেট হয়, জড় বলও একটি গতিশীল মুহূর্ত তৈরি করে:
M_dynamic = F_inertia × e
তাই ত্বরণকে মোটর পিক টর্ক, ট্রান্সমিশন ক্ষমতা, অনুমতিযোগ্য গাইড মুহূর্ত এবং মাউন্টিং-স্ট্রাকচারের অনমনীয়তার বিরুদ্ধে পরীক্ষা করা উচিত, শুধুমাত্র চক্রের সময় থেকে বেছে নেওয়ার পরিবর্তে।
ক্ষয় এবং ব্রেক করার শর্ত
ধীরগতি অক্ষকে তার ভ্রমণের গতি থেকে শূন্যে কমাতে প্রয়োজনীয় সময় এবং দূরত্ব নির্ধারণ করে। যদিও ত্বরণ এবং হ্রাস একই গতি সমীকরণ ব্যবহার করে, তাদের মোটর অপারেটিং অবস্থা এবং যান্ত্রিক প্রভাব অভিন্ন নয়।
গতি কমানোর সময়vশূন্য থেকে:
td = v/d
ক্ষয় দূরত্ব হল:
Sd = v² / (2d)
হ্রাসের সময় উত্পন্ন জড় শক্তির মাত্রা হল:
F_deceleration = md
ধীরগতির সময়, জড়তা বল ভ্রমণের দিকের বিপরীতে কাজ করে। একটি অনুভূমিক অক্ষে, মোটর সাধারণত লোডের গতিশক্তি শোষণ করে। একটি উল্লম্ব অক্ষে, ঊর্ধ্বমুখী ক্ষয় এবং নিম্নগামী হ্রাসকেও মাধ্যাকর্ষণ অন্তর্ভুক্ত করে মূল্যায়ন করা আবশ্যক।
অত্যধিক মন্দার কারণ হতে পারে:
- অপর্যাপ্ত মোটর পিক ব্রেকিং টর্ক
- সার্ভো ড্রাইভ ওভারভোল্টেজ বা রিজেনারেটিভ অ্যালার্ম
- টাইমিং বেল্ট দাঁতের প্রভাব বা দাঁত জাম্পিং
- বল স্ক্রু, কাপলিং এবং বিয়ারিংয়ের শক লোডিং
- পেলোড চলাচল বা ফিক্সচার স্লিপেজ
- মডিউল বডি বা মাউন্টিং স্ট্রাকচারে কম্পন
- অক্ষ থেমে যাওয়ার পরে দীর্ঘস্থায়ী সময়
স্বাভাবিক উৎপাদন হ্রাস এবং জরুরী-স্টপ হ্রাস পৃথকভাবে সংজ্ঞায়িত করা উচিত। জরুরী স্টপিং একটি নিরাপত্তা শর্ত এবং স্বয়ংক্রিয়ভাবে স্বাভাবিক গতি চক্রের মতো একই সেটিংস ব্যবহার করা উচিত নয়।
মোশন প্রোফাইল ত্রিভুজাকার বা ট্র্যাপিজয়েডাল কিনা তা নির্ধারণ করুন
সাধারণ রৈখিক মডিউল বেগ প্রোফাইলগুলির মধ্যে রয়েছে ত্রিভুজাকার, ট্র্যাপিজয়েডাল এবং এস-বক্ররেখা প্রোফাইল। ত্রিভুজাকার এবং ট্র্যাপিজয়েডাল প্রোফাইলগুলি মৌলিক ধ্রুবক-ত্বরণ সমীকরণ ব্যবহার করে গণনা করা যেতে পারে।
ট্র্যাপিজয়েডাল মোশন প্রোফাইল
একটি ট্র্যাপিজয়েডাল প্রোফাইলে ত্বরণ, ধ্রুব-গতি এবং ক্ষয়কারী অংশ থাকে। অক্ষটি নির্দেশিত গতিতে ত্বরান্বিত হয়, একটি নির্দিষ্ট দূরত্বের জন্য সেই গতিতে ভ্রমণ করে এবং তারপর শূন্যে হ্রাস পায়।
একটি লক্ষ্য শিখর গতির জন্যv, ত্বরণকএবং মন্থরতাd:
সা = v² / (2a)
Sd = v² / (2d)
যদি:
Sa + Sd ≤ L
পদক্ষেপের ত্বরণ এবং হ্রাস সম্পূর্ণ করার জন্য যথেষ্ট দূরত্ব রয়েছে এবং একটি ধ্রুবক-গতির সেগমেন্ট থাকতে পারে।
ধ্রুব-গতির দূরত্ব হল:
Sc = L - Sa - Sd
সংশ্লিষ্ট সময়গুলি হল:
যেখানে = v/a
tc = Sc/v
td = v/d
মোট ভ্রমণ সময় হল:
t_total = ta + tc + td
ত্রিভুজাকার মোশন প্রোফাইল
যদি প্রয়োজনীয় ত্বরণ এবং হ্রাস দূরত্ব উপলব্ধ ভ্রমণের চেয়ে বেশি হয়, অক্ষটি নির্দেশিত সর্বোচ্চ গতিতে পৌঁছাতে পারে না। গতি ত্রিভুজাকার হয়ে যায়, অক্ষটি তার প্রকৃত সর্বোচ্চ গতিতে পৌঁছানোর সাথে সাথেই ক্ষয় শুরু করে।
যখন প্রাথমিক এবং চূড়ান্ত গতি উভয়ই শূন্য হয়, তখন প্রকৃত সর্বোচ্চ গতি হল:
v_peak = √[2Lad / (a + d)]
ত্বরণ এবং হ্রাসের সময়গুলি হল:
ta = v_peak/a
td = v_peak/d
মোট ভ্রমণ সময় হল:
t_total = ta + td
যখন ত্বরণ এবং হ্রাস সমান হয়, তাইa = d, সমীকরণগুলি সহজ করে:
v_peak = √(aL)
t_total = 2√(L/a)
S- কার্ভ প্রোফাইল এবং জার্ক লিমিটেশন
একটি S-বক্ররেখা প্রোফাইল ত্বরণ পরিবর্তনের হারকে সীমাবদ্ধ করে। এই হার জার্ক নামে পরিচিত। ত্বরণ এবং হ্রাসের মধ্যে পরিবর্তনগুলিকে মসৃণ করে, একটি S-বক্ররেখা যান্ত্রিক শক, কাঠামোগত কম্পন, টাইমিং বেল্টের বিকৃতি এবং পেলোড দোলন কমাতে পারে।
S-বক্ররেখা গতি বিশেষ করে এর জন্য দরকারী:
- উচ্চ-কেন্দ্র-অব-মাধ্যাকর্ষণ বা ওভারহং লোড
- তরল হ্যান্ডলিং এবং অস্থির উপকরণ
- দৃষ্টি পরিদর্শন এবং নির্ভুল অবস্থান
- উচ্চ-গতির পিক-এন্ড-প্লেস সিস্টেম
- নমনীয় বহু-অক্ষ কাঠামো
- সংক্ষিপ্ত নিষ্পত্তি সময় প্রয়োজন অ্যাপ্লিকেশন
একই সর্বোচ্চ গতি এবং ত্বরণ সীমার অধীনে, একটি S-বক্ররেখা প্রোফাইলের সাধারণত একটি আদর্শ ট্র্যাপিজয়েডাল প্রোফাইলের চেয়ে বেশি দূরত্ব বা সময় প্রয়োজন। প্রকৃত ভ্রমণের সময় তাই কন্ট্রোলারের ঝাঁকুনি সেটিং, স্মুথিং টাইম বা S-বক্ররেখা শতাংশ ব্যবহার করে পুনরায় গণনা করা বা সিমুলেট করা উচিত।
বিভিন্ন ড্রাইভ সিস্টেমের জন্য রৈখিক গতি রূপান্তর করুন
প্রয়োজনীয় রৈখিক গতি গণনা করার পরে, এটিকে ট্রান্সমিশন এবং মোটরের ঘূর্ণন গতিতে রূপান্তর করুন। রূপান্তর পদ্ধতি রৈখিক মডিউল ড্রাইভ ধরনের উপর নির্ভর করে।
বল স্ক্রু লিনিয়ার মডিউল
প্রতিটি বল স্ক্রু বিপ্লব একটি স্ক্রু সীসা দ্বারা ক্যারেজ সরানো. রৈখিক গতি হিসাবে গণনা করা হয়:
v = np/60
কোথায়:
- vমিমি/সেকেন্ডে রৈখিক গতি।
- nবল স্ক্রু ঘূর্ণন গতি r/মিনিট.
- পিবল স্ক্রু লিড মিমি/রেভ।
লক্ষ্য রৈখিক গতি থেকে প্রয়োজনীয় স্ক্রু গতি গণনা করতে:
n = 60v / পি
উদাহরণস্বরূপ, 1000 মিমি/সেকেন্ডের টার্গেট গতি এবং 20 মিমি/রেভের একটি বল স্ক্রু লিড সহ:
n = 60 × 1000 / 20 = 3000 r/min
প্রয়োজনীয় স্ক্রু গতি গণনা করার পরে, যাচাই করুন:
- সর্বাধিক অনুমোদিত মোটর গতি
- বল স্ক্রু সমালোচনামূলক গতি
- স্ক্রু ব্যাস এবং অসমর্থিত দৈর্ঘ্য
- বল স্ক্রু সমর্থন ব্যবস্থা
- বল বাদামের গতি বা DN-মান সীমা
- গ্রহণযোগ্য গতি বহন
- উচ্চ গতিতে কম্পন, শব্দ এবং তাপমাত্রা বৃদ্ধি
একটি দীর্ঘ বল স্ক্রু উচ্চ ঘূর্ণন গতিতে কম্পন, নমন বা চাবুক অনুভব করতে পারে। তাত্ত্বিক মোটর-গতির প্রয়োজনীয়তা পূরণ করা প্রমাণ করে না যে একত্রিত স্ক্রু সিস্টেম নিরাপদে কাজ করতে পারে।
টাইমিং বেল্ট লিনিয়ার মডিউল
একটি টাইমিং বেল্ট ড্রাইভের জন্য, রৈখিক ভ্রমণ প্রতি পুলি বিপ্লব বেল্ট পিচ দ্বারা গুণিত পুলি দাঁতের সংখ্যার সমান:
v = zPb n/60
কোথায়:
- zড্রাইভ পুলিতে দাঁতের সংখ্যা।
- পবিটাইমিং বেল্ট পিচ মিমি।
- nr/min এ ড্রাইভ পুলি গতি।
কপিকল পিচ ব্যাস জানা থাকলে, রৈখিক গতিও গণনা করা যেতে পারে:
v = πDn/60
সর্বোচ্চ গতি aটাইমিং বেল্ট মডিউলএছাড়াও সীমাবদ্ধ:
- অনুমোদিত বেল্ট রৈখিক গতি
- নিযুক্ত পুলি দাঁতের সংখ্যা
- বেল্ট দাঁত শিয়ার ক্ষমতা
- বেল্ট প্রটেনশন
- দীর্ঘ স্ট্রোক বেল্ট কম্পন
- পুলি এবং ভারবহন গতি সীমা
- ইলাস্টিক বেল্ট দ্রুত বিপরীত সময় প্রসারিত
র্যাক এবং পিনিয়ন লিনিয়ার মডিউল
একটি র্যাক এবং পিনিয়ন ড্রাইভের জন্য, পিনিয়ন পিচ ব্যাস থেকে রৈখিক গতি গণনা করা যেতে পারে:
v = πDn/60
মোটর এবং পিনিয়নের মধ্যে একটি গিয়ারবক্স ইনস্টল করা থাকলে, প্রথমে মোটর গতি এবং গিয়ারবক্স অনুপাত থেকে প্রকৃত পিনিয়নের গতি গণনা করুন।
র্যাক এবং পিনিয়নের গতি সীমা নির্ভর করতে পারে:
- সর্বাধিক মোটর এবং গিয়ারবক্স গতি
- পিনিয়ন পিচ-লাইন বেগ
- গিয়ার দাঁত যোগাযোগ শক্তি
- র্যাক এবং পিনিয়ন মেশিং নির্ভুলতা
- উচ্চ গতির অপারেটিং শব্দ
- তৈলাক্তকরণ অবস্থা
- দীর্ঘ স্ট্রোক ইনস্টলেশন সোজাতা
লিনিয়ার মোটর মডিউল
একটি রৈখিক মোটর ঘূর্ণমান গতিকে রৈখিক ভ্রমণে রূপান্তর করতে বল স্ক্রু, বেল্ট বা রাক ব্যবহার করে না। এর গতি প্রাথমিকভাবে মোটরের ইলেক্ট্রোম্যাগনেটিক ক্ষমতা, সার্ভো ড্রাইভ আউটপুট, এনকোডার ফিডব্যাক ফ্রিকোয়েন্সি, গাইড কর্মক্ষমতা এবং তারের সিস্টেম দ্বারা সীমিত।
রৈখিক মোটরগুলি উচ্চ গতি এবং ত্বরণ প্রদান করতে পারে, তবে নকশাটি অবশ্যই অবিচ্ছিন্ন থ্রাস্ট, পিক থ্রাস্ট, কয়েলের তাপমাত্রা, চুম্বক-ট্র্যাকের দৈর্ঘ্য, প্রতিক্রিয়া রেজোলিউশন এবং চলন্ত তারের অনুমতিযোগ্য গতি যাচাই করতে হবে।
ড্রাইভ থ্রাস্ট এবং মোটর প্রয়োজনীয়তা গণনা
গতি প্রোফাইল সংজ্ঞায়িত করার পরে, নির্দিষ্ট ত্বরণ উত্পাদন করতে প্রয়োজনীয় বল গণনা করুন। একটি অনুভূমিক অক্ষের জন্য, একটি সাধারণ বল মডেল হল:
F_horizontal = ma + F_friction + F_cable + F_process
উল্লম্ব অক্ষে ঊর্ধ্বগামী ত্বরণের জন্য:
F_vertical = m(g + a) + F_friction + F_process
উচ্চতর প্রয়োজনীয় থ্রাস্ট উচ্চ পিক মোটর টর্ক তৈরি করে। একটি বল স্ক্রু ড্রাইভের জন্য, লিনিয়ার থ্রাস্ট ব্যবহার করে স্ক্রু টর্কে রূপান্তরিত করা যেতে পারে:
T_screw = Fp / (2πη)
যেখানেবাট্রান্সমিশন দক্ষতা। স্ক্রু সীসাপিN·m-এ টর্কের ফলাফল পেতে m/rev-এ প্রকাশ করতে হবে।
সার্ভো মোটর ম্যাচিং শুধুমাত্র রেট পাওয়ার উপর ভিত্তি করে করা উচিত নয়। যাচাই করুন:
- ত্বরণ এবং হ্রাসের সময় পিক টর্ক
- সম্পূর্ণ চক্রের উপর RMS টর্ক
- লক্ষ্য রৈখিক গতির জন্য মোটর গতি প্রয়োজন
- প্রয়োজনীয় গতিতে মোটর টর্ক পাওয়া যায়
- মোটর-টু-লোড জড়তা অনুপাত
- মন্দার সময় পুনর্জন্ম শক্তি
- উল্লম্ব অক্ষের জন্য ব্রেক প্রয়োজনীয়তা
- এনকোডার, সার্ভো ড্রাইভ এবং কন্ট্রোলার সামঞ্জস্য
একটি মোটর কম গতিতে পর্যাপ্ত টর্ক প্রদান করতে পারে কিন্তু তার সর্বোচ্চ গতির কাছাকাছি প্রয়োজনীয় টর্ক তৈরি করতে অক্ষম হয়ে পড়ে। চূড়ান্ত যাচাইকরণের জন্য প্রকৃত মোটর গতি-টর্ক কার্ভ ব্যবহার করা উচিত।
কাজ করা রৈখিক মডিউল গতি গণনার উদাহরণ
নিচের উদাহরণটি দেখায় কিভাবে গতি, ভ্রমণের সময় এবং বল স্ক্রু ঘূর্ণন গতি গণনা করা যায়। সমস্ত মান অনুমানমূলক এবং শুধুমাত্র প্রকৌশল পদ্ধতি ব্যাখ্যা করার জন্য প্রদান করা হয়। তারা একটি নির্দিষ্ট QRXQ পণ্য মডেল বা গ্রাহক অ্যাপ্লিকেশন প্রতিনিধিত্ব করে না।
অপারেটিং শর্তাবলী
| প্যারামিটার | মান |
|---|---|
| কার্যকর ভ্রমণ দূরত্ব | 800 মিমি |
| নির্দেশিত সর্বোচ্চ গতি | 1000 মিমি/সেকেন্ড |
| ত্বরণ | 2500 মিমি/সে² |
| মন্দাভাব | 2500 মিমি/সে² |
| বল স্ক্রু সীসা | 20 মিমি/রেভ |
| প্রাথমিক গতি | 0 মিমি/সেকেন্ড |
| চূড়ান্ত গতি | 0 মিমি/সেকেন্ড |
ধাপ 1: ত্বরণ সময় গণনা করুন
যেখানে = v/a
ta = 1000 / 2500 = 0.4 সেকেন্ড
ধাপ 2: ত্বরণ দূরত্ব গণনা করুন
সা = v² / (2a)
এ = 1000² / (2 × 2500) = 200 মিমি
ধাপ 3: হ্রাসের সময় এবং দূরত্ব গণনা করুন
কারণ ত্বরণ এবং হ্রাস সমান:
td = 1000 / 2500 = 0.4 সেকেন্ড
Sd = 1000² / (2 × 2500) = 200 মিমি
ধাপ 4: মোশন প্রোফাইল নির্ধারণ করুন
সা + এসডি = 200 + 200 = 400 মিমি
মোট ভ্রমণ 800 মিমি, তাই ধ্রুব-গতির গতির জন্য 400 মিমি অবশিষ্ট থাকে:
Sc = 800 - 200 - 200 = 400 মিমি
কারণScশূন্যের চেয়ে বড়, গতি a ব্যবহার করেট্র্যাপিজয়েডাল বেগ প্রোফাইল.
ধাপ 5: ধ্রুব-গতির সময় গণনা করুন
tc = Sc/v
tc = 400 / 1000 = 0.4 সেকেন্ড
ধাপ 6: মোট ভ্রমণের সময় গণনা করুন
t_total = ta + tc + td
t_total = 0.4 + 0.4 + 0.4 = 1.2 s
আদর্শ অবস্থার অধীনে, S-বক্ররেখা মসৃণকরণ, নিয়ামক বিলম্ব বা নিষ্পত্তির সময় ছাড়াই, তাত্ত্বিক ভ্রমণের সময়1.2 সেকেন্ড.
ধাপ 7: বল স্ক্রু গতি গণনা করুন
n = 60v / পি
n = 60 × 1000 / 20 = 3000 r/min
বল স্ক্রু এবং একটি সরাসরি সংযুক্ত মোটর তাই প্রায় পৌঁছাতে হবে3000 r/মিনিট.
ধাপ 8: গতি-সীমা পরীক্ষা সম্পূর্ণ করুন
| গণনাকৃত প্রয়োজনীয়তা | ফলাফল | ক্যাটালগ বা ডিজাইন চেক |
|---|---|---|
| সর্বোচ্চ রৈখিক গতি | 1000 মিমি/সেকেন্ড | মডিউল সর্বাধিক অনুমোদিত গতি |
| ত্বরণ দূরত্ব | 200 মিমি | উপলব্ধ স্ট্রোক এবং সীমা অবস্থান |
| ক্ষয় দূরত্ব | 200 মিমি | স্বাভাবিক এবং জরুরী স্টপিং দূরত্ব |
| তাত্ত্বিক ভ্রমণ সময় | 1.2 সে | প্রকৃত নিয়ামক গতি প্রোফাইল |
| বলের স্ক্রু গতি | 3000 r/মিনিট | সমালোচনামূলক গতি, DN মান এবং ভারবহন গতি |
| মোটর গতি | আনুমানিক 3000 r/min | সর্বাধিক মোটর গতি এবং উচ্চ গতির টর্ক |
এমনকি যদি মোটরটি 3000 r/min এ কাজ করতে পারে, তবুও নকশাটি অনুমোদন করা যাবে না। প্রকৃত স্ক্রু দৈর্ঘ্য এবং সমর্থন বিন্যাস, বল বাদামের গতি সীমা, গাইড তৈলাক্তকরণ, উচ্চ গতিতে মোটর টর্ক এবং একত্রিত মডিউলের কম্পনের জন্য গণনাটি অবশ্যই বল স্ক্রু সমালোচনামূলক গতি যাচাই করতে হবে।
শর্ট-স্ট্রোক ত্রিভুজাকার গতির উদাহরণ
অনুমান করুন একই ত্বরণ, হ্রাস এবং সর্বোচ্চ-গতির সেটিংস ব্যবহার করা হয়েছে, তবে কার্যকর ভ্রমণ 200 মিমিতে হ্রাস করা হয়েছে:
সা + এসডি = 400 মিমি > 200 মিমি
1000 মিমি/সেকেন্ডে পৌঁছানোর জন্য পদক্ষেপের যথেষ্ট দূরত্ব নেই, তাই গতি ত্রিভুজাকার হয়ে যায়।
কারণ ত্বরণ এবং হ্রাস সমান:
v_peak = √(aL)
v_peak = √(2500 × 200) = 707.1 মিমি/সেকেন্ড
ত্বরণ সময় হল:
ta = 707.1 / 2500 = 0.283 সেকেন্ড
হ্রাসের সময় সমান, তাই:
t_total = 0.283 + 0.283 = 0.566 s
সংশ্লিষ্ট বল স্ক্রু গতি হল:
n = 60 × 707.1 / 20 = 2121.3 r/min
এই উদাহরণটি দেখায় যে কন্ট্রোলারটি 1000 মিমি/সেকেন্ডে সেট করা থাকলেও, একটি শর্ট-স্ট্রোক মুভ আনুমানিক 707 মিমি/সেকেন্ডে পৌঁছাতে পারে কারণ উপলব্ধ ত্বরণ এবং হ্রাস দূরত্ব অপর্যাপ্ত।
একটি সম্পূর্ণ মেশিন সাইকেলে অতিরিক্ত সময় প্রয়োজন
তাত্ত্বিক রৈখিক মডিউল ভ্রমণের সময় সাধারণত সম্পূর্ণ সরঞ্জাম চক্রের একটি অংশ। প্রকৃত মেশিন-চক্রের সময় অন্তর্ভুক্ত থাকতে পারে:
- কন্ট্রোলার কমান্ড প্রতিক্রিয়া সময়
- S-বক্ররেখা মসৃণ করার কারণে অতিরিক্ত সময়
- অবস্থান নিষ্পত্তির সময়
- গ্রিপার খোলার এবং বন্ধ করার সময়
- ভ্যাকুয়াম প্রজন্ম এবং নিশ্চিতকরণ সময়
- ক্যামেরা এক্সপোজার এবং ভিশন-প্রসেসিং সময়
- বিতরণ, ঢালাই বা প্রেসিং প্রক্রিয়ার সময়
- সেন্সর নিশ্চিতকরণ সময়
- ইন্টার-অক্ষ অপেক্ষা এবং ইন্টারলক সময়
- বাড়ি ফেরত বা খালি-ফেরত ভ্রমণ
সম্পূর্ণ মেশিন চক্র তাই প্রকাশ করা যেতে পারে:
t_cycle = t_motion + t_setling + t_process + t_waiting + t_return
সর্বাধিক গতি দ্বারা ভ্রমণ দূরত্ব ভাগ করে চক্র সময় গণনা সাধারণত প্রকৃত অপারেটিং সময় অবমূল্যায়ন করবে।
সাধারণ রৈখিক মডিউল গতি গণনা ভুল
- ত্বরণ এবং মন্থন অন্তর্ভুক্ত না করে সর্বোচ্চ গতি দ্বারা ভ্রমণ দূরত্ব ভাগ করা।
- সরানোর সময় সর্বোচ্চ গতি পৌঁছেছে বলে গড় গতির চিকিৎসা করা।
- প্রোফাইলটি ত্রিভুজাকার বা ট্র্যাপিজয়েডাল কিনা তা নির্ধারণ করতে ব্যর্থ।
- কমান্ড কন্ট্রোলার গতি সর্বদা পৌঁছেছে অনুমান.
- সেই গতিতে উপলব্ধ টর্ক পরীক্ষা না করে শুধুমাত্র সর্বাধিক মোটর গতি পরীক্ষা করা হচ্ছে।
- সমালোচনামূলক গতি এবং DN সীমা পরীক্ষা না করে একটি গ্রহণযোগ্য বলের স্ক্রু গতি গণনা করা।
- বেল্টের গতি, দাঁতের ব্যস্ততা এবং কম্পন উপেক্ষা করার সময় একটি টাইমিং বেল্ট মডিউলে শুধুমাত্র পুলির গতি পরীক্ষা করা হচ্ছে।
- মন্দার সময় পুনর্জন্ম শক্তি এবং সার্ভো-ড্রাইভ ওভারভোল্টেজ উপেক্ষা করা।
- অনুভূমিক এবং উল্লম্ব অক্ষের জন্য একই থ্রাস্ট গণনা ব্যবহার করে।
- মাধ্যাকর্ষণ একটি অফসেট পেলোড কেন্দ্র দ্বারা সৃষ্ট গতিশীল মুহূর্তগুলিকে উপেক্ষা করা।
- কন্ট্রোলারে শক্তিশালী S-বক্ররেখা মসৃণ করার সময় একটি আদর্শ ট্র্যাপিজয়েডাল প্রোফাইল গণনা ব্যবহার করা।
- বাস্তব পেলোডের অধীনে গতি, তাপমাত্রা, কম্পন এবং অবস্থান যাচাই করতে ব্যর্থ।
লিনিয়ার মডিউল গতি নির্বাচনের জন্য প্রয়োজনীয় তথ্য
একটি ব্যবহারিক রৈখিক মডিউল গতি গণনা সম্পূর্ণ করার আগে নিম্নলিখিত তথ্য প্রস্তুত করুন:
- কার্যকর ভ্রমণ দূরত্ব
- টার্গেট একমুখী ভ্রমণ সময় এবং সম্পূর্ণ মেশিন চক্র
- প্রাথমিক এবং চূড়ান্ত গতি
- লক্ষ্য সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস
- S- কার্ভ বা ঝাঁকুনি সেটিং
- মোট চলমান ভর
- পেলোড সেন্টার-অফ-গ্রাভিটি অবস্থান
- অনুভূমিক, উল্লম্ব বা আনত মাউন্টিং অভিযোজন
- বাহ্যিক প্রক্রিয়া বল
- বল স্ক্রু সীসা বা কপিকল এবং পিনিয়ন পরামিতি
- মোটর সর্বোচ্চ গতি এবং গতি-টর্ক বক্ররেখা
- গিয়ারবক্স অনুপাত এবং দক্ষতা
- অবস্থান নির্ভুলতা এবং সেটলিং-সময়ের প্রয়োজনীয়তা
- দৈনিক ডিউটি চক্র এবং ক্রমাগত অপারেটিং সময়
- তাপমাত্রা, দূষণ, তৈলাক্তকরণ এবং রক্ষণাবেক্ষণের শর্ত
ইঞ্জিনিয়ারিং টেকওয়ে
একটি নির্ভরযোগ্যরৈখিক মডিউল গতি গণনাভ্রমণের দূরত্ব, লক্ষ্য চক্রের সময়, ত্বরণ, হ্রাস এবং সংক্রমণ পরামিতি সংযুক্ত করতে হবে। একটি ক্যাটালগে তালিকাভুক্ত সর্বাধিক গতি শুধুমাত্র একটি পণ্য সীমা এবং একটি নির্দিষ্ট স্ট্রোক এবং পেলোডের মাধ্যমে একটি মেশিন যে গতি অর্জন করতে পারে তা সরাসরি প্রতিনিধিত্ব করে না।
প্রথমে নির্ধারণ করুন যে পদক্ষেপটি একটি ত্রিভুজাকার বা ট্র্যাপিজয়েডাল প্রোফাইল ব্যবহার করে কিনা। তারপর সর্বোচ্চ গতি, ত্বরণ দূরত্ব, হ্রাস দূরত্ব এবং তাত্ত্বিক ভ্রমণের সময় গণনা করুন। প্রয়োজনীয় রৈখিক গতিকে বল স্ক্রু, পুলি, পিনিয়ন বা মোটরের গতিতে রূপান্তর করুন এবং গতিতে মোটর টর্ক, ট্রান্সমিশন সীমা, গাইড কর্মক্ষমতা এবং প্রকৃত নিয়ামক প্রোফাইল যাচাই করুন।
চূড়ান্ত ফলাফল প্রকৃত পেলোডের অধীনে নিশ্চিত করা উচিত এবং ইনপুট মান, ইউনিট, গতি প্রোফাইল, সূত্র, ক্যাটালগ সীমা, নকশা মার্জিন এবং গ্রহণযোগ্যতা পদ্ধতি সহ নথিভুক্ত করা উচিত। এটি মেশিনের নকশা, কমিশনিং, রক্ষণাবেক্ষণ এবং ভবিষ্যতের চক্র-সময় অপ্টিমাইজেশানের সময় গতি-নির্বাচনের ফলাফলকে সনাক্তযোগ্য রাখে।
