 हिंदी

एक गेंद पेंचरैखिक मॉड्यूलस्क्रू और नट की पेचदार गति के माध्यम से मोटर टॉर्क को रैखिक जोर में परिवर्तित करता है। टाइमिंग बेल्ट ड्राइव की तुलना में, टॉर्क, स्क्रू लीड और थ्रस्ट के बीच संबंध बहुत अधिक प्रत्यक्ष होता है, जो बनाता हैबॉल स्क्रू मॉड्यूलसटीक स्थिति, ऊर्ध्वाधर उठाने और उच्च-जोर रैखिक गति के लिए विशेष रूप से उपयोगी।
हालाँकि, सैद्धांतिक टॉर्क-टू-थ्रस्ट रूपांतरण केवल शुरुआती बिंदु है। एक पूर्णगेंद पेंच रैखिक मॉड्यूल जोर गणनाइसमें गतिमान द्रव्यमान, त्वरण, गुरुत्वाकर्षण, गाइड प्रतिरोध, स्क्रू दक्षता, प्रीलोड, ऑपरेटिंग गति पर मोटर टॉर्क और स्क्रू, बियरिंग्स और गाइड सिस्टम की यांत्रिक सीमाओं का भी ध्यान रखना चाहिए।
यह मार्गदर्शिका बताती है कि आवश्यक थ्रस्ट की गणना कैसे करें, मोटर टॉर्क को बॉल स्क्रू थ्रस्ट में कैसे बदलें, और सत्यापित करें कि चयनित स्क्रू और ड्राइव वास्तविक गति चक्र का समर्थन कर सकते हैं या नहीं।
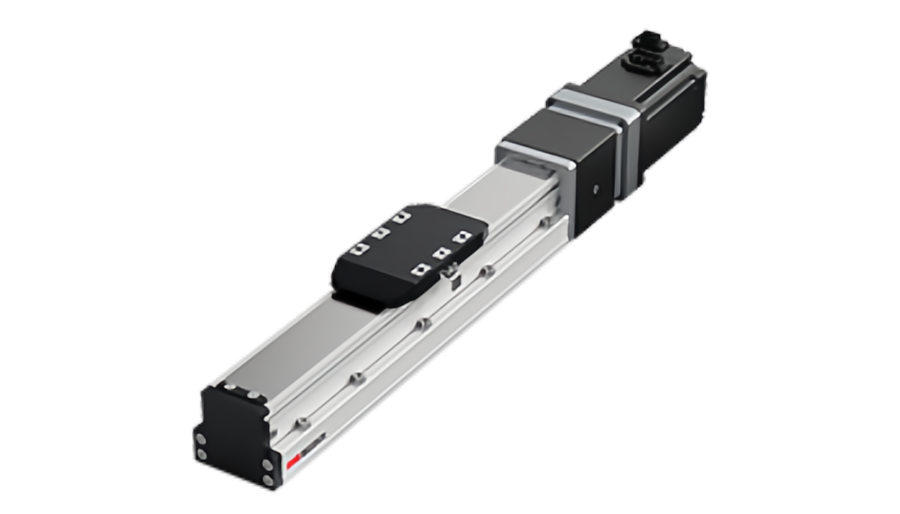
बॉल स्क्रू लीनियर मॉड्यूल में थ्रस्ट क्या है?
थ्रस्ट पेंच दिशा के साथ उत्पन्न अक्षीय रैखिक बल है और चलती गाड़ी तक पहुंचाया जाता है।
इसे पेलोड क्षमता के साथ भ्रमित नहीं किया जाना चाहिए।
| पैरामीटर | यह क्या वर्णन करता है |
|---|---|
| जोर | गाड़ी को तेज़ करने या बाहरी अक्षीय भार का विरोध करने के लिए रैखिक बल उपलब्ध है |
| पेलोड | गाइड प्रणाली द्वारा बड़े पैमाने पर समर्थित |
| पल भार | गुरुत्वाकर्षण के ऑफसेट केंद्र के कारण पिच, यॉ या रोल लोड |
| गेंद पेंच अक्षीय भार | स्क्रू/नट प्रणाली के माध्यम से लोड किया गया |
मुख्य भेद:एक मॉड्यूल अपने रैखिक गाइड के माध्यम से एक बड़े पेलोड का समर्थन कर सकता है जबकि बॉल स्क्रू मोटर टॉर्क, अक्षीय भार, गति या जीवन द्वारा सीमित होता है।
चरण 1: आवश्यक रैखिक बल की गणना करें
सरलीकृत क्षैतिज अक्ष के लिए:
एफअनुरोध= एम × ए + एफप्रतिरोध+ एफप्रक्रिया
कहाँ:
- एम= किलोग्राम में कुल गतिमान द्रव्यमान
- ए= m/s में आवश्यक रैखिक त्वरण2
- एफप्रतिरोध= एन में गाइड, सील और केबल प्रतिरोध
- एफप्रक्रिया= एन में बाहरी प्रक्रिया बल
गतिशील द्रव्यमान में क्या शामिल होना चाहिए?
- workpiece
- स्थिरता
- टूलींग
- बहु-अक्ष प्रणाली में ऊपरी अक्ष
- जहां प्रासंगिक हो वहां केबल और केबल कैरियर को स्थानांतरित करना
- कोई भी सहायक गतिशील हार्डवेयर
केवल उत्पाद के वजन का उपयोग करने से वास्तविक त्वरण बल को काफी कम आंका जा सकता है।
त्वरण बल: एफ = एम × ए
गतिमान द्रव्यमान को गति देने के लिए आवश्यक गतिशील बल है:
एफएसीसी= एम × ए
उदाहरण के लिए, यदि 25 किलोग्राम की चलती हुई असेंबली को 2 मीटर/सेकेंड की गति से गति देनी चाहिए2:
एफएसीसी= 25 × 2 = 50 एन
यह केवल त्वरण घटक है. यांत्रिक प्रतिरोध और प्रक्रिया बल को अभी भी जोड़ने की आवश्यकता है।
चरण 2: ऊर्ध्वाधर अक्षों के लिए गुरुत्वाकर्षण शामिल करें
ऊर्ध्वाधर उर्ध्व त्वरण के लिए:
एफऊपर= एम(जी + ए) + एफप्रतिरोध+ एफप्रक्रिया
कहाँजीलगभग 9.81 मी/से. है2.
नीचे की ओर त्वरण के लिए, गुरुत्वाकर्षण गति में सहायता करता है और ड्राइव आदेशित त्वरण के आधार पर ब्रेकिंग या पुनर्योजी स्थिति में प्रवेश कर सकता है।
लंबवत-अक्ष चेतावनी:थ्रस्ट गणना होल्डिंग और एंटी-फ़ॉल सुरक्षा डिज़ाइन को प्रतिस्थापित नहीं करती है। बिजली-हानि व्यवहार का अलग से मूल्यांकन किया जाना चाहिए।
चरण 3: बॉल स्क्रू टॉर्क को लीनियर थ्रस्ट में बदलें
बॉल स्क्रू के लिए आदर्श टॉर्क-टू-थ्रस्ट संबंध है:
टी = एफ × पी ÷ (2π × η)
जोर के लिए पुनर्व्यवस्थित करना:
एफ = 2π × η × टी ÷ पी
कहाँ:
- एफ= एन में रैखिक जोर
- टी= N·m में पेंच पर लगाया गया टॉर्क
- पी= मी/रेव में स्क्रू लीड
- या= पेंच संचरण दक्षता
यह समीकरण का मूल हैजोर लगाने के लिए बॉल स्क्रू टॉर्करूपांतरण.
स्क्रू लीड का थ्रस्ट पर इतना गहरा प्रभाव क्यों पड़ता है?
स्क्रू लीड नट द्वारा प्रति स्क्रू क्रांति में तय की गई रैखिक दूरी है।
समान स्क्रू टॉर्क के लिए:
- एक छोटी सी लीड अधिक सैद्धांतिक जोर पैदा करती है।
- एक बड़ी लीड कम सैद्धांतिक जोर पैदा करती है।
लेकिन सीसा किसी दिए गए रैखिक वेग के लिए आवश्यक पेंच गति को भी बदल देता है।
इसलिए, सीसा इनके बीच सीधा व्यापार-बंद बनाता है:
- जोर
- रेखीय गति
- मोटर आरपीएम
- मोटर रोटेशन से पोजिशनिंग रिज़ॉल्यूशन
लीड और स्पीड की एक साथ जाँच की जानी चाहिए
पेंच घूर्णी गति है:
एन = 60 × वी ÷ पी
कहाँ:
- एन= आरपीएम में पेंच गति
- वी= मी/से. में रैखिक गति
- पी= मी/रेव में स्क्रू लीड
एक छोटा सीसा जोर बढ़ाता है लेकिन समान रैखिक गति तक पहुंचने के लिए अधिक आरपीएम की भी आवश्यकता होती है।
एक बड़ा लीड आरपीएम आवश्यकता को कम करता है लेकिन प्रति यूनिट मोटर टॉर्क में थ्रस्ट को भी कम करता है।
एक सरल टॉर्क-टू-थ्रस्ट उदाहरण
मान लीजिए:
- स्क्रू पर मोटर टॉर्क: 1.5 N·m
- बॉल स्क्रू लीड: 10 मिमी/रेव = 0.010 मीटर/रेव
- ट्रांसमिशन दक्षता: 0.90
सैद्धांतिक उपयोगी जोर है:
एफ = 2π × 0.90 × 1.5 ÷ 0.010
एफ ≈ 848 एन
यह मान एक ही मोटर टॉर्क से उत्पन्न होने वाली कई बेल्ट-चालित प्रणालियों की तुलना में बहुत अधिक है, जो दर्शाता है कि बॉल स्क्रू थ्रस्ट-सघन अनुप्रयोगों के लिए आकर्षक क्यों हैं।
लेकिन 848 एन स्वचालित रूप से स्वीकार्य मॉड्यूल थ्रस्ट नहीं है।स्क्रू डायनेमिक लोड रेटिंग, सपोर्ट बियरिंग्स, नट प्रीलोड, मोटर स्पीड और गाइड संरचना की अभी भी जांच करने की आवश्यकता है।
चरण 4: ज्ञात जोर के लिए आवश्यक टॉर्क की गणना करें
यदि अनुप्रयोग बल ज्ञात है, तो उपयोग करें:
टीभार= एफअनुरोध× पी ÷ (2π × एच)
यह पेंच के माध्यम से रैखिक भार बल उत्पन्न करने के लिए आवश्यक टॉर्क देता है।
हालाँकि, यह अभी तक कुल मोटर टॉर्क नहीं है क्योंकि घूर्णन जड़ता और अन्य नुकसानों को भी शामिल करने की आवश्यकता है।
चरण 5: स्क्रू और मोटर घूर्णी जड़त्व शामिल करें
त्वरण के दौरान, मोटर को गतिमान द्रव्यमान और घूमने वाले घटकों दोनों में तेजी लानी चाहिए।
घूर्णी त्वरण टोक़ है:
टीएसीसी, सड़ांध= जे × ए
कहाँ:
- जे= मोटर पर परावर्तित कुल घूर्णन जड़त्व
- ए= कोणीय त्वरण
सीधे संचालित बॉल स्क्रू के लिए:
α = 2π × ए ÷ पी
इसलिए उच्च रैखिक त्वरण और छोटा स्क्रू लीड पर्याप्त घूर्णी त्वरण आवश्यकता पैदा कर सकता है।
पेंच में स्वयं महत्वपूर्ण घूर्णी जड़ता हो सकती है
लंबे या बड़े व्यास वाले बॉल स्क्रू में सार्थक घूर्णी जड़ता हो सकती है।
उच्च त्वरण पर, मोटर को तेज़ होना चाहिए:
- मोटर रोटर
- युग्मन
- गेंद पेंच
- यदि गियरबॉक्स का उपयोग किया जाता है
यह एक कारण है कि केवल रैखिक जोर पर आधारित मोटर आकार पीक टॉर्क को कम आंक सकता है।
गतिमान द्रव्यमान की समतुल्य जड़ता
अनुवादित द्रव्यमान को पेंच पर समतुल्य घूर्णी जड़ता में प्रतिबिंबित किया जा सकता है:
जेट्रांस= एम × (पी ÷ 2π)2
मोटर का आकार निर्धारित करते समय और जड़त्व मिलान का मूल्यांकन करते समय यह उपयोगी होता है।
संपूर्ण जड़त्व मॉडल में शामिल हो सकते हैं:
- मोटर रोटर जड़ता
- पेंच जड़ता
- युग्मन जड़ता
- प्रतिबिंबित द्रव्यमान का अनुवाद
- गियरबॉक्स जड़ता
चरण 6: घर्षण और प्रीलोड टॉर्क जोड़ें
बॉल स्क्रू कुशल हैं, लेकिन वे घर्षण रहित नहीं हैं।
अतिरिक्त टॉर्क निम्न से आ सकता है:
- नट प्रीलोड
- समर्थन-असर प्रीलोड
- गाइड प्रतिरोध
- सील और वाइपर
- मिसलिग्न्मेंट
- स्नेहन की स्थिति
प्रीलोडेड सटीक स्क्रू में गैर-प्रीलोडेड स्क्रू की तुलना में अधिक नो-लोड टॉर्क हो सकता है।
इसे मोटर साइज़िंग में शामिल किया जाना चाहिए, विशेष रूप से छोटी मोटरों या कम गति वाली सटीक अक्षों के लिए।
दक्षता वास्तविक पेंच और परिचालन स्थिति से मेल खाना चाहिए
बॉल स्क्रू में आमतौर पर उच्च यांत्रिक दक्षता होती है, लेकिन सटीक मान इस पर निर्भर करता है:
- बॉल स्क्रू डिज़ाइन
- लीड कोण
- प्रीलोड
- स्नेहन
- रफ़्तार
- विनिर्माण गुणवत्ता
प्रत्येक पेंच के लिए एक निश्चित दक्षता मानने के बजाय जब भी संभव हो निर्माता डेटा का उपयोग करें।
एक पूर्ण क्षैतिज-अक्ष उदाहरण
एक क्षैतिज बॉल स्क्रू मॉड्यूल पर विचार करें:
- गतिशील द्रव्यमान: 18 किग्रा
- त्वरण: 2.5 मी/से2
- गाइड और केबल प्रतिरोध: 12 एन
- बाहरी प्रक्रिया बल: 40 एन
- बॉल स्क्रू लीड: 10 मिमी/रेव = 0.010 मीटर/रेव
- पेंच दक्षता: 0.90
1. त्वरण बल
एफएसीसी= 18 × 2.5 = 45 एन
2. कुल आवश्यक जोर
एफअनुरोध= 45 + 12 + 40 = 97 एन
3. स्क्रू पर आवश्यक टॉर्क लोड करें
टीभार= 97 × 0.010 ÷ (2π × 0.90)
टीभार≈ 0.172 एनएम
यह टॉर्क केवल रैखिक-भार घटक है।
मोटर चयन की अभी भी आवश्यकता है:
- पेंच घूर्णी जड़त्व
- मोटर रोटर जड़ता
- त्वरण टोक़
- प्रीलोड टॉर्क
- पीक और आरएमएस टॉर्क की जाँच
एक लंबवत-अक्ष उदाहरण
मान लीजिए:
- गतिशील द्रव्यमान: 8 किग्रा
- ऊपर की ओर त्वरण: 1.5 मी/से2
- प्रतिरोध: 8 एन
- कोई बाहरी प्रक्रिया बल नहीं
- लीड: 5 मिमी/रेव = 0.005 मीटर/रेव
- दक्षता: 0.90
1. ऊपर की ओर जोर देने की आवश्यकता
एफऊपर = 8 × (9.81 + 1.5) + 8
एफऊपर≈ 98.5 एन
2. आवश्यक लोड टॉर्क
टीभार= 98.5 × 0.005 ÷ (2π × 0.90)
टीभार≈ 0.087 एनएम
फिर, यह केवल स्क्रू के माध्यम से रैखिक भार का समर्थन करने के लिए आवश्यक टॉर्क है। घूर्णी त्वरण और ब्रेक आवश्यकताओं पर अभी भी विचार करने की आवश्यकता है।
ऊर्ध्वाधर अक्षों को भी ब्रेक और पुनर्जनन विश्लेषण की आवश्यकता होती है
जब एक ऊर्ध्वाधर अक्ष नीचे की ओर बढ़ता है, तो गुरुत्वाकर्षण इसका विरोध करने के बजाय पेंच को चला सकता है।
सिस्टम को संभालने की आवश्यकता हो सकती है:
- पुनर्योजी ऊर्जा
- मोटर ब्रेक लगाना
- ब्रेक पकड़ना
- शक्ति-हानि व्यवहार
- यांत्रिक गिरावट-विरोधी सुरक्षा
लीड, दक्षता और लोड के आधार पर बॉल स्क्रू को बैकड्राइव किया जा सकता है। यह मत मानिए कि पेंच स्वतः लॉक हो जाएगा।
स्क्रू लीड कैसे टॉर्क और स्पीड बदलता है
| छोटा सीसा | बड़ा सीसा |
|---|---|
| प्रति इकाई टॉर्क अधिक जोर | प्रति यूनिट टॉर्क कम जोर |
| समान रैखिक गति के लिए उच्च आरपीएम | समान रैखिक गति के लिए कम आरपीएम |
| प्रति क्रांति बेहतर यांत्रिक यात्रा | प्रति क्रांति अधिक यात्रा |
| बल-उन्मुख अक्षों के लिए अक्सर बेहतर होता है | उच्च-गति गति के लिए अक्सर बेहतर होता है |
इसलिए सही लीड एक सिस्टम विकल्प है, न कि केवल "सटीक" विकल्प।
बॉल स्क्रू थ्रस्ट मोटर टॉर्क से अधिक सीमित है
भले ही मोटर पर्याप्त टॉर्क उत्पन्न कर सके, प्रयोग करने योग्य मॉड्यूल थ्रस्ट निम्न द्वारा सीमित हो सकता है:
- बॉल स्क्रू डायनेमिक लोड रेटिंग
- बॉल स्क्रू स्थैतिक लोड रेटिंग
- नट प्रीलोड
- समर्थन-वहन क्षमता
- संपीड़न में पेंच बकलिंग
- महत्वपूर्ण गति पेंच
- युग्मन क्षमता
- मोटर शाफ्ट क्षमता
- गाइड लोड और पल क्षमता
सिस्टम नियम:स्वीकार्य मॉड्यूल थ्रस्ट पूरे बल पथ में सबसे कम सुरक्षित सीमा है, न कि टॉर्क समीकरण से प्राप्त सबसे बड़ी संख्या।
सेवा जीवन के लिए डायनामिक लोड रेटिंग की जाँच करें
एक बॉल स्क्रू उच्च शिखर बल से बच सकता है लेकिन यदि यह उस बल का अनुभव बहुत बार करता है तो इसका जीवन अस्वीकार्य है।
सेवा-जीवन की गणना आम तौर पर इस पर निर्भर करती है:
- समतुल्य अक्षीय भार
- गतिशील लोड रेटिंग
- साइकिल शुल्क
- यात्रा दूरी
- स्नेहन
- दूषण
सटीक जीवन सूत्र और सुधार कारकों को चयनित बॉल स्क्रू निर्माता की विधि का पालन करना चाहिए।
स्टेटिक लोड रेटिंग भी मायने रखती है
स्थैतिक अधिभार गेंद के खांचे या गेंदों को स्थायी रूप से नुकसान पहुंचा सकता है, भले ही धुरी शायद ही कभी चलती हो।
स्थैतिक जाँच विशेष रूप से महत्वपूर्ण हैं:
- भार दबाना
- सदमा भार
- आपातकालीन रोक
- ऊर्ध्वाधर अक्ष
- परिवहन या झटके से निपटना
संपीड़न स्क्रू बकलिंग बना सकता है
जब पेंच को बड़े संपीड़न अक्षीय बल के अधीन किया जाता है, तो लंबे पतले पेंच झुक सकते हैं।
बकलिंग का जोखिम बढ़ जाता है:
- लंबी असमर्थित पेंच लंबाई
- छोटा पेंच व्यास
- उच्च संपीड़न बल
- कम कठोर अंत समर्थन
लंबे स्ट्रोक वाली उच्च-जोर वाली कुल्हाड़ियों के लिए, स्क्रू बकलिंग मोटर टॉर्क से अधिक महत्वपूर्ण हो सकती है।
उच्च गति गंभीर-गति सीमाएँ बना सकती है
एक लंबे घूमने वाले पेंच में एक क्रांतिक-गति सीमा होती है जहां शाफ्ट कंपन तेजी से बढ़ सकता है।
यही कारण है कि बॉल स्क्रू अक्ष को केवल मोटर आरपीएम बढ़ाकर असीमित स्ट्रोक और गति तक नहीं बढ़ाया जा सकता है।
क्रांतिक गति इस पर निर्भर करती है:
- पेंच व्यास
- असमर्थित लंबाई
- अंत-समर्थन स्थिति
- पेंच सीधापन
लॉन्ग-स्ट्रोक हाई-स्पीड एक्सिस को हमेशा निर्माता क्रिटिकल-स्पीड डेटा के विरुद्ध जांचा जाना चाहिए।
समर्थन वहन व्यवस्था जोर क्षमता को प्रभावित करती है
बॉल स्क्रू मॉड्यूल विभिन्न समर्थन कॉन्फ़िगरेशन का उपयोग कर सकते हैं, जैसे फिक्स्ड-समर्थित या फिक्स्ड-फिक्स्ड व्यवस्था।
समर्थन डिज़ाइन प्रभाव:
- अक्षीय कठोरता
- गंभीर गति
- ऊष्मीय व्यवहार
- अक्षीय भार क्षमता
कम आकार के समर्थन बीयरिंग के साथ जोड़ा गया एक उच्च क्षमता वाला स्क्रू अभी भी एक कमजोर ड्राइव सिस्टम उत्पन्न कर सकता है।
प्रीलोड कठोरता में सुधार करता है लेकिन टॉर्क जोड़ता है
बॉल स्क्रू प्रीलोड अक्षीय खेल को कम करता है और कठोरता को बढ़ा सकता है, जो सटीक स्थिति के लिए मूल्यवान है।
हालाँकि, उच्च प्रीलोड भी बढ़ सकता है:
- नो-लोड टॉर्क
- ऊष्मा उत्पन्न करना
- स्नेहन की मांग
- मोटर आरएमएस टॉर्क
प्रीलोड को उच्चतम उपलब्ध प्रीलोड का उपयोग करने के बजाय सटीकता और कठोरता की आवश्यकता से मेल खाना चाहिए।
उपलब्ध टॉर्क से अधिकतम जोर का अनुमान कैसे लगाएं
यदि पेंच पर उपलब्ध टॉर्क ज्ञात है:
एफउपलब्ध= 2π × η × टीउपलब्ध÷ पी
लेकिन जाँच के बाद इस मान को स्वीकार्य सिस्टम मान तक कम किया जाना चाहिए:
- पेंच लोड रेटिंग
- वहन क्षमता
- buckling
- गंभीर गति
- युग्मन
- मार्गदर्शक संरचना
उपलब्ध जोर से अधिकतम त्वरण का अनुमान कैसे लगाएं
क्षैतिज अक्ष के लिए:
एअधिकतम= (एफउपलब्ध- एफप्रतिरोध- एफप्रक्रिया) ÷ एम
यह परिणाम अभी भी मोटर पीक टॉर्क, स्क्रू घूर्णी जड़ता और मशीन कठोरता द्वारा सीमित होना चाहिए।
अधिकतम गतिमान द्रव्यमान का अनुमान कैसे लगाएं
एक निर्दिष्ट क्षैतिज त्वरण पर:
एमअधिकतम= (एफउपलब्ध- एफप्रतिरोध- एफप्रक्रिया) ÷ ए
यह केवल ड्राइव-फोर्स अनुमान है।
पल भार या जीवन आवश्यकताओं के कारण गाइड प्रणाली कम द्रव्यमान सीमा लगा सकती है।
मोटर टॉर्क को आवश्यक स्क्रू स्पीड पर जांचना चाहिए
ऑपरेटिंग आरपीएम की जांच किए बिना मोटर रेटेड टॉर्क का उपयोग न करें।
आवश्यक मोटर मूल्यांकन में शामिल होना चाहिए:
- टॉर्क-गति वक्र
- चोटी कंठी
- सतत या आरएमएस टोक़
- अधिकतम मोटर गति
- ड्राइव करंट और वोल्टेज
- तापीय सीमाएँ
एक मोटर में कम गति पर पर्याप्त टॉर्क हो सकता है लेकिन छोटे-लीड स्क्रू के लिए आवश्यक आरपीएम पर अपर्याप्त टॉर्क हो सकता है।
गियर रिडक्शन से स्क्रू टॉर्क बढ़ सकता है
यदि गियरबॉक्स का उपयोग किया जाता है:
टीपेंच= टीमोटर× मैं × एनगियर
कहाँमैंकमी अनुपात है.
इससे उपलब्ध स्क्रू टॉर्क बढ़ सकता है लेकिन:
- आवश्यक मोटर गति बढ़ाता है
- गियरबॉक्स जड़ता जोड़ता है
- दक्षता हानि जोड़ता है
- गियरबॉक्स प्रकार के आधार पर बैकलैश जोड़ा जा सकता है
जोर और पेलोड क्षमता अलग-अलग जाँच हैं
बॉल स्क्रू अक्षीय बल बनाता है, जबकि गाइड सिस्टम गाड़ी और बाहरी भार का समर्थन करता है।
पेलोड क्षमता इससे प्रभावित होती है:
- गाइड का आकार
- गाइड रिक्ति
- गाड़ी की लंबाई
- गुरुत्वाकर्षण का केंद्र ऑफसेट
- माउंटिंग ओरिएंटेशन
प्रणोद क्षमता इससे अधिक दृढ़ता से प्रभावित होती है:
- पेंच सीसा
- मोटर टॉर्क
- पेंच दक्षता
- पेंच अक्षीय रेटिंग
- समर्थन बीयरिंग
संपूर्ण मॉड्यूल चयन के लिए दोनों को संतुष्ट होना चाहिए।
सामान्य बॉल स्क्रू थ्रस्ट गणना गलतियाँ
पेलोड भार को सीधे क्षैतिज जोर के रूप में उपयोग करना
क्षैतिज अक्ष पर, गुरुत्वाकर्षण मुख्य रूप से गाइड द्वारा किया जाता है और पूर्ण अक्षीय ड्राइव बल नहीं बनता है।
त्वरण की अनदेखी
उच्च त्वरण गाइड घर्षण की तुलना में अधिक बल पैदा कर सकता है।
ऊर्ध्वाधर गुरुत्वाकर्षण को भूल जाना
ऊर्ध्वाधर उर्ध्व गति शामिल होनी चाहिएएमजी.
प्रत्येक अनुप्रयोग के लिए सैद्धांतिक पेंच दक्षता का उपयोग करना
प्रीलोड, स्नेहन और स्क्रू डिज़ाइन वास्तविक दक्षता को बदल सकते हैं।
पेंच घूर्णी जड़त्व को नजरअंदाज करना
लंबे और बड़े व्यास वाले स्क्रू के लिए महत्वपूर्ण त्वरण टॉर्क की आवश्यकता हो सकती है।
पेंच महत्वपूर्ण गति को नजरअंदाज करना
उच्च आरपीएम में सक्षम मोटर का मतलब यह नहीं है कि स्क्रू उस आरपीएम पर सुरक्षित रूप से चल सकता है।
बकलिंग को नजरअंदाज करना
लंबे पतले स्क्रू पर उच्च संपीड़न दबाव एक संरचनात्मक सीमा बन सकता है।
गाइड पेलोड के साथ भ्रमित करने वाला जोर
अक्षीय बल और गाइड लोड/पल सीमाएँ अलग-अलग गणनाएँ हैं।
एक प्रैक्टिकल बॉल स्क्रू थ्रस्ट कैलकुलेशन वर्कफ़्लो
- गतिशील द्रव्यमान को परिभाषित करें।
- स्ट्रोक, गति और त्वरण को परिभाषित करें।
- क्षैतिज या ऊर्ध्वाधर आवश्यक बल की गणना करें।
- प्रक्रिया बल और मापा प्रतिरोध जोड़ें।
- प्रारंभिक स्क्रू लीड का चयन करें.
- आवश्यक थ्रस्ट को स्क्रू टॉर्क में परिवर्तित करें।
- घूर्णी त्वरण टॉर्क जोड़ें।
- प्रीलोड और घर्षण टॉर्क जोड़ें।
- परिचालन गति पर मोटर पीक और आरएमएस टॉर्क की जाँच करें।
- स्क्रू डायनेमिक और स्टैटिक लोड रेटिंग की जाँच करें।
- महत्वपूर्ण गति और बकलिंग की जाँच करें।
- सपोर्ट बियरिंग्स और कपलिंग की जाँच करें।
- गाइड पेलोड और मोमेंट क्षमता की जाँच करें।
- एक उपयुक्त इंजीनियरिंग मार्जिन जोड़ें.
बॉल स्क्रू थ्रस्ट गणना के लिए QRXQ को क्या चाहिए
- गतिशील द्रव्यमान
- आघात
- अधिकतम गति
- त्वरण
- क्षैतिज या ऊर्ध्वाधर स्थापना
- बाह्य प्रक्रिया बल
- गेंद पेंच व्यास और सीसा
- मोटर मॉडल
- यदि उपयोग किया जाए तो गियरबॉक्स अनुपात
- आवश्यक स्थिति सटीकता
- दैनिक चक्र गिनती
- अपेक्षित सेवा जीवन
सही थ्रस्ट मान एक सिस्टम परिणाम है।स्क्रू लीड टॉर्क को बल में परिवर्तित करता है, लेकिन अंतिम स्वीकार्य जोर मोटर, स्क्रू, बीयरिंग, सपोर्ट, गाइड सिस्टम और वास्तविक गति चक्र द्वारा एक साथ नियंत्रित किया जाता है।
QRXQ केवल सैद्धांतिक टॉर्क-टू-थ्रस्ट रूपांतरण पर निर्भर होने के बजाय आवश्यक प्रक्रिया बल, त्वरण, लीड, दक्षता, मोटर टॉर्क और स्क्रू मैकेनिकल सीमाओं को मिलाकर बॉल स्क्रू लीनियर मॉड्यूल थ्रस्ट का मूल्यांकन करता है।
