 اردو

اےگیند سکرو لکیری ماڈیولسکرو اور نٹ کی ہیلیکل حرکت کے ذریعے موٹر ٹارک کو لکیری زور میں تبدیل کرتا ہے۔ ٹائمنگ بیلٹ ڈرائیو کے مقابلے میں، ٹارک، سکرو لیڈ اور تھرسٹ کے درمیان تعلق بہت زیادہ سیدھا ہے، جو بال سکرو ماڈیولز کو خاص طور پر درست پوزیشننگ، عمودی لفٹنگ اور ہائی تھرسٹ لکیری حرکت کے لیے مفید بناتا ہے۔
تاہم، نظریاتی ٹارک ٹو تھرسٹ کی تبدیلی صرف نقطہ آغاز ہے۔ ایک مکملگیند سکرو لکیری ماڈیول زور حسابحرکت پذیر ماس، ایکسلریشن، کشش ثقل، گائیڈ مزاحمت، سکرو کی کارکردگی، پری لوڈ، آپریٹنگ رفتار پر موٹر ٹارک اور سکرو، بیرنگ اور گائیڈ سسٹم کی مکینیکل حدود کا بھی حساب ہونا چاہیے۔
یہ گائیڈ بتاتا ہے کہ کس طرح مطلوبہ تھرسٹ کا حساب لگایا جائے، موٹر ٹارک کو بال اسکرو تھرسٹ میں تبدیل کیا جائے، اور اس بات کی تصدیق کی جائے کہ آیا منتخب کردہ اسکرو اور ڈرائیو حقیقی حرکت کے چکر کو سپورٹ کرسکتے ہیں۔
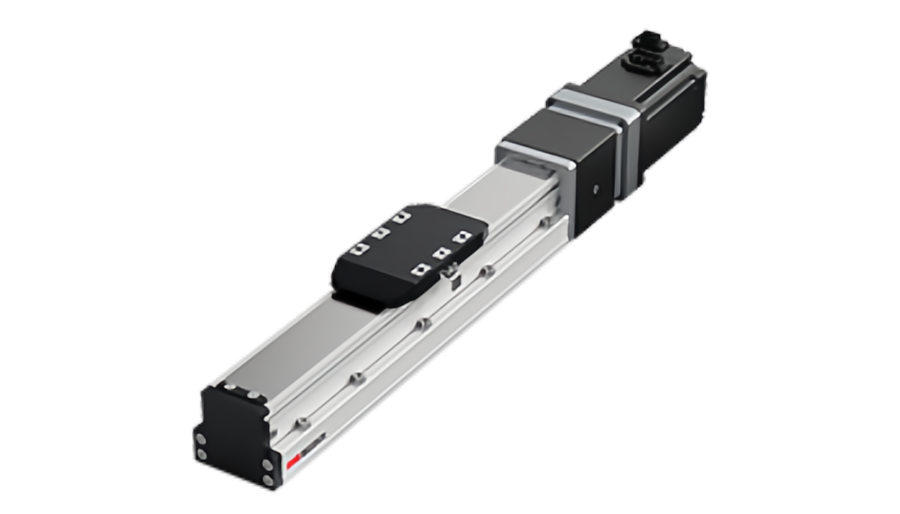
بال سکرو لکیری ماڈیول میں زور کیا ہے؟
تھرسٹ محوری لکیری قوت ہے جو سکرو کی سمت کے ساتھ پیدا ہوتی ہے اور چلتی گاڑی تک پہنچائی جاتی ہے۔
اسے پے لوڈ کی گنجائش کے ساتھ الجھن میں نہیں ڈالنا چاہئے۔
| پیرامیٹر | یہ کیا بیان کرتا ہے۔ |
|---|---|
| زور | کیریج کو تیز کرنے یا بیرونی محوری بوجھ کے خلاف مزاحمت کے لیے لکیری قوت دستیاب ہے۔ |
| پے لوڈ | گائیڈ سسٹم کے ذریعہ بڑے پیمانے پر تعاون کیا گیا۔ |
| لمحہ بھر کا بوجھ | کشش ثقل کے آفسیٹ مرکز کی وجہ سے پچ، یاؤ یا رول لوڈ |
| گیند سکرو محوری بوجھ | لوڈ سکرو/نٹ سسٹم کے ذریعے کیا جاتا ہے۔ |
کلیدی امتیاز:ایک ماڈیول اپنے لکیری گائیڈز کے ذریعے بڑے پے لوڈ کو سپورٹ کر سکتا ہے جبکہ بال اسکرو موٹر ٹارک، محوری بوجھ، رفتار یا زندگی سے محدود ہوتا ہے۔
مرحلہ 1: مطلوبہ لکیری قوت کا حساب لگائیں۔
ایک آسان افقی محور کے لیے:
ایفدرخواست= m × a + Fمزاحمت+ ایفعمل
کہاں:
- m= کلو میں کل حرکت پذیر ماس
- a= مطلوبہ لکیری سرعت m/s میں2
- ایفمزاحمت= گائیڈ، سیل اور کیبل کی مزاحمت N میں
- ایفعمل= N میں بیرونی عمل کی قوت
حرکت پذیر ماس میں کیا شامل ہونا چاہئے؟
- ورک پیس
- فکسچر
- ٹولنگ
- کثیر محور نظام میں اوپری محور
- کیبلز اور کیبل کیریئر جہاں متعلقہ ہو۔
- کوئی بھی معاون حرکت پذیر ہارڈ ویئر
صرف مصنوعات کا وزن استعمال کرنے سے اصل ایکسلریشن فورس کو نمایاں طور پر کم کیا جا سکتا ہے۔
ایکسلریشن فورس: F = m × a
متحرک ماس کو تیز کرنے کے لیے مطلوبہ متحرک قوت یہ ہے:
ایفacc= m × a
مثال کے طور پر، اگر 25 کلو گرام کی حرکت پذیر اسمبلی کو 2 میٹر فی سیکنڈ کی رفتار سے تیز ہونا چاہیے۔2:
ایفacc= 25 × 2 = 50 ن
یہ صرف ایکسلریشن جزو ہے۔ مکینیکل مزاحمت اور عمل کی قوت کو ابھی بھی شامل کرنے کی ضرورت ہے۔
مرحلہ 2: عمودی محور کے لیے کشش ثقل شامل کریں۔
عمودی اوپر کی سرعت کے لیے:
ایفاوپر= m(g + a) + Fمزاحمت+ ایفعمل
کہاںجیتقریباً 9.81 میٹر فی سیکنڈ ہے۔2.
نیچے کی طرف تیز رفتاری کے لیے، کشش ثقل حرکت میں مدد کرتی ہے اور ڈرائیو بریک لگانے یا دوبارہ پیدا کرنے والی حالت میں داخل ہو سکتی ہے جو کہ کمانڈڈ ایکسلریشن پر منحصر ہے۔
عمودی محور وارننگ:زور کا حساب کتاب ہولڈنگ اور اینٹی فال سیفٹی ڈیزائن کو تبدیل نہیں کرتا ہے۔ بجلی کے نقصان کے رویے کا الگ سے جائزہ لیا جانا چاہیے۔
مرحلہ 3: بال سکرو ٹارک کو لکیری زور میں تبدیل کریں۔
بال سکرو کے لیے مثالی ٹارک ٹو تھرسٹ رشتہ یہ ہے:
T = F × p ÷ (2π × η)
زور کے لیے دوبارہ ترتیب دینا:
F = 2π × η × T ÷ p
کہاں:
- ایف= لکیری زور N میں
- ٹی= ٹارک N·m میں سکرو پر لگایا جاتا ہے۔
- ص= m/rev میں سکرو لیڈ
- یا= سکرو ٹرانسمیشن کی کارکردگی
یہ مساوات بنیادی ہے۔زور دینے کے لئے گیند سکرو ٹارکتبدیلی
سکرو لیڈ کا زور پر اتنا مضبوط اثر کیوں ہے؟
سکرو لیڈ وہ لکیری فاصلہ ہے جو نٹ فی ایک سکرو انقلاب کے ذریعے طے کرتا ہے۔
اسی سکرو ٹارک کے لیے:
- ایک چھوٹی سی لیڈ زیادہ نظریاتی زور پیدا کرتی ہے۔
- ایک بڑی لیڈ کم نظریاتی زور پیدا کرتی ہے۔
لیکن سیسہ دی گئی لکیری رفتار کے لیے مطلوبہ سکرو کی رفتار کو بھی تبدیل کرتا ہے۔
لہذا، لیڈ ان کے درمیان براہ راست تجارت پیدا کرتا ہے:
- زور
- لکیری رفتار
- موٹر آر پی ایم
- موٹر گردش سے پوزیشننگ ریزولوشن
لیڈ اور سپیڈ کو ایک ساتھ چیک کیا جانا چاہیے۔
سکرو گردش کی رفتار ہے:
n = 60 × v ÷ p
کہاں:
- n= آر پی ایم میں سکرو کی رفتار
- v= لکیری رفتار m/s میں
- ص= m/rev میں سکرو لیڈ
ایک چھوٹی سی لیڈ زور بڑھاتی ہے لیکن اسی لکیری رفتار تک پہنچنے کے لیے مزید آر پی ایم کی بھی ضرورت ہوتی ہے۔
ایک بڑی لیڈ rpm کی ضرورت کو کم کرتی ہے لیکن ساتھ ہی تھرسٹ فی یونٹ موٹر ٹارک کو بھی کم کرتی ہے۔
ٹارک ٹو تھرسٹ کی ایک سادہ مثال
فرض کریں:
- سکرو پر موٹر ٹارک: 1.5 N·m
- بال سکرو لیڈ: 10 ملی میٹر/ریو = 0.010 میٹر/ریو
- ٹرانسمیشن کی کارکردگی: 0.90
نظریاتی مفید زور یہ ہے:
F = 2π × 0.90 × 1.5 ÷ 0.010
F ≈ 848 N
یہ قدر اس سے کہیں زیادہ ہے جو بیلٹ سے چلنے والے بہت سے سسٹمز ایک ہی موٹر ٹارک سے پیدا کر سکتے ہیں، جو اس بات کی وضاحت کرتا ہے کہ گیند کے پیچ کیوں زور دینے والی ایپلی کیشنز کے لیے پرکشش ہیں۔
لیکن 848 N خود بخود قابل اجازت ماڈیول تھرسٹ نہیں ہے۔سکرو ڈائنامک لوڈ ریٹنگ، سپورٹ بیرنگ، نٹ پری لوڈ، موٹر سپیڈ اور گائیڈ سٹرکچر کو ابھی بھی چیک کرنے کی ضرورت ہے۔
مرحلہ 4: معلوم زور کے لیے درکار ٹارک کا حساب لگائیں۔
اگر ایپلیکیشن فورس معلوم ہے تو استعمال کریں:
ٹیلوڈ= ایفدرخواست× p ÷ (2π × h)
اس سے سکرو کے ذریعے لکیری بوجھ قوت پیدا کرنے کے لیے درکار ٹارک ملتا ہے۔
تاہم، یہ ابھی تک کل موٹر ٹارک نہیں ہے کیونکہ گھومنے والی جڑتا اور دیگر نقصانات کو بھی شامل کرنے کی ضرورت ہے۔
مرحلہ 5: اسکرو اور موٹر گھومنے والی جڑتا شامل کریں۔
ایکسلریشن کے دوران، موٹر کو حرکت پذیر ماس اور گھومنے والے اجزاء دونوں کو تیز کرنا چاہیے۔
گردشی سرعت کا ٹارک ہے:
ٹیacc، روٹ= J × a
کہاں:
- جے= کل گھومنے والی جڑتا موٹر پر جھلکتی ہے۔
- a= کونیی سرعت
براہ راست چلنے والی گیند سکرو کے لیے:
α = 2π × a ÷ p
لہذا اعلی لکیری سرعت اور چھوٹے سکرو لیڈ کافی گردشی سرعت کی ضرورت پیدا کر سکتے ہیں۔
خود سکرو میں نمایاں گردشی جڑت ہو سکتی ہے۔
لمبے یا بڑے قطر والے گیند کے پیچ میں معنی خیز گردشی جڑت ہوسکتی ہے۔
ہائی ایکسلریشن پر، موٹر کو تیز کرنا چاہیے:
- موٹر روٹر
- جوڑا
- گیند سکرو
- گیئر باکس اگر استعمال کیا جائے۔
یہ ایک وجہ ہے کہ صرف لکیری تھرسٹ پر مبنی موٹر سائزنگ چوٹی کے ٹارک کو کم کر سکتی ہے۔
حرکت پذیر ماس کا مساوی جڑتا
ترجمہ کرنے والے بڑے پیمانے پر سکرو پر مساوی گردشی جڑتا میں جھلک سکتا ہے:
جےٹرانس= m × (p ÷ 2π)2
یہ موٹر کا سائز کرنے اور جڑتا میچنگ کا جائزہ لینے کے وقت مفید ہے۔
مکمل جڑتا ماڈل میں شامل ہوسکتا ہے:
- موٹر روٹر جڑتا
- سکرو جڑتا
- جوڑے کی جڑت
- عکاسی ترجمہ ماس
- گیئر باکس کی جڑت
مرحلہ 6: رگڑ اور پری لوڈ ٹارک شامل کریں۔
گیند کے پیچ کارآمد ہیں، لیکن وہ رگڑ کے بغیر نہیں ہیں۔
اضافی ٹارک اس سے آ سکتا ہے:
- نٹ پری لوڈ
- سپورٹ بیئرنگ پری لوڈ
- گائیڈ مزاحمت
- مہریں اور وائپرز
- غلط ترتیب
- چکنا کرنے کی حالت
پہلے سے لوڈ شدہ درستگی والے اسکرو میں پہلے سے لوڈ شدہ اسکرو سے زیادہ نو لوڈ ٹارک ہو سکتا ہے۔
اسے موٹر سائز میں شامل کیا جانا چاہئے، خاص طور پر چھوٹی موٹروں یا کم رفتار درستگی کے محوروں کے لیے۔
کارکردگی کو اصل سکرو اور آپریٹنگ حالت سے مماثل ہونا چاہئے۔
بال پیچ میں عام طور پر اعلی مکینیکل کارکردگی ہوتی ہے، لیکن صحیح قدر اس پر منحصر ہے:
- گیند سکرو ڈیزائن
- لیڈ زاویہ
- پری لوڈ
- چکنا
- رفتار
- مینوفیکچرنگ کا معیار
ہر اسکرو کے لیے ایک مقررہ کارکردگی ماننے کے بجائے جب بھی ممکن ہو مینوفیکچرر ڈیٹا استعمال کریں۔
ایک مکمل افقی محور کی مثال
افقی بال سکرو ماڈیول کے ساتھ غور کریں:
- موونگ ماس: 18 کلو
- ایکسلریشن: 2.5 میٹر فی سیکنڈ2
- گائیڈ اور کیبل مزاحمت: 12 این
- بیرونی عمل کی قوت: 40 این
- بال سکرو لیڈ: 10 ملی میٹر/ریو = 0.010 میٹر/ریو
- سکرو کی کارکردگی: 0.90
1. ایکسلریشن فورس
ایفacc= 18 × 2.5 = 45 این
2. کل مطلوبہ زور
ایفدرخواست= 45 + 12 + 40 = 97 ن
3. سکرو پر ٹارک کی ضرورت ہے۔
ٹیلوڈ= 97 × 0.010 ÷ (2π × 0.90)
ٹیلوڈ≈ 0.172 N·m
یہ ٹارک صرف لکیری بوجھ والا جزو ہے۔
موٹر انتخاب کی اب بھی ضرورت ہے:
- گھومنے والی جڑتا سکرو
- موٹر روٹر جڑتا
- ایکسلریشن ٹارک
- پری لوڈ ٹارک
- چوٹی اور RMS ٹارک چیک کرتا ہے۔
عمودی محور کی مثال
فرض کریں:
- موونگ ماس: 8 کلو
- اوپر کی رفتار: 1.5 میٹر فی سیکنڈ2
- مزاحمت: 8 این
- کوئی بیرونی عمل قوت نہیں ہے۔
- لیڈ: 5 ملی میٹر/ریو = 0.005 میٹر/ریو
- کارکردگی: 0.90
1. اوپر کی طرف زور کی ضرورت
ایفاوپر = 8 × (9.81 + 1.5) + 8
ایفاوپر≈ 98.5 N
2. مطلوبہ لوڈ ٹارک
ٹیلوڈ= 98.5 × 0.005 ÷ (2π × 0.90)
ٹیلوڈ≈ 0.087 N·m
ایک بار پھر، سکرو کے ذریعے لکیری بوجھ کو سہارا دینے کے لیے یہ صرف ٹارک کی ضرورت ہے۔ گھومنے والی سرعت اور بریک کی ضروریات کو ابھی بھی غور کرنے کی ضرورت ہے۔
عمودی محوروں کو بریک اور تخلیق نو کے تجزیہ کی بھی ضرورت ہے۔
جب عمودی محور نیچے کی طرف بڑھتا ہے، تو کشش ثقل اس کی مزاحمت کرنے کے بجائے پیچ کو چلا سکتی ہے۔
سسٹم کو سنبھالنے کی ضرورت ہو سکتی ہے:
- دوبارہ پیدا کرنے والی توانائی
- موٹر بریک لگانا
- بریک پکڑنا
- بجلی سے محرومی کا رویہ
- مکینیکل اینٹی فال تحفظ
لیڈ، کارکردگی اور بوجھ کی بنیاد پر گیند کا سکرو بیک ڈرائیو ایبل ہو سکتا ہے۔ یہ مت سمجھو کہ سکرو خود بند ہو جائے گا۔
کس طرح سکرو لیڈ ٹارک اور رفتار کو تبدیل کرتا ہے۔
| چھوٹی لیڈ | بڑی لیڈ |
|---|---|
| زیادہ زور فی یونٹ ٹارک | کم زور فی یونٹ ٹارک |
| اسی لکیری رفتار کے لیے زیادہ آر پی ایم | اسی لکیری رفتار کے لیے کم آر پی ایم |
| بہترین مکینیکل سفر فی انقلاب | فی انقلاب عظیم تر سفر |
| طاقت پر مبنی محوروں کے لیے اکثر بہتر ہوتا ہے۔ | تیز رفتار حرکت کے لیے اکثر بہتر ہوتا ہے۔ |
اس لیے درست لیڈ سسٹم کا انتخاب ہے، نہ کہ صرف ایک "صحت سے متعلق" انتخاب۔
بال سکرو زور موٹر ٹارک سے زیادہ کے ذریعہ محدود ہے۔
یہاں تک کہ اگر موٹر کافی ٹارک پیدا کر سکتی ہے، قابل استعمال ماڈیول تھرسٹ اس طرح محدود ہو سکتا ہے:
- گیند سکرو متحرک لوڈ کی درجہ بندی
- گیند سکرو جامد لوڈ کی درجہ بندی
- نٹ پری لوڈ
- سپورٹ برداشت کرنے کی صلاحیت
- کمپریشن میں سکرو بکسنگ
- اہم رفتار سکرو
- جوڑے کی صلاحیت
- موٹر شافٹ کی گنجائش
- گائیڈ لوڈ اور لمحے کی صلاحیت
نظام اصول:قابل اجازت ماڈیول تھرسٹ پورے طاقت کے راستے میں سب سے کم محفوظ حد ہے، ٹارک مساوات سے حاصل کردہ سب سے بڑی تعداد نہیں۔
سروس لائف کے لیے ڈائنامک لوڈ ریٹنگ چیک کریں۔
ایک گیند اسکرو ایک اونچی چوٹی کی طاقت سے زندہ رہ سکتا ہے لیکن اگر اسے اس قوت کا اکثر تجربہ ہوتا ہے تو اس کی زندگی ناقابل قبول ہوتی ہے۔
سروس کی زندگی کا حساب عام طور پر انحصار کرتا ہے:
- مساوی محوری بوجھ
- متحرک لوڈ کی درجہ بندی
- ڈیوٹی سائیکل
- سفر کا فاصلہ
- چکنا
- آلودگی
صحیح زندگی کے فارمولے اور اصلاحی عوامل کو منتخب بال سکرو بنانے والے کے طریقہ کار پر عمل کرنا چاہیے۔
جامد لوڈ کی درجہ بندی بھی اہم ہے۔
جامد اوورلوڈ بال کے نالیوں یا گیندوں کو مستقل طور پر نقصان پہنچا سکتا ہے یہاں تک کہ اگر محور صرف شاذ و نادر ہی حرکت کرتا ہے۔
جامد چیک ان کے لیے خاص طور پر اہم ہیں:
- بوجھ دبانا
- صدمے کا بوجھ
- ایمرجنسی رک جاتی ہے۔
- عمودی محور
- نقل و حمل یا ہینڈلنگ جھٹکے
کمپریشن سکرو بکلنگ بنا سکتا ہے۔
جب اسکرو کو بڑی کمپریسیو محوری قوت کا نشانہ بنایا جاتا ہے، تو لمبے پتلے پیچ بکل ہوسکتے ہیں۔
بکلنگ کا خطرہ اس کے ساتھ بڑھتا ہے:
- طویل غیر تعاون یافتہ سکرو کی لمبائی
- چھوٹے سکرو قطر
- اعلی کمپریشن فورس
- کم سخت اینڈ سپورٹ
طویل اسٹروک ہائی تھرسٹ ایکسس کے لیے، اسکرو بکسنگ موٹر ٹارک سے زیادہ اہم ہو سکتی ہے۔
تیز رفتار ناگزیر رفتار کی حدیں بنا سکتی ہے۔
ایک طویل گھومنے والے اسکرو کی رفتار کی ایک اہم حد ہوتی ہے جہاں شافٹ وائبریشن تیزی سے بڑھ سکتی ہے۔
یہی وجہ ہے کہ گیند کے اسکرو کے محور کو صرف موٹر rpm میں اضافہ کرکے لامحدود اسٹروک اور رفتار تک نہیں بڑھایا جا سکتا۔
اہم رفتار پر منحصر ہے:
- سکرو قطر
- غیر تعاون یافتہ لمبائی
- اختتامی حمایت کی حالت
- سکرو سیدھا پن
طویل اسٹروک تیز رفتار محوروں کو ہمیشہ مینوفیکچرر کے اہم رفتار ڈیٹا کے خلاف چیک کیا جانا چاہئے۔
سپورٹ بیئرنگ کا انتظام زور کی صلاحیت کو متاثر کرتا ہے۔
بال سکرو ماڈیول مختلف سپورٹ کنفیگریشنز استعمال کر سکتے ہیں، جیسے فکسڈ سپورٹڈ یا فکسڈ فکسڈ انتظامات۔
سپورٹ ڈیزائن کے اثرات:
- محوری سختی
- نازک رفتار
- تھرمل سلوک
- محوری بوجھ کی گنجائش
کم سائز کے سپورٹ بیرنگ کے ساتھ جوڑا بنا ہوا ایک اعلی صلاحیت والا سکرو اب بھی کمزور ڈرائیو سسٹم بنا سکتا ہے۔
پری لوڈ سختی کو بہتر بناتا ہے لیکن ٹارک کا اضافہ کرتا ہے۔
بال سکرو پری لوڈ محوری کھیل کو کم کرتا ہے اور سختی کو بڑھا سکتا ہے، جو درست پوزیشننگ کے لیے قیمتی ہے۔
تاہم، زیادہ پری لوڈ بھی بڑھ سکتا ہے:
- بغیر لوڈ ٹارک
- حرارت کی نسل
- چکنا کرنے کی مانگ
- موٹر RMS ٹارک
پری لوڈ کو صرف سب سے زیادہ دستیاب پری لوڈ استعمال کرنے کی بجائے درستگی اور سختی کی ضرورت سے مماثل ہونا چاہئے۔
دستیاب ٹارک سے زیادہ سے زیادہ زور کا اندازہ کیسے لگائیں۔
اگر سکرو پر دستیاب ٹارک معلوم ہو:
ایفدستیاب= 2π × η × Tدستیاب÷ p
لیکن اس قدر کو چیک کرنے کے بعد قابل اجازت سسٹم ویلیو تک کم کر دینا چاہیے:
- سکرو لوڈ کی درجہ بندی
- برداشت کرنے کی صلاحیت
- بکلنگ
- نازک رفتار
- جوڑا
- گائیڈ کا ڈھانچہ
دستیاب زور سے زیادہ سے زیادہ سرعت کا اندازہ کیسے لگایا جائے۔
افقی محور کے لیے:
aزیادہ سے زیادہ= (ایفدستیاب--.ایفمزاحمت--.ایفعمل) ÷ میٹر
یہ نتیجہ اب بھی موٹر چوٹی ٹارک، سکرو گھومنے والی جڑتا اور مشین کی سختی کے ذریعہ محدود ہونا چاہئے۔
زیادہ سے زیادہ حرکت پذیر ماس کا اندازہ کیسے لگائیں
ایک مخصوص افقی سرعت پر:
mزیادہ سے زیادہ= (ایفدستیاب--.ایفمزاحمت--.ایفعمل) ÷ ایک
یہ صرف ڈرائیو فورس کا تخمینہ ہے۔
گائیڈ سسٹم لمحہ بھر کے بوجھ یا زندگی کے تقاضوں کی وجہ سے بڑے پیمانے پر کم حد لگا سکتا ہے۔
موٹر ٹارک کو مطلوبہ سکرو رفتار پر چیک کیا جانا چاہیے۔
آپریٹنگ rpm کو چیک کیے بغیر موٹر ریٹیڈ ٹارک کا استعمال نہ کریں۔
مطلوبہ موٹر تشخیص میں شامل ہونا چاہئے:
- ٹارک رفتار وکر
- چوٹی ٹارک
- مسلسل یا RMS ٹارک
- زیادہ سے زیادہ موٹر کی رفتار
- ڈرائیو کرنٹ اور وولٹیج
- حرارتی حدود
ایک موٹر میں کم رفتار پر کافی ٹارک ہو سکتا ہے لیکن چھوٹے لیڈ سکرو کے لیے درکار rpm پر ناکافی ٹارک۔
گیئر میں کمی سکرو ٹارک کو بڑھا سکتی ہے۔
اگر گیئر باکس استعمال کیا جاتا ہے:
ٹیپیچ= ٹیموٹر× i × nگیئر
کہاںiکمی کا تناسب ہے.
یہ دستیاب سکرو ٹارک کو بڑھا سکتا ہے لیکن یہ بھی:
- مطلوبہ موٹر کی رفتار کو بڑھاتا ہے۔
- گیئر باکس جڑتا ہے۔
- کارکردگی کا نقصان جوڑتا ہے۔
- گیئر باکس کی قسم کے لحاظ سے ردعمل کا اضافہ کر سکتا ہے۔
زور اور پے لوڈ کی صلاحیت مختلف چیک ہیں۔
گیند کا سکرو محوری قوت پیدا کرتا ہے، جبکہ گائیڈ سسٹم کیریج اور بیرونی بوجھ کو سپورٹ کرتا ہے۔
پے لوڈ کی صلاحیت اس سے متاثر ہوتی ہے:
- گائیڈ کا سائز
- گائیڈ وقفہ کاری
- گاڑی کی لمبائی
- مرکز-کشش ثقل آفسیٹ
- بڑھتے ہوئے واقفیت
زور کی صلاحیت زیادہ مضبوطی سے متاثر ہوتی ہے:
- سکرو لیڈ
- موٹر ٹارک
- سکرو کی کارکردگی
- سکرو محوری درجہ بندی
- سپورٹ بیرنگ
ماڈیول کے مکمل انتخاب کے لیے دونوں کو مطمئن ہونا چاہیے۔
عام بال سکرو زور حساب کی غلطیاں
پے لوڈ وزن کو براہ راست افقی زور کے طور پر استعمال کرنا
افقی محور پر، کشش ثقل بنیادی طور پر گائیڈ کے ذریعے لی جاتی ہے اور مکمل محوری قوت نہیں بنتی ہے۔
سرعت کو نظر انداز کرنا
ہائی ایکسلریشن گائیڈ رگڑ سے زیادہ قوت پیدا کر سکتی ہے۔
عمودی کشش ثقل کو بھولنا
عمودی اوپر کی حرکت میں شامل ہونا ضروری ہے۔ملی گرام.
ہر درخواست کے لئے نظریاتی سکرو کی کارکردگی کا استعمال کرتے ہوئے
پری لوڈ، چکنا اور سکرو ڈیزائن اصل کارکردگی کو تبدیل کر سکتا ہے۔
سکرو گردشی جڑتا کو نظر انداز کرنا
لمبے اور بڑے قطر کے اسکرو کو اہم ایکسلریشن ٹارک کی ضرورت پڑسکتی ہے۔
سکرو کی اہم رفتار کو نظر انداز کرنا
ہائی آر پی ایم کے قابل موٹر کا مطلب یہ نہیں ہے کہ اسکرو اس آر پی ایم پر محفوظ طریقے سے چل سکتا ہے۔
بکلنگ کو نظر انداز کرنا
ایک لمبے پتلے اسکرو پر زیادہ دبانے والا زور ایک ساختی حد بن سکتا ہے۔
گائیڈ پے لوڈ کے ساتھ الجھا ہوا زور
محوری قوت اور گائیڈ بوجھ/لمحے کی حدیں مختلف حسابات ہیں۔
ایک عملی بال اسکرو تھرسٹ کیلکولیشن ورک فلو
- حرکت پذیر ماس کی تعریف کریں۔
- اسٹروک، رفتار اور سرعت کی وضاحت کریں۔
- افقی یا عمودی مطلوبہ قوت کا حساب لگائیں۔
- عمل کی قوت اور ماپا مزاحمت شامل کریں۔
- ابتدائی سکرو لیڈ کو منتخب کریں۔
- مطلوبہ زور کو سکرو ٹارک میں تبدیل کریں۔
- گردشی ایکسلریشن ٹارک شامل کریں۔
- پری لوڈ اور رگڑ ٹارک شامل کریں۔
- آپریٹنگ رفتار پر موٹر چوٹی اور RMS ٹارک چیک کریں۔
- سکرو ڈائنامک اور سٹیٹک لوڈ ریٹنگ چیک کریں۔
- اہم رفتار اور بکلنگ چیک کریں۔
- سپورٹ بیرنگ اور کپلنگ چیک کریں۔
- گائیڈ پے لوڈ اور لمحے کی صلاحیت کو چیک کریں۔
- ایک مناسب انجینئرنگ مارجن شامل کریں۔
QRXQ کو بال سکرو تھرسٹ کیلکولیشن کے لیے کیا ضرورت ہے۔
- حرکت پذیر ماس
- اسٹروک
- زیادہ سے زیادہ رفتار
- سرعت
- افقی یا عمودی تنصیب
- بیرونی عمل کی قوت
- گیند سکرو قطر اور لیڈ
- موٹر ماڈل
- اگر استعمال کیا جائے تو گیئر باکس کا تناسب
- مطلوبہ پوزیشننگ کی درستگی
- روزانہ سائیکل کی گنتی
- متوقع سروس کی زندگی
صحیح تھرسٹ ویلیو سسٹم کا نتیجہ ہے۔اسکرو لیڈ ٹارک کو طاقت میں تبدیل کرتی ہے، لیکن حتمی قابل اجازت تھرسٹ کو موٹر، اسکرو، بیرنگ، سپورٹ، گائیڈ سسٹم اور حقیقی موشن سائیکل ایک ساتھ کنٹرول کیا جاتا ہے۔
QRXQ صرف نظریاتی ٹارک ٹو تھرسٹ کنورژن پر انحصار کرنے کے بجائے مطلوبہ پروسیس فورس، ایکسلریشن، لیڈ، کارکردگی، موٹر ٹارک اور سکرو مکینیکل حدود کو ملا کر بال سکرو لکیری ماڈیول تھرسٹ کا جائزہ لیتا ہے۔
